CMU y Siemens desarrollan un monitor para la parada segura de robots humanoides

CMU y Siemens desarrollan un monitor para la parada segura de robots humanoides

3 min de lectura•29 sept 2026•
Ben Harris
Ben Harris

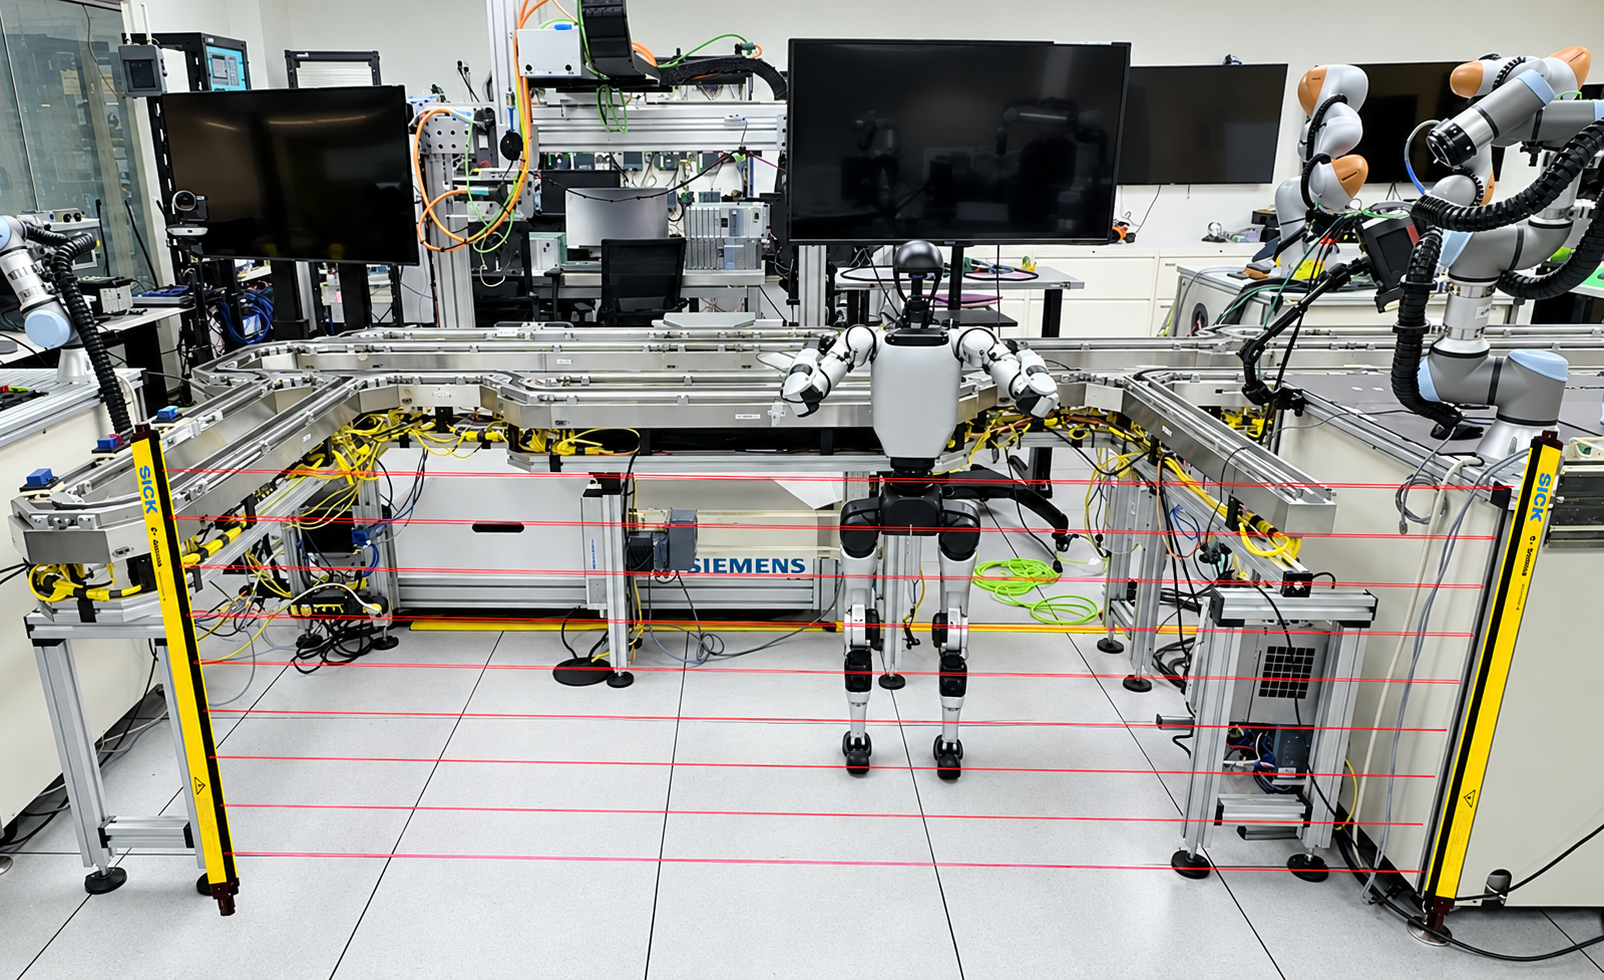
Carnegie Mellon University y Siemens desarrollaron PRISM, un método para evaluar si los robots humanoides pueden detenerse de forma segura, según informó primero Ri. Cortar la alimentación puede hacer que un humanoide se desplome y se lastime o dañe cualquier cosa sobre la que caiga; devolverlo a una posición neutra también puede ser peligroso si hay personas u obstáculos cerca, si la superficie es resbaladiza o irregular, o si el robot sostiene un objeto.

Los mecanismos de parada de emergencia (E-stop) son el estándar de facto para la seguridad robótica, y muchos robots tienen un gran botón rojo de fácil acceso. En un robot industrial instalado en un lugar fijo, pulsar el botón E-stop corta la alimentación y detiene todo movimiento; un humanoide necesita energía para mantener el equilibrio y controlar sus articulaciones.

Los especialistas en robótica han intentado llevar a los humanoides a una posición neutra antes de apagarlos. En el estudio de CMU, eso significaba permanecer de pie con los brazos colgando; después, otras medidas, como colocar un arnés de soporte, podrían permitir a los operadores apagar el robot de forma segura.

Pero recurrir a la posición neutra también puede ser arriesgado si hay personas u otros obstáculos cerca, si la superficie es resbaladiza o irregular, o si el robot sostiene un objeto. Por eso, detenerse de forma segura depende del contexto, además de frenar el movimiento.

Las simulaciones permiten a los investigadores examinar entornos y actividades que podrían dificultar una parada, incluidos estados poco frecuentes pero críticos, sin dañar un robot. Llamaron al método resultante Proactive Refinement of Importance-sampled Stoppability Monitor (PRISM), que define las condiciones para una parada segura y una envolvente de seguridad más allá de la cual un humanoide podría no detenerse de forma segura.

Actualmente, PRISM está diseñado para un controlador humano: supervisa a los humanoides y alerta a los operadores cuando un robot podría no ser capaz de detenerse de forma segura. Yifan Sun, estudiante de doctorado en robótica y responsable del proyecto, afirmó que los humanoides podrían llegar a utilizar el método por sí mismos para reconocer situaciones de alto riesgo y evitar permanecer fuera de la envolvente de seguridad, o reducir al mínimo el tiempo que pasan en esa situación.

Siemens presentó PRISM con un robot disponible comercialmente de algo más de four feet de altura. Los investigadores observaron que permitía la supervisión proactiva de la seguridad y podría facilitar la certificación de comportamientos a prueba de fallos, algo que interesa especialmente a Siemens.

La investigación se presentará en IROS 2026, la Conferencia Internacional sobre Robots y Sistemas Inteligentes, del 27 de septiembre al 1 de octubre en Pittsburgh.

Tribunal de Arizona anula pena por homicidio involuntario tras un video de IA

Un tribunal de apelaciones de Arizona dejó sin efecto la pena de 10.5 años impuesta a Gabriel Horcasitas, pero confirmó su condena por homicidio involuntario, según informó inicialmente Nytimes. El caso vuelve al Tribunal Superior del condado de Maricopa para que se dicte una nueva pena sin el video, después de que los jueces concluyeran que presentaba declaraciones guionizadas como si la propia víctima hablara ante el tribunal.

El panel de tres jueces afirmó que el video generaba una representación de la voz y la apariencia de Christopher Pelkey, pero no reflejaba hechos reales. Concluyó que permitir el video y basarse en él hacía que la sentencia fuera fundamentalmente injusta, y señaló que ningún caso anterior en Arizona había abordado la admisibilidad de una representación de ese tipo en una audiencia de sentencia.

Los jueces afirmaron que el derecho de una víctima a expresarse no puede prevalecer sobre el derecho del acusado a recibir una sentencia basada en información precisa y fiable. También señalaron que el video desdibujaba la diferencia entre lo que la familia creía que Pelkey habría dicho y la voz y las opiniones del propio Pelkey.

El fallo distingue entre los familiares que hablan sobre Pelkey y una representación generada que parecía hablar en su nombre.

La hermana de Pelkey, Stacey Wales, presentó el video durante la audiencia de sentencia de Horcasitas, junto con declaraciones sobre el impacto en las víctimas por parte de familiares y amigos. Wales escribió el guion y dijo que su esposo y el socio comercial de la pareja desde hacía muchos años ayudaron a crear el video usando la voz de Pelkey de un video de YouTube y su rostro y torso de un cartel del servicio funerario.

El juez Todd F. Lang elogió el video por considerarlo genuino y luego impuso la pena máxima de 10.5 años, más de los nueve años que habían solicitado los fiscales.

Wales dijo que nadie pretendía hacer creer al tribunal que Pelkey seguía vivo ni que hubiera grabado el video antes de morir. Afirmó que no estaba de acuerdo con el fallo y sostuvo que las familias usan presentaciones de diapositivas, collages, conversaciones hipotéticas y poesía para expresar su dolor.

Wales comparó el video de IA con la fotografía y señaló que hicieron falta 15 años de casos judiciales históricos, alrededor de la década de 1860, para que la fotografía fuera ampliamente aceptada en los tribunales.

El caso vuelve al Tribunal Superior del condado de Maricopa para una nueva audiencia de sentencia, sin el video generado por IA.