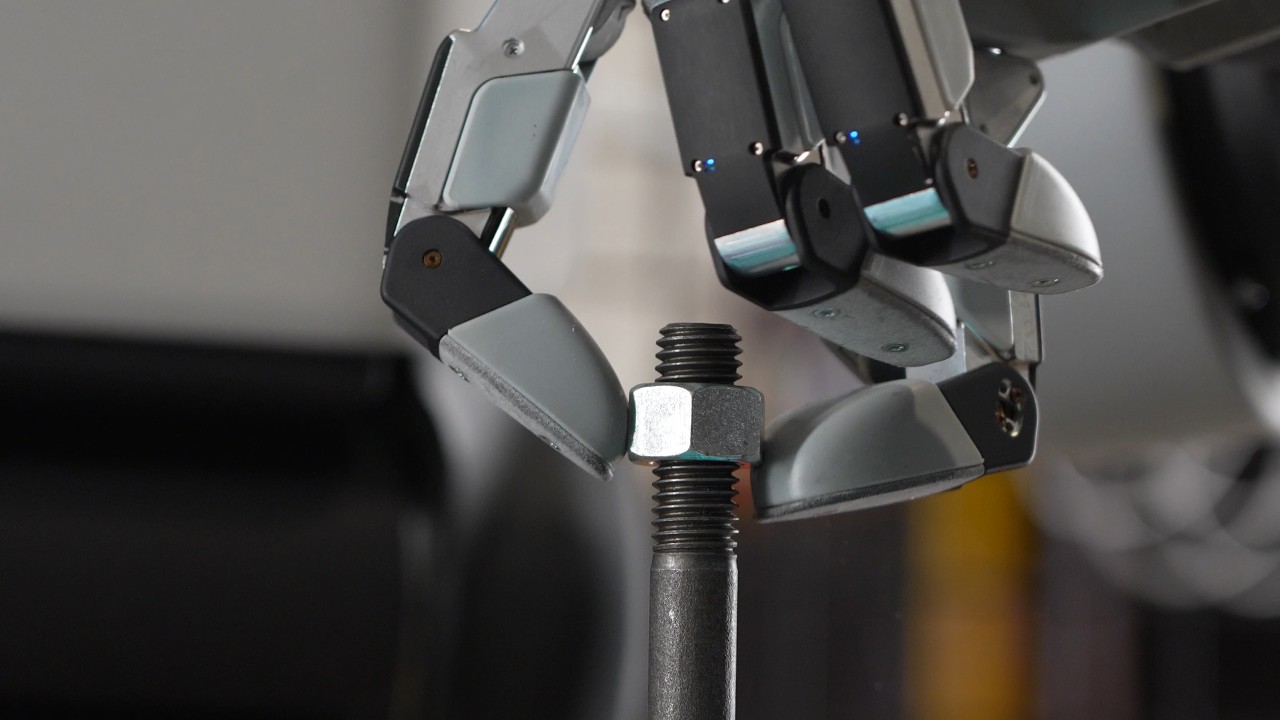
Boston Dynamics presentó una mano de cuatro dedos y 13 grados de libertad para su humanoide Atlas, diseñada para usar herramientas y fabricarse en serie, según informó primero Therobotreport. Esto desplaza el foco de la mano: de agarrar una gran variedad de objetos a manipularlos y usar herramientas. La nueva mano tiene 13 grados de libertad, frente a los siete de las versiones anteriores.
Las manos anteriores de Atlas tenían siete grados de libertad y estaban diseñadas para agarrar una gran variedad de objetos; la nueva pone el foco en manipularlos. El pulgar tiene cuatro grados de libertad y cada uno de los otros tres dedos, tres.
Dylan Thrush, ingeniero mecánico de Atlas, explicó que el equipo decidió que la destreza adicional y las tareas que permitiría el meñique no justificaban tres grados de libertad más, además de un mayor tamaño, consumo de energía y complejidad de los actuadores. Antes de finalizar el diseño, Zachary Jackowski pidió a los miembros del equipo que se pegaran el meñique y el anular durante un día y contaran qué cosas no podían hacer. El equipo concluyó que la mano del robot no necesitaba un meñique.
La mano puede deslizar la yema del pulgar a lo largo y a lo ancho de los otros dedos, realizar agarres de pinza entre el pulgar y cualquier otro dedo, y formar agarres trípodes. Entre las capacidades descritas también figuran reorientar objetos dentro de la mano y recuperar el agarre cuando se produce un deslizamiento, así como manejar herramientas mientras se presionan sus gatillos, incluidos taladros, atornilladores eléctricos de alto par, amoladoras, pistolas de clavos y sopletes de soldadura.
Las articulaciones usan accionamiento directo con un único tipo de actuador; estos están completamente encapsulados y no hay cables frágiles que atraviesen las articulaciones. La mano tiene un tamaño similar al de una mano humana grande, y Boston Dynamics afirmó que varias tecnologías de accionamiento exclusivas permiten mantener una fuerza similar a la de la mano anterior. Sensores táctiles de presión de alta densidad cubren las yemas de los dedos y la palma, y detectan señales de contacto leves.
Boston Dynamics considera esencial el aprendizaje por refuerzo en simulación para la manipulación diestra. La empresa señaló que las demostraciones humanas capturan la complejidad visual, pero que los dispositivos portátiles no registran el control de bucle cerrado de alta frecuencia ni la regulación de fuerza que requiere una manipulación rápida y ágil. Según la empresa, el accionamiento rígido y una transmisión retroaccionable, junto con innovaciones en los controles para compensar el cogging y la fricción, permiten simular la mano con gran fidelidad dinámica. Boston Dynamics afirmó que los primeros resultados muestran una prometedora transferencia de la simulación al mundo real en tareas dinámicas; los comportamientos entrenados en simulación con aleatorización del dominio se ejecutan en el hardware usando únicamente la propiocepción de los actuadores de alta frecuencia como retroalimentación.