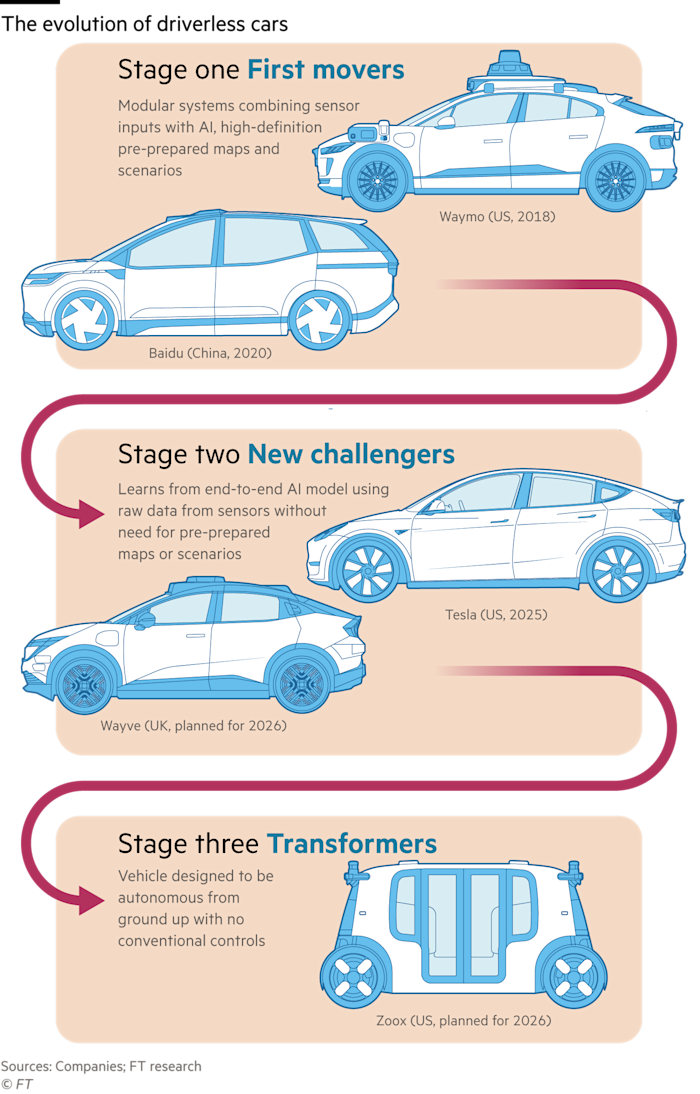
Los robotaxis han cruzado el umbral de los programas piloto cautelosos al despliegue comercial a gran escala, y la razón es un cambio fundamental en la arquitectura de IA. Waymo ahora completa más de 150,000 viajes pagados por semana en varias ciudades de EE. UU., mientras que Zoox, de Amazon, se prepara para lanzamientos públicos. Las pilas de IA que permiten este salto son las mismas familias de modelos que están remodelando la robótica corporizada en todas las industrias.
- Del prototipo a la plataforma: qué cambió en la pila de IA
- Cómo Waymo y Zoox construyen sus sistemas de percepción y decisión
- La economía del hardware detrás de las flotas autónomas
- Expansión global y panorama competitivo
- Qué significa esto para la robótica
- Preguntas frecuentes
Del prototipo a la plataforma: qué cambió en la pila de IA
Durante la mayor parte de la última década, los vehículos autónomos podían manejar entornos controlados, pero se derrumbaban ante los casos extremos, esos escenarios impredecibles que hacen difícil la conducción real. El avance no fue un modelo único. Fue la convergencia de la percepción basada en transformadores, el entrenamiento con simulación a gran escala y la capacidad de cómputo a bordo suficiente para ejecutar inferencia en tiempo real.
Los primeros sistemas de conducción autónoma dependían en gran medida de reglas codificadas a mano y de una fuerte dependencia de mapas HD. Si el mapa era incorrecto —un cierre de carretera, una nueva marca de carril— el vehículo dudaba o fallaba. El cambio hacia modelos de conducción aprendidos de extremo a extremo, donde las redes neuronales procesan datos de sensores en bruto y generan decisiones de conducción con capas intermedias de reglas mínimas, es lo que desbloqueó la verdadera escalabilidad.
Piensa en ello como la diferencia entre un motor de ajedrez programado con reglas explícitas versus AlphaZero aprendiendo ajedrez desde cero mediante autoaprendizaje. Ambos juegan ajedrez, pero solo uno se generaliza a posiciones nunca antes vistas. La analogía falla porque conducir implica restricciones de seguridad física que el juego puro no tiene, pero el principio arquitectónico se mantiene.
| Enfoque | Dependencia de mapas | Manejo de casos extremos | Escalabilidad |
|---|---|---|---|
| Sistemas basados en reglas | Alta — falla fuera del mapa | Pobre | Baja |
| Pipelines ML modulares | Media | Moderada | Media |
| Conducción neuronal extremo a extremo | Baja | Fuerte | Alta |
| Híbrido (líderes actuales) | Baja-media | Fuerte | Alta |
Esta maduración arquitectónica es precisamente la razón por la que los despliegues de robotaxis se están acelerando ahora, y no hace cinco años.
Cómo Waymo y Zoox construyen sus sistemas de percepción y decisión
Waymo y Zoox representan dos filosofías distintas en la IA de vehículos autónomos, y ambas son instructivas para cualquiera que observe el espacio más amplio de la IA corporizada.
El enfoque de Waymo se centra en su pila interna Waymo Driver, que fusiona datos de LiDAR, cámaras y radar a través de un sistema de percepción propio entrenado con miles de millones de millas de conducción real y simulada. Su reciente plataforma de hardware de quinta generación consolida el procesamiento de sensores en módulos de cómputo personalizados, reduciendo la latencia y la complejidad del sistema. De manera crítica, Waymo ha invertido fuertemente en simulación de bucle cerrado —un paradigma de entrenamiento donde la IA conduce a través de recreaciones sintéticas de escenarios difíciles del mundo real, aprendiendo del fracaso sin riesgo físico.
Zoox, operando bajo Amazon, tomó una apuesta industrial diferente: diseñó un vehículo bidireccional desde cero, sin volante y con asientos orientados hacia el interior. Esto significó construir una pila de IA que no pudiera heredar supuestos de la arquitectura convencional de vehículos. El sistema de Zoox maneja una responsabilidad de 360 grados —no hay un "frente" del coche en el sentido tradicional— lo que forzó un marco de sensores y decisiones fundamentalmente simétrico.
Ambas empresas utilizan variantes de arquitecturas de transformadores (la misma clase de modelo subyacente a los grandes modelos de lenguaje) para la comprensión de escenas, procesando secuencias de fotogramas de sensores para predecir cómo se comportarán peatones, ciclistas y otros vehículos. Esta capacidad de razonamiento temporal, que entiende no solo dónde están los objetos sino hacia dónde se dirigen, es el componente que más directamente se relaciona con los avances en la planificación de movimiento de robots humanoides.
La economía del hardware detrás de las flotas autónomas
El auge de los robotaxis está generando un mercado secundario significativo en los componentes de hardware que hacen funcionar los vehículos autónomos, y aquí es donde la historia se cruza directamente con la industria robótica más amplia.
Se estima que cada vehículo Waymo lleva entre $100,000 y $150,000 en hardware de sensores y cómputo a los costos de producción actuales, aunque la empresa está reduciendo activamente esta cifra. El conjunto de sensores típicamente incluye:
- Múltiples unidades LiDAR (para mapeo de nubes de puntos 3D del entorno)
- Cámaras de alta resolución (para comprensión de color, textura y semántica)
- Matrices de radar (para medición de velocidad y resistencia en condiciones climáticas adversas)
- Chips de inferencia de IA personalizados (para ejecutar modelos de percepción y planificación con baja latencia)
El impulso para reducir el costo de hardware por vehículo está impulsando la innovación en LiDAR de estado sólido —un factor de forma sin partes móviles, menor costo y mayor durabilidad— y en aceleradores de IA específicos de dominio (chips diseñados específicamente para ejecutar inferencia de redes neuronales de manera eficiente). Estos mismos componentes están fluyendo hacia robots industriales, sistemas de automatización de almacenes y plataformas humanoides.
La plataforma Drive de NVIDIA y el SoC Orin (sistema en chip) aparecen en múltiples programas de robotaxis, y el mismo silicio se está especificando cada vez más en robots móviles autónomos (AMR) que navegan en pisos de fábrica. La cadena de suministro para el hardware de robotaxis y la cadena de suministro para la robótica industrial se están convergiendo, una tendencia que comprimirá los costos en ambos sectores simultáneamente.
Expansión global y panorama competitivo
El mapa competitivo ha cambiado considerablemente, con líderes regionales distintos emergiendo.
En Estados Unidos, Waymo tiene una ventaja operativa dominante, habiendo acumulado más millas sin conductor que cualquier competidor. Su asociación con Uber para la distribución de viajes compartidos le da un canal de demanda sin necesidad de construir una aplicación de consumo desde cero. Zoox permanece en pruebas precomerciales, pero se beneficia de la infraestructura logística y los recursos de datos de Amazon.
En China, Apollo Go de Baidu y Pony.ai han logrado operaciones comerciales de robotaxis en múltiples ciudades, operando bajo un marco regulatorio que, en algunos aspectos, se ha movido más rápido que las aprobaciones a nivel estatal en EE. UU. La reciente salida a bolsa de Pony.ai proporcionó un punto de referencia de valoración de mercado público para el sector.
En Europa, el entorno regulatorio sigue siendo más fragmentado, con procesos de homologación a nivel nacional que retrasan los plazos de despliegue en comparación con Asia y partes de EE. UU.
| Empresa | Región | Estado actual | Diferenciador de pila de IA |
|---|---|---|---|
| Waymo | EE. UU. | Comercial, multi-ciudad | Waymo Driver propietario, LiDAR personalizado |
| Zoox | EE. UU. | Precomercial | Vehículo bidireccional, IA extremo a extremo |
| Baidu Apollo Go | China | Comercial, multi-ciudad | Plataforma Apollo abierta, acceso a datos gubernamentales |
| Pony.ai | China/EE. UU. | Comercial (China) | Pila modular, recién cotizada en bolsa |
| Cruise (GM) | EE. UU. | Suspendido, reconstruyendo | Escala de fabricación de GM |
La dinámica competitiva no trata tanto de quién tiene el mejor algoritmo de forma aislada, sino de quién puede acumular los datos de conducción real más diversos más rápido, porque esos datos son los que entrenan la próxima generación de modelos.
Qué significa esto para la robótica
La industria de los robotaxis está funcionando como un programa acelerado de I+D para la IA física, y los efectos secundarios ya son visibles en los mercados de robótica adyacentes.
Para compradores de hardware y operadores de flotas: Los componentes de sensores y cómputo que se están refinando bajo la presión de la economía de los robotaxis están estando disponibles para integradores de robótica industrial a precios decrecientes. Las unidades LiDAR de estado sólido que costaban más de $10,000 hace tres años ahora están disponibles por menos de $500 de fabricantes como Livox y Ouster, directamente debido al volumen impulsado por los programas de vehículos autónomos.
Para ingenieros de robótica: Los modelos de percepción basados en transformadores y los marcos de simulación de bucle cerrado desarrollados por Waymo y sus pares se están adaptando para AMR de almacenes, robots quirúrgicos y plataformas humanoides. Si tu equipo está construyendo sistemas de IA corporizada, la investigación publicada y las herramientas de código abierto de la industria de robotaxis (la plataforma Apollo de Baidu sigue siendo parcialmente abierta) representan un atajo significativo.
Para inversores y equipos de adquisiciones: La expansión de flotas autónomas requiere infraestructura de soporte: instalaciones de mantenimiento, centros de operaciones remotas, redes de carga, servicios de mapeo. Cada uno de estos crea oportunidades de adquisición de robots industriales usados en aplicaciones de fabricación y logística que sirven a la cadena de suministro de vehículos autónomos.
La implicación más amplia: los robotaxis no son una historia de tecnología de consumo. Son una historia de despliegue de IA física a escala, y las lecciones que se acumulan en San Francisco, Phoenix y Shenzhen darán forma a cómo los robots navegan hospitales, almacenes y sitios de construcción dentro del próximo ciclo de producto. Aquellos interesados en cómo la navegación autónoma está remodelando el mercado de hardware también deberían explorar robots humanoides en Robot Overflow para ver cómo se están aplicando pilas de IA similares a plataformas con patas y ruedas.
Preguntas frecuentes
¿Cuántos viajes por semana completa Waymo actualmente?
Waymo ha informado públicamente que completa más de 150,000 viajes pagados por semana en sus ciudades operativas comerciales, incluyendo San Francisco, Phoenix y Los Ángeles. Esta cifra representa operaciones completamente sin conductor, sin un conductor de seguridad en el vehículo.
¿Qué modelos de IA impulsan los sistemas modernos de robotaxis?
Los líderes actuales en robotaxis utilizan redes neuronales basadas en transformadores para la percepción y comprensión de escenas, combinadas con aprendizaje por refuerzo y aprendizaje por imitación para la planificación de movimiento. Los modelos extremo a extremo que toman datos de sensores en bruto y generan directamente comandos de conducción están reemplazando cada vez más a los pipelines modulares. Waymo utiliza una pila propietaria; la plataforma Apollo de Baidu es parcialmente de código abierto.
¿Cuánto cuesta el hardware en un solo robotaxi?
Se estima que el hardware de sensores y cómputo en un robotaxi de producción cuesta actualmente entre $100,000 y $150,000 por vehículo para las plataformas líderes, aunque los costos están cayendo rápidamente. El LiDAR de estado sólido, que elimina los costosos componentes mecánicos, es una palanca clave de reducción de costos, con precios unitarios que han caído de más de $10,000 a menos de $500 en generaciones de productos recientes.
¿Qué países tienen los despliegues de robotaxis más avanzados?
Estados Unidos (liderado por Waymo) y China (liderado por Baidu Apollo Go y Pony.ai) tienen los despliegues comerciales más maduros. El entorno regulatorio de China ha permitido aprobaciones a nivel de ciudad más rápidas en algunas jurisdicciones. Europa está rezagada debido a regulaciones nacionales fragmentadas, aunque hay programas piloto activos en Alemania, Reino Unido y Francia.
¿Cómo se relaciona la IA de los robotaxis con la robótica de almacén e industrial?
Las mismas arquitecturas de transformadores, conjuntos de sensores LiDAR y marcos de entrenamiento con simulación desarrollados para robotaxis se están adaptando directamente para robots móviles autónomos (AMR), humanoides y automatización industrial. Las reducciones de costos de hardware impulsadas por las compras al por mayor de robotaxis están fluyendo directamente a la cadena de suministro de robótica industrial.
¿Qué mercado de robotaxis —EE. UU. o China— crees que establecerá la pila de IA dominante para la próxima generación de robots industriales?
La industria de los robotaxis ha pasado de ser un proyecto de ciencia a una infraestructura comercial en un periodo de tiempo comprimido, impulsada por avances genuinos en la arquitectura de IA, no por iteración incremental. Waymo, Zoox y sus pares chinos están funcionando ahora como los mayores bancos de pruebas de IA física del mundo, y la tecnología que están refinando definirá cómo los sistemas autónomos navegan cada entorno físico complejo que siga.