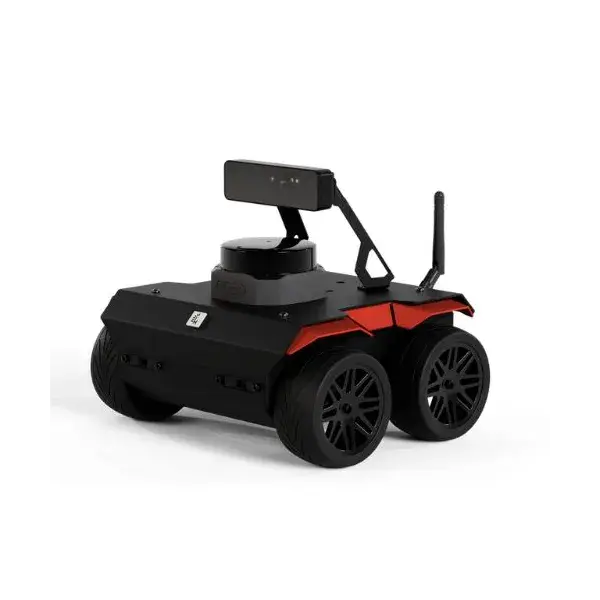
- Plataforma ROS 2 lista para usar Se entrega con Ubuntu 24.04 y ROS 2 Jazzy preinstalados en una Raspberry Pi 5 (8 GB), lo que permite empezar de inmediato a desarrollar sistemas de autonomía sin configurar la plataforma base.
- Dos variantes de percepción El ROSbot 3 utiliza RPLIDAR C1 + OAK-D Lite; la versión PRO incorpora RPLIDAR S2 + OAK-D Pro para ofrecer un mayor rendimiento en SLAM y percepción de profundidad en entornos complejos.
- Tracción ágil en las 4 ruedas Cuatro motores de CC independientes con encoders en cuadratura alcanzan una velocidad máxima de 1.0 m/s y una rotación de 420°/s, en un chasis de aluminio de 200 × 233 mm ideal para interiores.
- Amplia variedad de sensores integrados La IMU Bosch BNO055, cuatro sensores ToF VL53L0X (alcance de hasta 200 cm) y el controlador de bajo nivel STM32F407 proporcionan los datos necesarios para los sistemas de localización y navegación.
- Expansión modular La interfaz del panel trasero y el espacio abierto para cargas útiles admiten sensores adicionales, módulos de computación o hardware de prototipado de hasta 5 kg.

Precio medio diario
Importes en USD