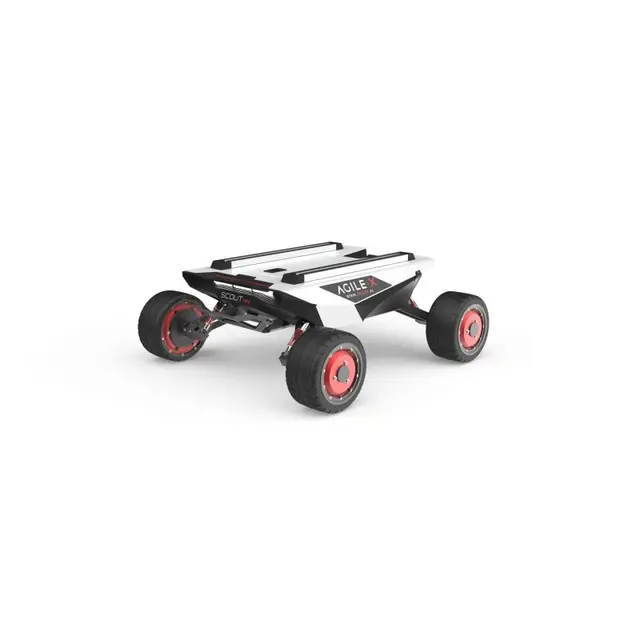
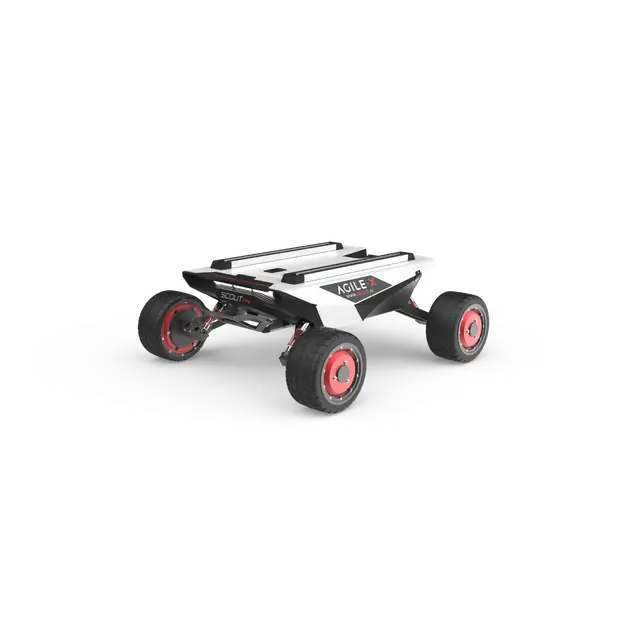
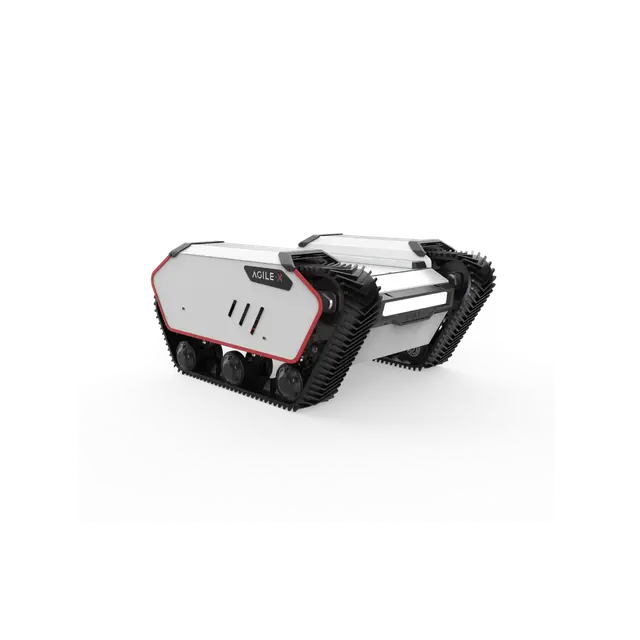
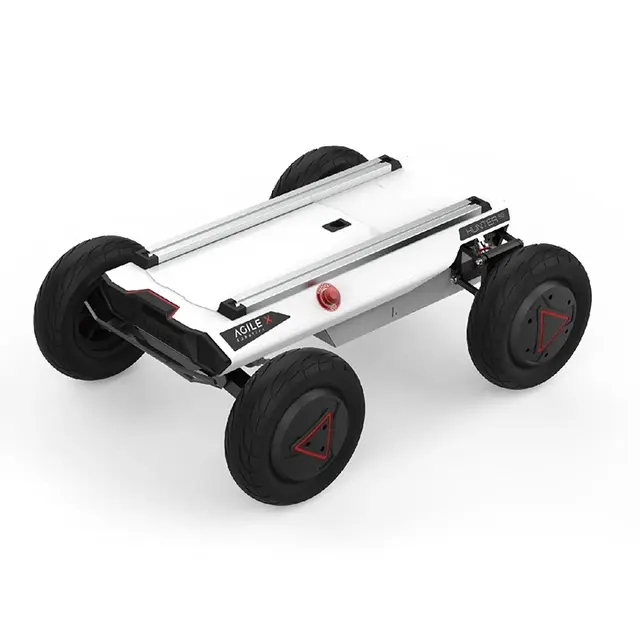
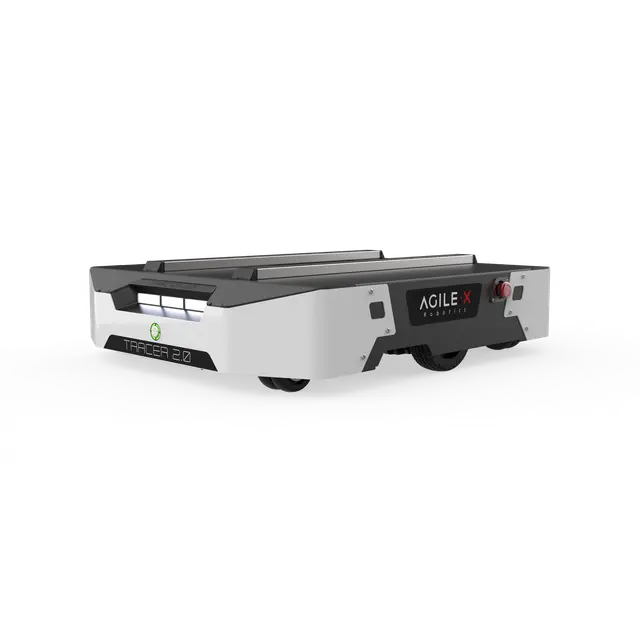
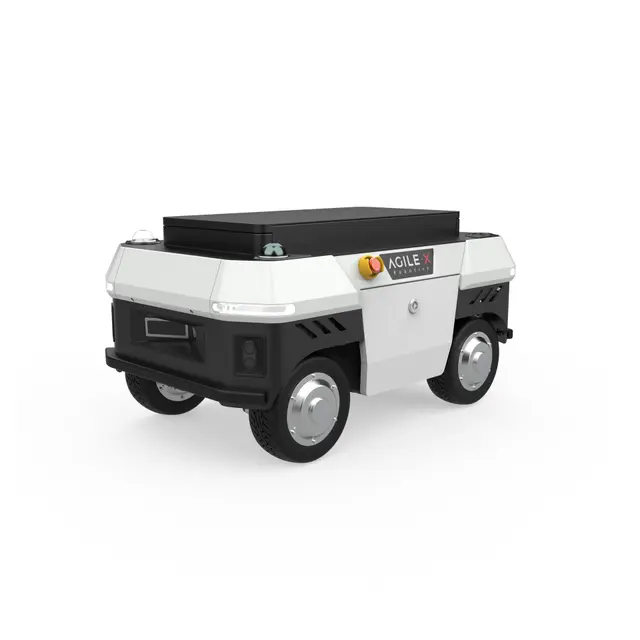
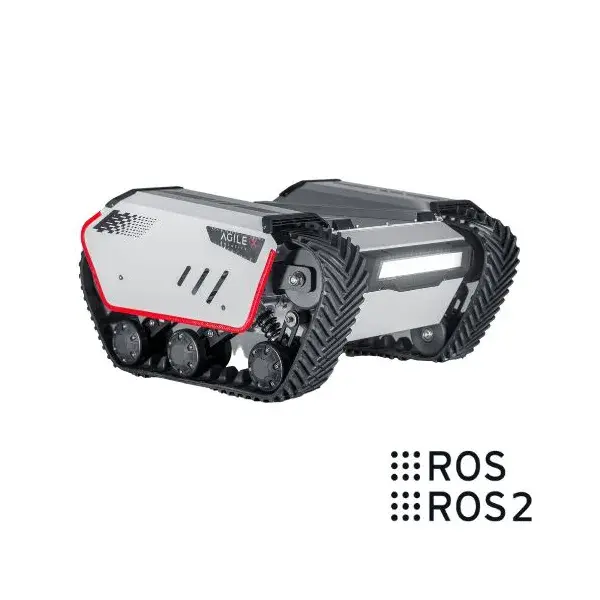
- 4WD con dos opciones de ruedas Configuración con tracción a las cuatro ruedas y ruedas estándar para dirección diferencial, o ruedas mecanum opcionales para desplazarse en todas las direcciones en espacios reducidos.
- Bus CAN e interfaces serie La conectividad CAN y serie a bordo —incluidos los módulos USB a CAN y USB a RS232— permite integrarlo directamente con plataformas de autonomía y flujos de desarrollo secundario.
- Capacidad de carga de 10 kg Diseñado para transportar sensores, sistemas de computación perimetral, módulos GNSS/RTK y cargas útiles personalizadas, manteniendo un movimiento estable.
- Desarrollo abierto con ROS y C++ Los recursos de software de código abierto para C++ y ROS permiten integrar middleware de robótica y experimentar con procesos SLAM y algoritmos de navegación.
- Movilidad en terrenos variados Aproximadamente 115 mm de altura libre al suelo, capacidad para superar obstáculos de hasta 70 mm y pendientes de ~30° para uso en interiores y exteriores.
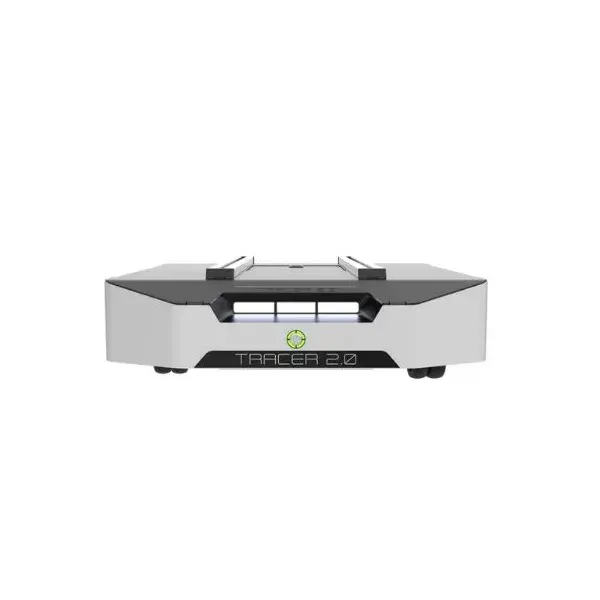
- Chasis compacto y de perfil bajo Dimensiones aproximadas de 612 × 580 × 245 mm y bajo centro de gravedad para una mayor estabilidad en giros rápidos y al desplazarse por terrenos irregulares.

Precio medio diario
Importes en USD