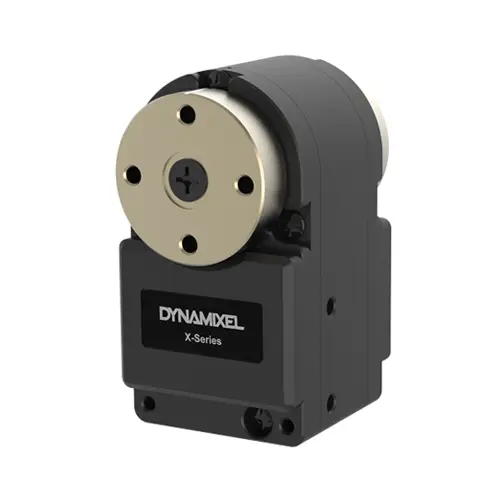
DYNAMIXEL XM335-T323-T Servomotor

DYNAMIXEL XM335-T323-T Servomotor

DYNAMIXEL XM335-T323-T Servomotor
Robotis | A-000000-08092
€174.00 inkl. MwSt. €145.00 zzgl. MwSt.

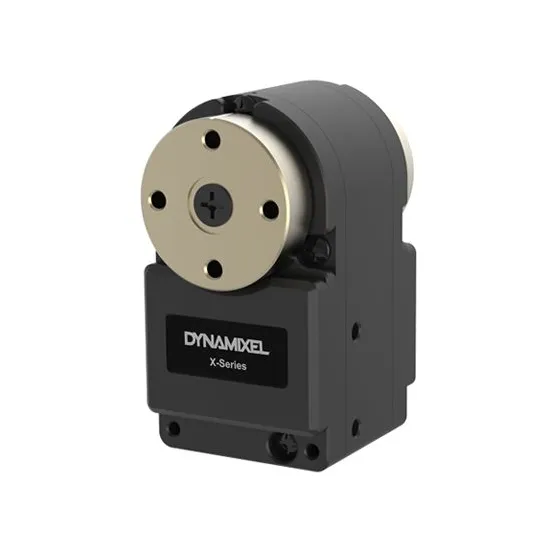
Der Servomotor DYNAMIXEL XM335-T323-T ist ein kompakter Aktuator speziell für Roboterfinger.

Menge
Lieferzeit: 6 bis 8 Wochen

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in eine Angebotsanfrage um!
Zahlungsmethoden (siehe AGB)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

Kompakter, hochpräziser Servomotor für Roboterfinger

Der DYNAMIXEL XM335-T323-T ist ein kompakter, leichter Servomotor, der als spezieller Aktuator für Roboterfinger. Sein kleines Format macht ihn ideal für sehr beengte Einbauräume, während er dank Metallzahnrädern und einem Metallgehäuse.

Warnung: Die empfohlene Spannung beträgt 11.1 V DC. Mit Vorsicht verwenden.

Die wichtigsten Merkmale

  • Spezieller Aktuator für Roboterfinger
  • Kompakt und leicht es Format (27 g) für den Einbau auf engem Raum
  • Metallzahnräder + Metallgehäuse für erhöhte Langlebigkeit
  • Mehrere Steuerungsmodi: Strom, Geschwindigkeit, Position, erweiterte Position (mehrere Umdrehungen), PWM
  • Profilsteuerung und PID -Regelung für gleichmäßige, präzise Bewegungen
  • TTL-Multidrop-Bus -Kommunikation (5V), bis zu 4 Mbps
  • Umfassende Statusrückmeldung: Position, Geschwindigkeit, Strom, Temperatur, Eingangsspannung, Bewegungsbahn usw.
  • Niedriger Stromverbrauch im Standby: 17 mA

Lieferumfang

  • 1 × XM335-T323-T (DYNAMIXEL-Servomotor)
  • 1 × Robot Cable-X3P (HRS) 80 mm — TTL-3P-Kabel (HRS–HRS)
  • 1 × FHS_M2X06 — Schrauben zur Befestigung des Horns
  • 10 × CHS_M1_7X04 — Schrauben zur Befestigung des Rahmens
  • 14 × PHS_M2X04 — Schrauben zur Befestigung des Rahmens
  • 1 × HORN — Horn für XM335

Technische Daten des DYNAMIXEL XM335-T323-T-Servomotors

  • Mikrocontroller: ARM Cortex-M0+ (64 MHz, 32-bit)
  • Positionssensor: berührungsloser Absolutwertgeber (12-bit, 360°)
    Hersteller: ams (www.ams.com), Teilenr.: AS5601
  • Motor: bürstenloser Gleichstrommotor
  • Regelalgorithmus: PID -Regelung
  • Auflösung: 4096 pulses/rev
  • Betriebsmodi:
    • Stromregelungsmodus
    • Geschwindigkeitsregelungsmodus
    • Positionsregelungsmodus (0 ~ 360°)
    • Erweiterter Positionsregelungsmodus (mehrere Umdrehungen)
    • Strombasierter Positionsregelungsmodus
    • PWM-Regelungsmodus (Spannungsregelungsmodus)
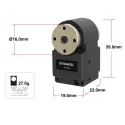
  • Gewicht: 27 g
  • Abmessungen (B × H × T): 19.0 × 35.0 × 22.0 mm
  • Übersetzungsverhältnis: 323.04 : 1
  • Blockiermoment:
    • 0.85 N·m (bei 9.0 V, 0.61 A, 1.397 N·m/A)
    • 1.03 N·m (bei 11.1 V, 0.80 A, 1.290 N·m/A)
    • 1.12 N·m (bei 12.0 V, 0.88 A, 1.274 N·m/A)
  • Leerlaufdrehzahl:
    • 43 rpm (bei 9.0 V)
    • 53 rpm (bei 11.1 V)
    • 57 rpm (bei 12.0 V)
  • Betriebstemperatur: -5 to +70 °C
  • Eingangsspannung: 6.5 to 12.0 V (empfohlen: 11.1 V)
  • Steuersignal: digitales Datenpaket
  • Physische Verbindung: TTL-Multidrop-Bus (5V-Logik), asynchrone TTL-Halbduplex-Seriellkommunikation (8-bit, 1 stop bit, no parity)
  • ID: 253 IDs (0 ~ 252)
  • Rückmeldedaten: Position, Geschwindigkeit, Strom, Echtzeit-Tick, Bewegungsbahn, Temperatur, Eingangsspannung usw.
  • Gehäusematerial: vollständig aus Metall
  • Getriebematerial: vollständig aus Metall, 2 bearings
  • Standby-Strom: 17 mA
  • Baudrate: 9,600 bps bis 4 Mbps

Ressourcen zum DYNAMIXEL XM335-T323-T-Servomotor

    Mein Dynamixel-Servomotor wird nicht erkannt. Was kann ich tun?

    Überprüfen Sie, ob Ihr Dynamixel-Servomotor richtig konfiguriert ist. Sie können ihn auch mit der ROBOTIS-Software Roboplusneu flashen. Denken Sie daran, ihn danach neu zu konfigurieren. Wenn das Problem weiterhin besteht, , um weiterführende Unterstützung zu erhalten.


    Mein Motor funktioniert, aber die Position scheint versetzt zu sein. Woran liegt das?

    Der Motor ist wahrscheinlich nicht richtig montiert. Überprüfen Sie, ob Sie die Hörner korrekt und unter Beachtung der Markierung angebracht haben.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn selbst dann nicht drehen, wenn er nicht mit Strom versorgt wird.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können sich direkt und erhalten so weiterführende Unterstützung.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Überprüfen Sie die Stromversorgung und die Systemverkabelung (testen Sie es mit einem anderen Servomotor). Sie können den Servomotor auch zurücksetzen. Wenn nichts hilft, empfiehlt es sich, die Checkliste für Dynamixel-Servomotoren!


    Was ist der Unterschied zwischen Protokoll 1.0 und Protokoll 2.0?

    Das Protokoll 1.0 ist für die Dynamixel AX- und MX-Serien vorgesehen. Protokoll 2.0 ist für die X- und Dynamixel-Pro-Serien bestimmt. Die Steuerungstabellen von Protokoll 2.0 enthalten PID-Regelungen, die eine präzisere Anpassung der Bewegungen des Servomotors ermöglichen. Protokoll 2.0 kann auf Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Seiten zu Protokoll 1.0 und Protokoll 2.0 für weitere Informationen.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$162,35
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$200$192$184$176$168$1602. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $19103.10.2026: durchschnittlich $19104.10.2026: durchschnittlich $19105.10.2026: durchschnittlich $19106.10.2026: durchschnittlich $19107.10.2026: durchschnittlich $19108.10.2026: durchschnittlich $19109.10.2026: durchschnittlich $19110.10.2026: durchschnittlich $19111.10.2026: durchschnittlich $19112.10.2026: durchschnittlich $19113.10.2026: durchschnittlich $19114.10.2026: durchschnittlich $19115.10.2026: durchschnittlich $19116.10.2026: durchschnittlich $19117.10.2026: durchschnittlich $19118.10.2026: durchschnittlich $19119.10.2026: durchschnittlich $19120.10.2026: durchschnittlich $19121.10.2026: durchschnittlich $19122.10.2026: durchschnittlich $19123.10.2026: durchschnittlich $19124.10.2026: durchschnittlich $19125.10.2026: durchschnittlich $19126.10.2026: durchschnittlich $19127.10.2026: durchschnittlich $19128.10.2026: durchschnittlich $19129.10.2026: durchschnittlich $19130.10.2026: durchschnittlich $19131.10.2026: durchschnittlich $19101.11.2026: durchschnittlich $19102.11.2026: durchschnittlich $162,3503.11.2026: durchschnittlich $162,3504.11.2026: durchschnittlich $162,3505.11.2026: durchschnittlich $162,3506.11.2026: durchschnittlich $162,3507.11.2026: durchschnittlich $162,3508.11.2026: durchschnittlich $162,3509.11.2026: durchschnittlich $162,3510.11.2026: durchschnittlich $162,3511.11.2026: durchschnittlich $162,3512.11.2026: durchschnittlich $162,3513.11.2026: durchschnittlich $162,3514.11.2026: durchschnittlich $162,3515.11.2026: durchschnittlich $162,3516.11.2026: durchschnittlich $162,3517.11.2026: durchschnittlich $162,3518.11.2026: durchschnittlich $162,3519.11.2026: durchschnittlich $162,3520.11.2026: durchschnittlich $162,3521.11.2026: durchschnittlich $162,3522.11.2026: durchschnittlich $162,35

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.