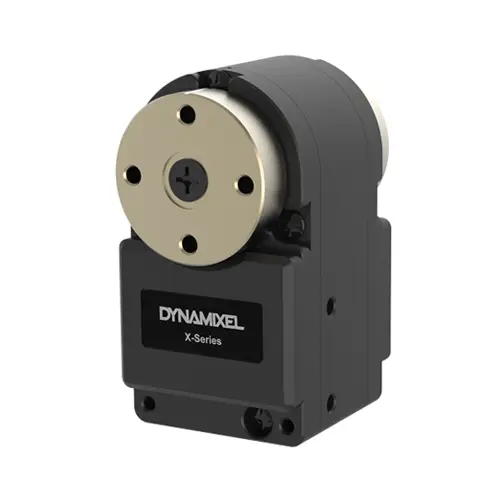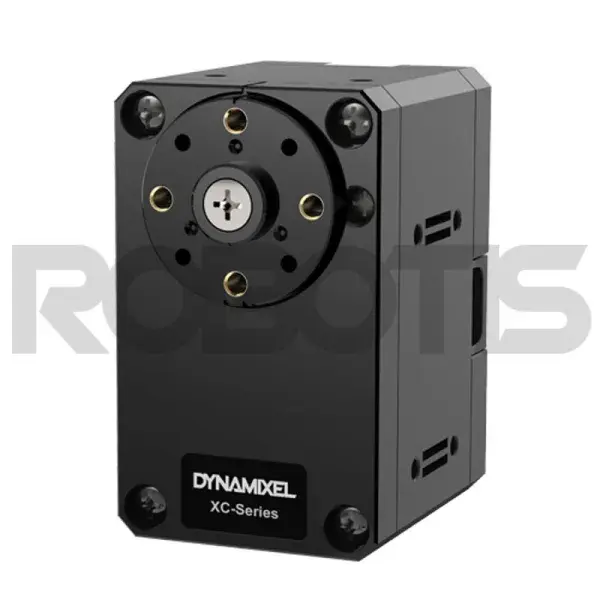
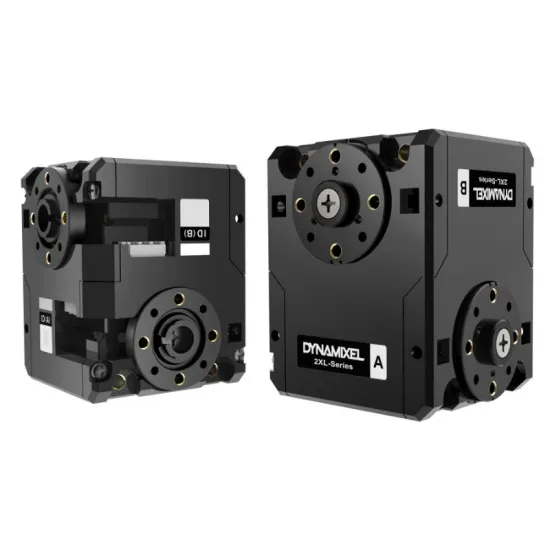
Dynamixel-2-Achsen-Aktuator 2XL430-W250-T

Dynamixel-2-Achsen-Aktuator 2XL430-W250-T

Dynamixel-2-Achsen-Aktuator 2XL430-W250-T
Robotis | A-000000-04363
€152.16 Inkl. MwSt. €126.80 Exkl. MwSt.

Inklusive €0.02 Ökosteuer

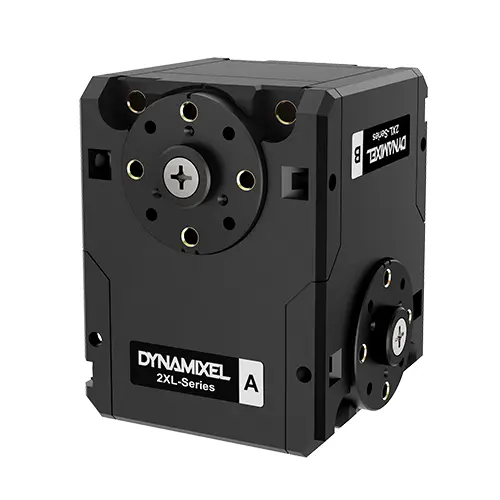
Der Servomotor Dynamixel 2XL430-W250-T kann zwei Achsen steuern und eignet sich damit für Robotikprojekte mit komplexeren Gelenken. Er ist mit den Modellen XL430, XM430 und XH430 kompatibel.

Menge
6 verfügbar

Erhalten Sie ihn innerhalb von 24/48h! (AGB ansehen)

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in eine Angebotsanfrage um!
Zahlungsmethoden (siehe AGB)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

Dynamixel-Servomotor mit 2 Achsen: 2 Achsen, 2 Adressen

Der Dynamixel 2XL430-W250-T-Aktuator mit 2 Achsen Robotis-Dynamixel-Servomotor, der 2 Freiheitsgrade bietet. Jede Achse erhält eine eigene Adresse, sodass sich der Servomotor vielseitig einsetzen lässt. Die Baudrate ist jedoch für beide Achsen gleich.

Das Modell 2XL430-W250-T bietet dieselben Funktionen wie die Dynamixel-XL-Servos. Es bietet zahlreiche Steuerungsmodi und einen großen Feedback-Bereich. Geschwindigkeit, Drehmoment, Spannung und Bewegungsabläufe lassen sich über eine Steuertabelle festlegen und ermöglichen eine äußerst präzise Steuerung Ihrer Konstruktionen.
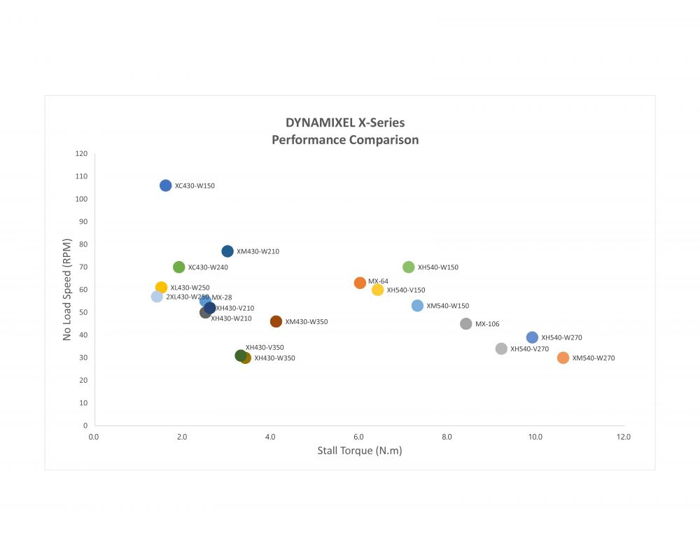
Leistung: Dynamixel-2-Achsen-Aktuator 2XL430-W250-T

Dieser vollständig programmierbare 2-Achsen-Aktuator besteht aus hochwertigen Materialien, die die Wärmeableitung verbessern und für ein robustes, langlebiges Gerät sorgen. Dank seiner Bauweise eignet er sich für verschiedene Montagekonfigurationen und verringert zugleich den Kabelverschleiß.

Dynamixel-Doppelachs-Servomotor 2XL430-W250-T: Highlights

Kommunikation und Kompatibilität

Der Servomotor Dynamixel 2XL430-W250-T verfügt über einen TTL-Anschluss. Zum Anschließen des Servomotors an den Controller wird ein 18 cm langes X3P-Roboterkabel mitgeliefert. Bitte beachten Sie, dass sich der Anschluss an den Dynamixel-X-Servos geändert hat. Diese Modelle verfügen jetzt über einen vergoldeten JST-Stecker für eine stabilere und zuverlässigere Kommunikation. Wenn Sie Ihren Servomotor an einen Controller anschließen möchten, der mit der vorherigen Serie kompatibel ist, benötigen Sie daher ein Molex-JST-Kabel.

Der Robotis-Servomotor 2XL430-W250-T ist kompatibel mit:

  • OpenCM9.04 485 (Erweiterungsplatine), OpenCR1.0 sowie den Controllern CM-550
  • alle XL430, XM430 sowie XH430 Servos
  • den U2D2 Kommunikationskonverter

Umlenkrollen-Set(HN11-I101-Set) zur Montage von Scharnierrahmen sind nicht im Lieferumfang enthalten.

Technische Daten des Servomotors 2XL430-W250-T

  • Cortex-M3-Mikrocontroller (72 MHz, 32 bits)
  • Eingangsspannung: 6.5~12V (empfohlen: 11.1V)
  • Nennspannung: 11.1V
  • Anlaufdrehmoment: 1.4 Nm
  • Anlaufstrom: 1.3A
  • Leerlaufdrehzahl: 57 rpm
  • Leerlaufstrom: 0.05A
  • Auflösung: 0.0879°/step; 4.096 steps; 360°
  • Positionssensor: absoluter, berührungsloser Encoder (12 bits, 360°)
  • Betriebstemperatur: -5 bis 72°C
  • Motor mit Eisenkern
  • Baudrate: 9600–4,500,000 bps
  • PID-Steuerungsalgorithmus
  • Zahnradtyp: Stirnrad
  • Zahnradmaterial: pulvermetallurgisches Material
  • Gehäusematerial: technischer Kunststoff
  • Abmessungen: 36 x 46.5 x 36 mm
  • Gewicht: 98.20 g
  • Untersetzungsverhältnis: 257:1
  • Steuersignal: digitale Pakete
  • Protokolltyp: asynchrone Halbduplex-Seriellkommunikation (8 bits, 1 stop, no parity)
  • Anschluss: TTL-Multi-Drop-Bus
  • IDs: 0-253
  • Feedback: Position, Geschwindigkeit, Last, Echtzeit-Tick, Bewegungsablauf, Temperatur, Eingangsspannung usw.
  • Protokollversion: 2.0 (default)
  • Betriebswinkel/-modus:
    • Geschwindigkeitssteuerungsmodus: endlose Drehung
    • Positionssteuerungsmodus: 360°
    • Erweiterter Positionssteuerungsmodus: +/- 256 Umdrehungen
    • PWM-Steuerungsmodus: endlose Drehung
    • Standby-Strom: 46 mA

Ressourcen für den Robotis-Servomotor 2XL430-W250-T

Nachfolgend finden Sie alle Dynamixel-Ressourcen, die Sie benötigen, um Ihren Servomotor 2XL430-W250-T vollständig zu steuern:

    Mein Dynamixel-Servomotor wird nicht erkannt. Was kann ich tun?

    Prüfen Sie, ob Ihr Dynamixel-Servomotor richtig konfiguriert ist. Zögern Sie nicht, ihn mit der ROBOTIS-Software Roboplus. Denken Sie nach dem erneuten Flashen daran, ihn neu zu konfigurieren. Wenn das Problem dadurch nicht behoben wird, für weitergehende Unterstützung.


    Mein Motor funktioniert, aber die Position scheint versetzt zu sein. Woran liegt das?

    Der Motor ist wahrscheinlich nicht korrekt montiert. Prüfen Sie, ob die Servohebel richtig und unter Beachtung der Markierung angebracht sind.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn selbst dann nicht drehen, wenn er nicht mit Strom versorgt wird.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können sich direkt um weitergehende Unterstützung zu erhalten.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Prüfen Sie das Netzteil und die Systemverkabelung (testen Sie es mit einem anderen Servomotor). Sie können den Servomotor auch zurücksetzen. Wenn nichts hilft, gehen Sie am besten die Checkliste für Dynamixel-Servomotoren!


    Was ist der Unterschied zwischen Protokoll 1.0 und Protokoll 2.0?

    Das Protokoll 1.0 ist für die Dynamixel-AX- und -MX-Serie vorgesehen. Protokoll 2.0 ist für die X- und Dynamixel-Pro-Serie bestimmt. Die Steuertabellen von Protokoll 2.0 enthalten PID-Regelungen, mit denen sich die Bewegungen des Servomotors präziser einstellen lassen. Protokoll 2.0 kann für Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Protokoll 1.0 und Protokoll 2.0 Seiten.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$141,98
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$176$168$160$152$144$1362. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $167,0303.10.2026: durchschnittlich $167,0304.10.2026: durchschnittlich $167,0305.10.2026: durchschnittlich $167,0306.10.2026: durchschnittlich $167,0307.10.2026: durchschnittlich $167,0308.10.2026: durchschnittlich $167,0309.10.2026: durchschnittlich $167,0310.10.2026: durchschnittlich $167,0311.10.2026: durchschnittlich $167,0312.10.2026: durchschnittlich $167,0313.10.2026: durchschnittlich $167,0314.10.2026: durchschnittlich $167,0315.10.2026: durchschnittlich $167,0316.10.2026: durchschnittlich $167,0317.10.2026: durchschnittlich $167,0318.10.2026: durchschnittlich $167,0319.10.2026: durchschnittlich $167,0320.10.2026: durchschnittlich $167,0321.10.2026: durchschnittlich $167,0322.10.2026: durchschnittlich $167,0323.10.2026: durchschnittlich $167,0324.10.2026: durchschnittlich $167,0325.10.2026: durchschnittlich $167,0326.10.2026: durchschnittlich $167,0327.10.2026: durchschnittlich $167,0328.10.2026: durchschnittlich $167,0329.10.2026: durchschnittlich $167,0330.10.2026: durchschnittlich $167,0331.10.2026: durchschnittlich $167,0301.11.2026: durchschnittlich $167,0302.11.2026: durchschnittlich $141,9803.11.2026: durchschnittlich $141,9804.11.2026: durchschnittlich $141,9805.11.2026: durchschnittlich $141,9806.11.2026: durchschnittlich $141,9807.11.2026: durchschnittlich $141,9808.11.2026: durchschnittlich $141,9809.11.2026: durchschnittlich $141,9810.11.2026: durchschnittlich $141,9811.11.2026: durchschnittlich $141,9812.11.2026: durchschnittlich $141,9813.11.2026: durchschnittlich $141,9814.11.2026: durchschnittlich $141,9815.11.2026: durchschnittlich $141,9816.11.2026: durchschnittlich $141,9817.11.2026: durchschnittlich $141,9818.11.2026: durchschnittlich $141,9819.11.2026: durchschnittlich $141,9820.11.2026: durchschnittlich $141,9821.11.2026: durchschnittlich $141,9822.11.2026: durchschnittlich $141,98

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.