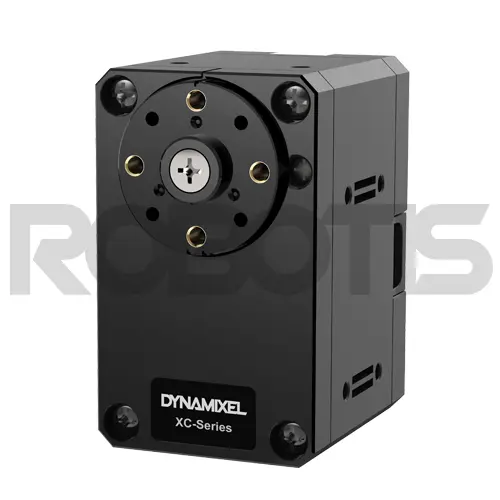
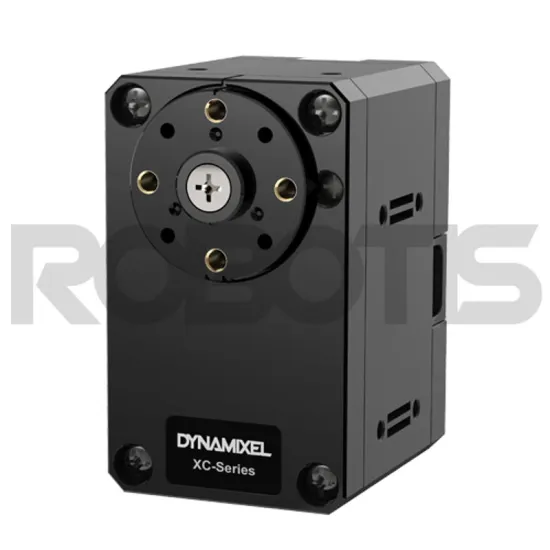
Dynamixel XC430-W240-T-Servomotor

Dynamixel XC430-W240-T-Servomotor

Dynamixel XC430-W240-T-Servomotor
Robotis | A-000000-04317
€131.94 inkl. MwSt. €109.96 zzgl. MwSt.

Inklusive €0.05 Ökosteuer

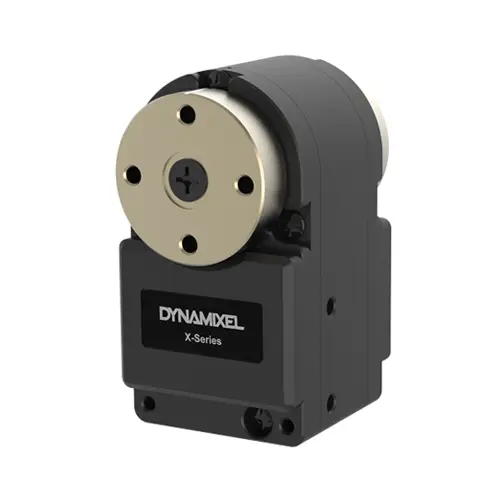
Der Dynamixel XC430-W240-T-Servomotor liefert eines der höchsten Drehmomente seiner Klasse bei geringerem Energieverbrauch.

Menge
25 verfügbar

Erhalten Sie ihn in 24/48h! (AGB ansehen)

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in ein Angebot um!
Zahlungsarten (AGB ansehen)
Debitkarte
PayPal
Zahlung per Rechnung
Banküberweisung

Leistungsmerkmale des Dynamixel XC430-W240-T-Servomotors

Der XC430-W240-T -Servomotor verfügt über eine TTL-Schnittstelle und eine Untersetzung von 245.2:1 und bietet eine Leerlaufdrehzahl von 70 RPM. Er ist oberhalb des XL 430-Servomotor angesiedelt und zeichnet sich durch sein hohes Drehmoment und seinen geringen Energieverbrauch aus. Dank seiner Eigenschaften eignet er sich für leistungsstärkere Roboter oder mobile Fahrzeuge, die für die Erkundung besonders unwegsamen Geländes ausgelegt sind.
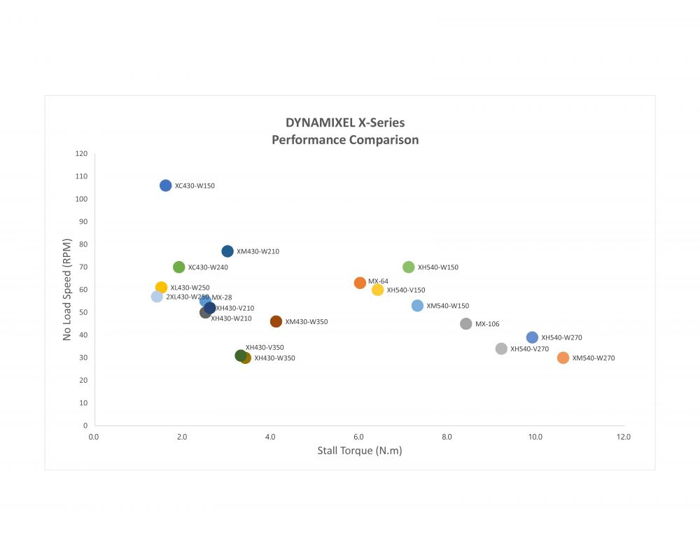
Leistungsmerkmale: Dynamixel XC430-W240-T-Servomotor

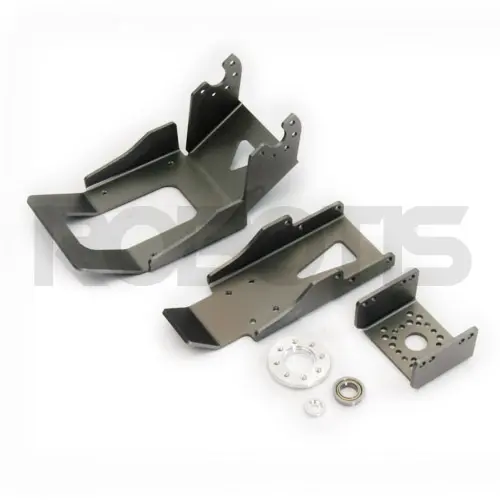
Unser Dynamixel XC430-W240-T-Servomotor wird mit einem kompatiblen, montagefertigen Zwischenrad samt Schraubensatz geliefert. Außerdem erhalten Sie ein 18 cm langes X3P-Roboterkabel, um den Servomotor mit Ihrem Mikrocontroller zu verbinden.

Getriebemotor + Controller + Treiber + Netzwerk = Dynamixel

Dynamixel von Robotis ist eine umfassende Produktreihe intelligenter, autonomer und äußerst vielseitiger Servomotoren. Dynamixel-Servomotoren bieten RS232- und TTL-Anschlüsse und lassen sich für die komplexesten Robotikprojekte einsetzen. Je nach Bedarf Ihres Projekts können unterschiedliche Leistungs- und Geschwindigkeitsstufen kombiniert werden. Eine hohe Untersetzung eignet sich für Geländefahrzeuge oder Roboter, die schwere Lasten transportieren sollen, während ein schneller Servomotor die bessere Wahl für agilere Konstruktionen ist.

Die Dynamixel-Servomotoren von Robotis lassen sich von A bis Z programmieren – mit einem Arduino oder Raspberry Pi Mikrocontroller. Sie können ihn mit einem X3P-Roboterkabel verbinden und auf dieselbe Weise sogar mehrere Servomotoren in Reihe schalten.

Dynamixel-Servomotoren verfügen über ein innovatives Gehäusedesign, das die Wärmeableitung verringert und zahlreiche Montagekonfigurationen ermöglicht. Auch die auf die Anschlusskabel wirkenden Kräfte werden reduziert.

Technische Daten des Dynamixel XC430-W240-T-Servomotors

  • Cortex M3-Mikrocontroller (72 MHz, 32 bits)
  • Eingangsspannung: 10~14.8V (empfohlen: 12V)
  • Nennspannung: 12V
  • Anlaufdrehmoment: 1.9 Nm
  • Anlaufstrom: 1.4A
  • Leerlaufdrehzahl: 70 rpm
  • Leerlaufstrom: 0.06A
  • Auflösung: 0.0879°/pulse
  • Winkel: 360°
  • Berührungsloser Absolutpositionssensor (12 bits, 360°)
  • Betriebstemperatur: -5 bis 80°C
  • Kernloser Motor
  • Baudrate: 9,600 bps bis 4.5 Mbps
  • Regelalgorithmus: PID
  • Getriebetyp: Stirnrad
  • Getriebematerial: Edelmetall
  • Gehäusematerial: technischer Kunststoff
  • Untersetzung: 245.2:1
  • Steuersignal: digitale Datenpakete
  • Protokolltyp: asynchrone Halbduplex-Seriellkommunikation (8 bits, 1 stop, no parity)
  • Anschluss: TTL-Multidrop-Bus
  • IDs: 0 bis 252
  • Rückmeldungen: Position, Geschwindigkeit, Belastung, Echtzeit-Tick, Bewegungsbahn, Temperatur, Eingangsspannung usw.
  • Protokollversion: 2.0 (Standard)
  • Betriebswinkel/-modus:
    • Geschwindigkeitsregelungsmodus: endlose Drehung
    • Positionsregelungsmodus: 360°
    • Erweiterter Positionsregelungsmodus: +/- 256 Umdrehungen
    • PWM-Regelungsmodus: endlose Drehung
    • Ruhestrom: 46 mA
  • Abmessungen: 28.5 x 46.5 x 34 mm
  • Gewicht: 65 g

Ressourcen zum XC430-W240-T-Servomotor

Hier finden Sie hilfreiche Informationen zum Dynamixel XC430-W240-T-Servomotor – eine speziell für Sie zusammengestellte Linkliste:

Wie ordnet sich dieser Servomotor in die DYNAMIXEL-Produktreihe ein?

Dieses Video gibt einen kurzen Überblick darüber, für welche Projekte sich dieser Servomotor eignet: Gelenkroboter, mobile Plattform, Greifer oder Prototyp.

✅

✅

✅

Ordnen Sie dieses Modell innerhalb der Produktreihe ein

Vergleichen Sie Optionen, ohne bei null anzufangen

Sparen Sie Zeit bei der Auswahl

    Mein Dynamixel-Servomotor wird nicht erkannt. Was kann ich tun?

    Prüfen Sie, ob Ihr Dynamixel-Servomotor ordnungsgemäß konfiguriert ist. Flashen Sie ihn gegebenenfalls erneut mit der ROBOTIS Software Roboplus. Denken Sie nach dem erneuten Flashen daran, ihn neu zu konfigurieren. Wenn das Problem weiterhin besteht, für weiterführende Unterstützung.


    Mein Motor funktioniert, aber seine Position scheint versetzt zu sein. Woran liegt das?

    Der Motor ist wahrscheinlich nicht korrekt montiert. Prüfen Sie, ob Sie die Servohebel richtig und entsprechend der Markierung angebracht haben.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn nicht drehen, obwohl er nicht mit Strom versorgt wird.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotorvor. Sie können direkt , um weiterführende Unterstützung zu erhalten.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Prüfen Sie die Stromversorgung und die Verkabelung des Systems (testen Sie es mit einem anderen Servomotor). Sie können den Servomotor auch zurücksetzen. Wenn nichts hilft, verwenden Sie am besten die Checkliste für Dynamixel-Servomotoren!


    Worin besteht der Unterschied zwischen Protocol 1.0 und Protocol 2.0?

    Protocol 1.0 ist für die Dynamixel-Serien AX und MX vorgesehen. Protocol 2.0 ist für die Serien X und Dynamixel Pro bestimmt. Die Steuertabellen von Protocol 2.0 umfassen PID-Regler, die eine präzisere Steuerung der Bewegungen des Servomotors ermöglichen. Protocol 2.0 kann für Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Seiten zu Protokoll 1.0 und Protokoll 2.0 für weitere Informationen.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$123,11
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$150$144$138$132$126$1202. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $144,8303.10.2026: durchschnittlich $144,8304.10.2026: durchschnittlich $144,8305.10.2026: durchschnittlich $144,8306.10.2026: durchschnittlich $144,8307.10.2026: durchschnittlich $144,8308.10.2026: durchschnittlich $144,8309.10.2026: durchschnittlich $144,8310.10.2026: durchschnittlich $144,8311.10.2026: durchschnittlich $144,8312.10.2026: durchschnittlich $144,8313.10.2026: durchschnittlich $144,8314.10.2026: durchschnittlich $144,8315.10.2026: durchschnittlich $144,8316.10.2026: durchschnittlich $144,8317.10.2026: durchschnittlich $144,8318.10.2026: durchschnittlich $144,8319.10.2026: durchschnittlich $144,8320.10.2026: durchschnittlich $144,8321.10.2026: durchschnittlich $144,8322.10.2026: durchschnittlich $144,8323.10.2026: durchschnittlich $144,8324.10.2026: durchschnittlich $144,8325.10.2026: durchschnittlich $144,8326.10.2026: durchschnittlich $144,8327.10.2026: durchschnittlich $144,8328.10.2026: durchschnittlich $144,8329.10.2026: durchschnittlich $144,8330.10.2026: durchschnittlich $144,8331.10.2026: durchschnittlich $144,8301.11.2026: durchschnittlich $144,8302.11.2026: durchschnittlich $123,1103.11.2026: durchschnittlich $123,1104.11.2026: durchschnittlich $123,1105.11.2026: durchschnittlich $123,1106.11.2026: durchschnittlich $123,1107.11.2026: durchschnittlich $123,1108.11.2026: durchschnittlich $123,1109.11.2026: durchschnittlich $123,1110.11.2026: durchschnittlich $123,1111.11.2026: durchschnittlich $123,1112.11.2026: durchschnittlich $123,1113.11.2026: durchschnittlich $123,1114.11.2026: durchschnittlich $123,1115.11.2026: durchschnittlich $123,1116.11.2026: durchschnittlich $123,1117.11.2026: durchschnittlich $123,1118.11.2026: durchschnittlich $123,1119.11.2026: durchschnittlich $123,1120.11.2026: durchschnittlich $123,1121.11.2026: durchschnittlich $123,1122.11.2026: durchschnittlich $123,11

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.