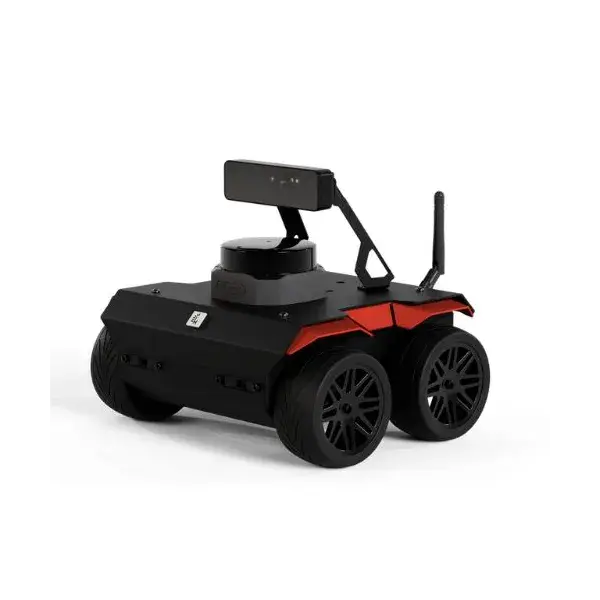
- Sofort einsatzbereite ROS 2-Plattform Wird mit vorinstalliertem Ubuntu 24.04 und ROS 2 Jazzy auf einem Raspberry Pi 5 (8 GB) geliefert – so kann die Entwicklung autonomer Funktionen ohne Konfiguration der Basisebene sofort beginnen.
- Zwei Wahrnehmungsvarianten Der ROSbot 3 ist mit RPLIDAR C1 + OAK-D Lite ausgestattet; bei der PRO-Version kommen für leistungsstärkeres SLAM und bessere Tiefenwahrnehmung in unübersichtlichen Umgebungen ein RPLIDAR S2 + OAK-D Pro zum Einsatz.
- Agiler Allradantrieb Vier unabhängige Gleichstrommotoren mit Quadratur-Encodern ermöglichen eine Höchstgeschwindigkeit von 1.0 m/s und eine Drehgeschwindigkeit von 420°/s. Das Aluminiumchassis mit den Maßen 200 × 233 mm ist ideal für den Einsatz in Innenräumen.
- Umfangreiche integrierte Sensorik Die Bosch BNO055 IMU, vier VL53L0X-ToF-Sensoren (Reichweite bis zu 200 cm) und ein STM32F407-Controller für die untere Steuerungsebene liefern die Datengrundlage für Lokalisierungs- und Navigations-Stacks.
- Modulare Erweiterungsmöglichkeiten Die Schnittstelle an der Rückseite und der offene Nutzlastbereich bieten Platz für zusätzliche Sensoren, Rechenmodule oder Prototyp-Hardware bis zu 5 kg.

Durchschnittspreis pro Tag
Beträge in USD