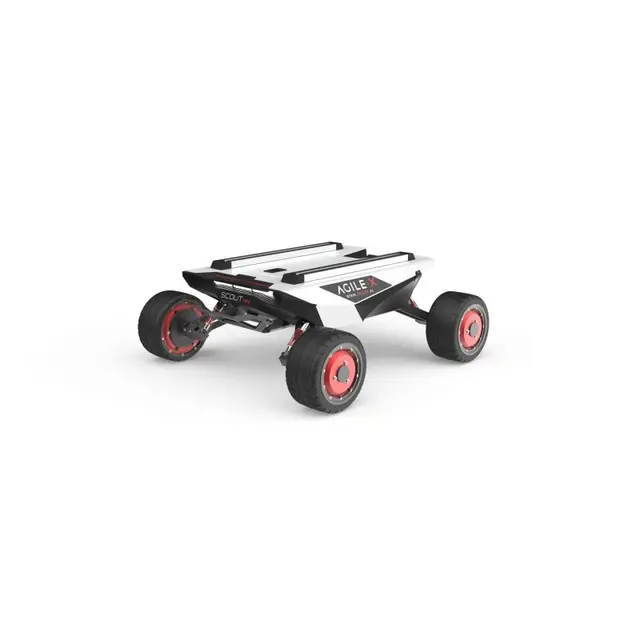
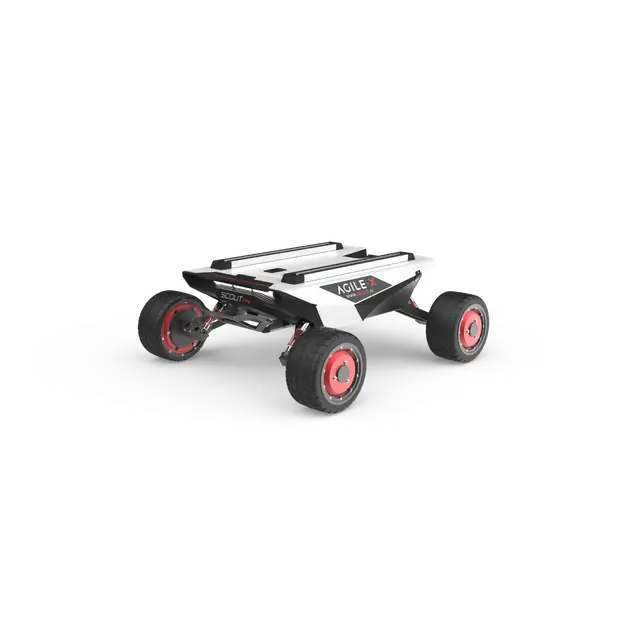
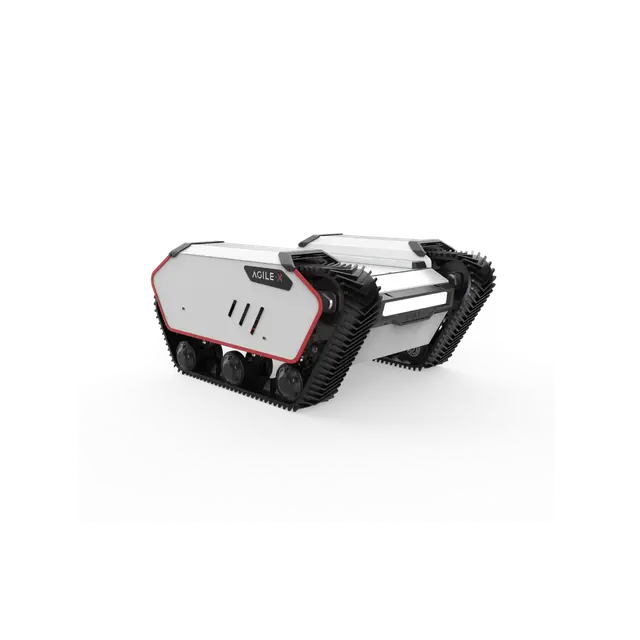
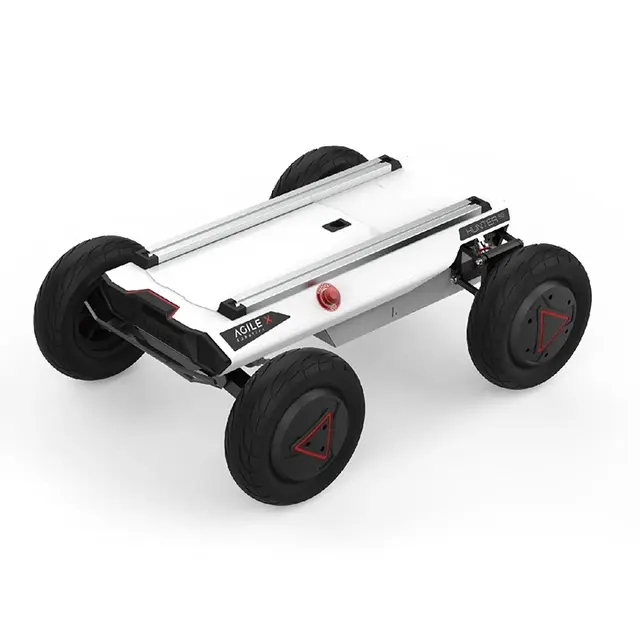
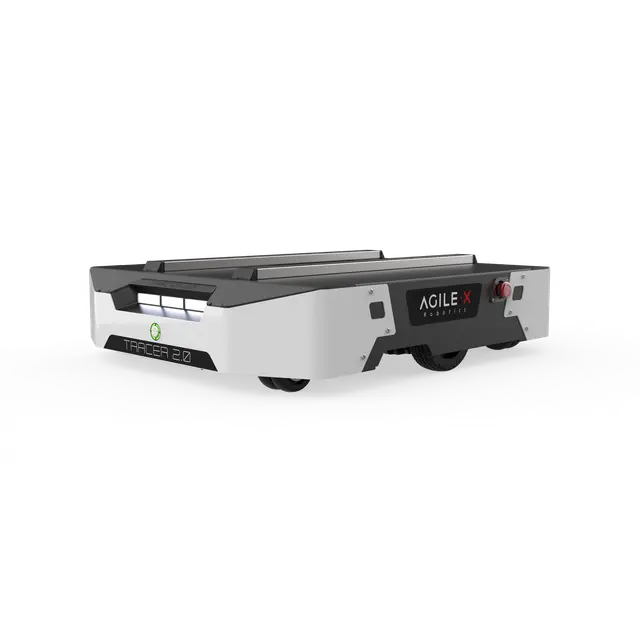
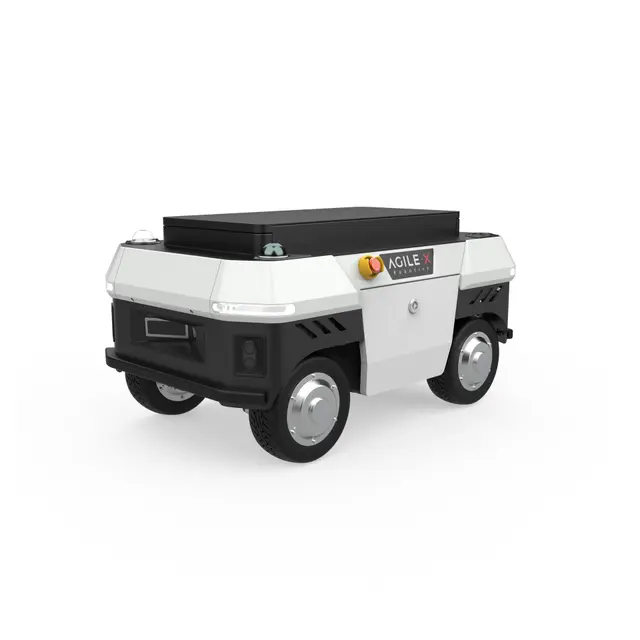
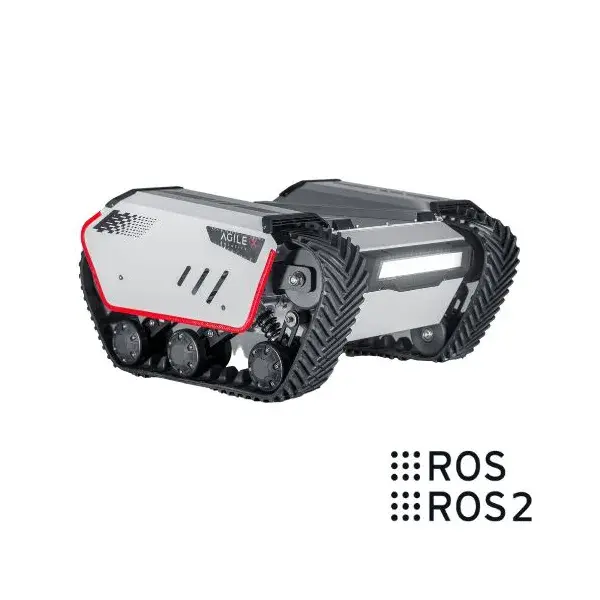
- 4WD mit zwei Radoptionen Allradantrieb mit Standardrädern für Differenziallenkung oder optionalen Mecanum-Rädern für omnidirektionale Bewegung auf engem Raum.
- CAN-Bus- und serielle Schnittstellen Die integrierte CAN-Bus- und serielle Anbindung – einschließlich USB-zu-CAN- und USB-zu-RS232-Modulen – ermöglicht die direkte Integration in Autonomie-Stacks und sekundäre Entwicklungs-Workflows.
- 10 kg Nutzlastkapazität Für den Transport von Sensoren, Edge-Computern, GNSS/RTK-Modulen und individuellen Nutzlasten ausgelegt, ohne die stabile Fahrleistung zu beeinträchtigen.
- Offene Entwicklung mit ROS und C++ Open-Source-Software für C++ und ROS unterstützt die Integration von Robotik-Middleware, SLAM-Pipelines und das Experimentieren mit Navigationsalgorithmen.
- Geländegängigkeit Etwa 115 mm Bodenfreiheit, eine Hindernisüberwindung von bis zu 70 mm und eine Steigfähigkeit von ~30° ermöglichen den Einsatz in unterschiedlichen Umgebungen im Innen- und Außenbereich.
- Kompaktes, flaches Fahrgestell Abmessungen von etwa 612 × 580 × 245 mm und ein niedriger Schwerpunkt sorgen bei schnellen Kurvenfahrten und auf unebenem Untergrund für Stabilität.

Durchschnittspreis pro Tag
Beträge in USD