Preço médio diário
Valores em USD


Seria AgiBot X to zaawansowana linia robotów humanoidalnych zaprojektowana, by redefiniować standardy w sektorach usług, edukacji i rozrywki. Te wszechstronne roboty łączą zaawansowaną percepcję 3D z płynną dynamiką ruchu, oferując architekturę opartą na dużej liczbie stopni swobody – od 27 do 31 DOF. Dzięki temu roboty zapewniają płynność ruchów zbliżoną do ludzkiej, co pozwala na wykonywanie skomplikowanych zadań. Linia ta łączy nowoczesny bioniczny design z potężną mocą obliczeniową, stanowiąc kompletne rozwiązanie dla instytucji budujących innowacyjny wizerunek marki oraz prowadzących pionierskie badania nad sztuczną inteligencją.


AGIBOT
Wszechstronna i zoptymalizowana wersja komercyjna. Idealna do standardowych zadań takich jak zdalne patrolowanie przestrzeni, asysta na wydarzeniach, inspekcje czy branża rozrywkowa. Cechuje się wysoką gotowością do pracy od razu po uruchomieniu.

AGIBOT
Model stworzony z myślą o środowiskach akademickich, jednostkach badawczych oraz deweloperach. Skupia się na otwartości systemu, dając użytkownikom możliwość modyfikowania oprogramowania, testowania własnych algorytmów sterowania i wdrażania autorskich rozwiązań (secondary development).

AGIBOT
Najbardziej bezkompromisowa wersja z całej trójki, przeznaczona do najbardziej wymagających i rygorystycznych scenariuszy operacyjnych. Zapewnia najwyższą sprawność i bezawaryjność tam, gdzie środowisko nie wybacza błędów.
| Specyfikacja techniczna | |
|---|---|
| Materiał | Stop aluminium + wysokowytrzymałe tworzywo konstrukcyjne |
| Wymiary w pozycji stojącej | 635 mm × 360 mm × 420 mm |
| Wymiary w pozycji leżącej | 675 mm × 435 mm × 145 mm |
| Waga z baterią | 15,5 kg |
| Temperatura robocza | 0℃ ~ 40℃ |
| Kinematyka i Ruch | |
| Precyzyjne silniki stawów ze stopu aluminium | 12 |
| Maksymalny moment obrotowy stawu | 48 N·m |
| Typ siłownika | Jednostka napędowa o wysokiej gęstości mocy |
| Maksymalna prędkość | 3,5 m/s |
| Maksymalny udźwig (payload) | ok. 8 kg |
| Zdolność pokonywania schodów (ciągła) | wysokość stopnia do 16 cm |
| Maksymalny kąt wzniesienia | 40° |
| Wysokość skoku (od ziemi) | 35 cm |
| Zakres ruchu stawów |
|
| Standardowe akcje |
|
| Akcje specjalne |
|
| Bateria i Zasilanie | |
| Bateria | Pojemność znamionowa 5 Ah, pojemność nominalna 4,6 Ah, napięcie 43,2 V |
| Maksymalna moc wyjściowa | 3500 W |
| Czas pracy (Endurance) | 1–2 godziny |
| Zasięg | 6 km |
| Czas ładowania | ≤2 godziny |
| Zasilacz / Adapter | W zestawie |
| Stacja ładująca (Charging base) | W zestawie |
| Obraz, Dźwięk i Sensoryka | |
| Parametry kamery (Pole widzenia / FOV) |
|
| Sensoryka ruchu | IMU (czujnik inercyjny) w standardzie |
| Transmisja obrazu w czasie rzeczywistym | Obsługiwana |
| Złącza, Komunikacja i Obliczenia | |
| Płyta główna (obliczeniowa) | 8-rdzeniowy procesor (CPU) o wysokiej wydajności |
| Interfejsy rozszerzeń | Brak |
| Oprogramowanie i Sterowanie | |
| Kontroler ręczny (pad) | W zestawie |
| Rozwój oprogramowania we własnym zakresie (Secondary development) | Nieobsługiwane |
| Specyfikacja techniczna | |
|---|---|
| Materiał | Stop aluminium + wysokowytrzymałe tworzywo konstrukcyjne |
| Wymiary w pozycji stojącej | 635 mm × 360 mm × 420 mm |
| Wymiary w pozycji leżącej | 675 mm × 435 mm × 145 mm |
| Waga z baterią | 15,5 kg |
| Temperatura robocza | 0℃ ~ 40℃ |
| Kinematyka i Ruch | |
| Precyzyjne silniki stawów ze stopu aluminium | 12 |
| Maksymalny moment obrotowy stawu | 48 N·m |
| Typ siłownika | Jednostka napędowa o wysokiej gęstości mocy |
| Maksymalna prędkość | 3,5 m/s |
| Maksymalny udźwig (payload) | ok. 8 kg |
| Zdolność pokonywania schodów (ciągła) | wysokość stopnia do 16 cm |
| Maksymalny kąt wzniesienia | 40° |
| Wysokość skoku (od ziemi) | 35 cm |
| Zakres ruchu stawów |
|
| Standardowe akcje |
|
| Akcje specjalne |
|
| Bateria i Zasilanie | |
| Bateria | Pojemność znamionowa 5 Ah, pojemność nominalna 4,6 Ah, napięcie 43,2 V |
| Maksymalna moc wyjściowa | 3500 W |
| Czas pracy (Endurance) | 1–2 godziny |
| Zasięg | 6 km |
| Czas ładowania | ≤2 godziny |
| Zasilacz / Adapter | W zestawie |
| Stacja ładująca (Charging base) | W zestawie |
| Obraz, Dźwięk i Sensoryka | |
| Parametry kamery (Pole widzenia / FOV) |
|
| Sensoryka ruchu | IMU (czujnik inercyjny) w standardzie |
| Transmisja obrazu w czasie rzeczywistym | Obsługiwana |
| Złącza, Komunikacja i Obliczenia | |
| Płyta główna (obliczeniowa) | 8-rdzeniowy procesor (CPU) o wysokiej wydajności |
| Interfejsy rozszerzeń |
|
| Oprogramowanie i Sterowanie | |
| Kontroler ręczny (pad) | W zestawie |
| Rozwój oprogramowania we własnym zakresie (Secondary development) | W pełni obsługiwane |
| Specyfikacja techniczna | |
|---|---|
| Wymiary w pozycji stojącej | 630 mm (dł.) x 360 mm (szer.) x 420 mm (wys.) |
| Wymiary w pozycji leżącej | 670 mm (dł.) x 435 mm (szer.) x 145 mm (wys.) |
| Kinematyka i Ruch | |
| Prędkość | od 0 do 3,7 m/s (prędkość graniczna/limit: ok. 5 m/s) |
| Udźwig statyczny | ok. 8 kg (udźwig graniczny/limit: ok. 10 kg) |
| Szczytowy moment obrotowy silnika stawu | ok. 48 N·m |
| Szczytowa gęstość mocy silnika stawu | 2 kW/kg |
| Możliwości obsługi i sterowania | Standardowe sterowanie oparte na uczeniu ze wzmocnieniem (RL - Reinforcement Learning) |
| Tryb sterowania stawami | Podwójne kodowanie (dual encoding) |
| Bateria i Zasilanie | |
| Szczytowa moc wyjściowa całego urządzenia | ok. 3500 W |
| Zasięg bez obciążenia (przy prędkości 1,8 m/s) | 6 km |
| Zasięg z obciążeniem (5 kg) | 4 km |
| Złącza, Komunikacja i Obliczenia | |
| Obsługiwane rozszerzenia modułowe |
|
| Interfejsy rozszerzeń |
|
Histórico de preços
Um ponto de dados por dia, calculado pela média com base na data da observação.
Valores em USD
As médias são calculadas por dia UTC com base nos preços de todas as ofertas registradas.

Agibot
$9.600
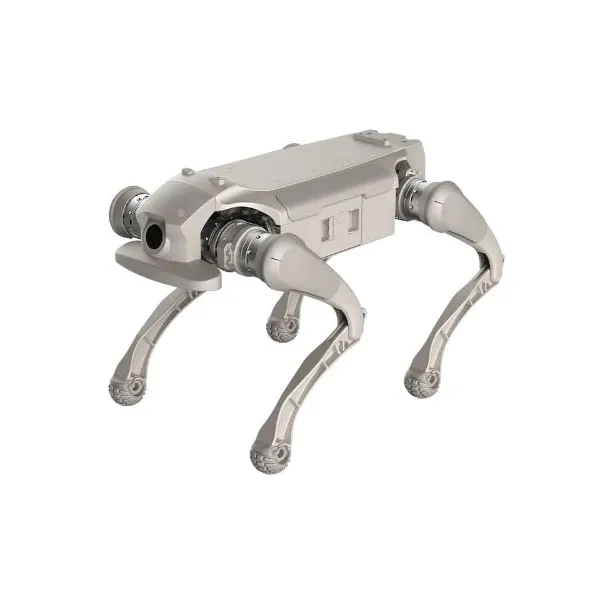
Agibot
9.300 €

Agibot
$11.005

Agibot
$8.285

Agibot
$3.200
Agibot
$6.080
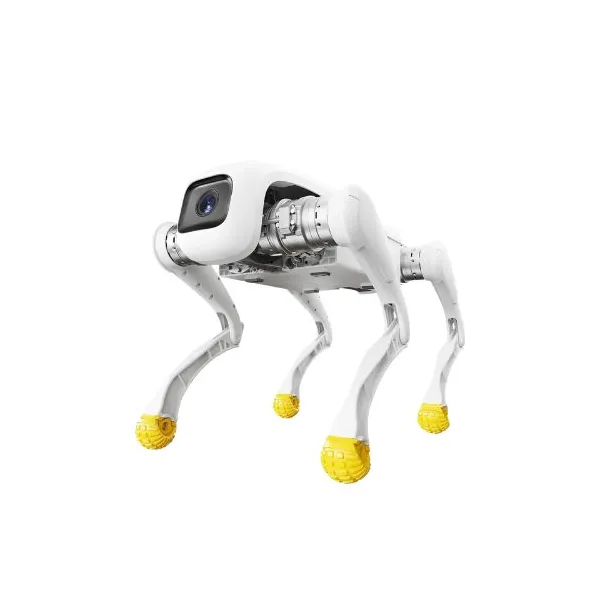
Agibot
3.876 €
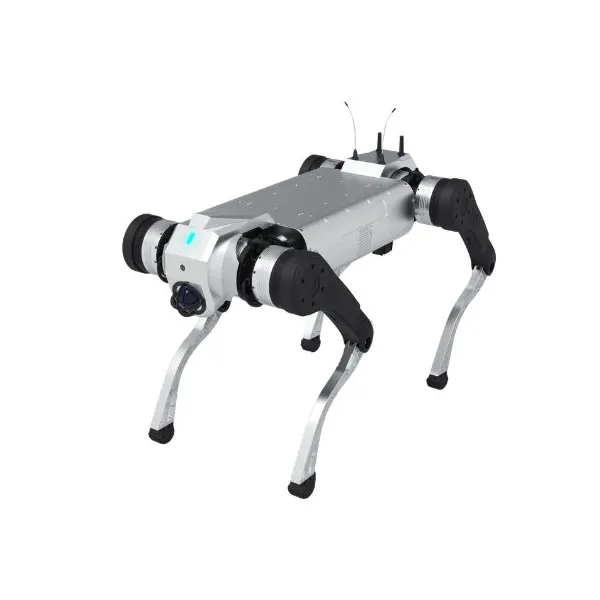
Agibot
83.280 €

Agibot
$4.389

Agibot
$66.549

Agibot
$94.409

Unitree
a partir de 12.240 €
🍪 Preferências de cookies
Usamos cookies para medir o desempenho. Política de privacidade