트럼프, FBI가 중국 스파이로 지목된 인물과 젠슨 황의 불륜 의혹을 수사 중이라고 밝혀

트럼프, FBI가 중국 스파이로 지목된 인물과 젠슨 황의 불륜 의혹을 수사 중이라고 밝혀

실시간•11월 10일 오전 08:30•2분 읽기•
Carlos Mendez
Carlos Mendez

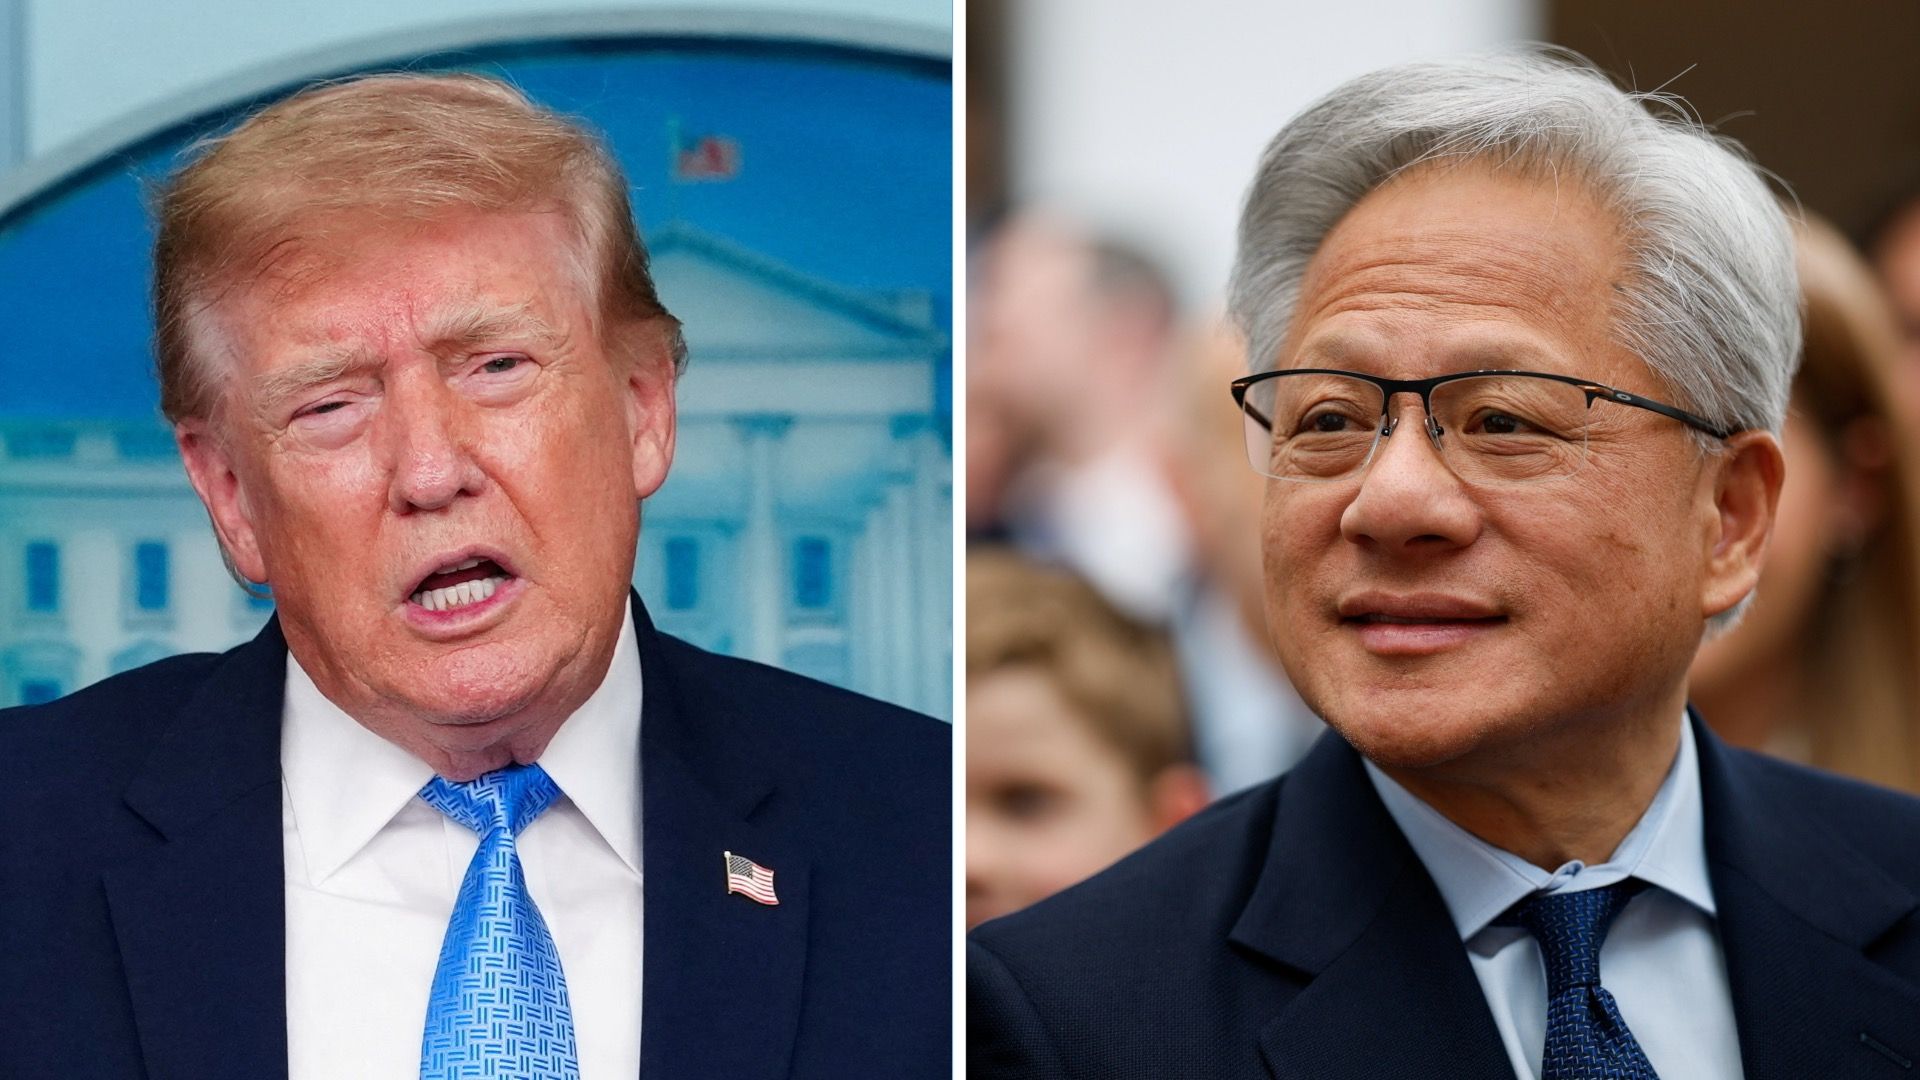
도널드 트럼프 대통령은 FBI가 엔비디아 최고경영자 젠슨 황과 중국 스파이로 지목된 앨리스 황의 불륜 의혹을 수사 중이라고 밝혔다. 이 의혹은 Bbc가 처음 보도했다. 엔비디아는 독립적인 조사를 의뢰했으며, 회사 기밀이나 국가 안보가 침해됐다고 볼 이유가 없다고 밝혔다.

트럼프는 미국이 황을 겨냥한 중국의 간첩 활동이 있었다고 판단했다는 보도가 나온 뒤 월요일 황과 통화했다고 말했다. 황은 앨리스 황이 스파이라는 사실을 전혀 몰랐다고 트럼프에게 말했고, 트럼프는 그 말을 믿는다고 밝혔다.

트럼프는 FBI 수사에 관한 세부 내용이나 수사 시작 시점은 밝히지 않았다. BBC는 논평을 요청했지만 FBI는 답변을 거부했다.

중국 외교부는 의혹이 전적으로 근거 없고 추측에 불과하다며, 중국을 비방하고 폄훼하려는 의도라고 반박했다. 황은 엔비디아의 조사에 협조하겠다고 밝혔다.

앨리스 황은 황레라고도 알려져 있으며, 엔비디아와 거래한 싱가포르 기업 Megaspeed의 전무이사였다. The New York Times는 미국 정보 당국자들이 그녀를 베이징의 스파이라고 보고 있다고 보도했다. 또 마코 루비오 국무장관이 지난봄 워싱턴의 고위 당국자들에게 젠슨 황과 중국 스파이의 긴밀한 관계를 경고하는 메모를 보냈다고 전했다.

이 보도가 나온 뒤 월요일 거래 중 엔비디아 주가는 약 4% 하락했고, 기업 가치는 약 $250bn (£190bn) 줄었다.

엔비디아는 미국과 중국 간 AI 경쟁의 핵심 기업이며, 워싱턴 당국자들은 대중국 수출을 국가 안보 문제로 다룬다. 황은 오랫동안 중국에 대한 판매 제한에 반대하며, 전 세계적인 AI 보급은 미국 기술을 활용하는 편이 더 효과적이라고 주장해 왔다.

엔비디아의 두 번째로 고도화된 반도체인 H200은 중국 기술 산업이 미국보다 우위를 점하게 할 수 있다는 우려로 이전에는 수출이 제한됐다. 1월 트럼프 행정부는 특정 조건 아래 중국 고객에게 H200 칩을 판매할 수 있도록 허용하겠다고 밝혔다.

여러 의회 위원회는 다음 주 공동 비공개 브리핑에 황의 참석을 요청했다. 외국 적대 세력의 간첩 활동에 대응하는 엔비디아의 보안 절차와 황이 앨리스 황과 주고받은 접촉에 관한 정보를 요구한 것이다. 이에 따라 회사의 보안 조치와 황의 관계가 같은 의제로 다뤄지게 됐지만, 황이 참석할지는 불분명하다.

Boston Dynamics, 바퀴 장착 Atlas로 제어 실험

Boston Dynamics는 제어공학 실험을 위해 휴머노이드 Atlas에 바퀴를 장착했다. 이 소식은 Therobotreport가 처음 보도했다. 이번 실험은 Atlas가 비정형적인 실제 환경의 지형을 이동할 때 복합 제어 방식이 동적 안정성을 어떻게 뒷받침하는지 살펴본다. 평지에서는 바퀴로 주행하고 장애물이나 불규칙한 표면에서는 다리로 이동하는 방식이다.

Boston Dynamics는 바퀴를 장착한 Atlas가 제품이 아니라 연구용 테스트베드라고 설명한다. 제어 엔지니어 Andy Wu는 구동의 한계를 시험하기 위해 Atlas의 다리에 바퀴를 부착했다. 이번 실험에서는 모델링하거나 시뮬레이션하기 어려운 조건에 대한 적응성도 살펴본다.

Wu에 따르면 맞춤형 어댑터를 사용해 기성품 스쿠터 림을 Atlas의 기존 발목 액추에이터에 장착했으며, 이번 제작 과정에서 새로 추가된 부품은 이것뿐이다. 소프트웨어에서는 각 바퀴를 연속 회전이 가능한 발목으로 모델링해 Atlas 기본 로봇 모델의 발을 대체했다.

Wu는 시뮬레이션에서 모든 동작을 학습한 뒤 실제 환경에서 놀라울 만큼 정확하게 수행했다고 말했다. 영상에는 주행과 다리 이동뿐 아니라 Atlas가 피루엣 회전과 역동적인 구동 동작을 선보이는 장면도 담겼다.

전신 강화학습 정책은 실시간 고유수용성 피드백과 속도 명령을 처리한다. 이와 별도로 실험 시스템은 모델에 반영되지 않은 외란과 이상적인 상태가 아닌 접촉 상황을 보정하기 위해 동적 자세와 힘을 조정한다.

Wu와 제어공학 팀이 이번 실험에서 얻은 핵심은 제어 방식 간의 시너지다. 고전적인 모터 제어가 기본 안정성을 제공하고, 전신 강화학습은 상황에 따라 반응하며 적응하도록 돕는다. 두 방식을 결합하면 어느 한쪽만 사용할 때보다 실제 환경에서 더 민첩하게 움직일 수 있다.

Wu가 다음으로 알고 싶은 것은 액추에이터가 고장 났을 때 정책이 어떻게 반응하는지다. 이는 안전을 위해서도, 시스템 고장에 시스템이 어떻게 대응할지 이해하기 위해서도 중요하다.