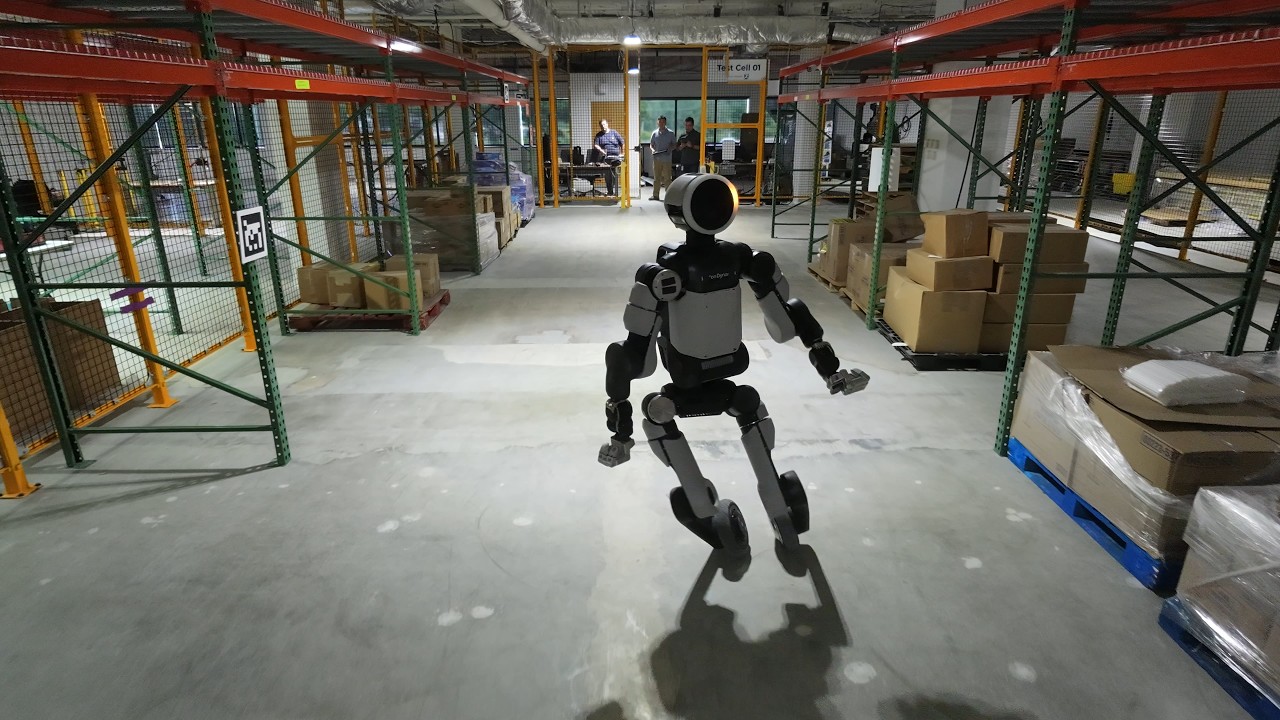
Boston Dynamics는 제어공학 실험을 위해 휴머노이드 Atlas에 바퀴를 장착했다. 이 소식은 Therobotreport가 처음 보도했다. 이번 실험은 Atlas가 비정형적인 실제 환경의 지형을 이동할 때 복합 제어 방식이 동적 안정성을 어떻게 뒷받침하는지 살펴본다. 평지에서는 바퀴로 주행하고 장애물이나 불규칙한 표면에서는 다리로 이동하는 방식이다.
Boston Dynamics는 바퀴를 장착한 Atlas가 제품이 아니라 연구용 테스트베드라고 설명한다. 제어 엔지니어 Andy Wu는 구동의 한계를 시험하기 위해 Atlas의 다리에 바퀴를 부착했다. 이번 실험에서는 모델링하거나 시뮬레이션하기 어려운 조건에 대한 적응성도 살펴본다.
Wu에 따르면 맞춤형 어댑터를 사용해 기성품 스쿠터 림을 Atlas의 기존 발목 액추에이터에 장착했으며, 이번 제작 과정에서 새로 추가된 부품은 이것뿐이다. 소프트웨어에서는 각 바퀴를 연속 회전이 가능한 발목으로 모델링해 Atlas 기본 로봇 모델의 발을 대체했다.
Wu는 시뮬레이션에서 모든 동작을 학습한 뒤 실제 환경에서 놀라울 만큼 정확하게 수행했다고 말했다. 영상에는 주행과 다리 이동뿐 아니라 Atlas가 피루엣 회전과 역동적인 구동 동작을 선보이는 장면도 담겼다.
전신 강화학습 정책은 실시간 고유수용성 피드백과 속도 명령을 처리한다. 이와 별도로 실험 시스템은 모델에 반영되지 않은 외란과 이상적인 상태가 아닌 접촉 상황을 보정하기 위해 동적 자세와 힘을 조정한다.
Wu와 제어공학 팀이 이번 실험에서 얻은 핵심은 제어 방식 간의 시너지다. 고전적인 모터 제어가 기본 안정성을 제공하고, 전신 강화학습은 상황에 따라 반응하며 적응하도록 돕는다. 두 방식을 결합하면 어느 한쪽만 사용할 때보다 실제 환경에서 더 민첩하게 움직일 수 있다.
Wu가 다음으로 알고 싶은 것은 액추에이터가 고장 났을 때 정책이 어떻게 반응하는지다. 이는 안전을 위해서도, 시스템 고장에 시스템이 어떻게 대응할지 이해하기 위해서도 중요하다.