젠슨 황 겨냥한 외국 정보기관 공작 보도에 Nvidia 이사회 조사 착수

젠슨 황 겨냥한 외국 정보기관 공작 보도에 Nvidia 이사회 조사 착수

실시간•11월 10일 오후 08:30•2분 읽기•
Anna Kowalski
Anna Kowalski

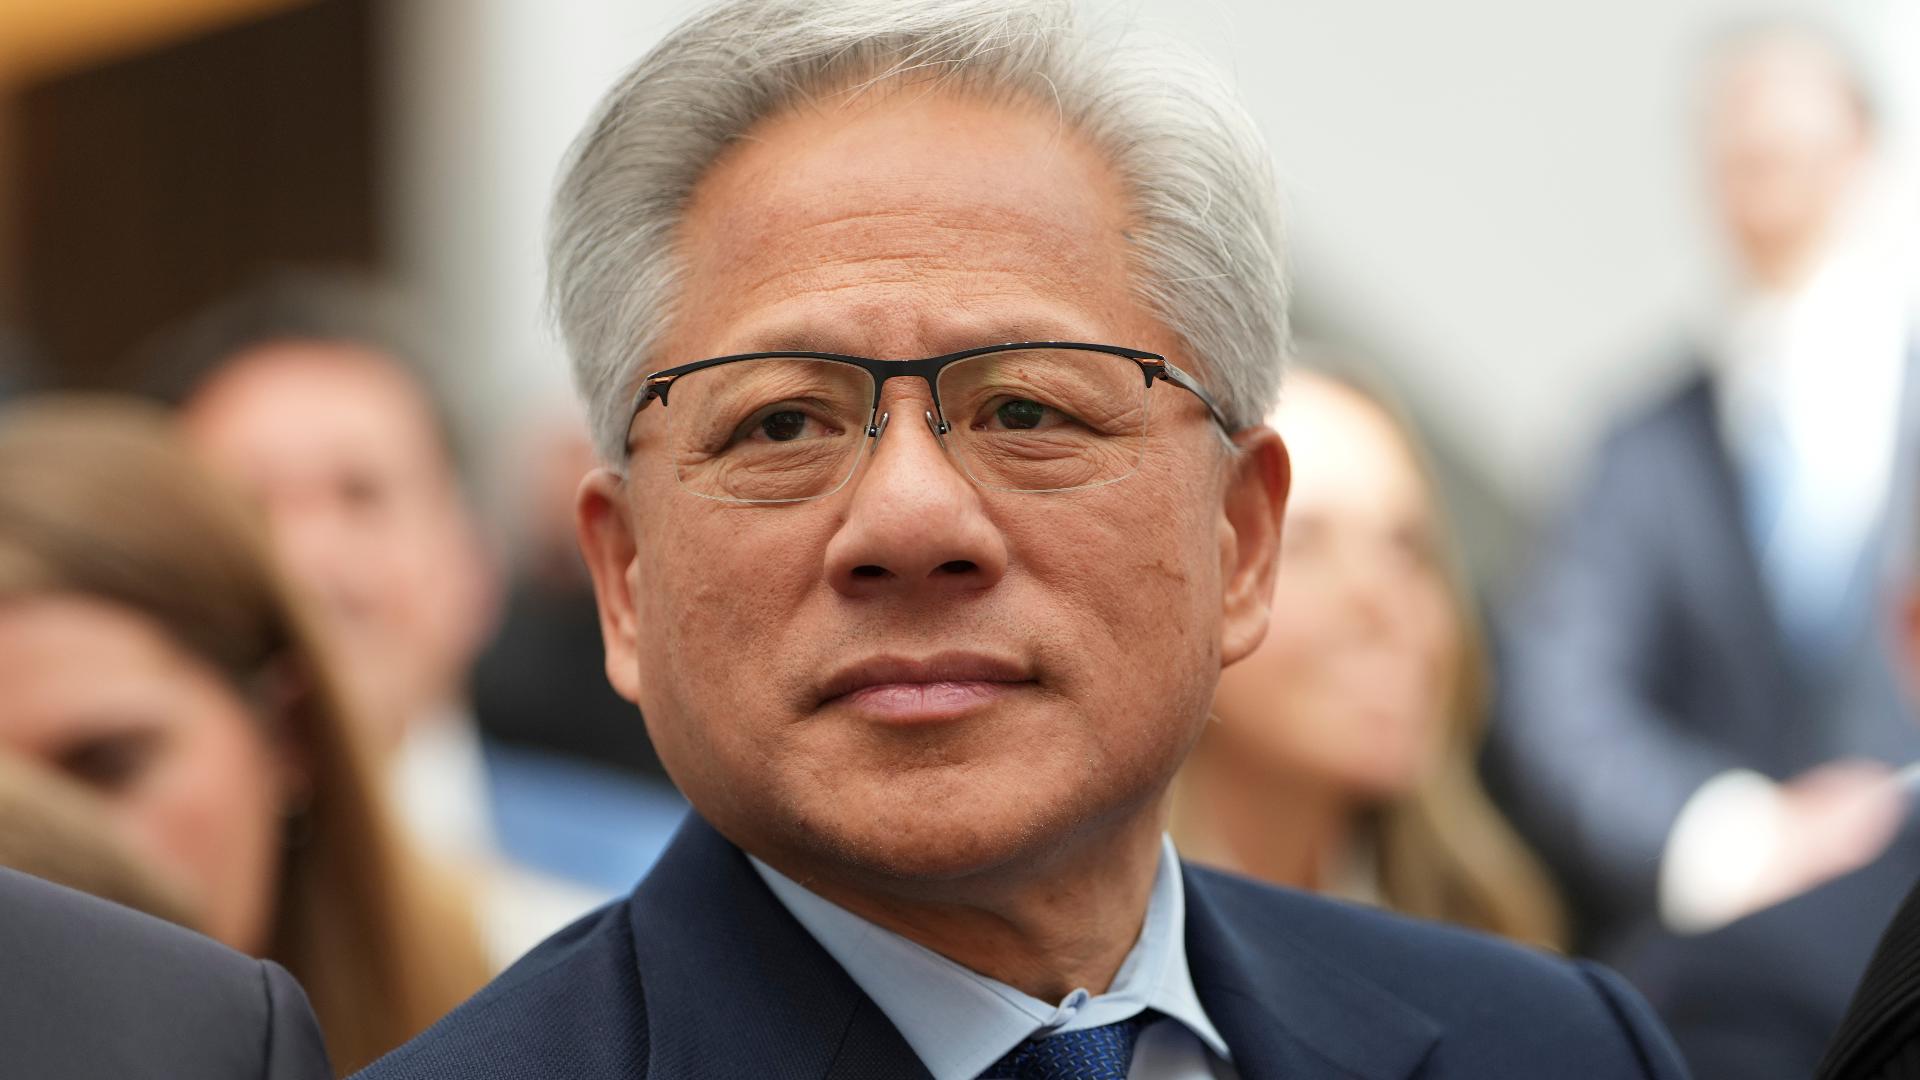
Nvidia 이사회는 최고경영자 젠슨 황을 겨냥한 것으로 보도된 외국 정보기관의 공작에 대해 독립 조사를 시작할 예정이다. 이 내용은 Ft가 처음 보도했다. 황은 내부 메시지에서 외도 사실을 인정했다. 미국 정보기관의 정보를 토대로 작성된 메모를 잘 아는 관계자들에 따르면, 해당 메모는 황을 Megaspeed 임원과 연관 지었으며 미국 정보기관은 이 임원이 중국 국가안전부에 포섭된 것으로 판단했다.

외부 변호사들의 지원을 받아 독립 이사들로 구성된 위원회가 조사에 나선다. 이사회는 성명에서 현재로서는 국가 안보나 Nvidia의 기밀이 침해됐다고 볼 이유가 없다고 밝히면서도, 확인 가능한 모든 정보를 살펴보겠다고 했다.

황은 직원들에게 보낸 메시지에서 가족과 동료들에게 사과했으며 조사에 전적으로 협조하겠다고 밝혔다. Nvidia는 앞서 앨리스 황과 부적절한 관계를 맺었다는 의혹을 일축하며, Nvidia 고객사와 거래할 때 두 사람의 관계는 “특별하거나 예상 밖의 일이 전혀 없었다”고 설명했다.

앨리스 황은 싱가포르에 본사를 둔 Nvidia 고객사 Megaspeed의 임원이다. 미국 정부는 Nvidia 칩을 중국으로 밀수했다는 우려와 관련해 이미 Megaspeed를 조사하고 있었다.

2025년 새로운 수출 통제로 Nvidia가 중국 시장에서 차단된 뒤, 황은 Nvidia의 AI 칩을 중국에 수출하는 데 더 유연한 접근을 취해 달라고 도널드 트럼프 대통령에게 거듭 로비했다. 이후 트럼프는 매출 일부를 미국 정부에 제공하는 합의에 따라 이전 세대 H200 칩의 수출을 허용했지만, 베이징이 해당 기술에 반발하면서 Nvidia 매출에 미친 영향은 미미했다.

황은 1993년 Nvidia를 공동 창업했으며, 대부분의 기술 기업보다 회사의 성공이 그에게 더 긴밀하게 연결돼 있다. 그는 약 6명의 핵심 임원으로 구성된 긴밀한 팀을 이끄는 한편, 직속 보고 인원 수십 명을 직접 관리한다.

트럼프는 정보에 따라 조치를 취하지 않은 것을 후회하지 않는다고 말하며 황을 명예로운 인물이라고 평했다. 프랑크푸르트 증시에 상장된 Nvidia 주가는 월요일 장 초반 6퍼센트 넘게 하락했다.

하원 중국위원회 공화당 위원장인 존 물레나르와 다른 의원들은 중국의 민감한 기술 및 정보 접근 문제와 관련해 황에게 의회 증언을 요청했다.

Boston Dynamics, 바퀴 장착 Atlas로 제어 실험

Boston Dynamics는 제어공학 실험을 위해 휴머노이드 Atlas에 바퀴를 장착했다. 이 소식은 Therobotreport가 처음 보도했다. 이번 실험은 Atlas가 비정형적인 실제 환경의 지형을 이동할 때 복합 제어 방식이 동적 안정성을 어떻게 뒷받침하는지 살펴본다. 평지에서는 바퀴로 주행하고 장애물이나 불규칙한 표면에서는 다리로 이동하는 방식이다.

Boston Dynamics는 바퀴를 장착한 Atlas가 제품이 아니라 연구용 테스트베드라고 설명한다. 제어 엔지니어 Andy Wu는 구동의 한계를 시험하기 위해 Atlas의 다리에 바퀴를 부착했다. 이번 실험에서는 모델링하거나 시뮬레이션하기 어려운 조건에 대한 적응성도 살펴본다.

Wu에 따르면 맞춤형 어댑터를 사용해 기성품 스쿠터 림을 Atlas의 기존 발목 액추에이터에 장착했으며, 이번 제작 과정에서 새로 추가된 부품은 이것뿐이다. 소프트웨어에서는 각 바퀴를 연속 회전이 가능한 발목으로 모델링해 Atlas 기본 로봇 모델의 발을 대체했다.

Wu는 시뮬레이션에서 모든 동작을 학습한 뒤 실제 환경에서 놀라울 만큼 정확하게 수행했다고 말했다. 영상에는 주행과 다리 이동뿐 아니라 Atlas가 피루엣 회전과 역동적인 구동 동작을 선보이는 장면도 담겼다.

전신 강화학습 정책은 실시간 고유수용성 피드백과 속도 명령을 처리한다. 이와 별도로 실험 시스템은 모델에 반영되지 않은 외란과 이상적인 상태가 아닌 접촉 상황을 보정하기 위해 동적 자세와 힘을 조정한다.

Wu와 제어공학 팀이 이번 실험에서 얻은 핵심은 제어 방식 간의 시너지다. 고전적인 모터 제어가 기본 안정성을 제공하고, 전신 강화학습은 상황에 따라 반응하며 적응하도록 돕는다. 두 방식을 결합하면 어느 한쪽만 사용할 때보다 실제 환경에서 더 민첩하게 움직일 수 있다.

Wu가 다음으로 알고 싶은 것은 액추에이터가 고장 났을 때 정책이 어떻게 반응하는지다. 이는 안전을 위해서도, 시스템 고장에 시스템이 어떻게 대응할지 이해하기 위해서도 중요하다.