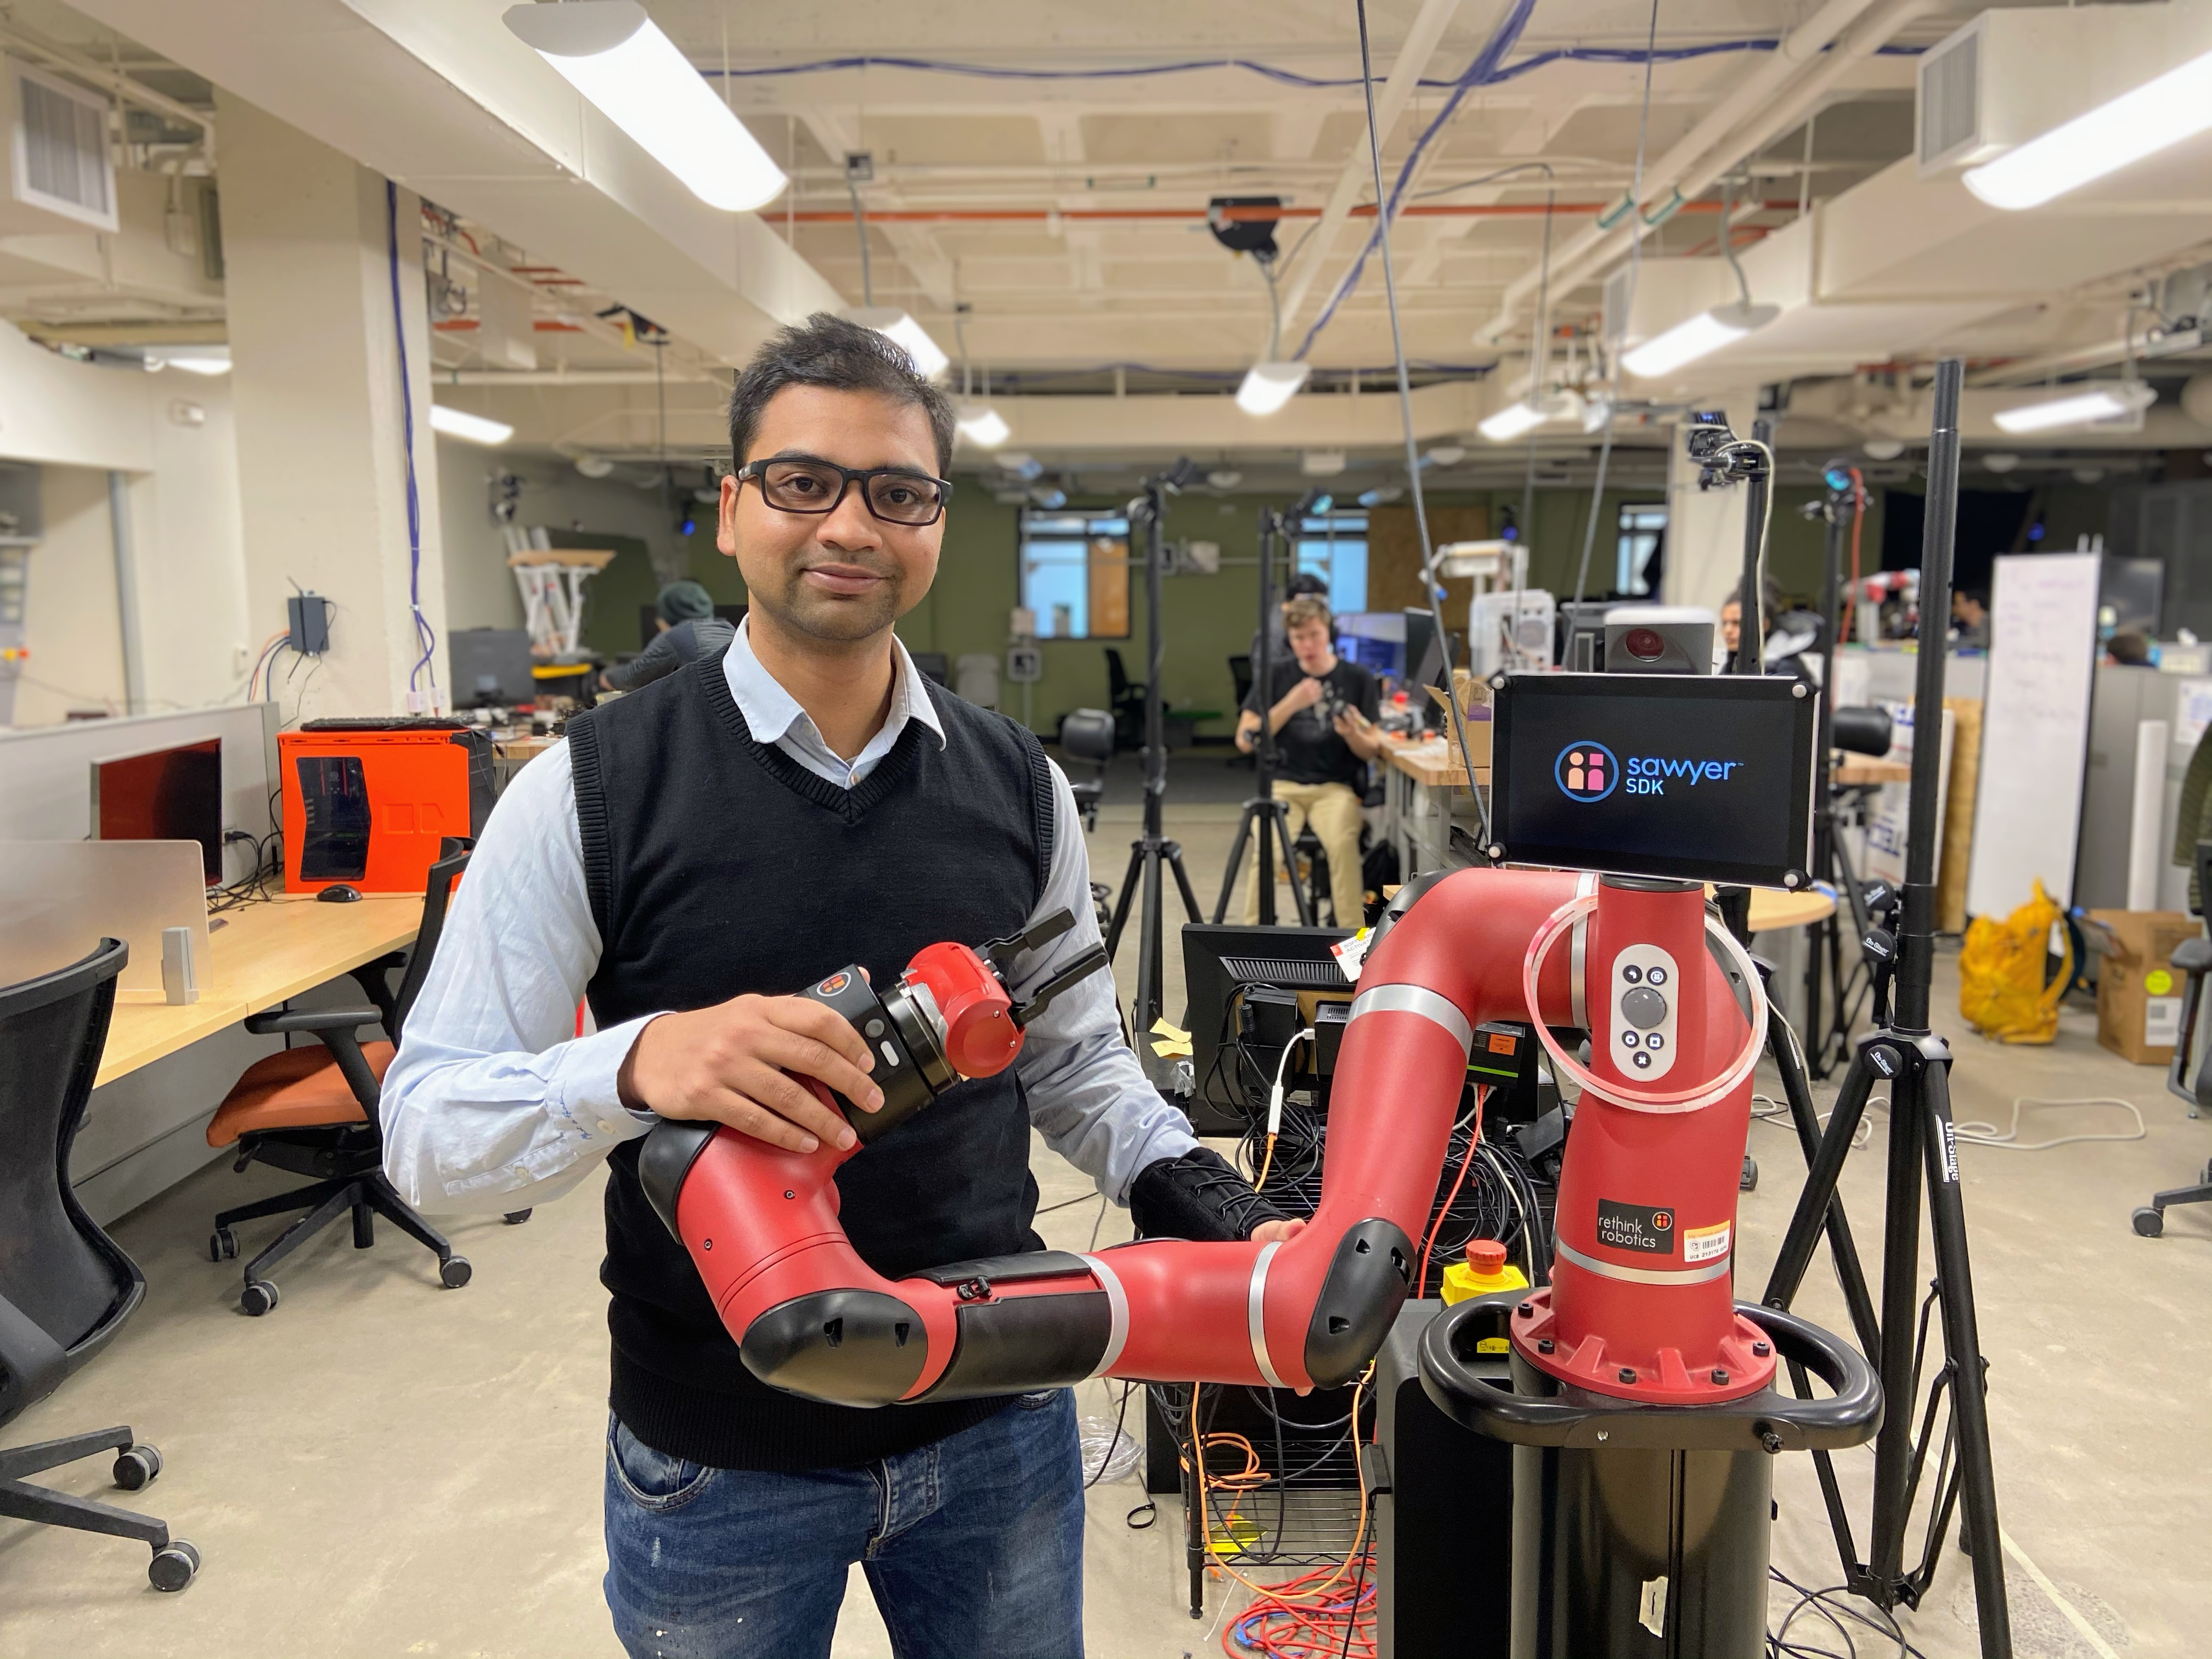
Robohub의 첫 보도에 따르면 RoboCup의 휴머노이드 로봇은 예전보다 덜 자주 넘어지고, 사람이 뒤따라다니지 않아도 운용할 수 있게 됐다. 하지만 연구자들은 오늘날 실제 응용 분야에서 휴머노이드 로봇이 최선의 선택인 경우는 드물며, 블록을 옮기는 것 같은 기본 작업에는 바퀴 달린 로봇이 더 간단할 수 있다고 말했다.
올해 국제 대회에는 휴머노이드 로봇 축구팀 55개가 참가했으며, 11 vs 11 시범 경기도 열렸다. Biswas는 로봇과 맞붙는 이사회의 연례 경기가 한때는 손쉬웠지만 이제는 점점 만만치 않아지고 있다고 말했다.
Biswas는 이러한 발전의 요인으로 하드웨어 개선, 알고리즘 발전, 훈련 방법을 꼽았다. 최신 휴머노이드 대부분은 보행에 학습 기반 제어기를 사용하며, 시뮬레이션에서 학습한 모델을 현실 세계에 적용하기도 한다.
RoboCup은 축구 리그를 간소화했으며, 2028년에는 휴머노이드 리그만 운영할 계획이다. Biswas는 하나의 로봇에서 제어와 인지를 통합하는 것은 과학적 관점에서 연구할 가치가 있다고 말했다.
RoboCup의 축구 계획은 휴머노이드에 초점을 맞추지만, Biswas가 든 블록 옮기기 사례에서는 바퀴 달린 베이스가 더 적합하다. 블록을 옮기는 것처럼 위치를 기준으로 하는 작업에는 안정적인 베이스와 더 적은 자유도 덕분에 계획 수립이 쉬운 바퀴 달린 로봇이 낫다고 그는 말했다. 휴머노이드를 사용하면 힘과 속도, 가속도까지 고려해야 한다.
Biswas는 가장 뛰어난 발전이 특정 시나리오에 지나치게 최적화돼 있으며, 이런 해법은 강건하지도 범용적이지도 않다고 말했다. 그는 다른 종류의 솔이나 조명 조건 같은 변화를 시험 사례로 들었다. Hauert는 영상에 원격 조종되거나 세밀하게 조정된 로봇이 등장할 수는 있지만, 낯선 환경에 대응할 준비가 된 기계라고 볼 수는 없다고 말했다.
Dechter는 휴머노이드가 의료 지원 분야에서 더 좋은 심리적 인상을 줄 수 있다고 봤다. Hauert는 기만적이지 않다면 돌봄 환경에서 휴머노이드가 역할을 맡을 가능성이 있다고 말했다. 그는 사람의 형태를 한 로봇에게 사람들이 더 많은 것을 기대할 수 있다며, 그런 환경에서는 능력이 낮더라도 만화 캐릭터처럼 생긴 로봇이 더 안전할 수 있다고 덧붙였다.
Biswas는 사람이 로봇을 조종해 훈련 데이터를 만드는 원격 조작이 유용하지만, 그것만으로 범용 로봇을 구현하기에는 충분하지 않다고 말했다. 그는 작업의 복잡성이 조합적으로 커진다고 주장하며, 데이터 수집에 쏟는 노력을 자율주행 기업들이 과거 HD 지도만으로 운전 문제를 해결할 수 있다고 믿었던 데 빗댔다.
Biswas는 2050년까지 인간 세계 챔피언을 꺾겠다는 RoboCup의 목표는 아직 검증되지 않은 추측이라고 말했다.