Istraživački Papers
Sažeci najnovijih istraživanja iz robotike jednostavnim jezikom — humanoidni roboti, četveronošci, industrijska automatizacija i umjetna inteligencija.
AI28. kol
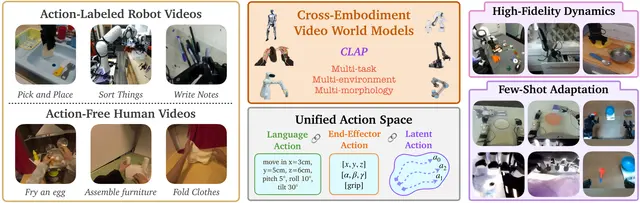
Cross-Embodiment Video World Models Enable Zero-Shot Physical Simulation
Robotics27. kol
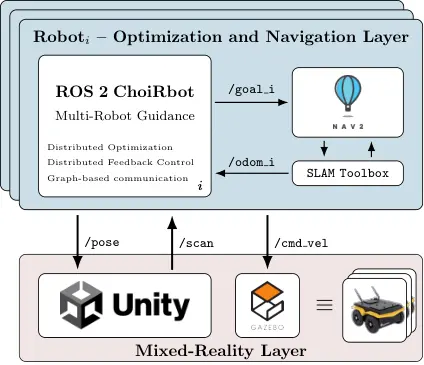
ROS 2 Unity Toolkit for Autonomous Mobile Robot Fleet Management
Robotics27. kol
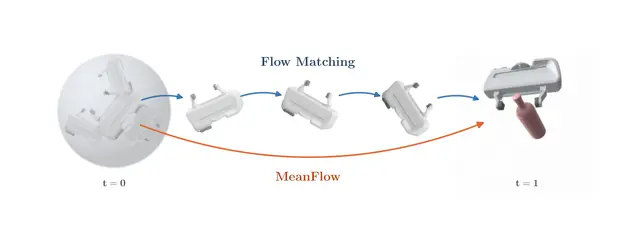
Fast Generative Grasping Uses Lie Groups for Faster Real Robot Control
Robotics27. kol
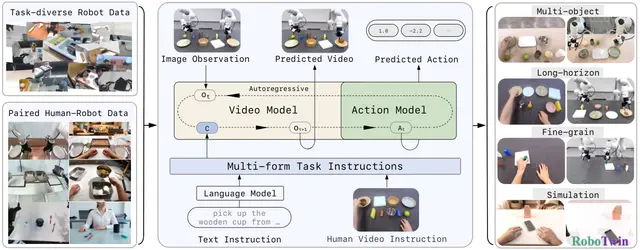
Zero-WAM: Human Video Instructions for Open-Ended Robot Task Generalization
AI26. kol
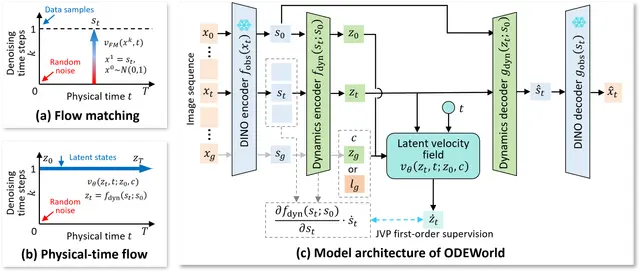
ODEWorld Brings Continuous-Time World Modeling to Robot Manipulation
Robotics26. kol
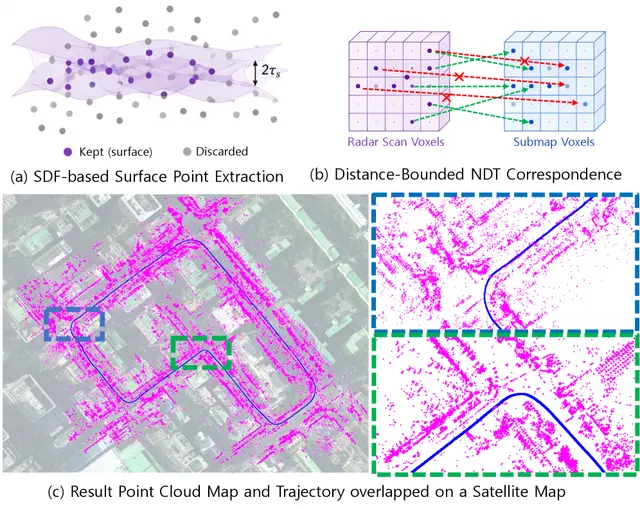
4D Radar Odometry That Holds Up in Fog, Rain, and Dust
Robotics26. kol
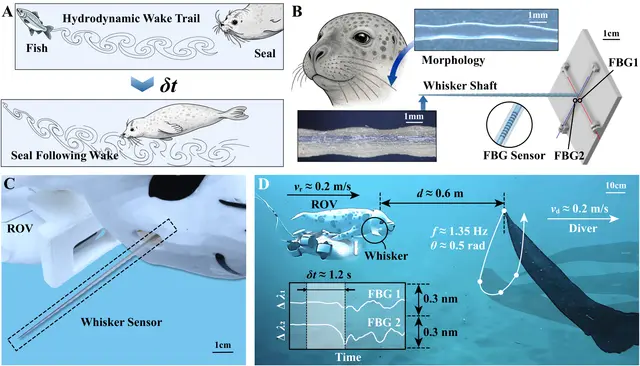
Underwater Robots Use Fiber Whiskers to Better Sense Flow and Wakes
Robotics25. kol
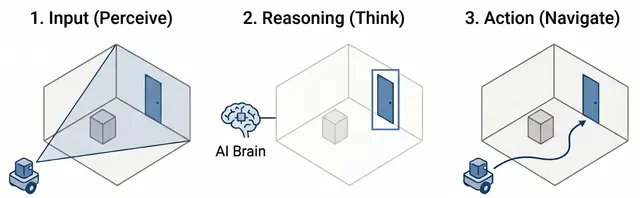
OptiSight Combines Vision-Language Reasoning With Geometric Robot Navigation
AI25. kol
Reward-Free Continual Adaptation Helps Resilient Space Robots Recover From Hardware Failures
Robotics25. kol
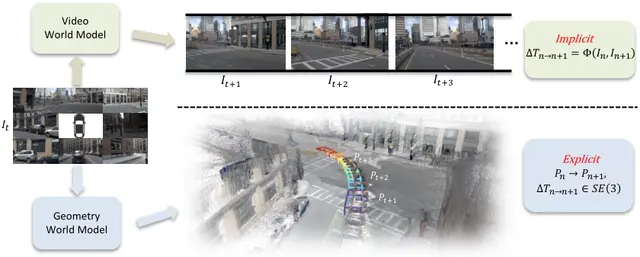
GeoWAM: Visual Geometry World Action Models for Autonomous Driving
Robotics24. kol
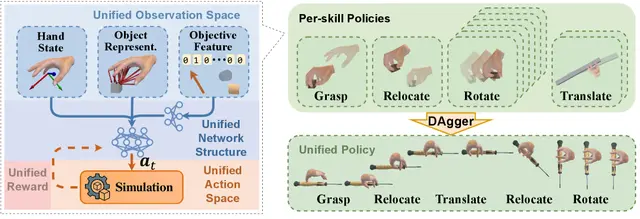
UniCross Unifies Four Dexterous Hand Skills Into One AI Policy
Robotics24. kol
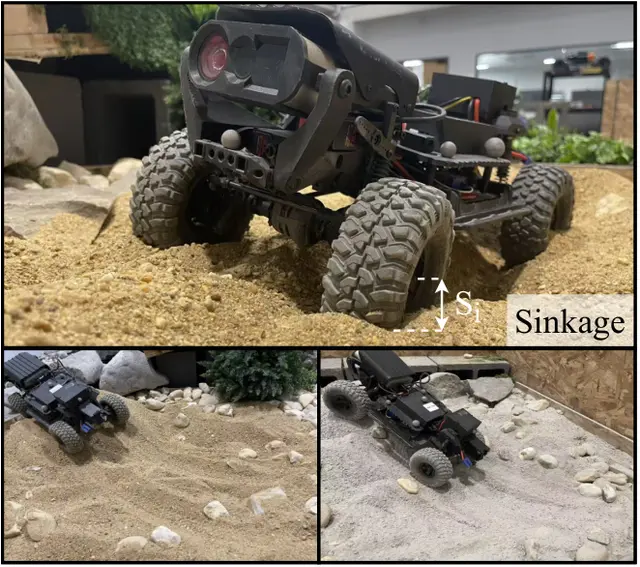
Neuro-Symbolic Soil-Adaptive Kinodynamics for Off-Road Robot Mobility
AI24. kol
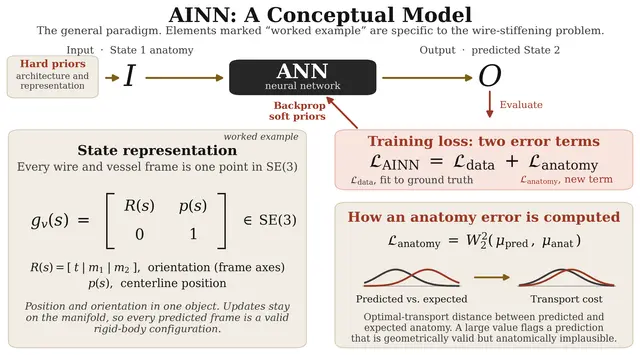
Anatomy-Informed AI Maps Aortic Deformation for Surgical Robots
AI23. kol
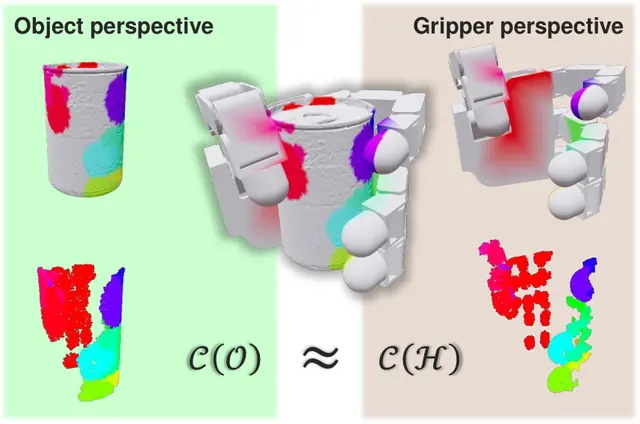
Object-Agnostic Generative Grasp Planning for Dexterous Robotic Manipulation Tasks
AI23. kol
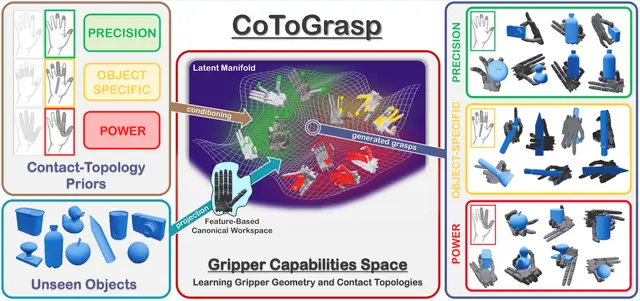
Topology-Guided Dexterous Grasp Synthesis for Task-Aware Robot Hands
Humanoid23. kol
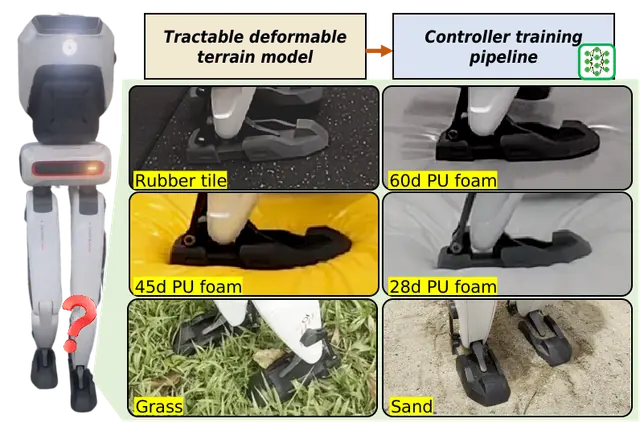
How Bipedal Robots Learn to Walk Better on Soft, Shifting Terrain
Robotics22. kol
Pointwise Keypoint Voting Enables Task-Aware Progressive Robotic Assembly

Robotics22. kol
Wave-Based Teleoperation Connects Nonlinear Robot Arms Through Delayed Contact Force Feedback
AI22. kol