Papers — teadustööd

Viimaste robootikauuringute lihtsas keeles kokkuvõtted — humanoidrobotid, neljajalgsed robotid, tööstusautomaatika ja tehisintellekt.
499 teadustööd
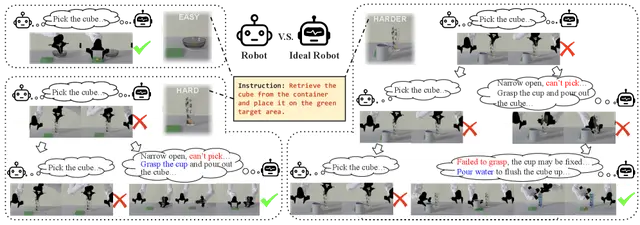
RoboWits Benchmark Tests Whether Robots Can Solve Creative Problems Under Unexpected Challenges
AI1. juuni

RoboWits Benchmark Tests Whether Robots Can Solve Creative Problems Under Unexpected Challenges

RoboWits benchmark shows current VLAs fail at creative problem solving, revealing reasoning as robotics' weakest link.

Chunru Lin, Hongxin Zhang, Fenghao Yu, Zhehuan Chen +4

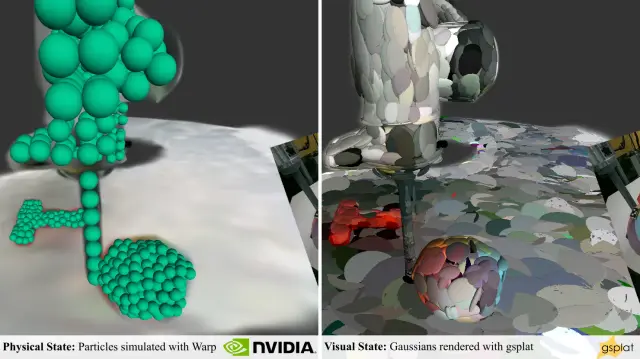
Uncertainty-Driven 3D Gaussian Splatting Gets Real-Time Active Mapping
Robotics31. mai

Uncertainty-Driven 3D Gaussian Splatting Gets Real-Time Active Mapping

GAVIS brings real-time uncertainty quantification to 3D Gaussian Splatting at 200 FPS, enabling active mapping for robots.

Shangjie Xue, Jesse Dill, Dhruv Ahuja +3

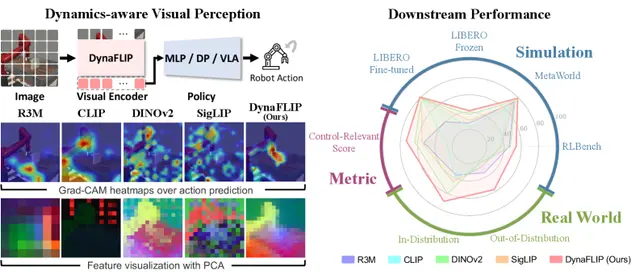
Tri-Modal Dynamics-Guided Representation Learning for Robot Manipulation
AI30. mai

Tri-Modal Dynamics-Guided Representation Learning for Robot Manipulation

We present DynaFLIP, a dynamics-aware 3D flow-language-image pre-training framework that pushes motion understanding upstream into perception. By jointly ali…

Jusuk Lee, Seungjae Lee, Jonghun Shin +6

SE3Kit gives roboticists a lightweight library for 3D math
Robotics29. mai

SE3Kit gives roboticists a lightweight library for 3D math

Daniyal Maroufi, Omid Rezayof, Farshid Alambeigi

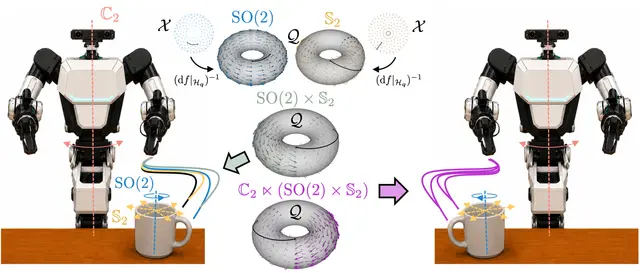
Symmetries Across Spaces: New Compositions Let Robots Learn Faster
Robotics28. mai

Symmetries Across Spaces: New Compositions Let Robots Learn Faster

Loizos Hadjiloizou, Rodrigo Pérez-Dattari, Noémie Jaquier

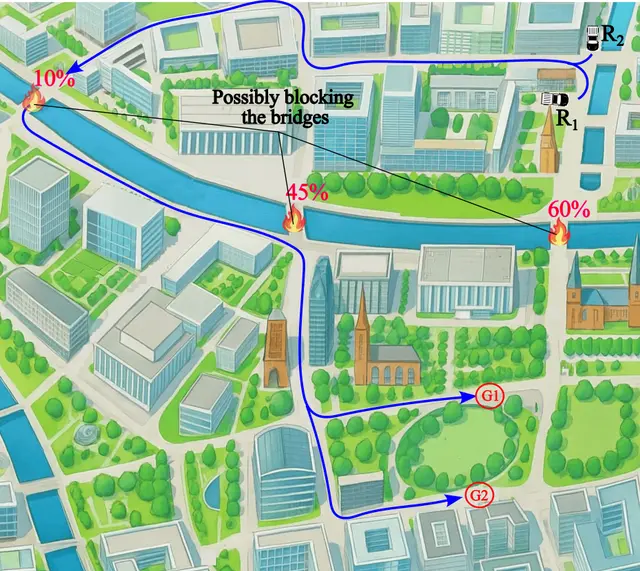
Scout-Assisted Planning Cuts Robot Team Travel Costs by Over 30%
AI27. mai

Scout-Assisted Planning Cuts Robot Team Travel Costs by Over 30%

A planning framework that uses drones to scout ahead for ground robots, cutting travel costs by over 30% in partially known environments.

Hoang-Dung Bui, Abhish Khanal, Raihan Islam Arnob +1

Four-Drone Swarm Framework for Electromagnetic Side-Channel Analysis
drones26. mai

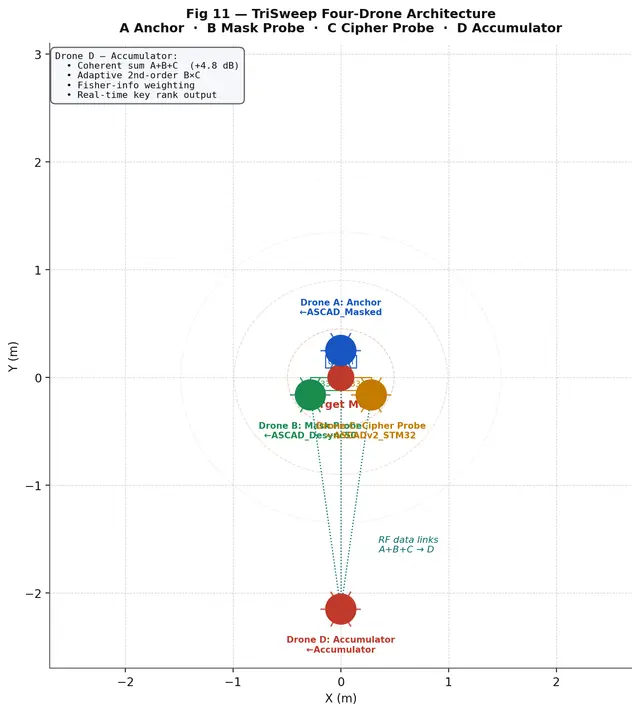
Four-Drone Swarm Framework for Electromagnetic Side-Channel Analysis

This paper presents TriSweep, a simulation framework for four-drone swarm electromagnetic side-channel analysis of masked embedded cryptographic devices at s…

Eric Yocam, Varghese Vaidyan

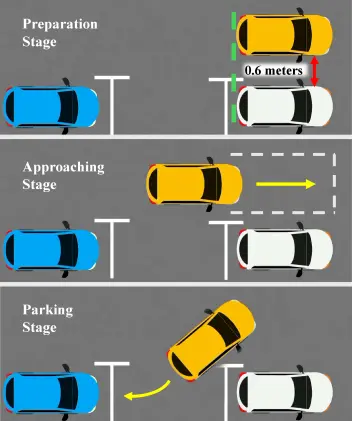
Accelerated Automated Parking: N3P Cuts Planning Time by 86%
Robotics25. mai

Accelerated Automated Parking: N3P Cuts Planning Time by 86%

Yifan Xue, Toktam Mohammadnejad, Faizan M Tariq +5

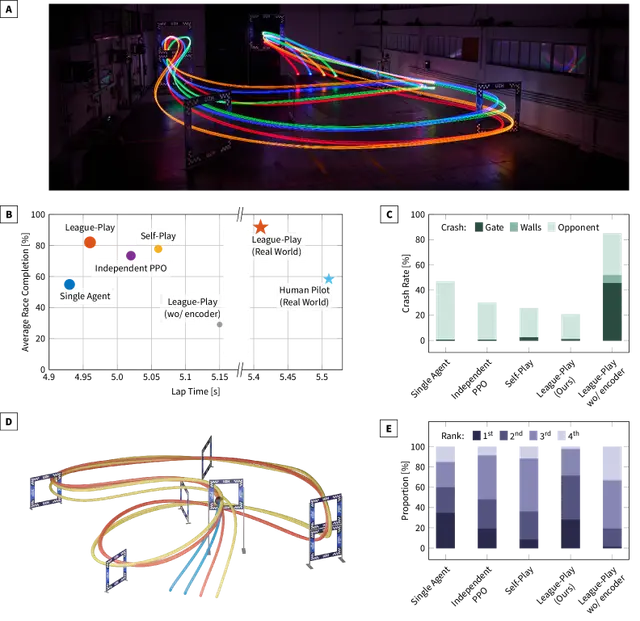
Multi-Agent RL Drone Racing Achieves Superhuman Safety and Agility
AI24. mai

Multi-Agent RL Drone Racing Achieves Superhuman Safety and Agility

Ismail Geles, Leonard Bauersfeld, Markus Wulfmeier +1

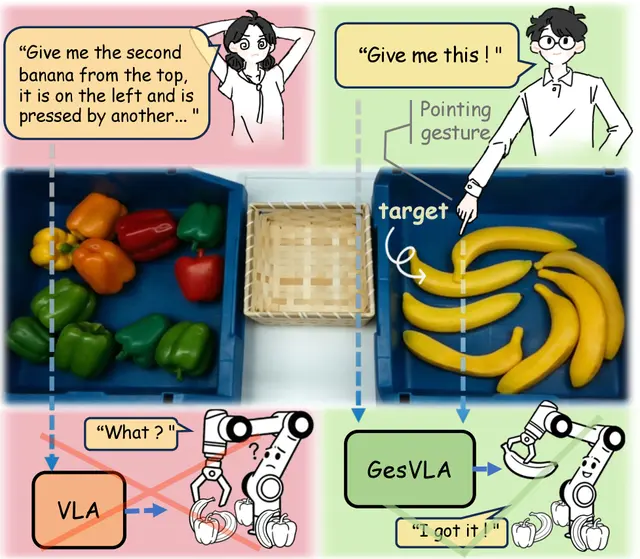
Gesture-Aware VLA Boosts Robot Intent Understanding to 94.3% Accuracy
Robotics23. mai

Gesture-Aware VLA Boosts Robot Intent Understanding to 94.3% Accuracy

GesVLA encodes pointing gestures as latent tokens, achieving 94.3% intent reasoning accuracy and significantly improving robot manipulation in cluttered scenes.

Wenxuan Guo, Ziyuan Li, Meng Zhang +7

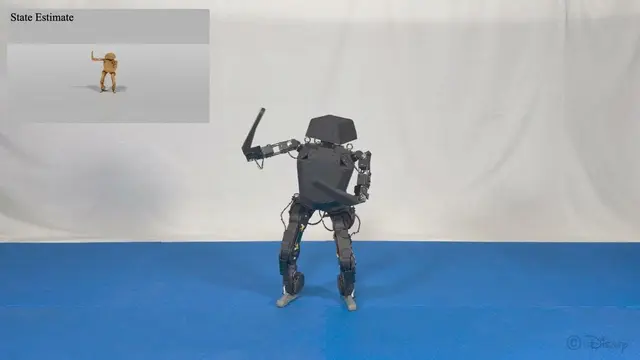
CoCo-InEKF: Better Robot State Estimation for Dynamic Motion
AI22. mai

CoCo-InEKF: Better Robot State Estimation for Dynamic Motion

Michael Baumgartner, David Müller, Agon Serifi +4

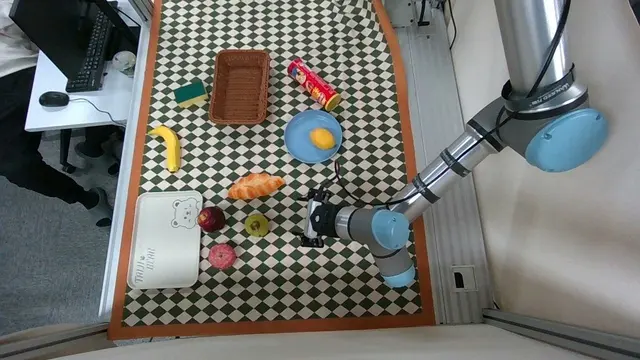
Pelican-Unified 1.0: One AI Model That Sees, Thinks, Imagines, and Acts
AI22. mai

Pelican-Unified 1.0: One AI Model That Sees, Thinks, Imagines, and Acts

Yi Zhang, Yinda Chen, Che Liu +24

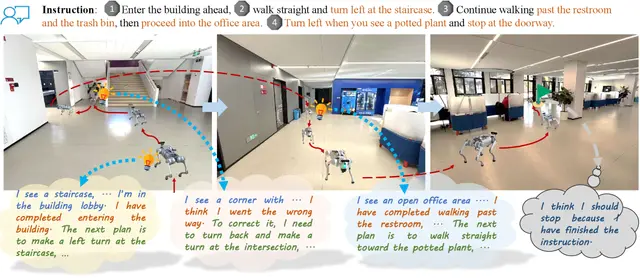
Self-Aware Robots Navigate Better Using Vision-Language Reasoning
Robotics22. mai

Self-Aware Robots Navigate Better Using Vision-Language Reasoning

Wenxuan Guo, Xiuwei Xu, Yichen Liu +7

HandITL Lets Humans Seamlessly Correct Dexterous Robot Hands Mid-Task
AI16. mai

HandITL Lets Humans Seamlessly Correct Dexterous Robot Hands Mid-Task

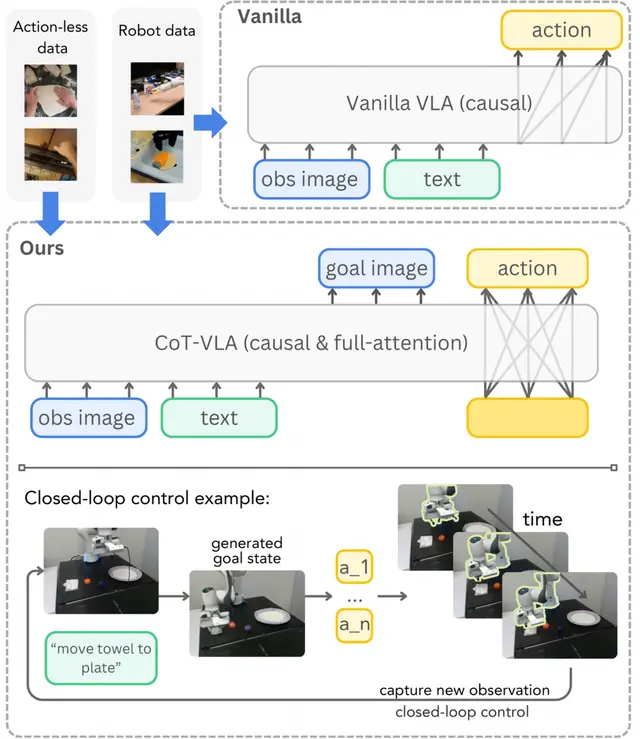
HandITL enables human correction of dexterous VLA policies during deployment, reducing command discontinuity and improving long-horizon task success.

Zhuohang Li, Liqun Huang, Wei Xu +5

Feed-Forward 3D Scene Editing Through Residual Field Prediction
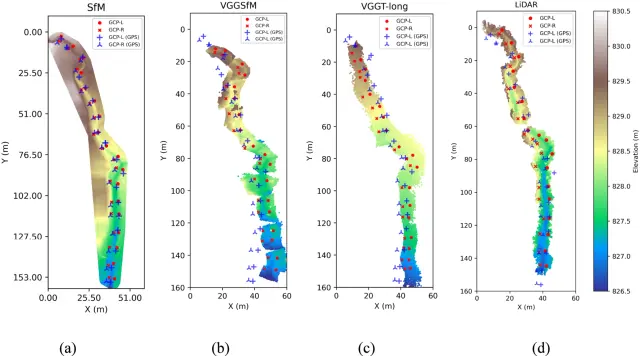
AI16. mai

Feed-Forward 3D Scene Editing Through Residual Field Prediction

We present VGGT-Edit, a feed-forward framework for instruction-driven native 3D scene editing that treats editing as a 3D residual field prediction task, avo...

Kaixin Zhu, Yiwen Tang, Yifan Yang +9

AI Generates Articulated 3D Models at Scale Using Code Generation
Robotics16. mai

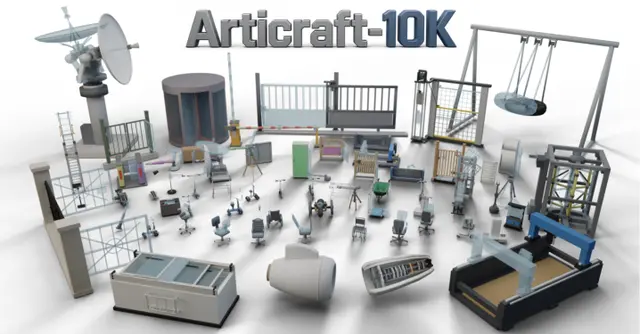
AI Generates Articulated 3D Models at Scale Using Code Generation

Matt Zhou, Ruining Li, Xiaoyang Lyu +6

PriorVLA: Preserving Pretrained Priors in Vision-Language-Action Models
AI13. mai

PriorVLA: Preserving Pretrained Priors in Vision-Language-Action Models

Xinyu Guo, Bin Xie, Wei Chai +4

AI13. mai

Neural Tilting Makes Lévy-Driven SDE Inference Scalable and Practical

We introduce a variational inference framework for Lévy-driven stochastic differential equations (SDEs) in which the approximate posterior is expressed as a …

Yaman Kindap, Manfred Opper, Benjamin Dupuis +2

AI12. mai

Adaptive Gating Balances Robot Generalization and Precision in Manipulation

HarmoWAM uses a shared world model and adaptive gating to switch between generalizable motion and precise manipulation, achieving zero-shot OOD generalization.

Qiuxuan Feng, Jiale Yu, Jiaming Liu +8