
Un nuevo marco llamado GAVIS (Gaussian Splatting Anisotropic Visibility Field) permite cuantificar la incertidumbre en tiempo real para 3D Gaussian Splatting a 200 fotogramas por segundo, mientras guía robots hacia los siguientes puntos de vista más informativos. Este enfoque aborda una de las mayores carencias del renderizado neuronal moderno: saber cuándo las predicciones de un modelo no son fiables.
Tabla de contenidos
- Qué construyeron los investigadores
- Resultados clave
- Cómo funciona
- Por qué es importante para la robótica
- Limitaciones y preguntas abiertas
- Preguntas frecuentes
- Conclusión
Qué construyeron los investigadores
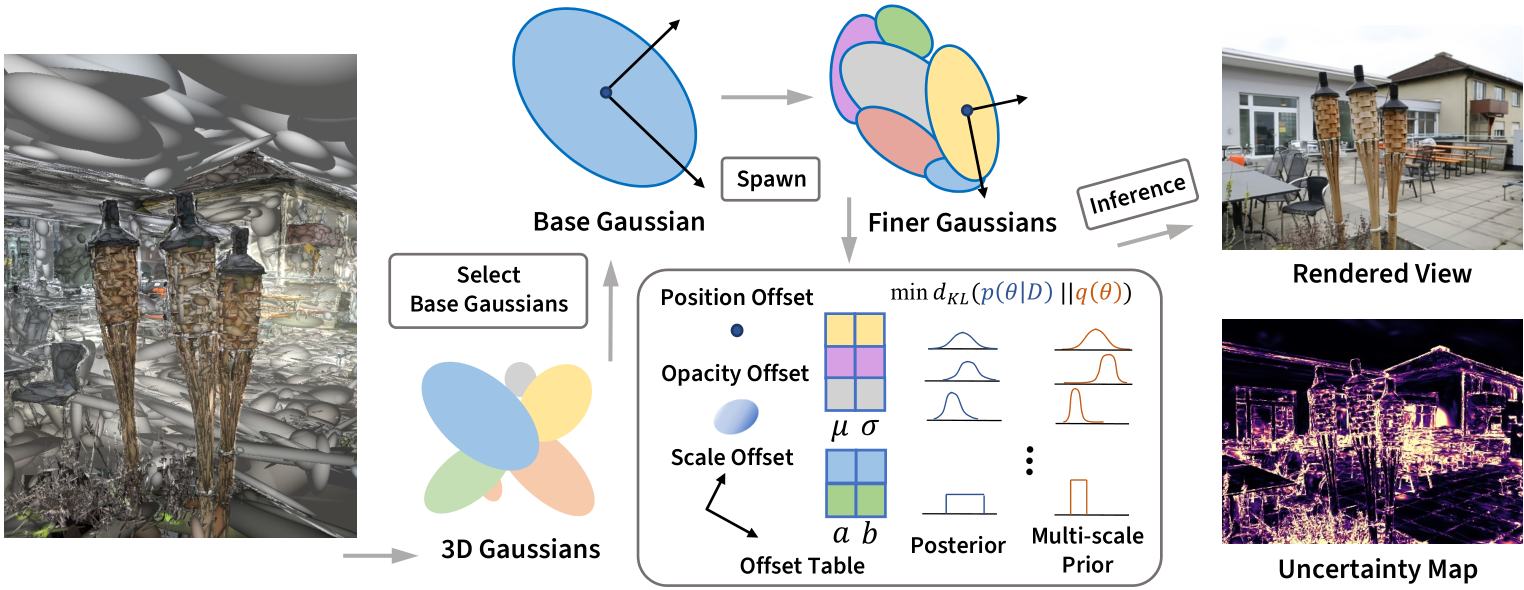
GAVIS es un novedoso marco que añade un campo de visibilidad aprendido a cada partícula gaussiana 3D, el componente básico de 3D Gaussian Splatting (3DGS). Este campo de visibilidad, representado mediante armónicos esféricos, captura cuán visible es cada partícula desde diferentes direcciones según las vistas de entrenamiento. Al sintetizar una nueva vista de cámara, GAVIS combina esta visibilidad anisótropa con un rasterizador basado en redes bayesianas para producir tanto una imagen renderizada como un mapa de incertidumbre a nivel de píxel, todo en tiempo real a 200 FPS.
La incertidumbre se utiliza luego para el mapeo activo: el sistema selecciona el siguiente punto de vista que maximice la ganancia de información, decidiendo efectivamente dónde mirar a continuación para reducir la incertidumbre general de la escena de la manera más eficiente. Es crucial que GAVIS se puede aplicar a posteriori a cualquier modelo 3DGS existente sin necesidad de reentrenar desde cero, lo que lo convierte en una mejora plug-and-play para los pipelines actuales de 3DGS.
Resultados clave
GAVIS fue evaluado en diversos entornos interiores y exteriores, incluyendo escenas sintéticas y del mundo real. El marco superó consistentemente a métodos anteriores de 3DGS con conciencia de incertidumbre (como FisherRF y variantes conscientes de la incertidumbre) tanto en precisión de reconstrucción como en calidad de predicción de incertidumbre.
Aspectos destacados del rendimiento:
- Inferencia en tiempo real: La cuantificación de incertidumbre funciona a más de 200 FPS para vistas sintetizadas, órdenes de magnitud más rápido que métodos anteriores basados en muestreo o ensambles.
- Mejora del mapeo activo: Al guiar un robot simulado a través de un entorno, los puntos de vista seleccionados por GAVIS redujeron el error de reconstrucción significativamente más rápido que las estrategias de exploración aleatorias o basadas en fronteras.
- Compatibilidad posterior: Añadir GAVIS a un modelo 3DGS estándar preentrenado mejoró el rendimiento en tareas posteriores (por ejemplo, síntesis de nuevas vistas) sin necesidad de datos de entrenamiento adicionales.
- Modelado anisótropo: En comparación con las aproximaciones de visibilidad isótropas, la visibilidad anisótropa basada en armónicos esféricos capturó patrones de oclusión direccional con mayor precisión, lo que resultó en límites de incertidumbre más nítidos alrededor de los bordes de los objetos.
Cómo funciona
GAVIS extiende 3D Gaussian Splatting añadiendo un campo de visibilidad a cada partícula gaussiana, codificado como un pequeño conjunto de coeficientes de armónicos esféricos. Durante el entrenamiento a partir de imágenes posicionadas, estos coeficientes aprenden la visibilidad angular de esa partícula: cuántas vistas de entrenamiento la han observado desde cada dirección. Las partículas vistas desde muchas direcciones obtienen baja incertidumbre para esos ángulos; las regiones no vistas reciben alta incertidumbre predicha.
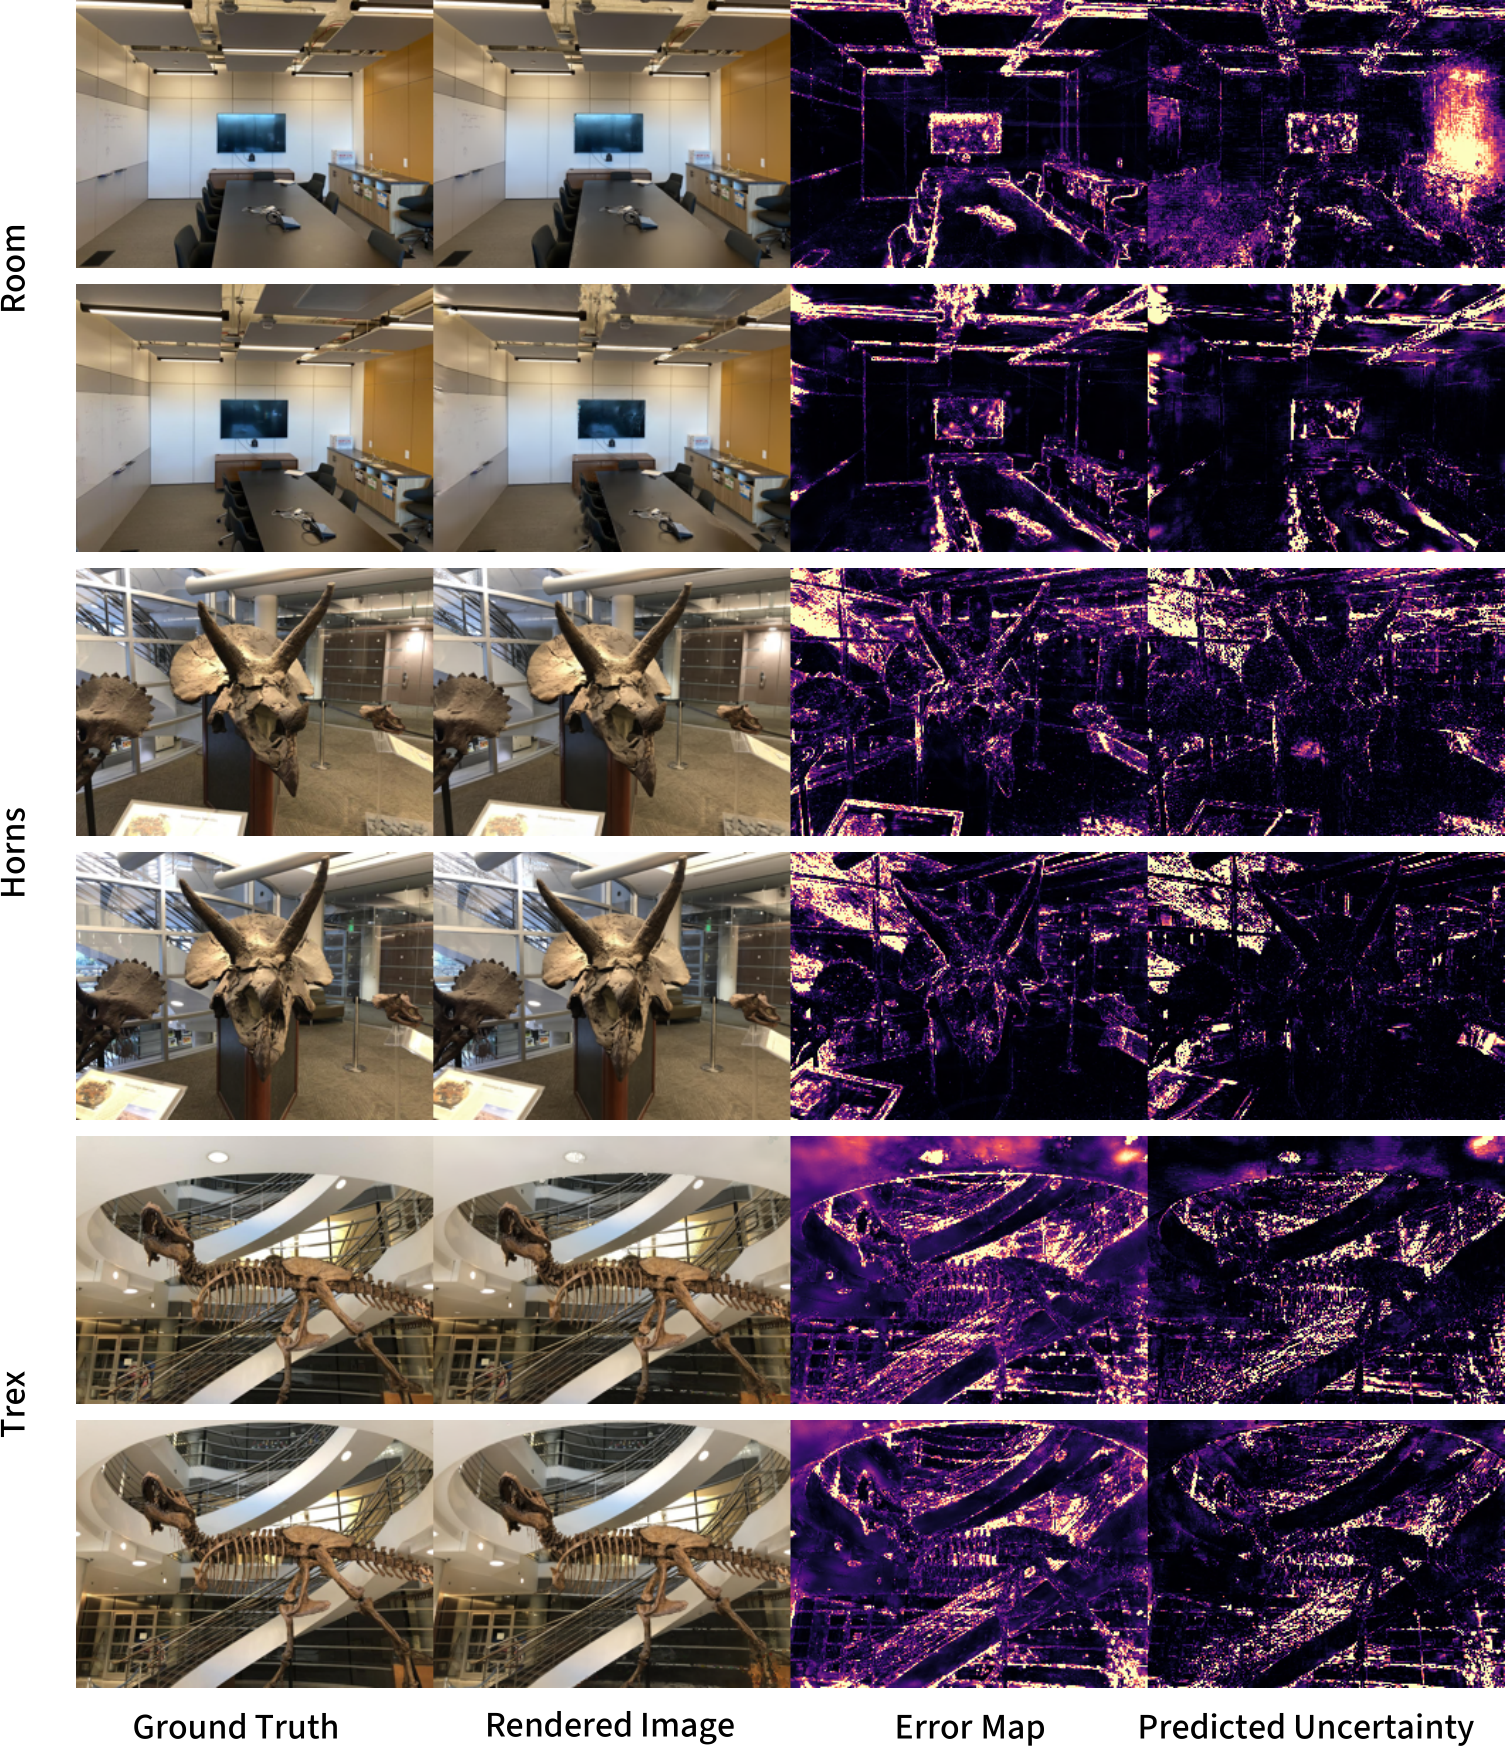
Durante el renderizado, GAVIS utiliza una red bayesiana que trata las propiedades de cada gaussiana (color, opacidad, posición) como distribuciones en lugar de estimaciones puntuales. El campo de visibilidad anisótropo actúa como un prior: si una partícula está mal observada desde el punto de vista actual, su contribución al píxel se pondera con alta incertidumbre. El rasterizador combina estas incertidumbres por partícula mediante composición alfa estándar para producir mapas de incertidumbre por píxel.
Para el mapeo activo, el sistema evalúa los puntos de vista candidatos calculando la reducción total de incertidumbre predicha (ganancia de información) en todos los píxeles de la vista sintetizada. Se selecciona el punto de vista con la mayor ganancia. Dado que el cálculo de incertidumbre es rápido (200 FPS), esta evaluación se puede realizar en línea durante la exploración sin retrasos significativos.
Por qué es importante para la robótica
Para robots autónomos que navegan en entornos desconocidos —ya sean robots de almacén, robots de campo o robots humanoides— la capacidad de saber lo que no se sabe es crítica. Un robot que utilice 3DGS estándar podría renderizar con confianza una pared que no existe en áreas no vistas. GAVIS marca esas predicciones como inciertas, permitiendo una planificación de rutas más segura y una exploración más eficiente.
En casos de uso industrial como la inspección de calidad con cobots usados en venta o el mapeo con robots de almacén, el mapeo activo reduce directamente el tiempo necesario para construir modelos 3D precisos. En lugar de conducir manualmente cada esquina, el robot se dirige automáticamente a las regiones de mayor ganancia de información. Esto se traduce en una configuración más rápida, menos desperdicio y menores costos operativos.
La compatibilidad posterior es especialmente práctica: las empresas que ya utilizan pipelines de 3DGS (por ejemplo, para gemelos digitales) pueden añadir GAVIS como una capa de incertidumbre adicional sin tener que reconstruir todo su sistema.
Limitaciones y preguntas abiertas
GAVIS asume que las vistas de entrenamiento están bien distribuidas; vistas extremadamente dispersas con grandes brechas de oclusión pueden producir estimaciones de incertidumbre poco fiables. El aprendizaje del campo de visibilidad también requiere suficiente diversidad direccional en los datos de entrenamiento; se degrada con trayectorias de cámara puramente frontales.
El rendimiento del mapeo activo depende de la calidad de la aproximación de la red bayesiana; trabajos futuros podrían explorar modelos de incertidumbre más expresivos. Además, GAVIS actualmente se centra en escenas RGB; la extensión a sensores multimodales (profundidad, térmico) sigue abierta. La sobrecarga computacional de los coeficientes de armónicos esféricos es pequeña pero no nula — para escenas extremadamente grandes con millones de partículas, la memoria puede convertirse en un cuello de botella.
Preguntas frecuentes
¿Qué problema resuelve GAVIS? Proporciona a los modelos de 3D Gaussian Splatting la capacidad de cuantificar su propia incertidumbre para cada píxel renderizado, permitiendo a los robots identificar predicciones no fiables y planificar futuros puntos de vista informativos.
¿Puedo usar GAVIS con un modelo 3DGS existente? Sí — GAVIS se puede aplicar a posteriori a cualquier modelo 3DGS preentrenado sin necesidad de reentrenar desde cero, lo que lo convierte en una mejora práctica.
¿Qué tan rápido es el cálculo de incertidumbre? GAVIS produce mapas de incertidumbre a más de 200 fotogramas por segundo, lo suficientemente rápido para bucles de planificación robótica en tiempo real.
¿Qué hardware se necesita para ejecutar GAVIS? El método se ejecuta en una GPU estándar (por ejemplo, NVIDIA RTX 3080 o superior) gracias a los cálculos eficientes de armónicos esféricos y redes bayesianas.
Conclusión
GAVIS aporta una cuantificación de incertidumbre rigurosa y en tiempo real a 3D Gaussian Splatting mediante el modelado de visibilidad anisótropa para cada partícula. Su combinación de velocidad, precisión y compatibilidad posterior lo convierte en un candidato sólido para potenciar la exploración autónoma y la navegación segura en robótica. El marco cierra una brecha crítica entre el renderizado de alta calidad y las estimaciones de confianza procesables.