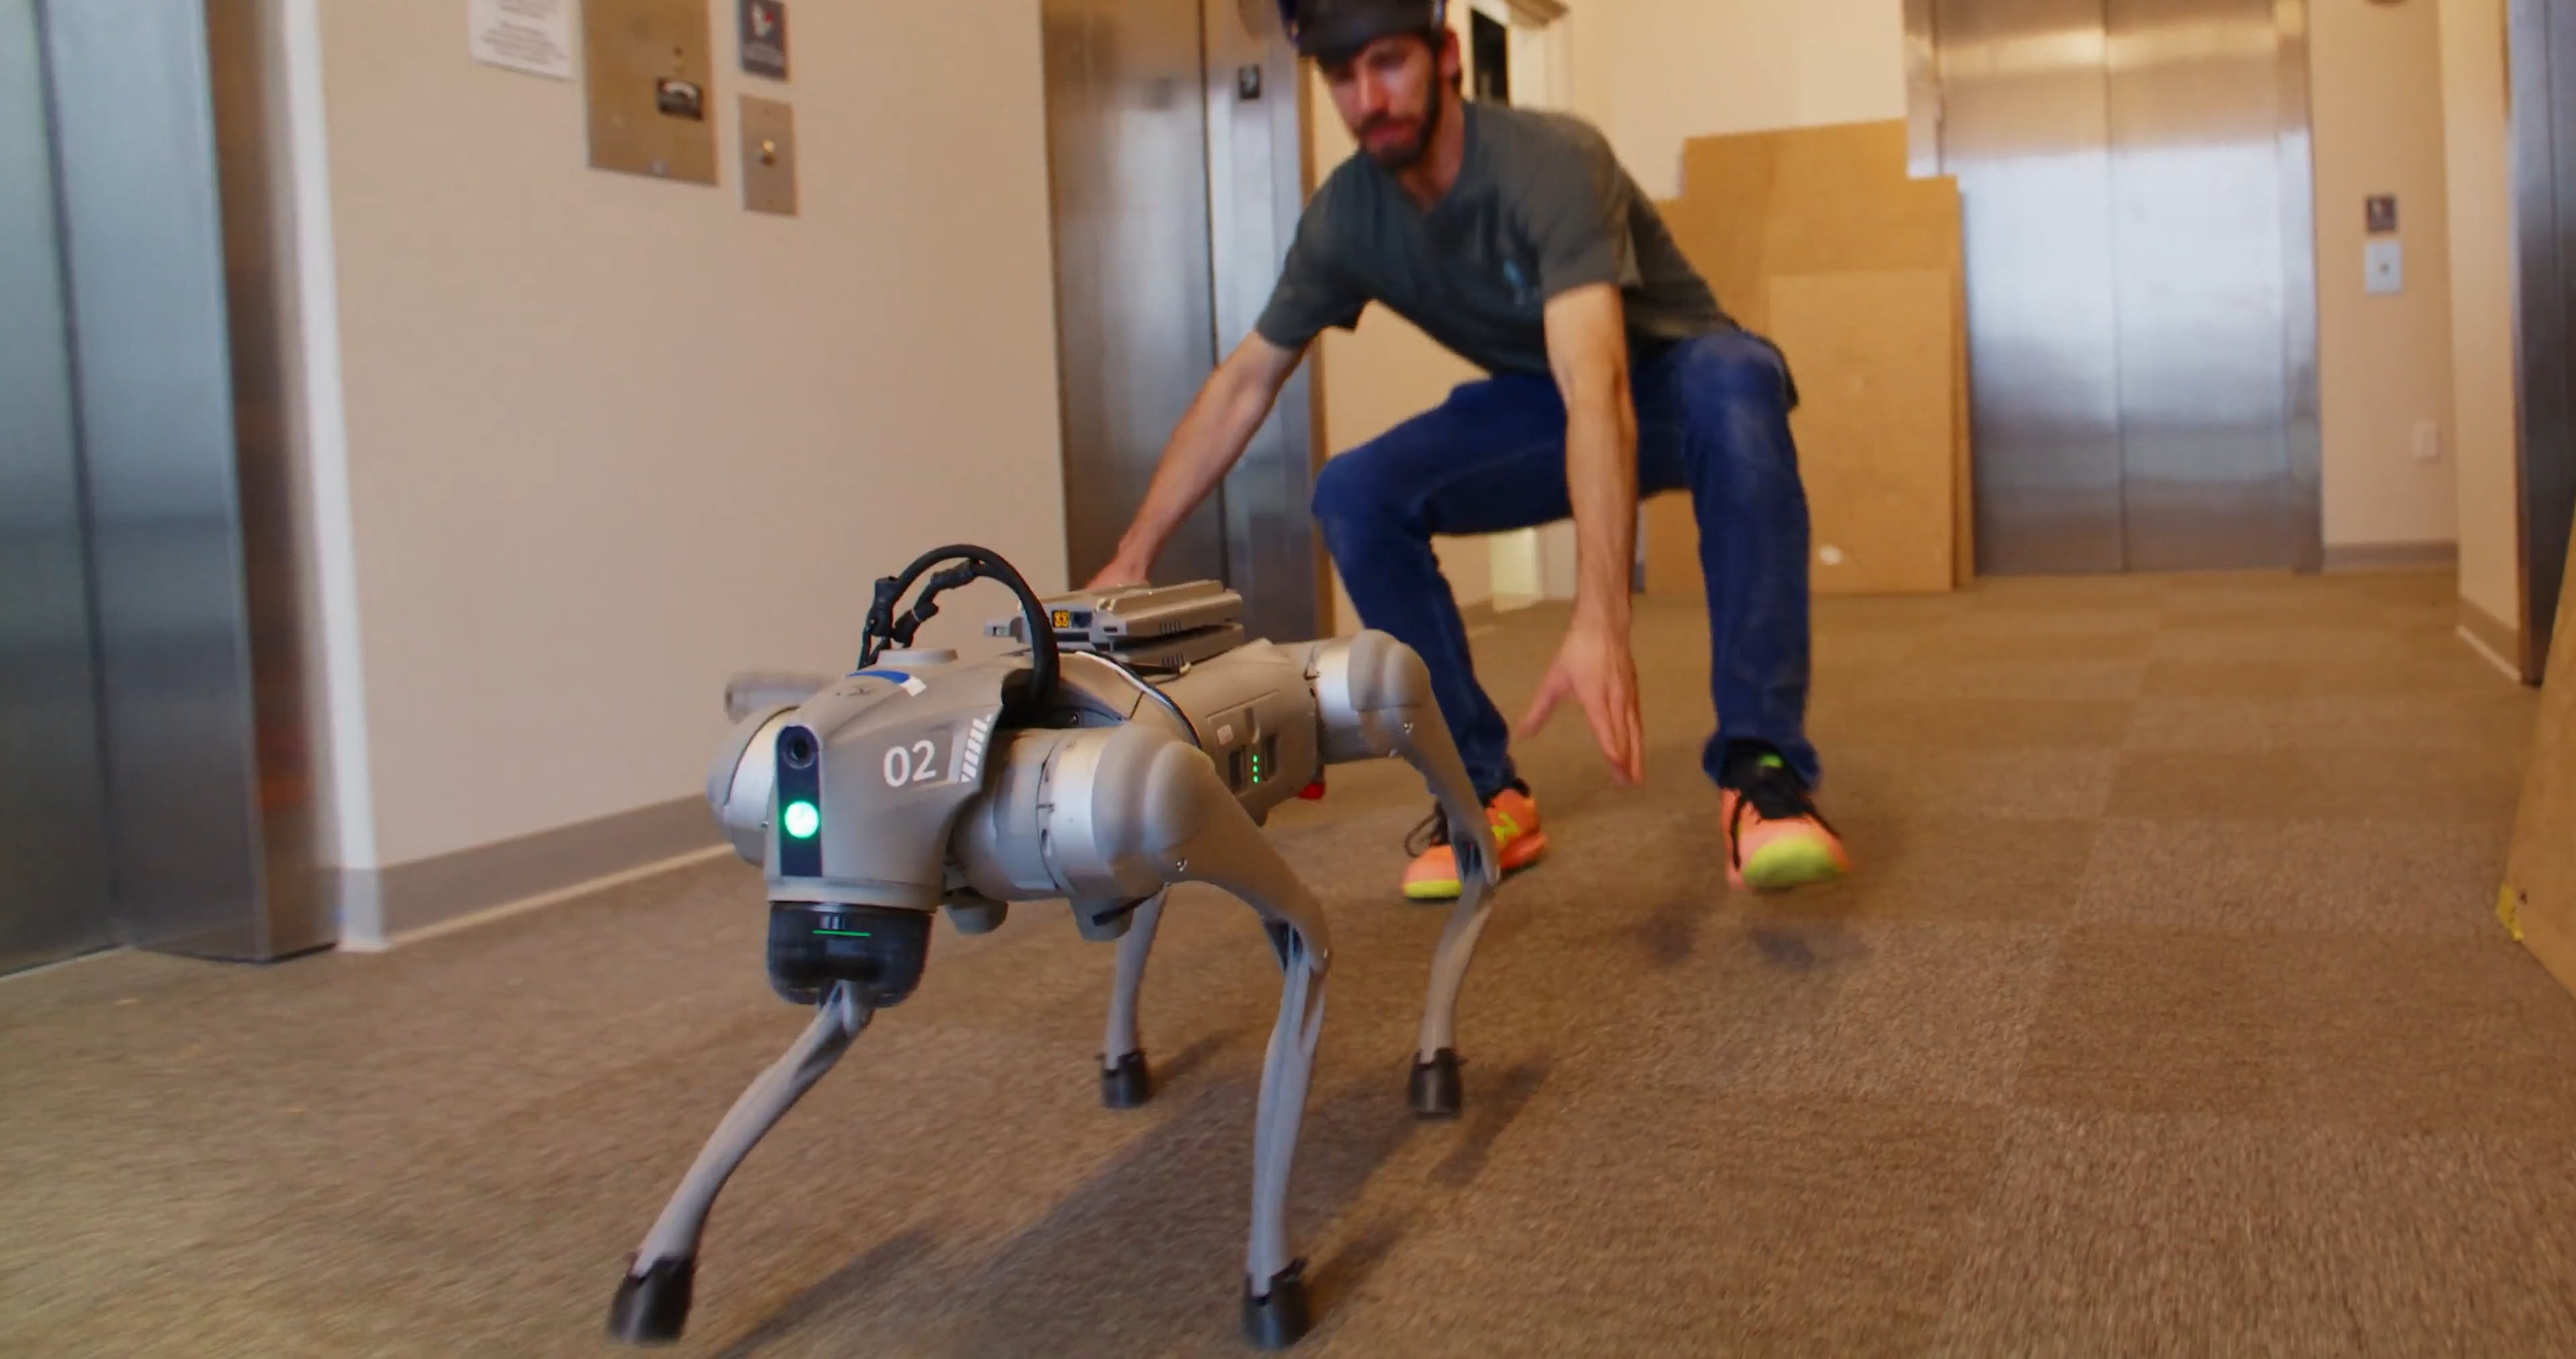
Skild AI entrenó su modelo fundacional de robótica S1 para jugar al fútbol mediante autojuego en una simulación y luego transfirió la política resultante a un humanoide físico, según informó primero Roboticsandautomationnews. Skild afirma que este enfoque podría ayudar a los robots a adquirir habilidades cada vez más complejas sin que las personas tengan que demostrar cada acción, aunque la demostración física consistió en jugar al fútbol.
Skild creó el entorno en Nvidia Isaac Sim y le asignó a la política un único objetivo: marcar un gol. En lugar de especificar cómo regatear, disputar el balón o recuperarse tras una caída, dejó que la política compitiera contra versiones cada vez más capaces de sí misma.
Durante los primeros meses simulados, el robot apenas podía caminar; más adelante aprendió a recuperarse de las caídas, regatear a los defensores, proteger el balón y disputar el balón a los oponentes. Según Skild, estos comportamientos surgieron del objetivo de marcar goles, en lugar de recompensas diseñadas individualmente.
Tras más de 140 años de juego simulado, Skild transfirió la política resultante a un humanoide físico y lo mostró jugando al fútbol. Este deporte combina locomoción, manipulación, recuperación ante perturbaciones físicas e interacción estratégica con los oponentes.
Este trabajo amplía el posentrenamiento de S1, que Skild presentó en agosto. S1 se preentrena con vídeos de personas, datos de guantes, simulación y teleoperación, y está diseñado para aprender tareas a partir de demostraciones en contexto.
Skild sostiene que los modelos entrenados principalmente con datos generados por personas están limitados por las capacidades representadas en esos datos, mientras que el autojuego físico podría permitir que los robots superen las capacidades humanas. En este caso, el preentrenamiento de S1 con datos mixtos y el posterior entrenamiento de la política mediante autojuego fueron etapas diferenciadas.
Skild afirma que ya está adaptando este enfoque a tareas cotidianas de robótica. La empresa señala que los primeros experimentos de fútbol con cuatro agentes empiezan a producir pases y coordinación; se espera que el trabajo futuro explore la manipulación colaborativa y la navegación a medida que aumente el número de robots que interactúan.