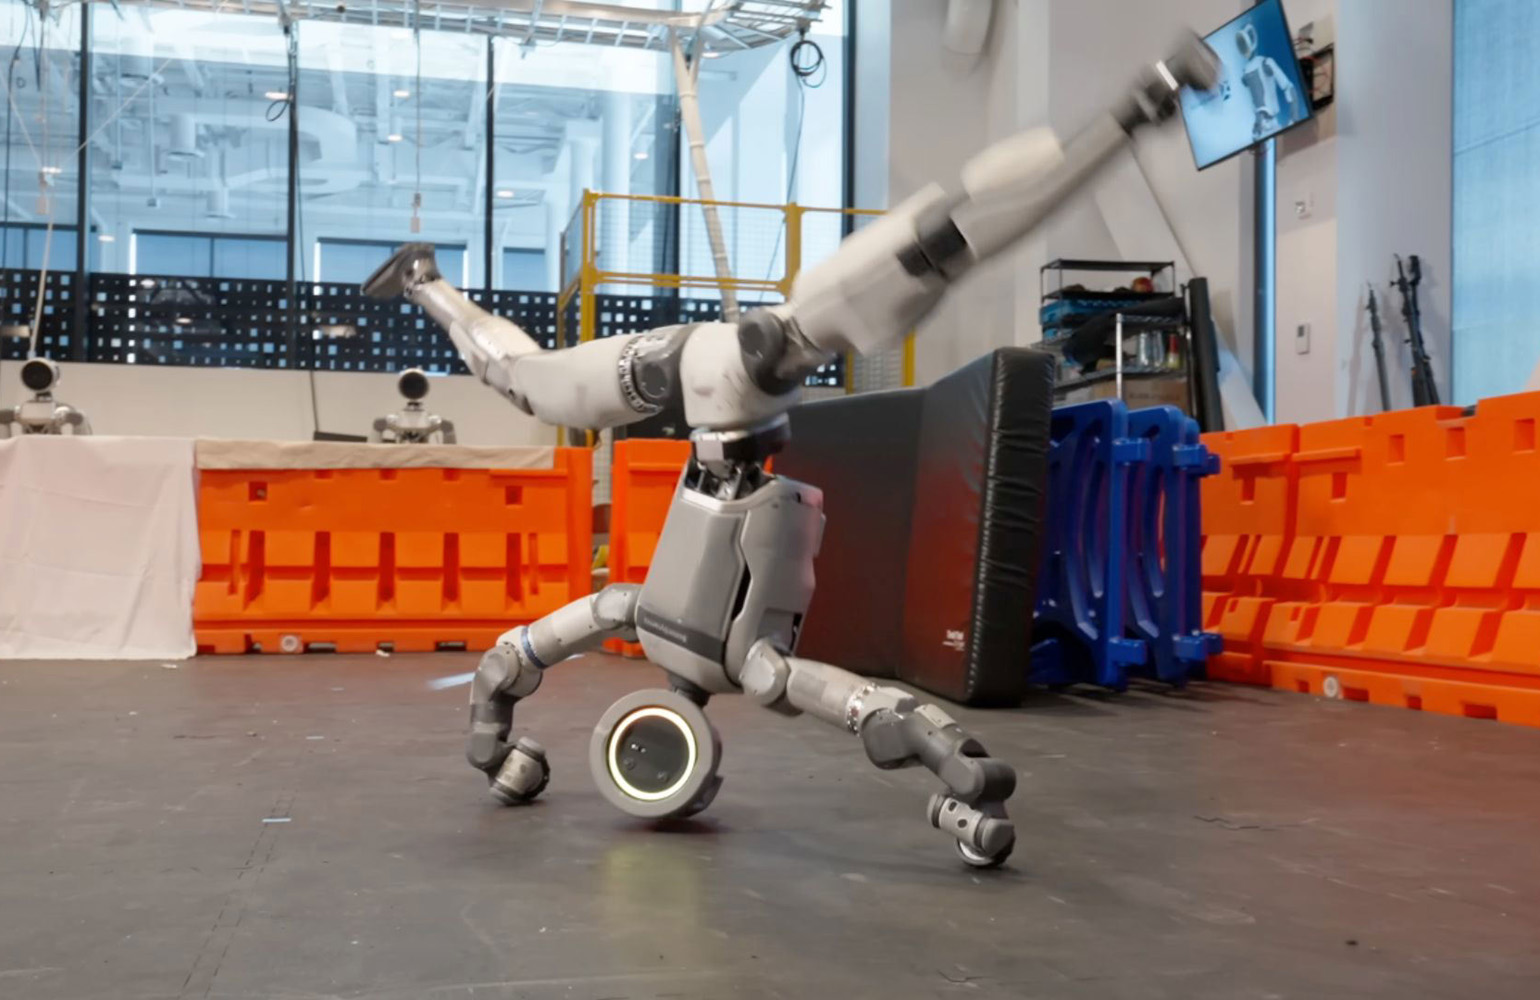
Ron Zukerman, director de innovación de Vishay Precision Group, sostiene que los fabricantes de robots deben diseñar en función de flujos de trabajo específicos, según informó primero Therobotreport. Sus ejemplos muestran cómo los sensores y el hardware adecuados para insertar con precisión terminales en conectores de automoción pueden diferir mucho de los equipos para el paletizado repetitivo, mientras que las instalaciones existentes, diseñadas para personas, pueden hacer útiles los diseños compatibles con ellas.
Un robot bípedo encargado de insertar un terminal en un conector automotriz debe trabajar con una holgura de 20 µm y una fuerza de acoplamiento de 5 N. Para ello, necesita una resolución de la fuerza de contacto inferior a 0.1 N y un ancho de banda de control suficiente para detectar atascos antes de que el terminal se doble. En cambio, el paletizado de grandes volúmenes requiere capacidad para manejar cargas pesadas, rigidez estructural y resistencia a 1 million cycles sin deriva mecánica de referencia.
Un único sensor de fuerza diseñado como solución de compromiso podría dificultar la inserción precisa y, a la vez, dejar a la plataforma por debajo de la durabilidad necesaria para levantar cargas pesadas de forma continua. Así, el factor de forma queda supeditado a dos condicionantes: la tarea y el edificio.
Zukerman afirma que las pruebas con un cálculo destinado a mantener la fuerza de contacto en ±0.2 N pueden reducir la tasa de rechazo de conectores del 1.2% al 0.5%, con un ahorro anual estimado de aproximadamente $450,000 por línea de montaje. Sostiene que la detección basada en la deformación debe formar parte de la arquitectura desde el principio, en lugar de ser una decisión tardía al elaborar la lista de materiales.
Las instalaciones construidas desde cero pueden diseñarse en función de una tarea. Zukerman afirma que, allí, los robots especializados no humanoides casi siempre ofrecen mejores resultados en rentabilidad por unidad, velocidad y eficiencia energética, y que los robots con patas y con ruedas son más fiables para las tareas que tienen asignadas.
Las plantas industriales existentes pueden tener pasillos estrechos, escaleras, rejillas en el suelo y puertas diseñadas para personas. En esos entornos, los diseños compatibles con las personas pueden evitar reformas que costarían millones de dólares.
La viabilidad comercial también depende de un funcionamiento sostenido: el despliegue de toda la flota debe soportar al menos 10,000 ciclos por turno, en condiciones de variación térmica y con una tolerancia prácticamente nula a la deriva. Zukerman señala el tiempo medio entre intervenciones, el coste por unidad de trabajo, el tiempo de redespliegue y los incidentes de seguridad por hora de funcionamiento como indicadores de valor.
Considera que el segundo pedido es una prueba más sólida de la utilidad comercial que una demostración puntual.