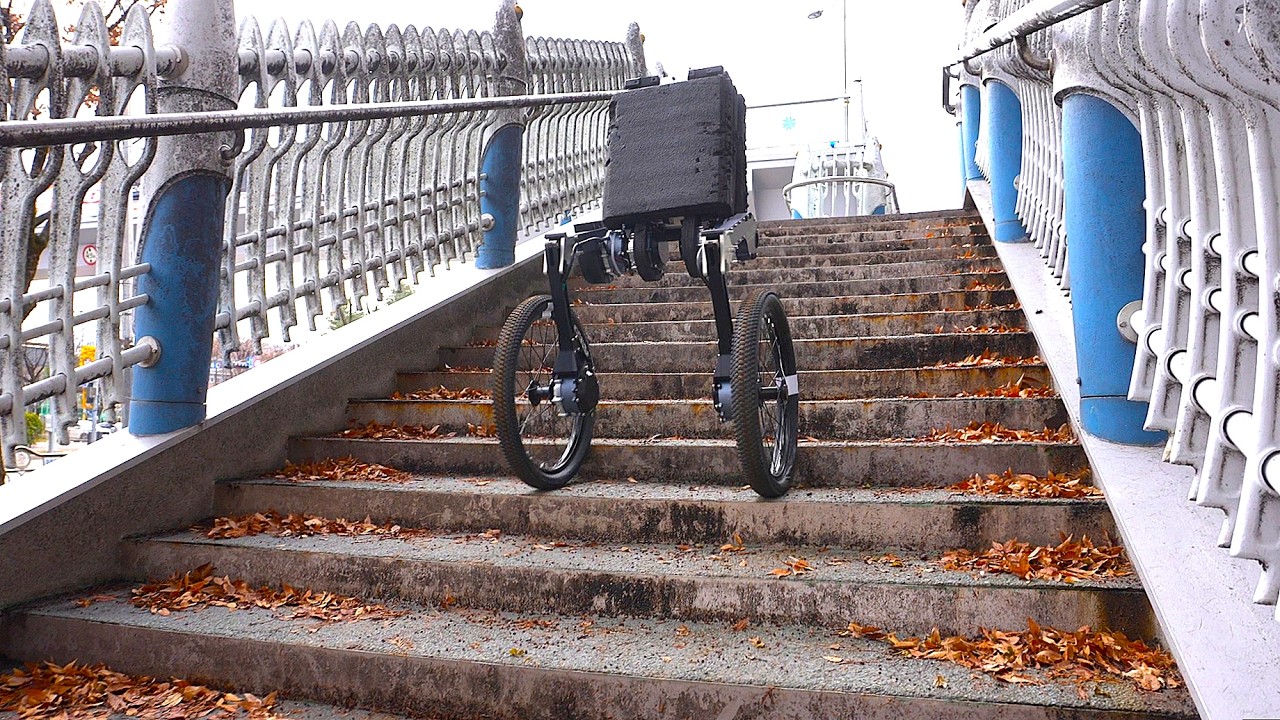
Un artículo presenta RAIWAY, un bípedo con ruedas de 20 pulgadas de desarrollo propio, junto con un controlador basado en información de contacto para desplazarse sobre terrenos irregulares y discontinuos; el trabajo se dio a conocer primero en Arxiv. La tarea está dominada por el contacto: no resulta práctico instrumentar directamente las interacciones locales entre las ruedas y el terreno, y estas dependen de algo más que de la geometría del terreno durante esta modalidad de locomoción.
El marco utiliza información de contacto disponible en simulación para destilar eventos multicontacto en una representación latente. Durante el despliegue, el controlador infiere esa representación en tiempo real a partir de la propiocepción, sin sensores de contacto.
Los experimentos en el mundo real abarcaron pendientes pronunciadas, lechos de grava, superficies con resaltes y terrenos rocosos. RAIWAY también demostró un ascenso continuo por las escaleras exteriores evaluadas, con alturas de contrahuella de hasta 15 cm.
En la plataforma RAIWAY, el controlador propuesto superó a las referencias de comparación sin el mecanismo basado en información de contacto en entornos interiores y exteriores exigentes. En conjunto, los resultados vinculan el control basado en simulación con pruebas reales en superficies y escaleras, y comparan el rendimiento en la plataforma.
Kyungmin Nam, Jiseong Lee, Donghyuk Choi, Jeongsoo Park, Woojin Kim y Jemin Hwangbo figuran como autores. El artículo se presentó el 23 de octubre de 2026, tiene ocho páginas y siete figuras; fue aceptado en IEEE Robotics and Automation Letters (RA-L).