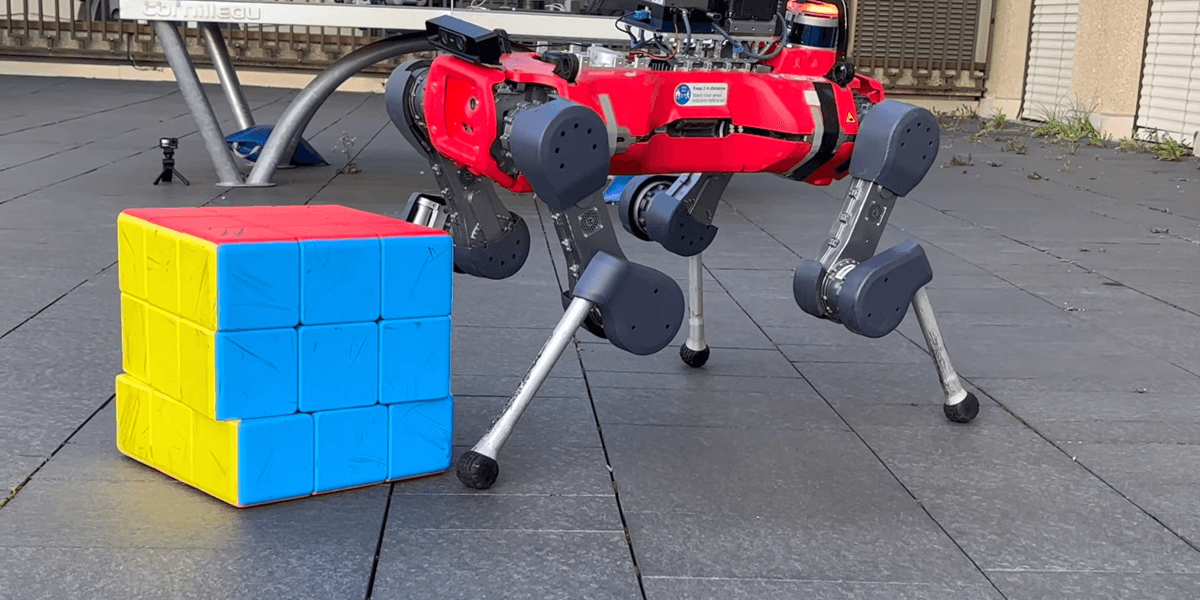
Un robot cuadrúpedo resuelve de forma autónoma un cubo de Rubik gigante usando solo los pies, en un clip del que informó primero Spectrum. Reflex es un marco de tres etapas para el control visual, reactivo y de cuerpo completo, una capacidad que sigue siendo difícil de lograr en humanoides y que exige anticipar un objetivo en movimiento antes de responder con todo el cuerpo en aproximadamente un segundo.
Reflex aprende estas capacidades por etapas y las conecta mediante una representación compacta de la dinámica de los objetos. Entre las acciones previstas están devolver un golpe de tenis, atrapar una taza que cae, apartarse de un carrito que pasa y pasar una caja que le lanzan durante la descarga de un camión.
KAIST Humanoid v0.9 usa retroalimentación visual a bordo para empujar objetos de hasta 35 kg y levantar objetos de hasta 20 kg mientras forma las letras “KAIST”. DRCD Lab desarrolló el humanoide en colaboración con RAILAB, que desarrolló sus brazos.
AthenaZero tiene dos manos robóticas de tres dedos accionadas por tendones. Cada dedo funciona con un motor situado en el torso del robot, para que las manos sean ligeras. Los dedos se entrelazan para sujetar objetos de distintos tamaños, como un huevo o un martillo; las manos se cierran en unos 80 milliseconds y pueden manipular objetos con delicadeza gracias a sensores barométricos de presión de gran precisión.
La selección reúne la resolución del cubo solo con los pies y ejemplos de cómo empujar, levantar y sujetar objetos.
Una pieza sobre biohíbridos describe actuadores a escala centimétrica que combinan músculo esquelético cultivado en laboratorio con un soporte blando impreso en 3D. El trabajo optimiza conjuntamente el músculo y el soporte; los actuadores resultantes alcanzan hasta 11x más amplitud de movimiento que sistemas anteriores con un volumen de tejido comparable.
SuperMimic supera el retorno de una línea base de seguimiento del movimiento de última generación, entrenada durante 7 days con 128 GPUs, tras 3 hours en una sola GPU. Reduce en más de 1000× los GPU-hours y falla en 25 de 129,514 movimientos del benchmark, frente a los 179 fallos de la línea base; tras 9.8 hours con dos GPUs, no registra ningún fallo.