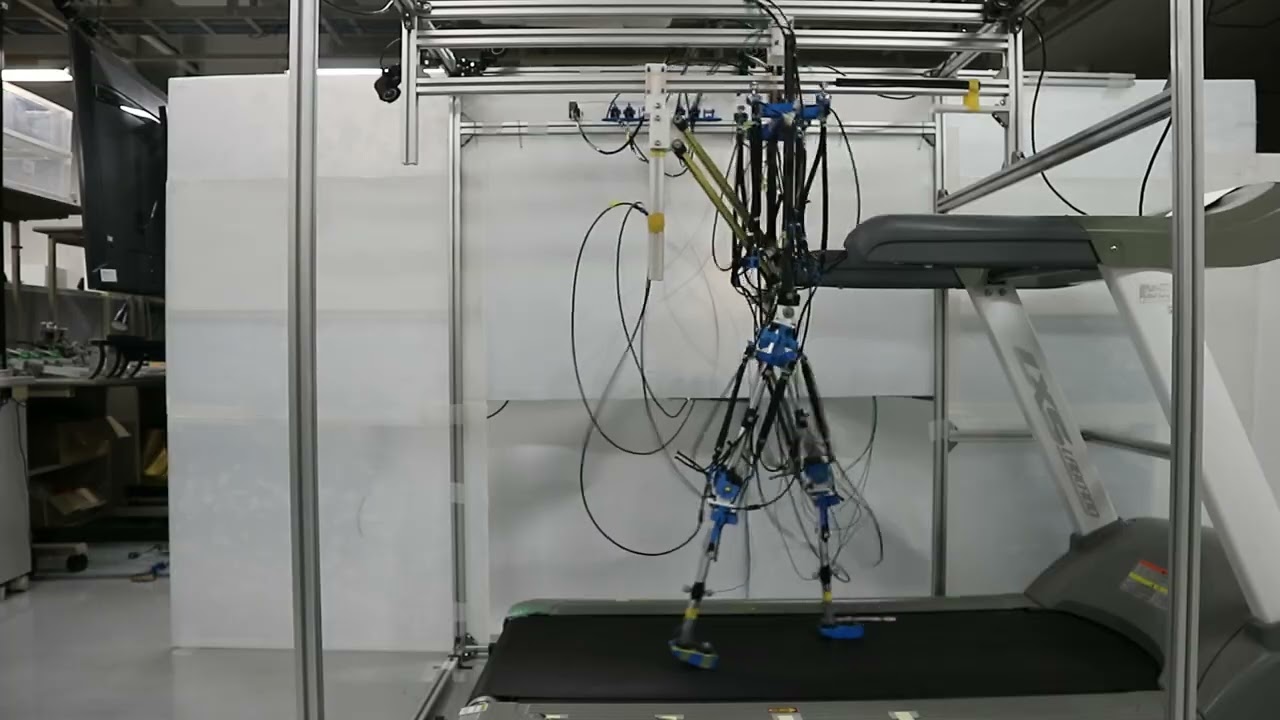
Investigadores de la Universidad de Tohoku desarrollaron un módulo de reflejo sin electrónica que reprodujo el reflejo rotuliano de un robot y, con un control de nivel superior, generó marcha bípeda, según informó Techxplore. El diseño integra la detección, el procesamiento y el accionamiento en la estructura física del robot, en lugar de depender de sensores electrónicos para monitorizar los músculos artificiales, lo que puede aumentar la complejidad del sistema, las exigencias de cómputo y el consumo de energía.
El módulo detecta mecánicamente cuándo un músculo artificial se estira más allá de un umbral establecido y, en respuesta, lo contrae. Inspirado en los husos musculares, estructuras sensoriales de los músculos humanos, el mecanismo también puede ajustar su umbral de activación.
El equipo reprodujo el reflejo tendinoso rotuliano en un robot musculoesquelético. En las personas, un golpe debajo de la rótula hace que se contraiga el cuádriceps.
Para caminar, un sistema de control de nivel superior ajustó el umbral de activación del módulo según la fase del movimiento. Así, el robot generó marcha bípeda.
Las implementaciones de reflejos en robots musculoesqueléticos suelen utilizar sensores electrónicos para monitorizar el estado de los músculos artificiales; esos componentes pueden aumentar la complejidad del sistema, las exigencias de cómputo y el consumo de energía. En cambio, el módulo integra la detección, el procesamiento y el accionamiento en su estructura física.
Así, la respuesta al estiramiento queda a cargo de la mecánica del robot, mientras que el sistema de nivel superior ajusta el módulo según la fase de la marcha. Este enfoque podría sentar las bases para robots musculoesqueléticos con menor complejidad del sistema, menores exigencias de cómputo y menor consumo de energía.
El equipo planea combinar módulos de reflejo mecánico con un control electrónico mínimo para desarrollar robots con muchos más músculos artificiales.