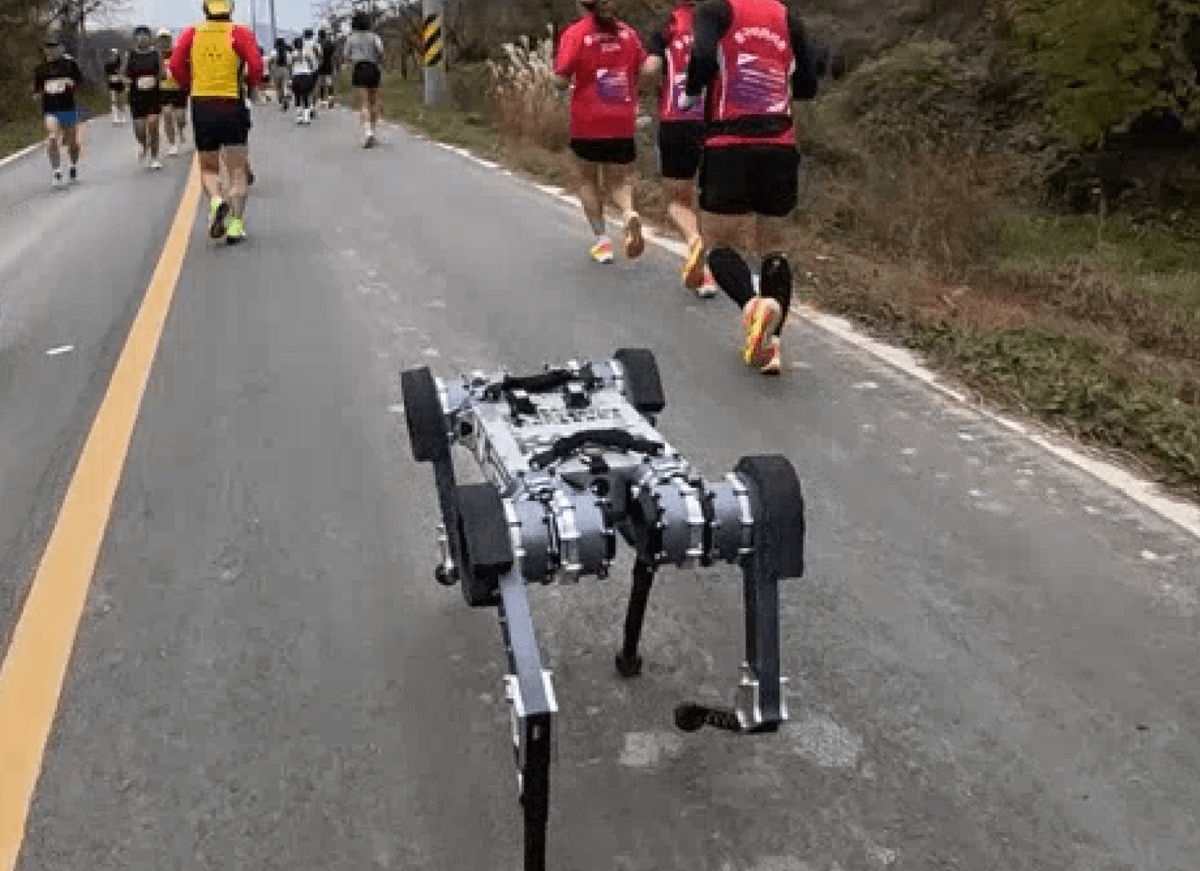

Un equipo de KAIST demostró que RAIBO2 podía completar el Maratón de Sangju con una sola carga de batería, según informó primero Techxplore. La demostración es relevante porque los robots cuadrúpedos recientes se han visto limitados a unos 20 kilómetros, mientras que una mayor autonomía podría aumentar la utilidad de las máquinas con patas en operaciones de rescate en zonas montañosas o afectadas por catástrofes.
El robot de cuatro patas completó el recorrido en 4 horas y 19 minutos junto a corredores humanos, con una velocidad media de 2,64 metros por segundo (5,9 millas por hora). La ruta incluía 286 metros (938 pies) de desnivel acumulado y tramos de terreno resbaladizo.
Los robots con patas deben consumir energía constantemente para sostener su propio peso y compensar la energía que pierden con cada paso. Esto ayuda a explicar por qué los robots cuadrúpedos recientes se han limitado a unos 20 kilómetros, a diferencia de los robots con ruedas.
RAIBO2 aborda ese problema de autonomía mediante una combinación de hardware y software: patas ligeras, circuitos optimizados para accionar los motores y patrones de movimiento reforzados mediante aprendizaje automático. El diseño busca reducir la pérdida de energía y ampliar la distancia que el robot puede recorrer entre cargas.
Tras el maratón, RAIBO2 había consumido 1.280 Wh y alcanzó un coste total de transporte medio de 0,25, una medida de la energía empleada durante el movimiento que tiene en cuenta el peso del robot. Los autores del estudio sostienen que RAIBO2 es el primer robot cuadrúpedo cuyo coste de transporte es inferior al valor humano de 0,37.
Esto proporciona a la demostración dos indicadores de eficiencia distintos: completar la distancia de un maratón con una sola carga y lograr un coste de transporte inferior al de referencia humana. La capacidad total de la batería de RAIBO2 era de 2.016 Wh, y los autores estiman que podría haber recorrido otros 25 kilómetros (16 millas).
El robot recorre aproximadamente tres veces más distancia por carga de batería que los robots cuadrúpedos existentes. Los resultados buscan ampliar la autonomía operativa y la utilidad de los robots con patas, que podrían contribuir a operaciones de rescate en zonas montañosas o afectadas por catástrofes.