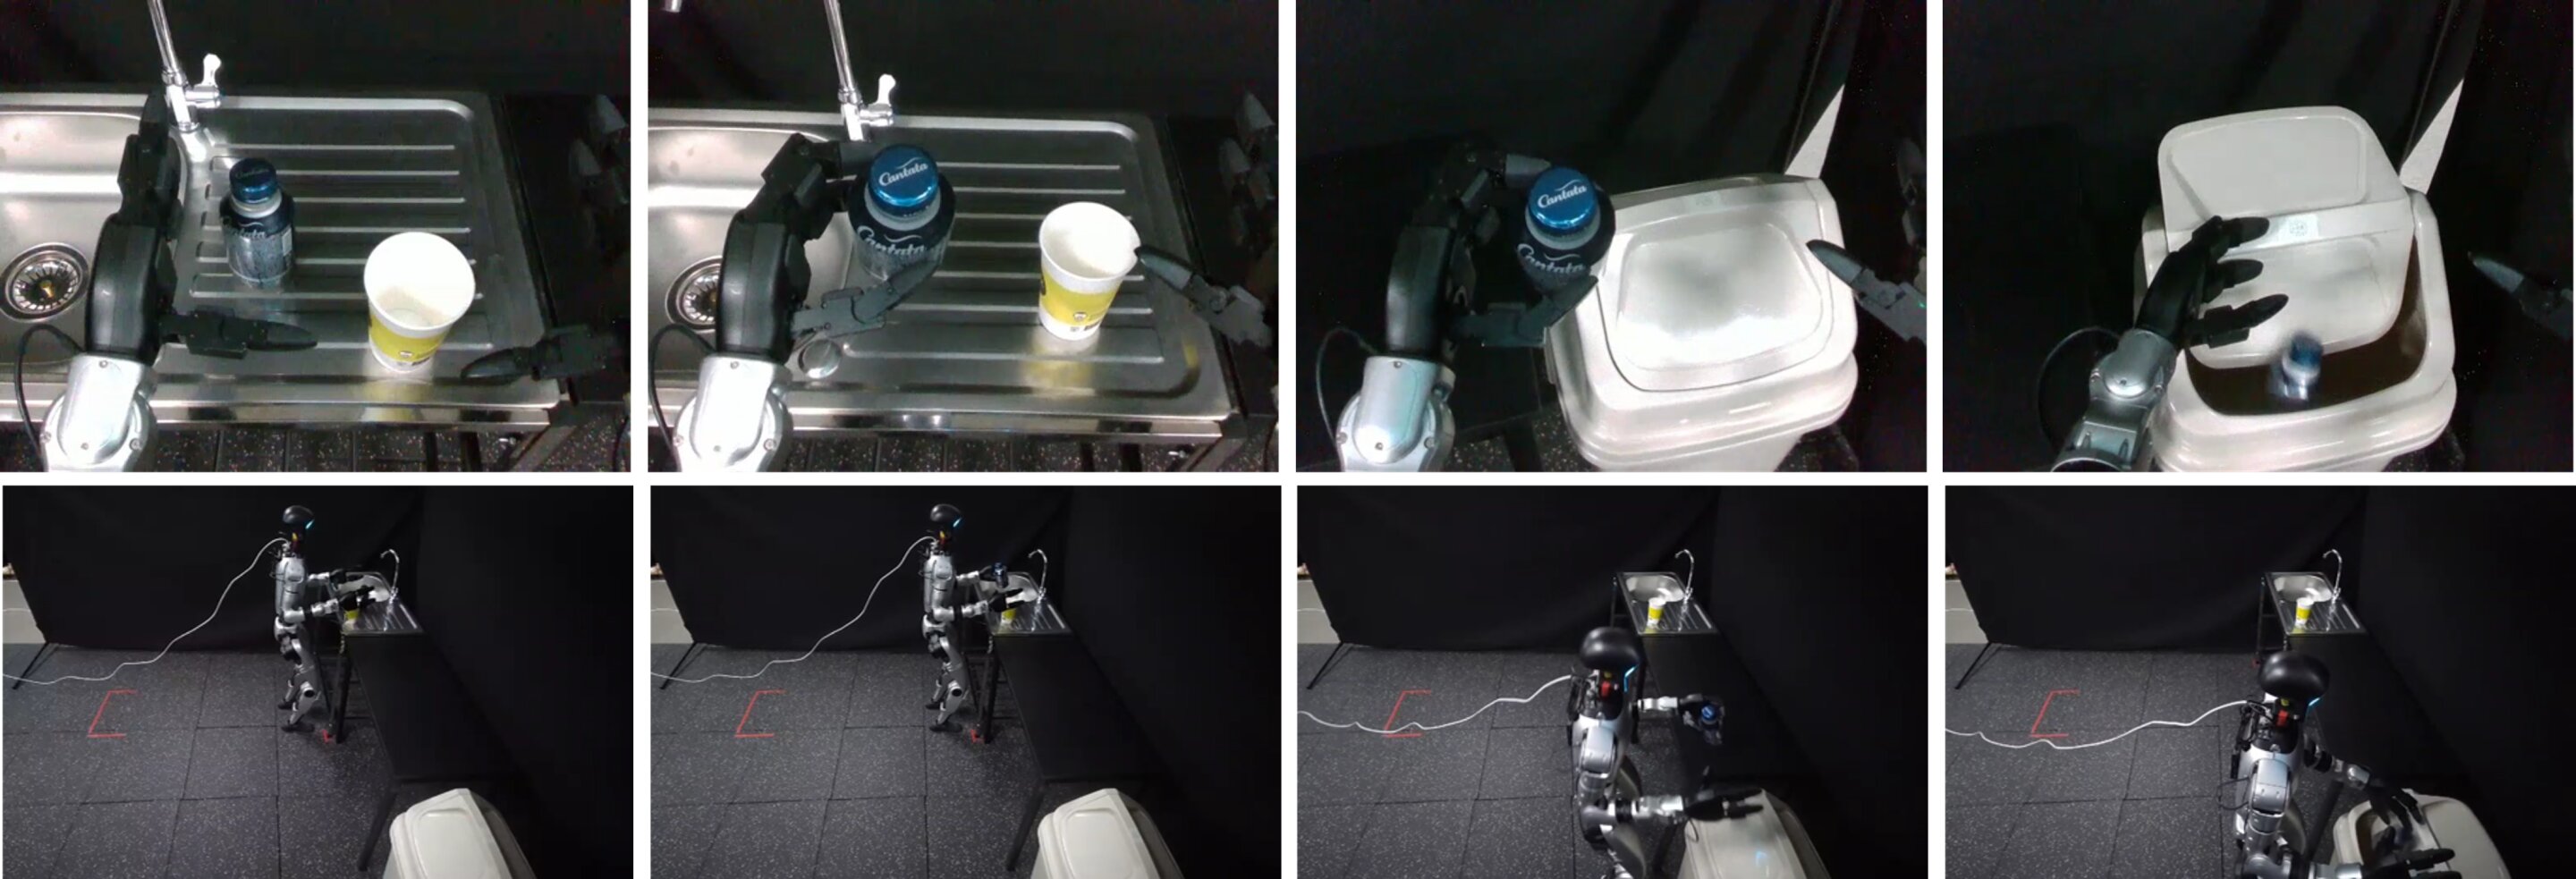
Investigadores de Seoul National University desarrollaron RISE, un sistema de IA humanoide que conecta la marcha y la manipulación de objetos demostradas por separado, según informó inicialmente Techxplore. En las pruebas, completó tareas de varias etapas sin demostraciones que cubrieran las transiciones entre comportamientos y alcanzó una tasa media de éxito del 50.0% en un robot real, frente al 30.0% de la línea de base basada en GR00T.
RISE fue desarrollado por un equipo dirigido por el profesor Songhwai Oh, de Seoul National University. Combina un modelo compartido que interpreta entradas visuales y lingüísticas con varios expertos en acciones y un metacontrolador que los coordina.
Durante el entrenamiento, los expertos que predicen la acción actual con mayor precisión reciben más responsabilidad e influencia, lo que les permite especializarse en locomoción o manipulación de objetos sin que se les asignen roles de antemano. Durante la ejecución, los cambios en los pesos de los expertos indican cuándo ha terminado el comportamiento actual y debe comenzar la siguiente tarea predefinida.
Recopilar secuencias completas es más difícil que grabar por separado acciones de caminar, recoger y colocar: un fallo a mitad de la tarea puede dejar una demostración incompleta. Los ejemplos separados tampoco indican al modelo cuándo debe terminar un comportamiento y comenzar otro.
Las pruebas en simulación incluyeron tareas de dos a cuatro etapas con manzanas, botellas y tazas, incluidas secuencias que combinaban desplazarse, recoger y colocar objetos. RISE alcanzó una tasa media de éxito del 87.3%, frente al 73.6% de una línea de base basada en GR00T con un solo experto.
En un Unitree G1 real equipado con dos manos Dex3-1 y 43 grados de libertad controlables, RISE alcanzó una tasa media de éxito del 50.0% en tareas de dos, cuatro y hasta cinco etapas, frente al 30.0% de la línea de base basada en GR00T. RISE tuvo un rendimiento más fiable que la línea de base a medida que aumentaba el número de etapas.
La investigación fue aceptada para IROS 2026. Oh dijo que el equipo planea ampliar el enfoque más allá de la locomoción y la manipulación secuenciales, para abarcar comportamientos de cuerpo completo, como manipular objetos mientras el robot se desplaza.