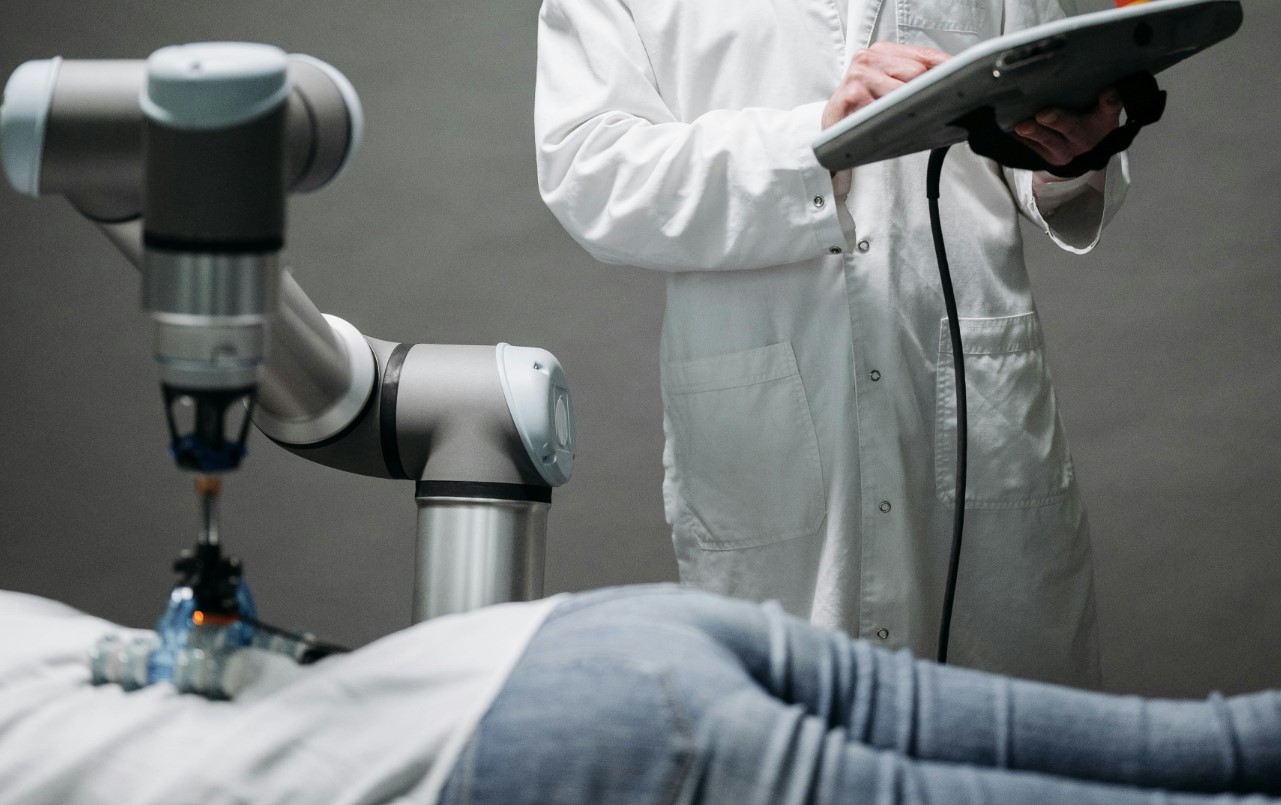
Los robots quirúrgicos eliminaron la necesidad de grandes incisiones y las manos temblorosas del cirujano, pero también suprimieron algo igual de importante: el sentido del tacto. Un consorcio de investigación financiado por la UE llamado PALPABLE está desarrollando ahora una yema robótica blanda que usa sensores de fibra óptica y IA para reconstruir información táctil en tiempo real; se espera un primer prototipo en manos de cirujanos para marzo de 2026.
- Why Surgical Robots Lost the Sense of Touch
- How the PALPABLE Fingertip Actually Works
- The Clinical Stakes: Tumour Margins and One-Shot Surgery
- What the Haptic Gap Means for Surgical Robot Valuations
- What This Means for Robotics
- Frequently Asked Questions
Why Surgical Robots Lost the Sense of Touch
La transición de la cirugía abierta a la cirugía mínimamente invasiva asistida por robots trajo beneficios claros para los pacientes —estancias hospitalarias más cortas, menos trauma, recuperación más rápida—, pero introdujo un déficit sensorial fundamental que el sector ha aceptado en gran medida como un coste inevitable.
El profesor Alberto Arezzo, de la University of Turin, que lleva tres décadas tratando a pacientes con cáncer colorrectal, sitúa el origen del problema en el giro hacia la cirugía por orificio (keyhole) en los años 90. Instrumentos largos reemplazaron a los dedos, y la palpación física —la acción de presionar y sentir el tejido— dejó de ser posible. Los sistemas robóticos agravaron aún más ese vacío.
"En la cirugía robótica, la retroalimentación táctil está en gran parte ausente", dijo Arezzo a la Horizon EU Research and Innovation Magazine. "Por eso este trabajo es tan importante."
La consecuencia clínica no es trivial. Los tumores suelen sentirse más rígidos y menos maleables que el tejido sano circundante —una distinción que las yemas de los dedos de un cirujano experimentado pueden detectar en una cirugía abierta, pero que desaparece por completo al operar a través de un instrumento robótico. Sin esa señal táctil, los cirujanos dependen solo de la información visual, que es una imagen incompleta cuando la diferenciación del tejido es crucial.
How the PALPABLE Fingertip Actually Works
La sonda PALPABLE emplea sensores de fibra óptica integrados dentro de una punta blanda y flexible de silicona: convierte la deformación mecánica en cambios en la señal luminosa que un software de IA interpreta como un mapa de rigidez del tejido en tiempo real.
Aquí está la física: cuando la cúpula de silicona presiona el tejido, se deforma. Esa deformación altera la intensidad y la longitud de onda de la luz que viaja por cables de fibra óptica del grosor de un cabello dentro de la punta. El Dr. Georgios Violakis, de Hellenic Mediterranean University, lo describe como el trazado "tanto de la dirección como de la magnitud de la fuerza aplicada" a partir de un punto de contacto único.
La analogía con el monitorizado estructural es precisa e instructiva. El mismo principio de detección por fibra óptica se ha usado durante décadas para detectar micro-movimientos en alas de avión, rascacielos y componentes de reactores nucleares —estructuras en las que pequeñas deformaciones contienen información crítica de seguridad. El equipo PALPABLE aplica una física idéntica a una escala drásticamente menor: en lugar de detectar flexiones de milímetros en un puente, los sensores captan diferencias submilimétricas en cómo un borde tumoral resiste la compresión. La analogía se rompe en la etapa de salida: los sensores en infraestructuras suelen señalar estados binarios de ok/fallo, mientras que la sonda quirúrgica debe producir un gradiente continuo y espacialmente resuelto de rigidez utilizable en decisiones en tiempo real.
El resultado es un mapa visual codificado por colores que se muestra en la consola del cirujano, traduciéndose en algo que los ojos pueden interpretar de lo que antes sentían los dedos.
| Componente | Partner Institution | Función |
|---|---|---|
| Soft membrane design | Queen Mary University of London (UK) | Estructura de la yema y mecánica de deformación |
| Functional films | Fraunhofer Institute (Germany) | Fabricación de la capa de sensibilidad óptica |
| Stiffness visualisation software | University of Essex (UK) | Interfaz de mapeo táctil en tiempo real |
| AI tactile mapping | Bendabl / Tech Hive Labs (Greece) | Interpretación de señales y salida visual |
| Clinical integration | University of Turin (Italy) / Hadassah Medical Centre (Israel) | Validación quirúrgica y definición de casos de uso |
Se espera que un primer prototipo esté listo para pruebas con cirujanos alrededor de marzo de 2026, tras la validación en laboratorio. El programa de investigación completo se extiende hasta finales de 2026.
The Clinical Stakes: Tumour Margins and One-Shot Surgery
Acierto en los márgenes tumorales es uno de los problemas de precisión más determinantes en cirugía —y el que podría recibir el impacto más inmediato tras la restauración del feedback háptico.
El Dr. Gadi Marom, del Hadassah Medical Centre en Jerusalén, especialista en cirugía mínimamente invasiva y robótica del estómago y el esófago, plantea el problema sin rodeos: "No queremos volver a operar. Queremos que se haga bien a la primera". Ese "volver a operar" se refiere a reintervenir para extirpar cáncer que no se eliminó por completo en la primera intervención debido a una mala valoración de los márgenes.
Extirpar demasiado tejido compromete la función. Extirpar demasiado poco deja células cancerosas residuales que pueden proliferar. En la cirugía esofágica en particular —procedimientos que ya pueden durar ocho horas en casos complejos—, las consecuencias de un error de margen son graves. Marom cree que una herramienta de mapeo de rigidez podría, a la larga, permitir resecar pequeños tumores esofágicos sin extirpar todo el órgano, algo que hoy está limitado por la incapacidad de confirmar márgenes intraoperatoriamente.
La implicación más amplia es que la IA háptica no es solo una mejora para la comodidad del cirujano. Es una herramienta de precisión con consecuencias directas en los resultados para los pacientes.
What the Haptic Gap Means for Surgical Robot Valuations
La ausencia de retroalimentación háptica es una limitación conocida en los robots quirúrgicos de la generación actual, y empieza a influir en cómo compradores e instituciones valoran tanto sistemas nuevos como de segunda mano.
El da Vinci Surgical System —la plataforma dominante en cirugía robótica— ha recibido críticas persistentes por su falta de feedback de fuerza desde su aprobación inicial por la FDA. Entrantes más recientes, como Versius de CMR Surgical y Hugo de Medtronic, también se lanzaron sin capacidades hápticas significativas. No se trata de un descuido; integrar una detección táctil precisa en un entorno estéril y en la punta de un instrumento a escala quirúrgica ha sido, hasta ahora, una ingeniería realmente compleja.
El resultado práctico es una dinámica de depreciación de dos niveles en el mercado de robots quirúrgicos usados:
| System Generation | Haptic Capability | Typical Used Market Discount vs. New |
|---|---|---|
| da Vinci Si / Xi (current gen) | None | 35–55% |
| da Vinci SP | None | 25–40% |
| Emerging systems (post-2026) | Partial / prototype | TBD — premium expected |
Los sistemas sin feedback háptico se están reposicionando cada vez más para procedimientos de alto volumen y menor complejidad donde la diferenciación tisular es menos crítica —colecistectomías, reparaciones de hernia—, mientras que los casos oncológicos y reconstructivos, donde la precisión del margen importa más, son donde la brecha háptica se nota con mayor fuerza.
Si el prototipo PALPABLE se valida con éxito y avanza hacia la aprobación regulatoria, representaría el primer accesorio háptico compatible con retrofit para plataformas robóticas existentes —potencialmente extendiendo la vida útil de los sistemas instalados y alterando su valor residual. Quienes evalúan used industrial robots o sistemas de automatización quirúrgica deberían seguir este desarrollo de cerca.
What This Means for Robotics
El proyecto PALPABLE es una señal clara de que la "IA física" —sistemas donde la inteligencia máquina media la interacción física directa con el mundo— está entrando en algunos de sus entornos más exigentes.
La robótica quirúrgica está en el extremo más exigente del espectro de precisión y consecuencias. Los sensores deben ser lo bastante precisos para distinguir un margen tumoral del tejido sano. Deben funcionar dentro de un campo estéril. Deben alimentar información en tiempo real a un sistema de IA que produzca salidas clínicamente accionables sin latencia. Aunar esas tres condiciones es un reto de ingeniería más difícil que casi cualquier cosa en la automatización industrial.
Lo significativo aquí es la arquitectura de sensado. Integrar detección de fuerza por fibra óptica dentro de una estructura robótica compliant (blanda) —en lugar de depender de celdas de carga rígidas— es un enfoque cada vez más visible en robótica de manipulación. A medida que la robótica blanda madura en contextos quirúrgicos, la pila de sensado y la interpretación por IA se migrarán a dominios adyacentes: prótesis, robótica de rehabilitación y cobots hápticos que manipulan componentes delicados en la fabricación electrónica.
Para quien sigue el espacio de humanoid robots y la manipulación hábil, el enfoque de PALPABLE para la detección en yemas es exactamente el tipo de primitiva sensorial que necesitarán las manos robóticas de próxima generación a escala.