Forschungs-Papers
Allgemeinverständliche Zusammenfassungen der neuesten Robotikforschung – humanoide Roboter, Vierbeiner, industrielle Automatisierung und KI.
Robotics8. Juni
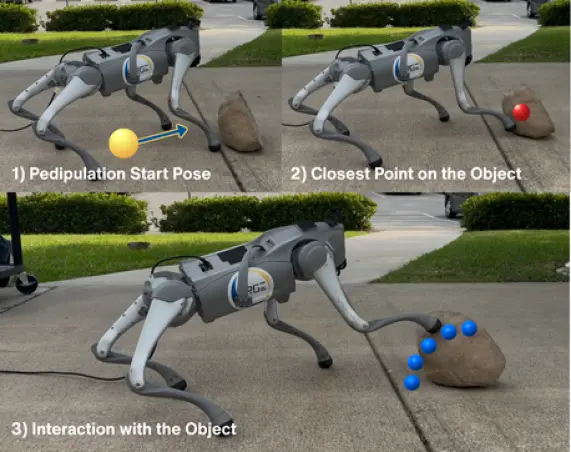
Quadruped Robots That Push and Pull Objects With Their Feet: A Smarter Training Approach
Robotics7. Juni
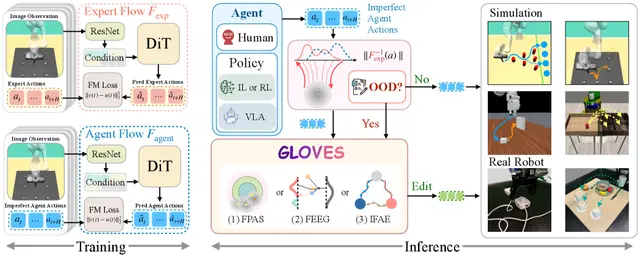
Flow-Based Policy Adjustment That Works Without Retraining the Robot
AI7. Juni
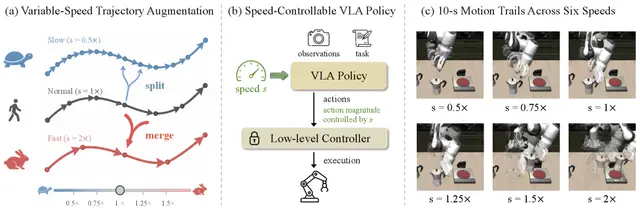
Speed-Controllable Robot Policies: TempoVLA Lets You Dial Up or Down Execution Speed
Humanoid7. Juni
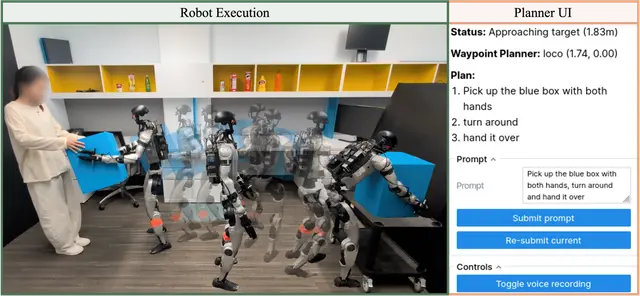
HANDOFF Lets Humanoid Robots Use One Controller for Walking, Manipulating, and Recovery
Robotics6. Juni
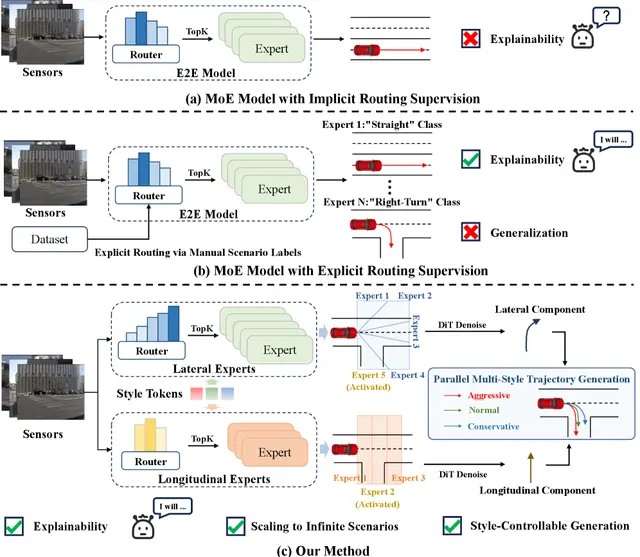
D³-MoE: Style-Controllable Autonomous Driving That Lets You Choose Aggressive or Cautious
Robotics6. Juni
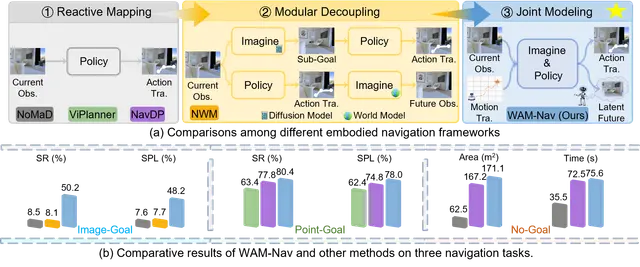
WAM-Nav: Unified Visual Navigation With Asymmetric World-Action Modeling
Robotics6. Juni
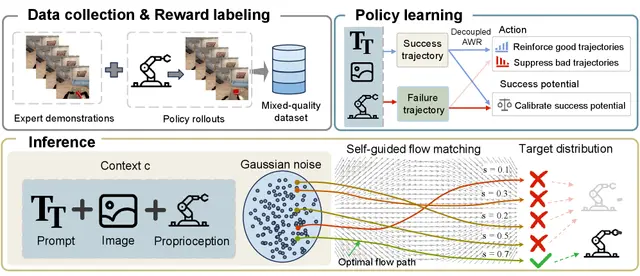
Self-Guided Flow Policy Boosts Robot Task Success Without Separate Critics
Robotics5. Juni
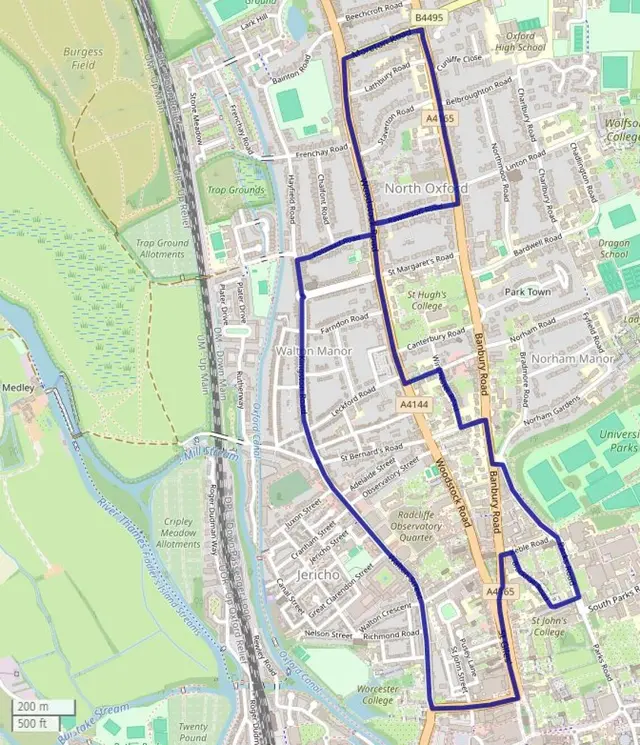
What Cyclist Eye Gaze Reveals About Safer Road Infrastructure
Robotics5. Juni
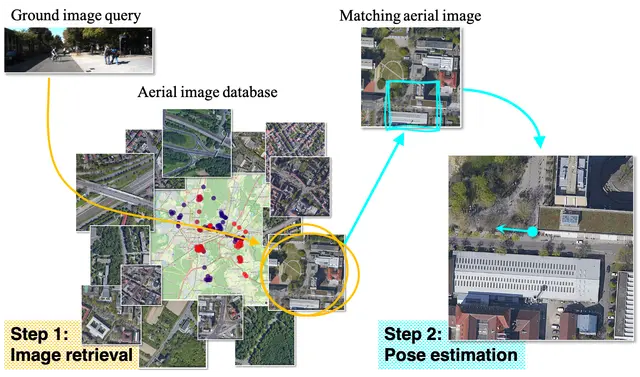
CIPER Unifies Cross-View Retrieval and Pose Estimation for Robots
Robotics5. Juni
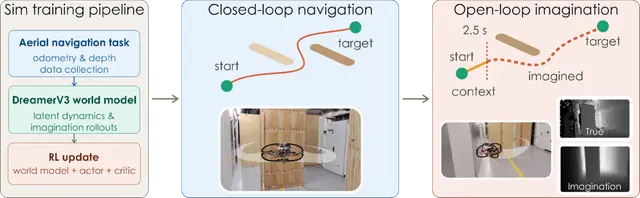
World Models That Generalize Across Environments for Quadrotor Navigation
Robotics4. Juni
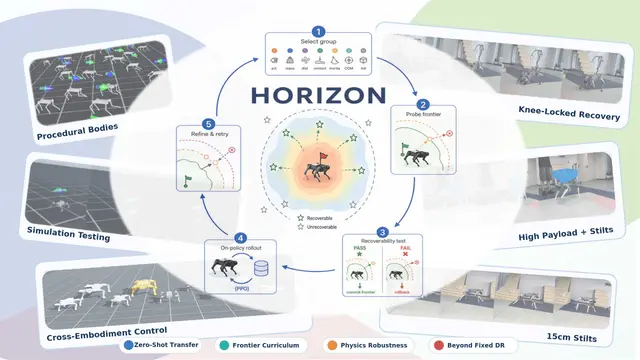
HORIZON: A Recoverability-Driven Curriculum for Scaling Physical Domains in Robot Locomotion
Robotics4. Juni
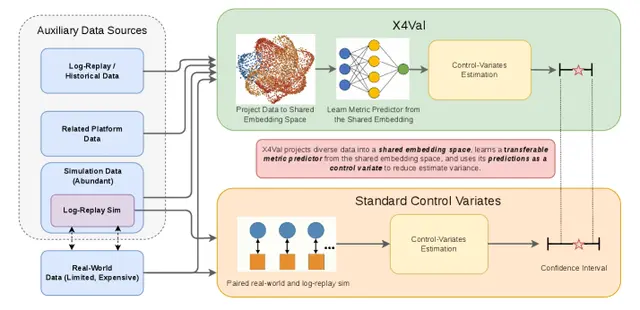
X4Val Uses Neural Surrogates to Slash Robot Validation Costs
Humanoid4. Juni
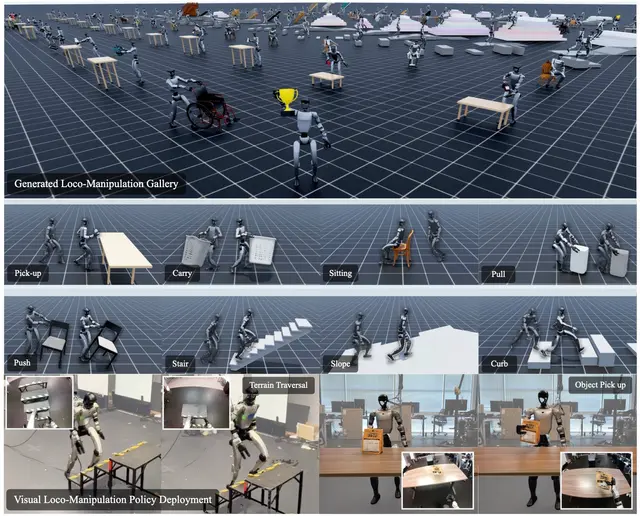
GRAIL Generates Humanoid Loco-Manipulation from 3D Assets and Video Priors
Robotics3. Juni
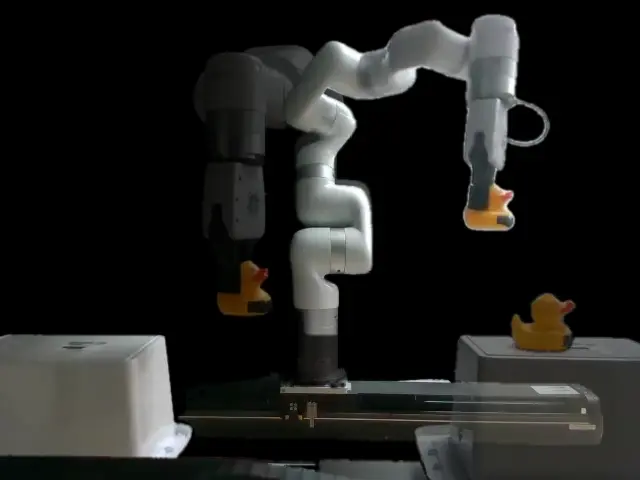
Latent-Space Predictive World Model for Dynamic VLA Manipulation
Robotics3. Juni
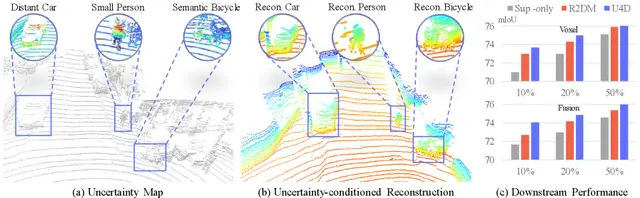
Uncertainty-Aware 4D LiDAR Scene Synthesis for Smarter Autonomous Driving
Robotics3. Juni
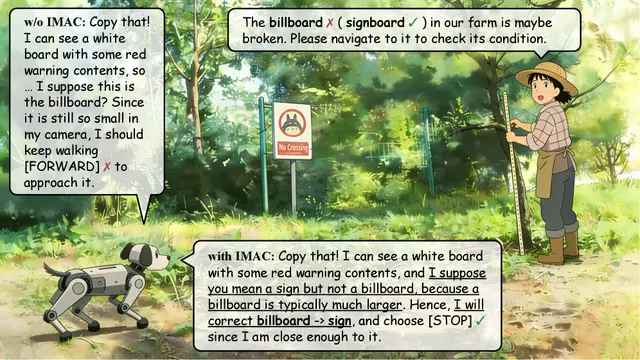
New Agricultural Robot Navigation System Detects and Corrects Instruction Mistakes
Robotics2. Juni
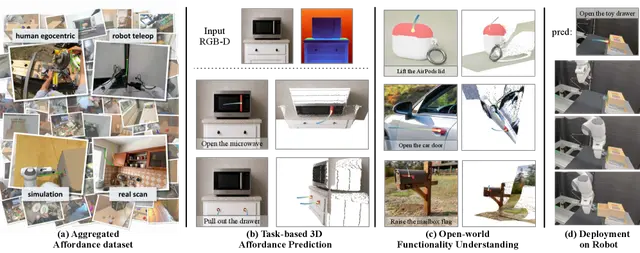
A Foundation Model for Understanding Object Affordances from Visual Data
AI2. Juni
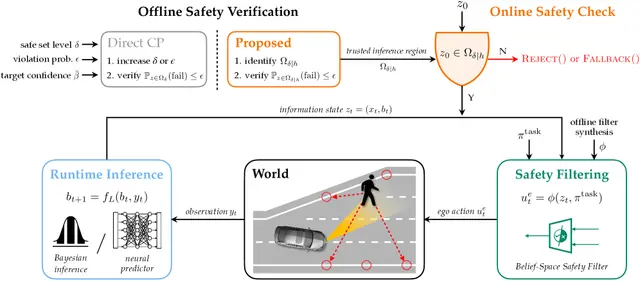
New Safety Filter for Interactive Robots Uses Trusted Inference to Avoid Overly Cautious Behavior
Robotics2. Juni