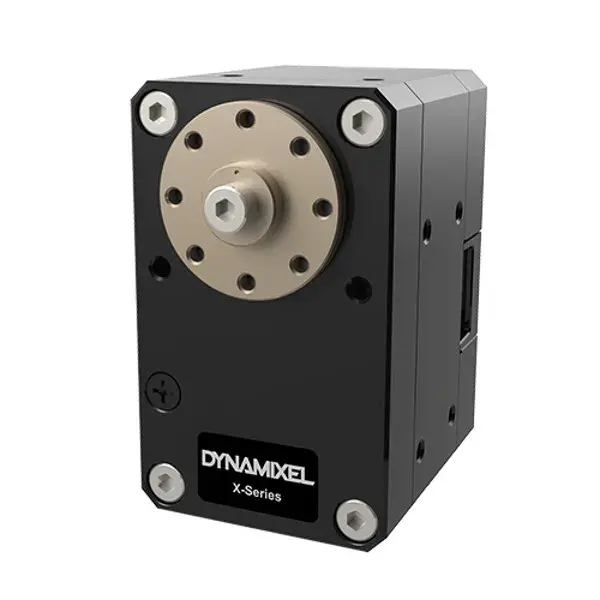
Wasserdichter Dynamixel-Servomotor XW430-T200-R

Wasserdichter Dynamixel-Servomotor XW430-T200-R

Wasserdichter Dynamixel-Servomotor XW430-T200-R
Robotis | A-000000-04953
€945.42 inkl. MwSt. €787.85 exkl. MwSt.

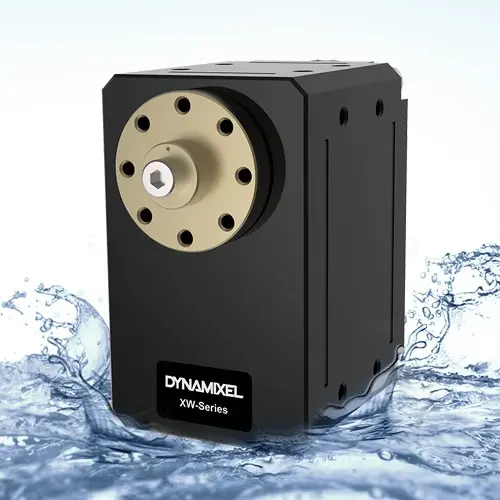
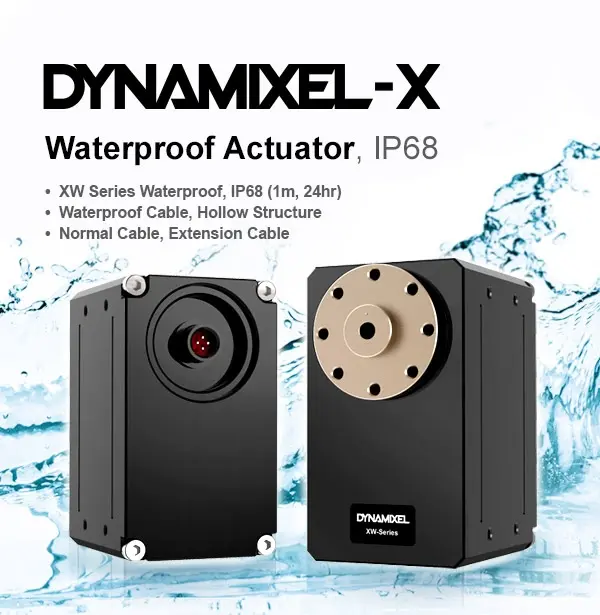
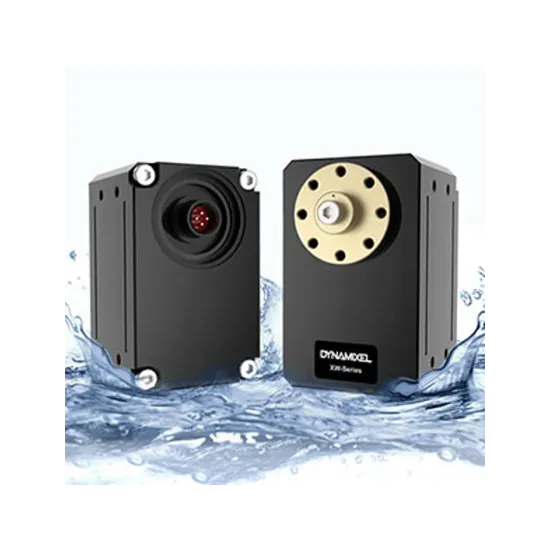
Der Dynamixel XW430-T200-R-Aktuator mit RS485-Anschluss vereint vollständige Wasserdichtigkeit mit einem mittleren Drehmoment und bietet bei Bedarf eine gewisse Geschwindigkeit.

Menge
2 verfügbar

In 24/48h bei Ihnen! (AGB ansehen)

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in eine Angebotsanfrage um!
Zahlungsmethoden (AGB ansehen)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

Dynamixel XW430-T200-R: 24 Stunden unter Wasser

Wenn Sie einen effizienten Servomotor für einen Meeres- oder Unterwasserdrohnen benötigen, sind Sie hier genau richtig. Das Besondere an diesem Aktuator ist seine außergewöhnliche Beständigkeit gegen Untertauchen. Er ist vollständig staubdicht und kann zudem einen ganzen Tag lang bis zu 1 Meter tief eingetaucht werden!

Mit seiner Schutzart IP 68 gehört er zu den wasserdichtesten Servomotoren der Dynamixel-Produktreihe:

  • 6 ist die höchste Stufe der Staubbeständigkeit

Die 8 gibt an, wie wasserdicht das Gerät ist – wobei die wasserbeständigsten Geräte eine 9 erreichen!

Ein Servomotor für die Steuerung in jeder Umgebung

Wenn Sie eine Maschine steuern möchten, die sich an Land und im Wasser bewegen kann, oder sogar ein U-Boot, müssen Sie sich auf die Leistungsfähigkeit Ihres Servomotors verlassen können. Der Dynamixel XW430-T200-R hat einiges zu bieten:

  • Hochpräzise Steuerung für jeden Betriebsmodus: Stromregelung, Geschwindigkeitsregelung, PWM usw.
  • Ebenso umfassendes Feedback, damit Sie jederzeit wissen, wie Ihre Maschine arbeitet

Warnung

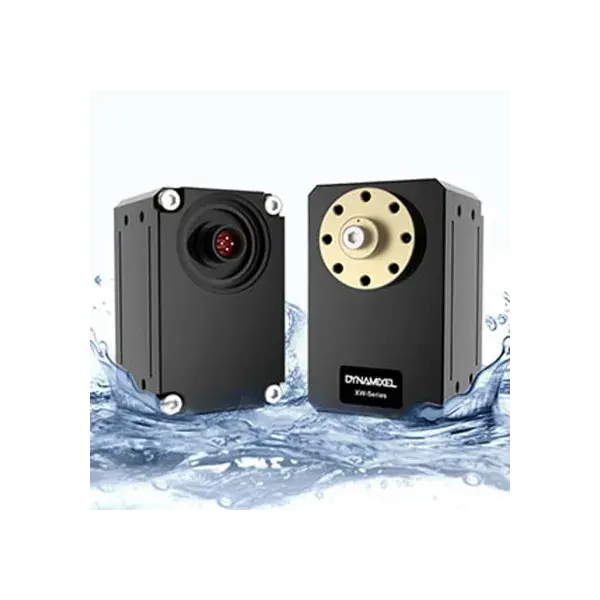
  • Ziehen Sie nicht an der Gummikappe des Steckverbinders.
  • Die Gummikappe ist mit der Gummidichtung verbunden. Verformungen können zu Undichtigkeiten führen. Außerdem dient die Gummikappe dem Staubschutz und ist nicht wasserdicht. Verwenden Sie beim Einsatz unter Wasser ein wasserdichtes Kabel.
  • Bei der Dynamixel-XW-Serie wird ein wasserdichtes Kabel verwendet.
  • Eine Seite ist mit einem wasserdichten Stecker und die andere mit einem JST-Stecker ausgestattet.
  • Das Verlängerungskabel hat an beiden Enden wasserdichte Stecker

Technische Daten des XW430-T200-R

  • MCU: ARM Cortex-M3 (72 MHz, 32 bits)
  • Positionssensor: berührungsloser Absolutwertgeber (12 bits, 360°)
  • Motor: kernlos (Maxon)
  • Baudrate: 9,600 bps~4.5 Mbps
  • Regelalgorithmus: PID
  • Auflösung: 4096 pulses/rev
  • Getriebespiel: 15 arcmin (0.25°)
  • Betriebsmodi: Stromregelung, Geschwindigkeitsregelung, Positionsregelung, erweiterte Positionsregelung (mehrere Umdrehungen), strombasierte Positionsregelung, PWM-Regelung (Spannungsregelung)
  • Übersetzungsverhältnis: 200.1:1
  • Eingangsspannung: 10~14.8 V (12 V recommended)
  • Blockiermoment:
    • 2.1 Nm @ 11.1 V, 1.2 A
    • 2.3 Nm @ 12 V, 1.3 A
    • 2.7 Nm @ 14.8 V, 1.5 A
  • Leerlaufdrehzahl:
    • 49 rpm @ 11.1 V
    • 53 rpm @ 12 V
    • 66 rpm @ 14.8 V
  • Radiallast: 40 [N] (10 [mm] vom Abtriebshebel entfernt)
  • Axiallast: 20 N
  • Betriebstemperatur: -5 to 80 °C
  • Schutzart: IP 68 (1 m, 24 h)
  • Steuersignal: digitales Datenpaket
  • Physikalische Verbindung: RS485-Multidrop-Bus, asynchrone serielle RS485-Kommunikation (8 bits, 1 stop, no parity)
  • ID: 253 ID (0~252)
  • Feedback: Position, Geschwindigkeit, Strom, Echtzeit-Tick, Bewegungsverlauf, Temperatur, Eingangsspannung usw.
  • Materialien: Metallgehäuse und Zahnräder
  • Standby-Strom: 40 mA
  • Abmessungen: 28.5 × 46.5 × 34 mm
  • Gewicht: 96 g

Ressourcen für den Servomotor XW430-T200-R

Hier finden Sie die passenden Informationen zu Ihrem Dynamixel XW430-T200-R-Servomotor in dieser speziell für Sie zusammengestellten Linkliste:

    Mein Dynamixel-Servomotor wird nicht erkannt. Was kann ich tun?

    Prüfen Sie, ob Ihr Dynamixel-Servomotor korrekt konfiguriert ist. Sie können ihn auch mit der ROBOTIS-Software Roboplus. Denken Sie nach dem erneuten Flashen daran, ihn neu zu konfigurieren. Wenn das Problem weiterhin besteht, , um Unterstützung bei komplexeren Problemen zu erhalten.


    Mein Motor funktioniert, scheint aber versetzt zu sein. Woran liegt das?

    Der Motor ist wahrscheinlich nicht korrekt montiert. Achten Sie darauf, die Servohebel anhand der Markierung richtig auszurichten.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn selbst im stromlosen Zustand nicht drehen.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können sich direkt , um weitere Unterstützung zu erhalten.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Überprüfen Sie das Netzteil und die Verkabelung des Systems (testen Sie es mit einem anderen Servomotor). Sie können den Servomotor auch zurücksetzen. Wenn nichts hilft, lesen Sie am besten die Checkliste für Dynamixel-Servomotoren!


    Was ist der Unterschied zwischen Protokoll 1.0 und Protokoll 2.0?

    Protokoll 1.0 ist für die Dynamixel-Serien AX und MX vorgesehen. Protokoll 2.0 ist für die Serien X und Dynamixel Pro bestimmt. Die Steuertabellen von Protokoll 2.0 umfassen PID-Regelungen, die eine präzisere Anpassung der Bewegungen des Servomotors ermöglichen. Protokoll 2.0 kann auf Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Seiten zu Protokoll 1.0 und Protokoll 2.0 -Seiten mit weiteren Informationen.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$882,12
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$1.050$1.000$950$900$8502. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $1.037,7803.10.2026: durchschnittlich $1.037,7804.10.2026: durchschnittlich $1.037,7805.10.2026: durchschnittlich $1.037,7806.10.2026: durchschnittlich $1.037,7807.10.2026: durchschnittlich $1.037,7808.10.2026: durchschnittlich $1.037,7809.10.2026: durchschnittlich $1.037,7810.10.2026: durchschnittlich $1.037,7811.10.2026: durchschnittlich $1.037,7812.10.2026: durchschnittlich $1.037,7813.10.2026: durchschnittlich $1.037,7814.10.2026: durchschnittlich $1.037,7815.10.2026: durchschnittlich $1.037,7816.10.2026: durchschnittlich $1.037,7817.10.2026: durchschnittlich $1.037,7818.10.2026: durchschnittlich $1.037,7819.10.2026: durchschnittlich $1.037,7820.10.2026: durchschnittlich $1.037,7821.10.2026: durchschnittlich $1.037,7822.10.2026: durchschnittlich $1.037,7823.10.2026: durchschnittlich $1.037,7824.10.2026: durchschnittlich $1.037,7825.10.2026: durchschnittlich $1.037,7826.10.2026: durchschnittlich $1.037,7827.10.2026: durchschnittlich $1.037,7828.10.2026: durchschnittlich $1.037,7829.10.2026: durchschnittlich $1.037,7830.10.2026: durchschnittlich $1.037,7831.10.2026: durchschnittlich $1.037,7801.11.2026: durchschnittlich $1.037,7802.11.2026: durchschnittlich $882,1203.11.2026: durchschnittlich $882,1204.11.2026: durchschnittlich $882,1205.11.2026: durchschnittlich $882,1206.11.2026: durchschnittlich $882,1207.11.2026: durchschnittlich $882,1208.11.2026: durchschnittlich $882,1209.11.2026: durchschnittlich $882,1210.11.2026: durchschnittlich $882,1211.11.2026: durchschnittlich $882,1212.11.2026: durchschnittlich $882,1213.11.2026: durchschnittlich $882,1214.11.2026: durchschnittlich $882,1215.11.2026: durchschnittlich $882,1216.11.2026: durchschnittlich $882,1217.11.2026: durchschnittlich $882,1218.11.2026: durchschnittlich $882,1219.11.2026: durchschnittlich $882,1220.11.2026: durchschnittlich $882,1221.11.2026: durchschnittlich $882,1222.11.2026: durchschnittlich $882,12

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.