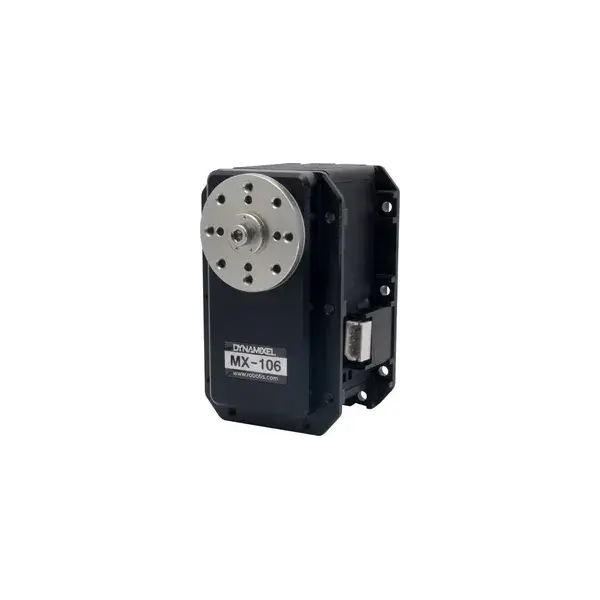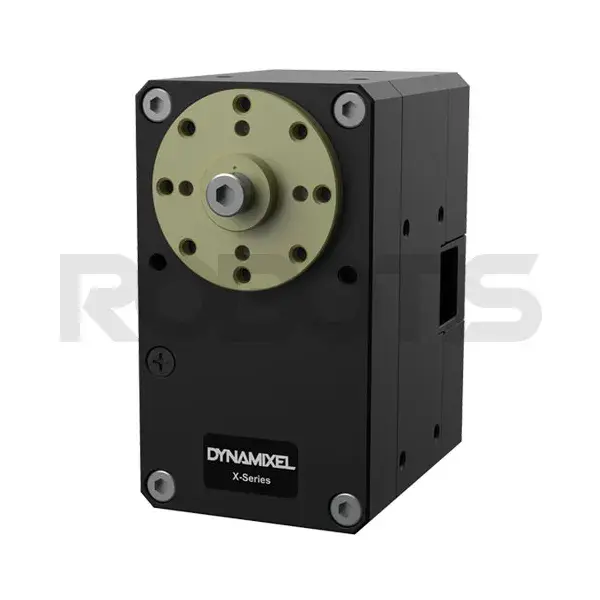
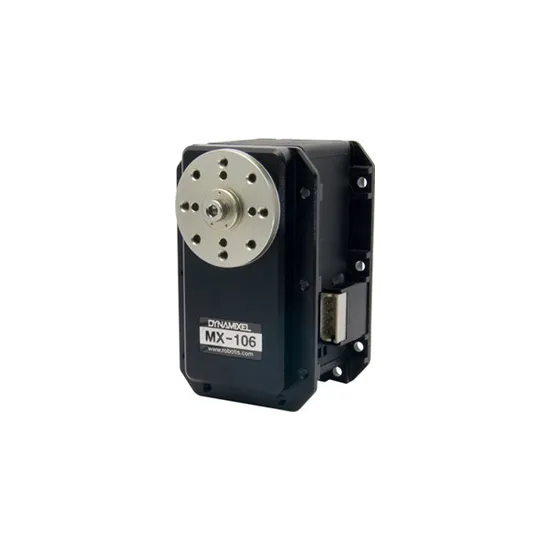
Dynamixel MX-106R-Servomotor

Dynamixel MX-106R-Servomotor

Dynamixel MX-106R-Servomotor
Robotis | A-000000-00176
€726.60 inkl. MwSt. €605.51 exkl. MwSt.

Including €0.05 for ecotax

Der MX-106R ist ein Dynamixel-Servomotor mit erweiterten Steuerungsfunktionen und hoher Präzision. Er ist mit Abstand der leistungsstärkste Dynamixel-Servomotor.
Menge
1 verfügbar

Lieferung innerhalb von 24/48h! (AGB ansehen)

Erstellen Sie einen Warenkorb und wandeln Sie ihn sofort in eine Angebotsanfrage um!
Zahlungsmethoden (siehe AGB)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

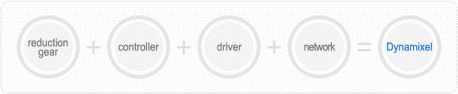
Die Dynamixel-Servomotoren

Hauptmerkmale der Dynamixel-Servomotoren
  • Vielseitige Montagestruktur: Mit unterschiedlichen optionalen Rahmen können Sie Roboter in verschiedenen Formen bauen.
  • Umfangreiche Rückmeldedaten : Der Dynamixel kann seine aktuelle Position und Geschwindigkeit sowie verschiedene weitere Werte auslesen, etwa die interne Temperatur, die Versorgungsspannung und die Sollposition.
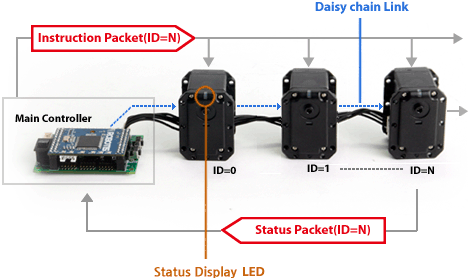
  • Einfache Verkabelung: Die Verkabelung ist einfach, da die Motoren per Daisy Chain miteinander verbunden werden.
  • Alarmfunktion: Werden festgelegte Grenzwerte für die interne Temperatur, das Drehmoment, die Versorgungsspannung usw. überschritten, meldet der Motor diesen Zustand zurück. In solchen Notfällen kann er außerdem die LED blinken lassen oder das Drehmoment abschalten.
  • Compliance-Einstellung: Die Compliance lässt sich zur Positionssteuerung konfigurieren.
  • Drehmomenteinstellung : Das Drehmoment lässt sich in 1023 Stufen einstellen – vom maximalen Drehmoment bis zum Freilauf.
  • Niedriger Stromverbrauch / Hochspannungsbetrieb : Der Hochspannungsbetrieb sorgt für einen hohen Wirkungsgrad. Der geringe Stromverbrauch verbessert zudem die Stabilität des aus Dynamixel-Motoren aufgebauten Robotersystems.
  • Status-LED : Eine LED zeigt den Status des Dynamixel an.
  • Ansteuerung über ein Netzwerk: Dynamixel-Motoren haben eine eindeutige ID und werden über Paketkommunikation auf einem Bus gesteuert. Je nach Modell unterstützen sie Netzwerke wie TTL, RS 485 und CAN.

Dynamixel-Aktuatoren werden über Paketkommunikation gesteuert

Dieses Video veranschaulicht die Funktionen und Anwendungsbereiche der Dynamixel-Servomotoren:

Programmierung der Dynamixel-Servomotoren

Die Servomotoren müssen mit einer Hauptsteuerung verbunden werden (CM-900, CM-700, CM-5, CM-510 oder CM-530) verbunden werden, damit sie angesteuert werden können. Die Programme werden mit RoboPlus erstellt. Die Programmierung ist damit ganz einfach und erfordert kaum Vorkenntnisse.

Die neuesten Hauptcontroller unterstützen Embedded C. Außerdem steht ein SDK zur Entwicklung eigener Anwendungen zur Verfügung.

Der Dynamixel-Servomotor MX-106R

Der MX-106T und MX-106R sind neue Dynamixel-Servomotoren der MX-Reihe. Sie ersetzen und verbessern die EX-106+ Servomotor mit einem neuen absoluten, kontaktlosen Encoder mit 12 bit Auflösung (4096 Positionen), der im Gelenkmodus über 360° positioniert werden kann (zuvor 251°), im Radmodus geschwindigkeitsgeregelt werden kann und sein Drehmoment anhand der Stromaufnahme schätzen kann.

Außerdem werden sie mit einem PID- (proportional-integral-derivativ) geregelt. Die Parameter lassen sich für jeden Servomotor einzeln einstellen. Zulässige Werte liegen zwischen 0 und 255; die PID-Koeffizienten werden nach folgenden Formeln angepasst:
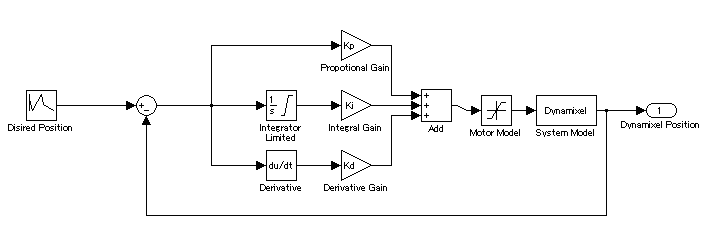
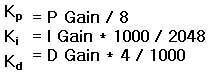
servomotor-dynamixel-mx-64R-robotis-3.png

servomotor-dynamixel-mx-64R-robotis-4.png

Zwei Dynamixel-Servomotoren MX-106R können im „dual mode“ betrieben werden. Dabei führt der Slave-Servomotor exakt die Bewegungen des Master-Servomotors aus – oder bei aktivierter Option „reverse“ die umgekehrten Bewegungen.
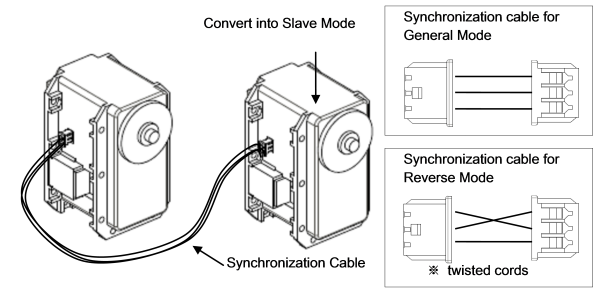
Zwei Dynamixel-Servomotoren MX-106R im Dual-Modus verbunden

Das Gehäuse des EX-106+ wurde leicht verändert. Daher ist der Servomotor MX-106R nicht mit dem Horn HN05-N101/T101 kompatibel.
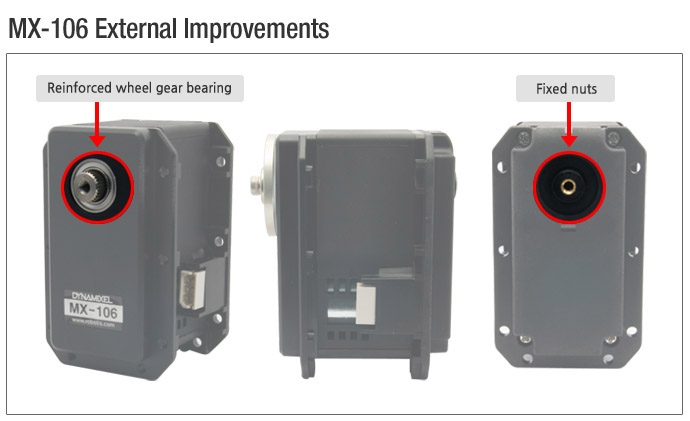
modifications in the case of the MX-106R Dynamixel servomotor robotis

Der Dynamixel-Servomotor MX-106R unterstützt das Kommunikationsprotokoll RS485 (der MX-106T unterstützt TTS-Kommunikation) mit hoher Geschwindigkeit (3Mbs) und ist mit dem Controller CM-700 kompatibel. Achtung: Die Betriebsspannung unterscheidet sich von der des EX-106+.

Technische Daten des Dynamixel-Aktuators MX-106R

  • Mikrocontroller : ST CORTEX-M3 (ST32F103C8 @ 72MHZ,32BIT)
  • Motor : Maxon
  • Positionssensor : Kontaktloser Absolutwertgeber (12BIT,360 DEGREE)
  • Blockiermoment : 8.0N.m (at 11.1V, 4.8A), 8.4N.m (at 12V, 5.2A), 10.0N.m (at 14.8V, 6.3A)
  • Leerlaufdrehzahl : 41 rmp (11.1V), 45 rmp (12V), 55 rmp (14.8V)
  • Auflösung : 0.088° x 4.096
  • Bewegungswinkel : 360°
  • Regelalgorithmus : PID
  • Befehl :digitales Paket, Baudrate : 8000 bps ~ 3 Mbps
  • Protokoll : RS485 Asynchronous Serial Communication (8bit,1stop, No Parity)
  • Verbindung (physisch) : RS485 Multi Drop Bus
  • Gewicht : 153g
  • Spannung : 10 ~ 14.8V (Recommended voltage 12V)
  • Getriebeübersetzung : 225 : 1
  • ID : 254 ID (0~253)
  • Rückmeldung : Position, Temperature, Load, Input Voltage, Current, etc.
  • Leerlaufstrom : 100 mA
  • Abmessungen : 40.2mm x 61.1mm x 46mm (genaue Abmessungen finden Sie hier)
  • Material : Vollmetallgetriebe, Gehäuse aus technischem Kunststoff

Alle technischen Daten des Dynamixel-Aktuators MX-106R finden Sie auf der Website des Herstellers unter https://emanual.robotis.com/docs/en/dxl/mx/mx-106/

Vergleich der verschiedenen Dynamixel-Aktuatoren

Dieses Dokument bietet einen Überblick über die Eigenschaften aller Dynamixel-Servomotoren.

Comparison table between all Dynamixel servomotors robotis
Vergleich aller Dynamixel-Servomotoren

Die folgende Grafik vergleicht die Leistungsdaten der Dynamixel-Aktuatoren. Die Servomotoren unterscheiden sich nach der Kommunikationsart; die MX-Serie unterstützt beide Protokolle.
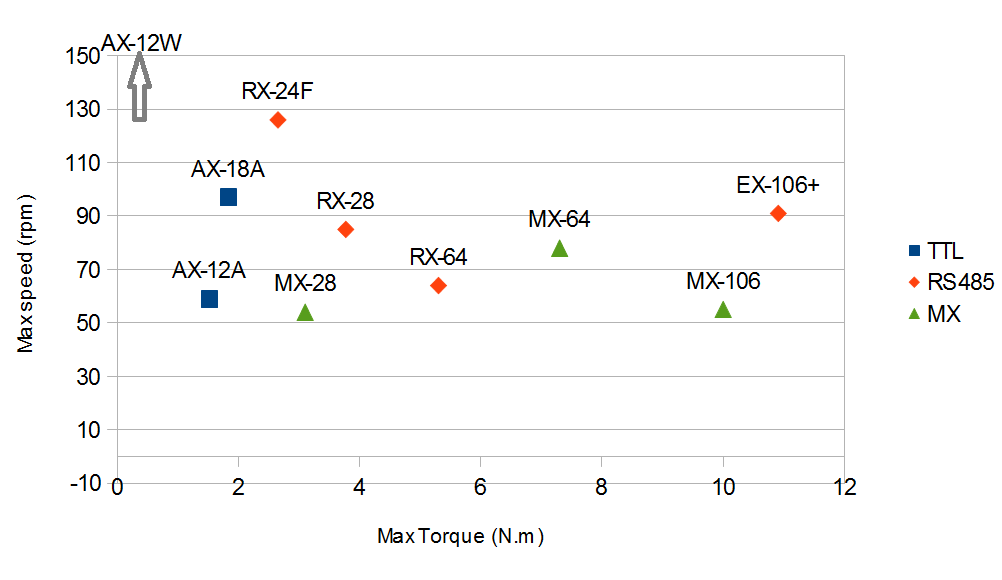
comparison torque / speed for Dynamixel servomotors robotis

    Wird mein Dynamixel-Servomotor nicht erkannt? Was kann ich tun?

    Prüfen Sie, ob Ihr Dynamixel-Servomotor korrekt konfiguriert ist. Sie können ihn problemlos mit der ROBOTIS-Software RoboPlusneu flashen. Denken Sie danach daran, ihn neu zu konfigurieren. Wenn das Problem weiterhin besteht, für weiterführende Unterstützung.


    Mein Motor funktioniert, aber es scheint einen Versatz zu geben. Woran liegt das?

    Der Motor ist vermutlich nicht richtig montiert. Achten Sie darauf, die Hörner korrekt und entsprechend der Markierung anzubringen.


    Mein Dynamixel-Servomotor scheint blockiert zu sein. Ich kann ihn nicht drehen, auch wenn er nicht mit Strom versorgt wird.

    Wahrscheinlich liegt ein mechanisches Problem mit dem Dynamixel-Servomotor. Sie können direkt , um weitere Unterstützung zu erhalten.


    Mein Dynamixel-Servomotor funktioniert nicht richtig.

    Überprüfen Sie das Netzteil und die Verkabelung des Systems (probieren Sie es mit einem anderen Servomotor). Sie können den Servo auch zurücksetzen. Wenn nichts hilft, gehen Sie am besten die Checkliste für Dynamixel-Servomotoren!


    Was ist der Unterschied zwischen Protokoll 1.0 und Protokoll 2.0?

    Protokoll 1.0 ist für die Dynamixel-Serien AX und MX vorgesehen. Protokoll 2.0 ist für die Serien X und Dynamixel Pro bestimmt. Die Steuertabellen von Protokoll 2.0 enthalten PID-Regler, mit denen sich die Bewegungen des Servomotors präziser anpassen lassen. Protokoll 2.0 kann auf Servomotoren der MX-Serie aktualisiert werden. Weitere Informationen finden Sie auf den Seiten zu Protokoll 1.0 und Protokoll 2.0 für weitere Informationen.


Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$797,59
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$797,62$797,61$797,60$797,59$797,582. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $797,5903.10.2026: durchschnittlich $797,5904.10.2026: durchschnittlich $797,5905.10.2026: durchschnittlich $797,5906.10.2026: durchschnittlich $797,5907.10.2026: durchschnittlich $797,5908.10.2026: durchschnittlich $797,5909.10.2026: durchschnittlich $797,5910.10.2026: durchschnittlich $797,5911.10.2026: durchschnittlich $797,5912.10.2026: durchschnittlich $797,5913.10.2026: durchschnittlich $797,5914.10.2026: durchschnittlich $797,5915.10.2026: durchschnittlich $797,5916.10.2026: durchschnittlich $797,5917.10.2026: durchschnittlich $797,5918.10.2026: durchschnittlich $797,5919.10.2026: durchschnittlich $797,5920.10.2026: durchschnittlich $797,5921.10.2026: durchschnittlich $797,5922.10.2026: durchschnittlich $797,5923.10.2026: durchschnittlich $797,5924.10.2026: durchschnittlich $797,5925.10.2026: durchschnittlich $797,5926.10.2026: durchschnittlich $797,5927.10.2026: durchschnittlich $797,5928.10.2026: durchschnittlich $797,5929.10.2026: durchschnittlich $797,5930.10.2026: durchschnittlich $797,5931.10.2026: durchschnittlich $797,5901.11.2026: durchschnittlich $797,5902.11.2026: durchschnittlich $797,5903.11.2026: durchschnittlich $797,5904.11.2026: durchschnittlich $797,5905.11.2026: durchschnittlich $797,5906.11.2026: durchschnittlich $797,5907.11.2026: durchschnittlich $797,5908.11.2026: durchschnittlich $797,5909.11.2026: durchschnittlich $797,5910.11.2026: durchschnittlich $797,5911.11.2026: durchschnittlich $797,5912.11.2026: durchschnittlich $797,5913.11.2026: durchschnittlich $797,5914.11.2026: durchschnittlich $797,5915.11.2026: durchschnittlich $797,5916.11.2026: durchschnittlich $797,5917.11.2026: durchschnittlich $797,5918.11.2026: durchschnittlich $797,5919.11.2026: durchschnittlich $797,5920.11.2026: durchschnittlich $797,5921.11.2026: durchschnittlich $797,5922.11.2026: durchschnittlich $797,59

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.