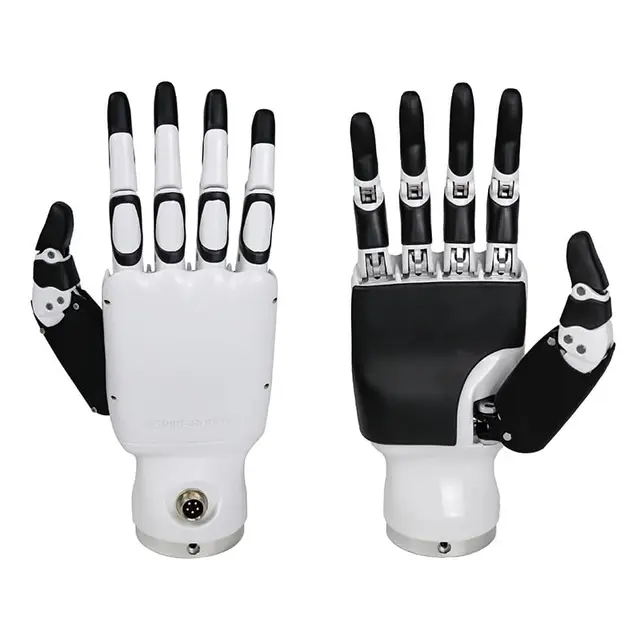
- Menschenähnliche Fünf-Finger-Anordnung für Pinzetten-, Kraft- und Dreipunktgriffe
- 6 Freiheitsgrade an 12 Gelenken, angetrieben von sechs Linearservoantrieben
- Konfigurierbare taktile Sensorik mit 5 bis 17 Modulen für die Kontakt-Rückmeldung
- Sechs Kraftsensoren mit einer Auflösung von 0.5 N für eine kraftgeregelte, schwellenwertbasierte Greifsteuerung
- Selbsthemmung bei abgeschalteter Stromversorgung hält die Position, ohne dass beim Start eine Referenzfahrt erforderlich ist
- Maximale Kraft an den Fingerspitzen: 30 N bei einer Wiederholgenauigkeit von ±0.2 mm
- Seitliche Daumendrehung über 85 degrees; schnelle Fingerbewegungen für reaktionsschnelle Greifvorgänge
- Integration über Modbus TCP und CAN; RS485 optional

Durchschnittspreis pro Tag
Beträge in USD