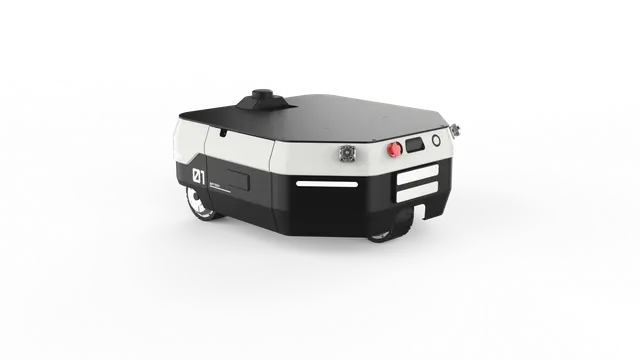
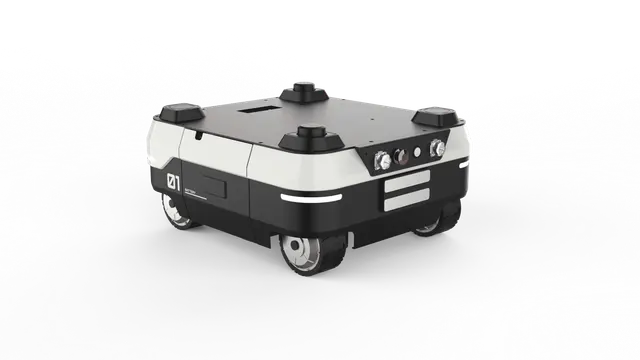
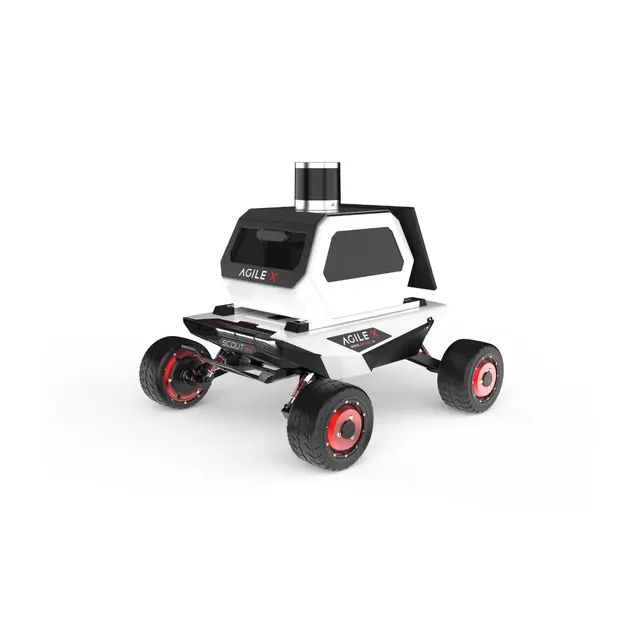
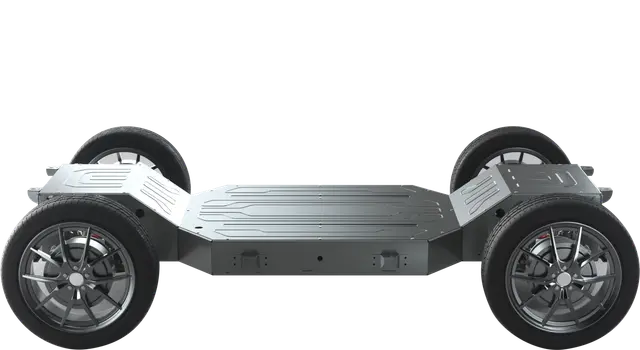
- Allradantrieb mit Einzelradaufhängung mit Doppelquerlenkern Jedes Rad wird unabhängig von einem bürstenlosen Servomotor angetrieben und ist mit Stoßdämpfern an einer Doppelquerlenkeraufhängung befestigt. So bleibt die Traktion auf unebenem Gelände erhalten.
- Steer-by-Wire-Architektur mit CAN-Bus Nimmt Fahrbefehle über den CAN-Bus entgegen und gibt in Echtzeit Statusdaten des Systems zurück – für Autonomiestacks mit geschlossenem Regelkreis, Fehlererkennung und Sicherheitsüberwachung.
- Steigfähigkeit bis 30° und Hindernishöhe bis 150 mm Getestet bei einer maximalen Steigung von 30° und einer Hindernisfreiheit von 150 mm (unbeladen). Damit eignet sich das Fahrzeug für Außengelände, auf dem Radroboter mit weniger leistungsfähigem Antriebssystem an ihre Grenzen stoßen.
- Standardmäßig IP22, Upgrade auf IP44/IP64 möglich Die Schutzart IP22 ist je nach Konfiguration auf IP44 oder IP64 aufrüstbar. Dadurch eignet sich das Fahrzeug für ein breiteres Einsatzspektrum – von kontrollierten Außenbereichen bis hin zu staubigeren oder stärker spritzwasserbelasteten Umgebungen.
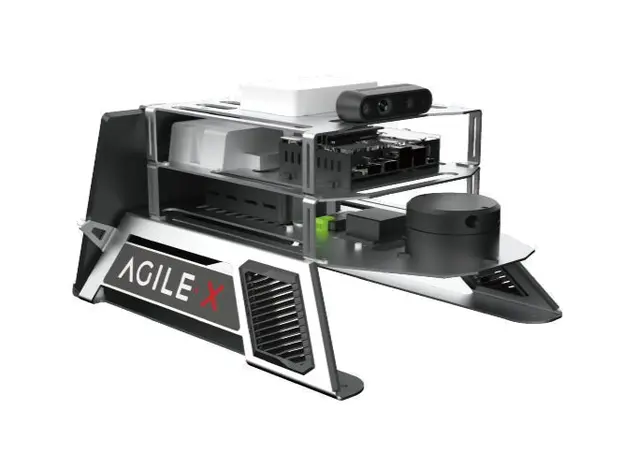
- T-Nut-Profile und offenes SDK Aluminium-T-Nut-Profile ermöglichen die schnelle Integration von Sensoren und Nutzlasten. Das Open-Source-SDK und die ROS-Ressourcen von AgileX unterstützen die Weiterentwicklung und Anpassung von Autonomiestacks.
- Aufrüstbares Batteriesystem Die Standardbatterie mit 24V / 30Ah kann für längere Laufzeiten auf 60Ah aufgerüstet werden. Die angegebenen Ladezeiten betragen 3.5 Stunden (30Ah) und 7 Stunden (60Ah).

Durchschnittspreis pro Tag
Beträge in USD