-20%
LIMO Open-Source-Mobilroboter (ROS-kompatibel)

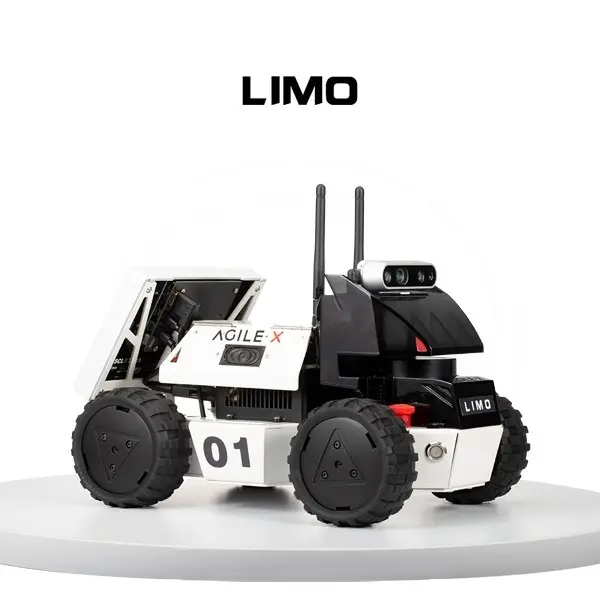
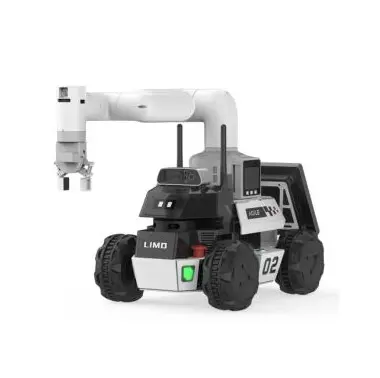
AgileX Robotics LIMO Pro Mobilroboter

LIMO Open-Source-Mobilroboter (ROS-kompatibel)
AgileX | A-000000-04918
€3,368.35
€2,694.68 inkl. MwSt. €2,245.57 exkl. MwSt.
20 % sparen

Der LIMO Pro von AgileX Robotics ist eine kompakte mobile Roboterplattform für Forschung und Lehre sowie für die Entwicklung von Anwendungen in den Bereichen autonome Navigation, SLAM, Computer Vision und eingebettete KI.

Version
-- Bitte wählen Sie einen Artikel aus --
  • Pro
Menge
6 verfügbar

In 24/48h erhalten! (AGB ansehen)

Legen Sie einen Warenkorb an und erstellen Sie sofort ein Angebot daraus!
Zahlungsmethoden (AGB ansehen)
Debitkarte
PayPal
Zahlung auf Rechnung
Banküberweisung

IMO Pro: eine kompakte ROS 2-Plattform für mobile Robotik

  • Kompatibel mit ROS 2 Humble: AgileX-Entwicklungspakete für Ubuntu 22.04 und ROS 2 Humble verfügbar.
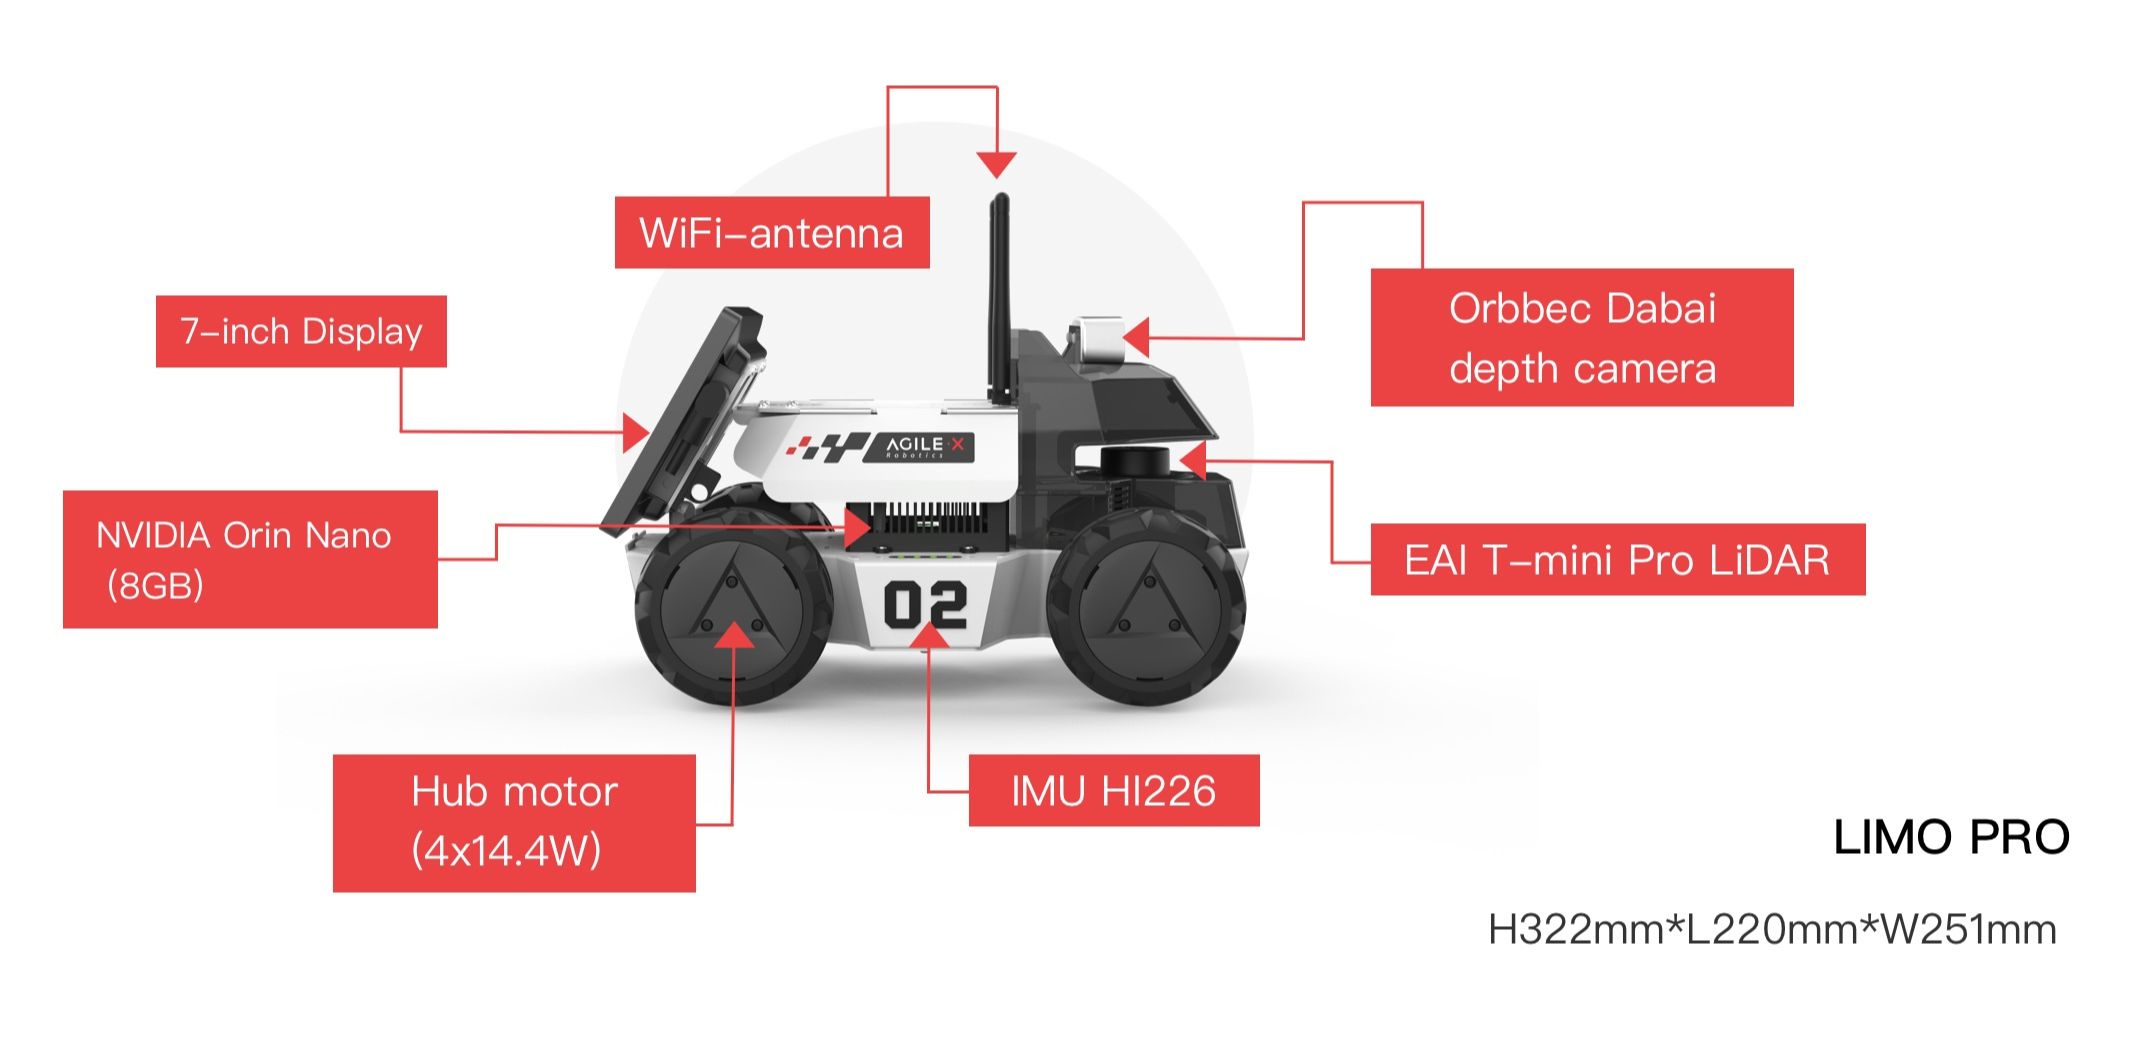
  • NVIDIA Jetson Orin Nano: integrierte Rechenleistung für Sensorfusion, SLAM, Bildverarbeitung und KI-Modelle.
  • EAI T-mini Pro LiDAR: laserbasierte Sensorik für Kartierung, Lokalisierung und Hinderniserkennung.
  • Orbbec DaBai-Tiefenkamera: RGB-D-Wahrnehmung für Navigations- und Computer-Vision-Anwendungen.
  • 4 Fortbewegungsmodi: 4-Rad-Differentialantrieb, Ackermann-Lenkung, Raupenantrieb und Mecanum-Räder.
  • Nutzlast bis zu 4 kg: zur Integration zusätzlicher Sensoren, Zubehörteile oder Module.
  • Geschwindigkeit bis zu 1 m/s: geeignet für Experimente zur autonomen Navigation in Laboren und Versuchsumgebungen.
  • Offene Schnittstellen: Entwicklung mit ROS, Python, C++ und Gazebo.

Dank seiner kompakten Bauweise bietet der LIMO Pro eine vollständige Robotikplattform, ohne den Platz oder die Ressourcen eines größeren UGV zu benötigen. Er eignet sich besonders für Universitäten, Labore, Ingenieurschulen und F&E-Teams, die Algorithmen direkt auf einem physischen Roboter entwickeln und testen möchten.

4 Fortbewegungsmodi zum Testen verschiedener mobiler Robotermodelle

Einer der größten Vorteile des AgileX LIMO Pro ist seine Fähigkeit, mit vier verschiedenen Fortbewegungsarchitekturenzu arbeiten. So kann dieselbe Plattform für Experimente mit verschiedenen kinematischen Modellen und Regelungsstrategien verwendet werden.

  • 4-Rad-Differentialantrieb: eine einfache Konfiguration für Navigation und SLAM.
  • Ackermann-Lenkung: fahrzeugähnliches Verhalten, relevant für die Forschung zum autonomen Fahren.
  • Raupenmodus: zum Experimentieren mit der Mobilität auf unebeneren Oberflächen.
  • Mecanum-Räder: omnidirektionale Bewegung für die Arbeit an komplexeren Trajektorien und Manövern.

Diese multimodale Architektur ermöglicht es, einen einzelnen Roboter für verschiedene praktische Übungen oder Forschungsprojekte zu verwenden, die Kinematik, Regelung, autonome Navigation, oder Pfadplanung.

Kompatibel mit ROS 2 Humble für SLAM, Navigation und Simulation

Der LIMO Pro ist mit ROS 2 Humble kompatibel durch die von AgileX Robotics gepflegten ROS-2-Pakete. Die ROS-2-Humble-Entwicklungsumgebung ermöglicht den Zugriff auf die Fahrgestellsteuerung, IMU-Daten, Odometrie und die verschiedenen Sensoren des Roboters.

Diese Kompatibilität ermöglicht die Entwicklung von Projekten zu folgenden Themen:

  • SLAM und Kartierung: Kartenerstellung anhand von LiDAR- und Odometrie-Daten.
  • Autonome Lokalisierung: Schätzung der Position des Roboters innerhalb einer vorhandenen Karte.
  • Autonome Navigation: Pfadplanung und Bewegung zu Zielpositionen.
  • Hindernisvermeidung: Nutzung von LiDAR- und Tiefenkameradaten.
  • Gazebo-Simulation: Entwicklung und Validierung von Algorithmen, bevor sie auf dem physischen Roboter eingesetzt werden.
  • Teleoperation: Steuerung des Roboters über ROS 2, eine Tastatur oder Steuerungsschnittstellen.

Jetson Orin Nano, LiDAR und RGB-D-Kamera für die integrierte Wahrnehmung

Der LIMO Pro ist mit einem NVIDIA Jetson Orin Nano ausgestattet, kombiniert mit einem EAI T-mini Pro LiDAR und einer Orbbec DaBai-Tiefenkamera. Diese Kombination bietet eine sofort einsatzbereite Hardwareplattform für Projekte, die Navigation und Wahrnehmung verbinden.

  • 3D-SLAM
  • Visuelle Linienverfolgung
  • Objekterkennung mit YOLO
  • Zielerkennung und -verfolgung
  • Autonome Navigation
  • Dynamische Hindernisvermeidung

Der Jetson Orin Nano kann Bildverarbeitung und Deep-Learning-Modelle auch lokal ausführen, ohne dabei grundsätzlich auf einen externen Computer angewiesen zu sein.

Ein mobiler Roboter für Forschung, Lehre und Prototyping

Der LIMO Pro kann als Plattform für eine Vielzahl mobiler Robotikprojekte eingesetzt werden:

  • ROS-2-Lehre: Themen, Nodes, TF, Odometrie, Sensoren und Steuerung der mobilen Basis.
  • Forschung zur autonomen Navigation: SLAM, Lokalisierung, Pfadplanung und Hindernisvermeidung.
  • Robot Vision: Objekterkennung, Zielverfolgung und RGB-D-Wahrnehmung.
  • Eingebettete künstliche Intelligenz: Ausführung von Modellen auf dem NVIDIA Jetson Orin Nano.
  • Multimodale Robotik: Vergleich verschiedener Fortbewegungsarchitekturen auf einer einzigen Plattform.
  • Prototyping: schnelle Validierung von Algorithmen vor der Integration in einen größeren Roboter.

Dank seiner kompakten Stellfläche eignet sich der LIMO Pro auch besonders für Lehrlabore, Versuchsständesowie Forschungsumgebungen, in denen mehrere Roboter gleichzeitig eingesetzt werden müssen.

Lieferumfang des LIMO Pro

  • 1 LIMO Pro Mobilroboter
  • 1 Akku
  • 1 Ladegerät
  • 4 Mecanum-Räder
  • 2 Raupenketten
  • Montagezubehör und Befestigungsmaterial

Technische Daten des AgileX Robotics LIMO Pro

Abmessungen322 × 220 × 251 mm
Gewicht4.8 kg
Nutzlast4 kg
Betriebsdauer2.5 h
Standby-Zeit4 h
Radstand200 mm
Spurweite175 mm
Bodenfreiheit24 mm
Antriebssystem4 Radmotoren × 14.4 W
Höchstgeschwindigkeit1 m/s
Minimaler Wendekreisradius im Ackermann-Modus0.4 m
Fortbewegungsmodi4-Rad-Differentialantrieb, Ackermann, Raupenketten, Mecanum
Betriebstemperatur-10 °C to +40 °C
BordcomputerNVIDIA Jetson Orin Nano
CPU6-core Arm Cortex-A78AE
GPU1024 CUDA cores
LiDAREAI T-mini Pro
TiefenkameraOrbbec DaBai
IMUHI226
Akku10 Ah / 12 V
KonnektivitätWi-Fi, Bluetooth
SchnittstellenUSB Type-C, USB 2.0, HDMI
Rückseitiges Display7-inch IPS touchscreen, 1024 × 600
Frontdisplay1.54-inch OLED, 128 × 64
ROSKompatibel mit ROS 2 Humble
ROS-2-UmgebungUbuntu 22.04 + ROS 2 Humble über AgileX limo_ros2 packages
ProgrammiersprachenPython, C++
SimulationGazebo

Ressourcen für den LIMO Pro Open-Source-Mobilroboter

Preisverlauf

Durchschnittlicher Preisverlauf

Ein Datenpunkt pro Tag, gemittelt nach Beobachtungsdatum.

Durchschnittspreis pro Tag

Beträge in USD

$3.697,42
Diagramm des durchschnittlichen Preisverlaufs in USDLiniendiagramm mit 61 Beobachtungen von 02.10.2026 bis 22.11.2026.$3.750$3.500$3.250$3.000$2.7502. Okt.14. Okt.27. Okt.9. Nov.22. Nov.02.10.2026: durchschnittlich $2.957,9403.10.2026: durchschnittlich $2.957,9404.10.2026: durchschnittlich $2.957,9405.10.2026: durchschnittlich $2.957,9406.10.2026: durchschnittlich $2.957,9407.10.2026: durchschnittlich $2.957,9408.10.2026: durchschnittlich $2.957,9409.10.2026: durchschnittlich $2.957,9410.10.2026: durchschnittlich $2.957,9411.10.2026: durchschnittlich $2.957,9412.10.2026: durchschnittlich $2.957,9413.10.2026: durchschnittlich $2.957,9414.10.2026: durchschnittlich $2.957,9415.10.2026: durchschnittlich $2.957,9416.10.2026: durchschnittlich $2.957,9417.10.2026: durchschnittlich $2.957,9418.10.2026: durchschnittlich $2.957,9419.10.2026: durchschnittlich $2.957,9420.10.2026: durchschnittlich $2.957,9421.10.2026: durchschnittlich $2.957,9422.10.2026: durchschnittlich $2.957,9423.10.2026: durchschnittlich $2.957,9424.10.2026: durchschnittlich $2.957,9425.10.2026: durchschnittlich $2.957,9426.10.2026: durchschnittlich $2.957,9427.10.2026: durchschnittlich $2.957,9428.10.2026: durchschnittlich $2.957,9429.10.2026: durchschnittlich $2.957,9430.10.2026: durchschnittlich $3.327,6831.10.2026: durchschnittlich $3.697,4201.11.2026: durchschnittlich $3.697,4202.11.2026: durchschnittlich $3.697,4203.11.2026: durchschnittlich $3.697,4204.11.2026: durchschnittlich $3.697,4205.11.2026: durchschnittlich $3.697,4206.11.2026: durchschnittlich $3.697,4207.11.2026: durchschnittlich $3.697,4208.11.2026: durchschnittlich $3.697,4209.11.2026: durchschnittlich $3.697,4210.11.2026: durchschnittlich $3.697,4211.11.2026: durchschnittlich $3.697,4212.11.2026: durchschnittlich $3.697,4213.11.2026: durchschnittlich $3.697,4214.11.2026: durchschnittlich $3.697,4215.11.2026: durchschnittlich $3.697,4216.11.2026: durchschnittlich $3.697,4217.11.2026: durchschnittlich $3.697,4218.11.2026: durchschnittlich $3.697,4219.11.2026: durchschnittlich $3.697,4220.11.2026: durchschnittlich $3.697,4221.11.2026: durchschnittlich $3.697,4222.11.2026: durchschnittlich $3.697,42

Die Durchschnittswerte werden pro UTC-Tag anhand aller erfassten Angebotspreise berechnet.