Tastzin is het zintuig dat humanoïde robots tegenhoudt — en een nieuwe grafeen-gebaseerde tactiele sensor van de Universiteit van Cambridge zou wel eens de meest geloofwaardige oplossing kunnen zijn. Gepubliceerd in Nature Materials, detecteert het apparaat 3D-krachtvectoren, oppervlaktetextuur en objectslip in realtime, met een ruimtelijke resolutie die wedijvert met menselijke vingertoppen. Voor humanoïde platformen zoals Figure, Apptronik en Tesla Optimus is die leemte al lange tijd de stille beperkende factor voor behendige manipulatie.
- Waarom Tastzin het Moeilijkste Zintuig is om in Robots te Bouwen
- Hoe de Grafeen Tactiele Sensor Echt Werkt
- Benchmarkprestaties: Hoe Verhoudt Het Zich?
- Wat Dit Betekent voor Humanoïde Robots en Cobots
- Wat Dit Betekent voor Robotics Kopers en Ontwikkelaars
- Veelgestelde Vragen
Waarom Tastzin het Moeilijkste Zintuig is om in Robots te Bouwen
De meeste robotsystemen kunnen met millimeterprecisie zien en met submillimeterherhaalbaarheid bewegen. Maar zodra ze een rauw ei moeten hanteren, een etiket moeten pellen of een kabel moeten rijgen — taken die elk mensenkind moeiteloos doet — falen ze. De oorzaak is tactiele blindheid.
Menselijke vingers hebben vier verschillende mechanoreceptortypen (SA1, SA2, FA1, FA2), elk afgestemd op verschillende stimuli: aanhoudende druk, huidrek, trilling en fijne textuur. Samen genereren ze een continue, hoge-bandbreedte stroom van multidimensionale gegevens die de hersenen gebruiken om de grijpkracht in milliseconden aan te passen. Huidige robotgrijpers hebben niets vergelijkbaars.
Professor Tawfique Hasan, die het Cambridge-onderzoeksteam leidde, verwoordt het probleem helder: "De meeste bestaande tactiele sensoren zijn te omvangrijk, te kwetsbaar, te complex om te produceren, of kunnen normale en tangentiële krachten niet nauwkeurig onderscheiden. Dit is een belangrijke belemmering geweest voor het bereiken van echt behendige robotmanipulatie."
Die beperking is zichtbaar in elke humanoïde robotdemo van vandaag. Figure 02, Apptronik Apollo en Tesla Optimus imponeren allemaal in zorgvuldig opgezette manipulatie taken — maar kijk goed en je ziet dezelfde compensatiestrategie: langzame, te voorzichtige grepen, overmatige knijpkracht om vallen te voorkomen, en bijna geen vermogen om te reageren op onverwachte slip. De handen kunnen het wel. De huid niet.
Hoe de Grafeen Tactiele Sensor Echt Werkt
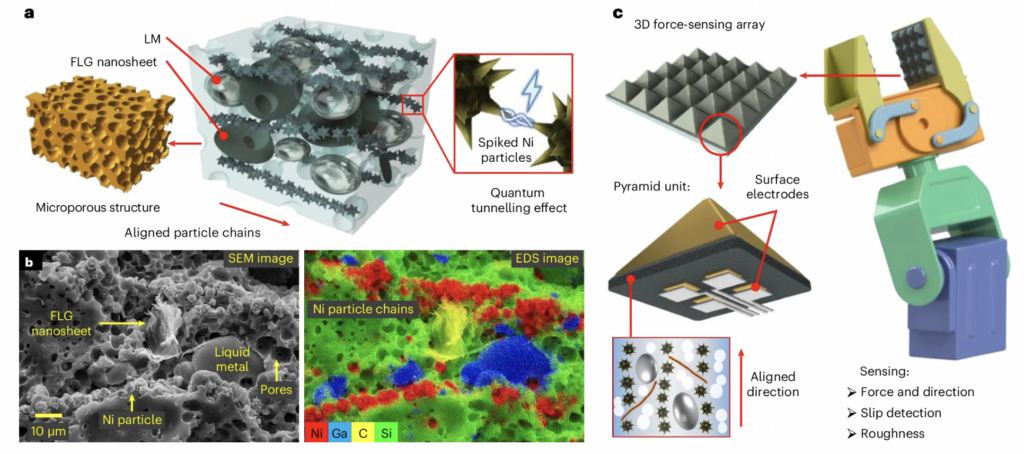
De Cambridge-sensor lost dit op door een combinatie van materiaalkunde en bio-geïnspireerde geometrie. Het kernmateriaal is een zacht composiet: grafeenplaten, vervormbare vloeibare metaalmicrodruppels en nikkeldeeltjes, allemaal gesuspendeerd in een siliconen elastomeermatrix. Wanneer het materiaal vervormt bij contact, verandert de elektrische geleidbaarheid — en die veranderingen coderen krachtinformatie.
De doorbraak zit in de geometrie. Het composiet wordt gevormd tot kleine piramidevormige microstructuren, sommige zo klein als 200 micrometer in doorsnede (ongeveer tweemaal de diameter van een mensenhaar). Deze vorm is bewust ontleend aan de microarchitectuur van de menselijke huid, waar geribbelde structuren mechanische spanning concentreren op gelokaliseerde punten. De piramidetoppen doen hetzelfde kunstmatig — ze versterken de spanningsconcentratie, waardoor de sensor gevoelig is voor extreem lage krachten terwijl hij een breed meetbereik behoudt.
Onder elke piramide vangen vier elektroden onafhankelijke elektrische signalen op. Door de relatieve grootte van die vier metingen te vergelijken, reconstrueert de sensor wiskundig de volledige 3D-krachtvector — met onderscheid tussen normaalkracht (recht naar beneden drukken) en schuifkrachten (lateraal glijden) — in realtime. Deze schuifdetectie maakt slipvoorspelling mogelijk: de sensor identificeert het begin van objectbeweging voordat de greep daadwerkelijk faalt, waardoor corrigerende kracht proactief kan worden toegepast.
Op kleinere schaal kunnen arrays van deze sensoren ook oppervlaktetextuurinformatie extraheren en objecteigenschappen — massa, geometrie en materiaaldichtheid — identificeren uit alleen krachtsignaalpatronen, zonder enige voorkennis van het object.
Benchmarkprestaties: Hoe Verhoudt Het Zich?
De door het Cambridge-team gepubliceerde gegevens in Nature Materials positioneren de sensor als een belangrijke stap voorbij de huidige stand van de techniek. De belangrijkste bewering: het nieuwe apparaat verbetert bestaande flexibele tactiele sensoren met ruwweg een orde van grootte op zowel minimale detecteerbare kracht als sensorvoetafdruk.
| Metriek | Typische flexibele tactiele sensoren | Cambridge Grafeen Sensor |
|---|---|---|
| Minimale kenmerkgrootte | ~2.000–5.000 µm | ~200 µm |
| Krachtdetectiecapaciteit | Millinewtonbereik | Detecteert een zandkorrel |
| Krachtdimensionaliteit | Alleen normaalkracht (de meeste) | Volledige 3D-vector (normaal + schuif) |
| Slipdetectie | Na slip (reactief) | Voor slip (predictief) |
| Productiecomplexiteit | Hoog (optica of stijve structuren) | Zacht composiet, geen optica |
| Schaalbare doel | Beperkt | Onder 50 µm (toekomst) |
De sensor werd gevalideerd in robotgrijperdemonstraties, waarbij robots dunne papieren buizen konden vastpakken — objecten die verpletteren onder enige merkbare overmatige kracht — zonder schade. Dat soort taak vereist sub-Newton krachtregeling die in realtime is gekalibreerd. Conventionele sensoren, die vertrouwen op voorgeprogrammeerde aannames over objecteigenschappen, kunnen dit niet adaptief doen.
Wat Dit Betekent voor Humanoïde Robots en Cobots
Deze sensor lost niet zelfstandig de behendigheid van humanoïde robots op — maar hij pakt de meest hardnekkige hardwareflessenhals in de stack aan. Op visie gebaseerde manipulatie, de huidige terugvalbenadering die door de meeste humanoïde platformen wordt gebruikt, heeft fundamentele fysieke beperkingen. Cameravertraging, occlusie tijdens contact en het onvermogen om interne grijpkrachten te voelen, betekenen dat zelfs de beste visie-taal-actiemodellen gedeeltelijk blind zijn op het moment dat vingertoppen een object aanraken.
Een tactiele huid met voorspellende slipdetectie en 3D-krachtresolutie verandert de feedbacklus volledig. In plaats van te reageren op een val nadat deze is gebeurd, kan een robot de vectorverschuiving voelen die op handen zijnde slip aangeeft en corrigerend koppel toepassen in dezelfde regelcyclus. Voor taken zoals was opvouwen, glaswerk hanteren, kleine componenten assembleren of patiënten ondersteunen in de gezondheidszorg, is dat verschil de grens tussen inzetbaar en niet.
De miniaturisatieroutekaart is hier ook van belang. Het team rapporteert een pad naar sensoronderdelen onder 50 micrometer — de mechanoreceptordichtheid van echte menselijke huid benaderend — met potentiële integratie van temperatuur- en vochtigheidsdetectie in toekomstige iteraties. Dat traject plaatst dit werk op een geloofwaardig pad naar volledige kunstmatige huid voor humanoïde handen, niet alleen geïsoleerde vingertopsensoren.
Voor collaboratieve robot (cobot) toepassingen zijn de implicaties eveneens significant. Krachtgevoelige manipulatie is al een verkoopargument voor platformen zoals de Universal Robots UR-serie en FANUC CRX-lijn, maar huidige implementaties detecteren totale polskracht, niet gelokaliseerde tactiele gebeurtenissen op het contactoppervlak. Sensoren zoals deze zouden per-vinger, per-contactpunt gegevens mogelijk kunnen maken op cobotgrijperniveau. Als je gebruikte cobots te koop evalueert voor assemblage- of inspectietaken, is dit de capaciteitsrichting om in de gaten te houden.
Wat Dit Betekent voor Robotics Kopers en Ontwikkelaars
Voor ontwikkelaars en kopers van humanoïde robots geeft dit onderzoek aan dat tactiele sensoren verschuiven van een academische curiositeit naar een hardwarecomponent op korte termijn. Er is een octrooi aangevraagd via Cambridge Enterprise, wat betekent dat commercialisering een actief doel is, geen speculatieve uitkomst. Er is nog geen licentietermijn of commerciële tijdlijn bekendgemaakt, maar de betrokkenheid van ARIA (het Britse Advanced Research and Invention Agency) suggereert dat productieschaalontwikkeling binnen bereik is.
Voor cobot- en industriële grijperintegrators is de combinatie van 3D-krachtvector en slipdetectie direct relevant voor elke precisieassemblage, medische apparaathandling of voedselverwerkingstoepassing waar grijpcontrole momenteel aangepaste bevestigingen of langzame, conservatieve bewegingsprofielen vereist.
Voor prothesenontwikkelaars wijst het artikel expliciet op tactiele feedback voor geavanceerde kunstledematen als een directe toepassingsroute. Dezelfde geminiaturiseerde, huidachtige detectie die robot handen ten goede komt, zou betekenisvolle tactiele feedback kunnen herstellen voor gebruikers van prothesehanden — een significante secundaire markt voor deze technologie.
Het onderzoek werd ondersteund door de Royal Society, het Henry Royce Institute en ARIA. Het artikel — Multiscale-structured miniaturized 3D force sensors — is gepubliceerd in Nature Materials (2026). Voor teams die humanoïde robots op Robot Overflow evalueren, is tactiele detectiecapaciteit het waard om nu aan elk hardware-evaluatieraster toe te voegen.
Veelgestelde Vragen
Wat is de Cambridge grafeen tactiele sensor en wat detecteert deze?
De sensor is een zacht, flexibel composiet van grafeen, vloeibare metaalmicrodruppels en nikkeldeeltjes, gevormd tot 200 micrometer piramidevormige microstructuren op een silicium substraat. Het detecteert tegelijkertijd normaalkracht, schuifkracht, 3D-krachtvectoren, oppervlaktetextuur en objectslip — mogelijkheden die de multidimensionale detectie van menselijke vingertoppen nauw weerspiegelen.
Hoe verhoudt deze sensor zich tot bestaande robot tactiele sensoren?
Volgens het Nature Materials artikel verbetert de Cambridge-sensor de huidige flexibele tactiele sensoren met ruwweg een orde van grootte in zowel minimale detecteerbare kracht als ruimtelijke resolutie. Het voegt ook voorspellende slipdetectie en 3D-krachtvectorreconstructie toe — mogelijkheden die de meeste commerciële sensoren volledig missen of slecht benaderen.
Wanneer zal deze grafeen tactiele sensor beschikbaar zijn in commerciële robots?
Er is geen commerciële releasedatum aangekondigd. Er is een octrooiaanvraag ingediend via Cambridge Enterprise, de commercialiseringstak van de Universiteit van Cambridge, wat wijst op actieve poging tot licentiëring of spin-out. Ondersteund door ARIA lijkt de technologie gericht op productieschaalontwikkeling, maar typische tijdlijnen van academische octrooiaanvraag tot commerciële implementatie variëren van 3–7 jaar voor sensorhardware.
Waarom is slipdetectie belangrijk voor de behendigheid van humanoïde robots?
Slipdetectie — met name voorspellende slipdetectie, die het begin van beweging identificeert voordat een greep faalt — stelt een robot in staat om in realtime corrigerende kracht toe te passen in plaats van te reageren nadat een object al is gevallen. Zonder dit moeten robots overmatige grijpkracht gebruiken als veiligheidsbuffer, wat het hanteren van fragiele of vervormbare objecten verhindert. Dit is een directe bottleneck voor humanoïde platformen die ongestructureerde manipulatie taken proberen uit te voeren.
Kan deze sensor worden gebruikt in prothesehanden?
Ja. De Cambridge-onderzoekers identificeren expliciet geavanceerde prothesen als een toepassingsroute. Dezelfde geminiaturiseerde 3D-krachtdetectie die robotgrijpers ten goede komt, zou tactiele feedback kunnen herstellen voor gebruikers van prothese ledematen, waardoor de grijpcontrole, veiligheidsbewustzijn en gebruikersvertrouwen tijdens interactie met objecten verbeteren.
Wat zijn de volgende ontwikkelingsstappen voor deze technologie?
De door het team genoemde routekaart omvat het miniaturiseren van sensoren tot onder 50 micrometer — de mechanoreceptordichtheid van menselijke huid benaderend — en het integreren van temperatuur- en vochtigheidsdetectie in toekomstige versies, in de richting van een volledig multimodale kunstmatige huid in plaats van een alleen-kracht apparaat.
De grafeen tactiele sensor van Cambridge vertegenwoordigt de technisch meest geloofwaardige stap tot nu toe om de tactiele detectiekloof in humanoïde en collaboratieve robots te dichten. Het zal niet in de volgende generatie humanoïde handen worden geleverd — maar het traject van dit artikel naar een productiecomponent is duidelijker dan ooit.