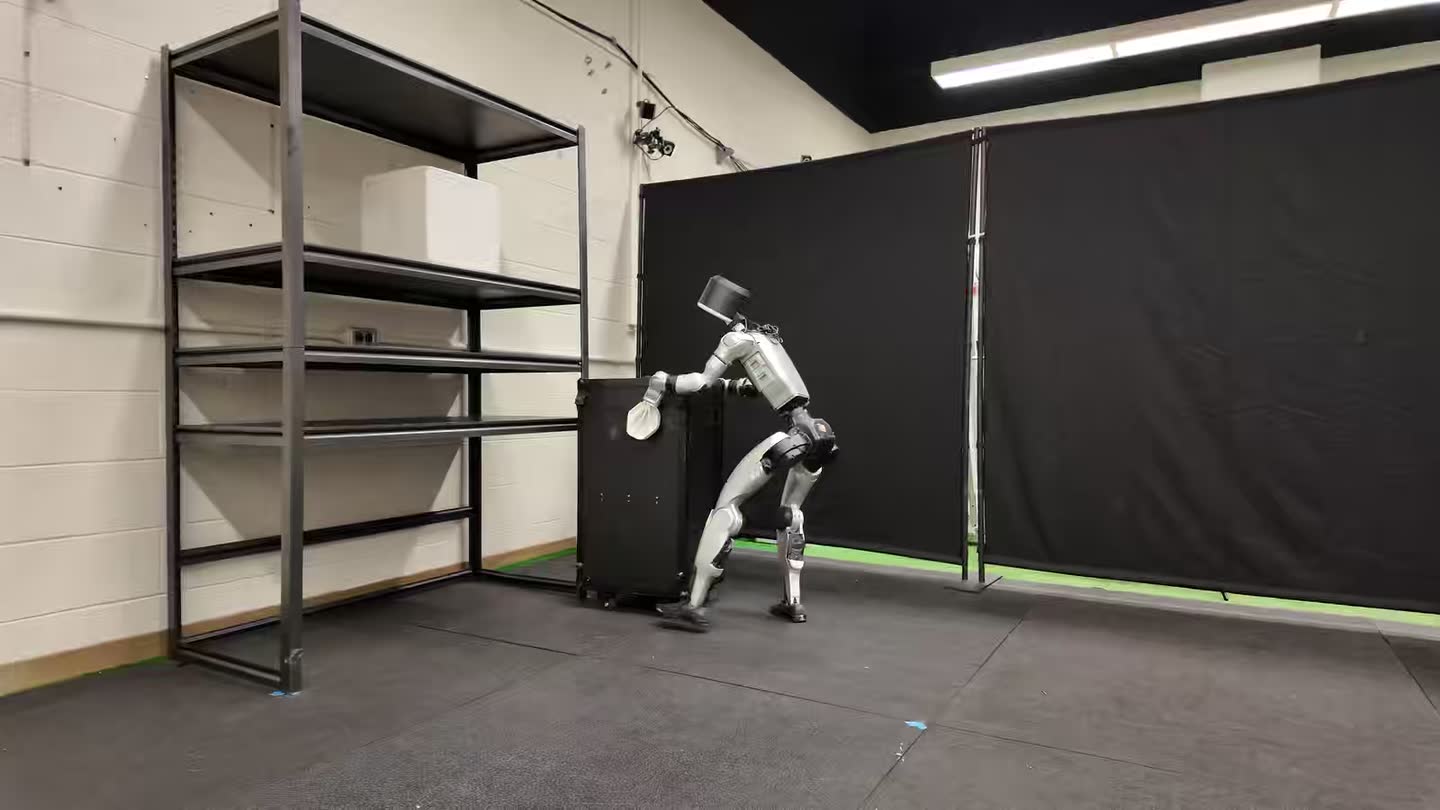
Workhorse는 인간의 시연을 바탕으로 휴머노이드의 전신 조작을 학습하고, 실제 Unitree G1에서 작업을 수행합니다. 이 연구는 Arxiv에 처음 소개됐습니다. 시스템은 인간의 동작 시연을 시각 계획 및 전신 로봇 제어와 연결합니다. 실제 상자 분류 시연에는 사람이 로봇을 밀거나 상자를 가져간 뒤 동작을 복구하는 모습도 담겼으며, 시뮬레이션에서는 작업 완료 여부를 측정했습니다.
휴머노이드 로봇은 여전히 자기중심 RGB 영상과 고유수용감각만으로 접촉이 많은 전신 조작을 계획하는 데 어려움을 겪습니다. Workhorse는 작업을 시각 플래너와 강화학습 기반 전신 추적기로 나눕니다. 플래너는 몸통, 양쪽 손목, 양쪽 발의 목표 자세 5개를 예측하고, 추적기는 로봇이 이를 따르도록 제어합니다.
두 정책은 리타게팅 없이 동일하게 기록된 인간의 자세를 바탕으로 각각 학습합니다. 각 정책의 학습 데이터는 실제 배포 시 다른 정책이 범하는 오류를 모방하도록 증강됩니다. 그 결과 시연은 로봇 없이 수집할 수 있으며, 정책 간 오류도 학습에 반영됩니다.
실제 Unitree G1에서 Workhorse는 손과 발차기를 이용해 상자를 분류하고, 던져진 상자를 받아내며, 여행 가방을 넘어뜨린 뒤 올라탑니다. 상자 분류 시연에서는 사람이 로봇을 밀거나 상자를 가져간 뒤 동작을 복구하는 모습도 볼 수 있습니다.
시연이 이뤄진 방을 재현한 시뮬레이션에서 상자 분류 성공률은 77%였으며, 40 N.s의 밀침이 가해지는 조건에서는 64%였습니다. 두 정책을 동일한 시연 데이터로 다시 학습시킨 결과, 시뮬레이션 속 두 번째 휴머노이드는 밀침이 없는 조건에서 상자 분류 에피소드의 83%를 완료했습니다.