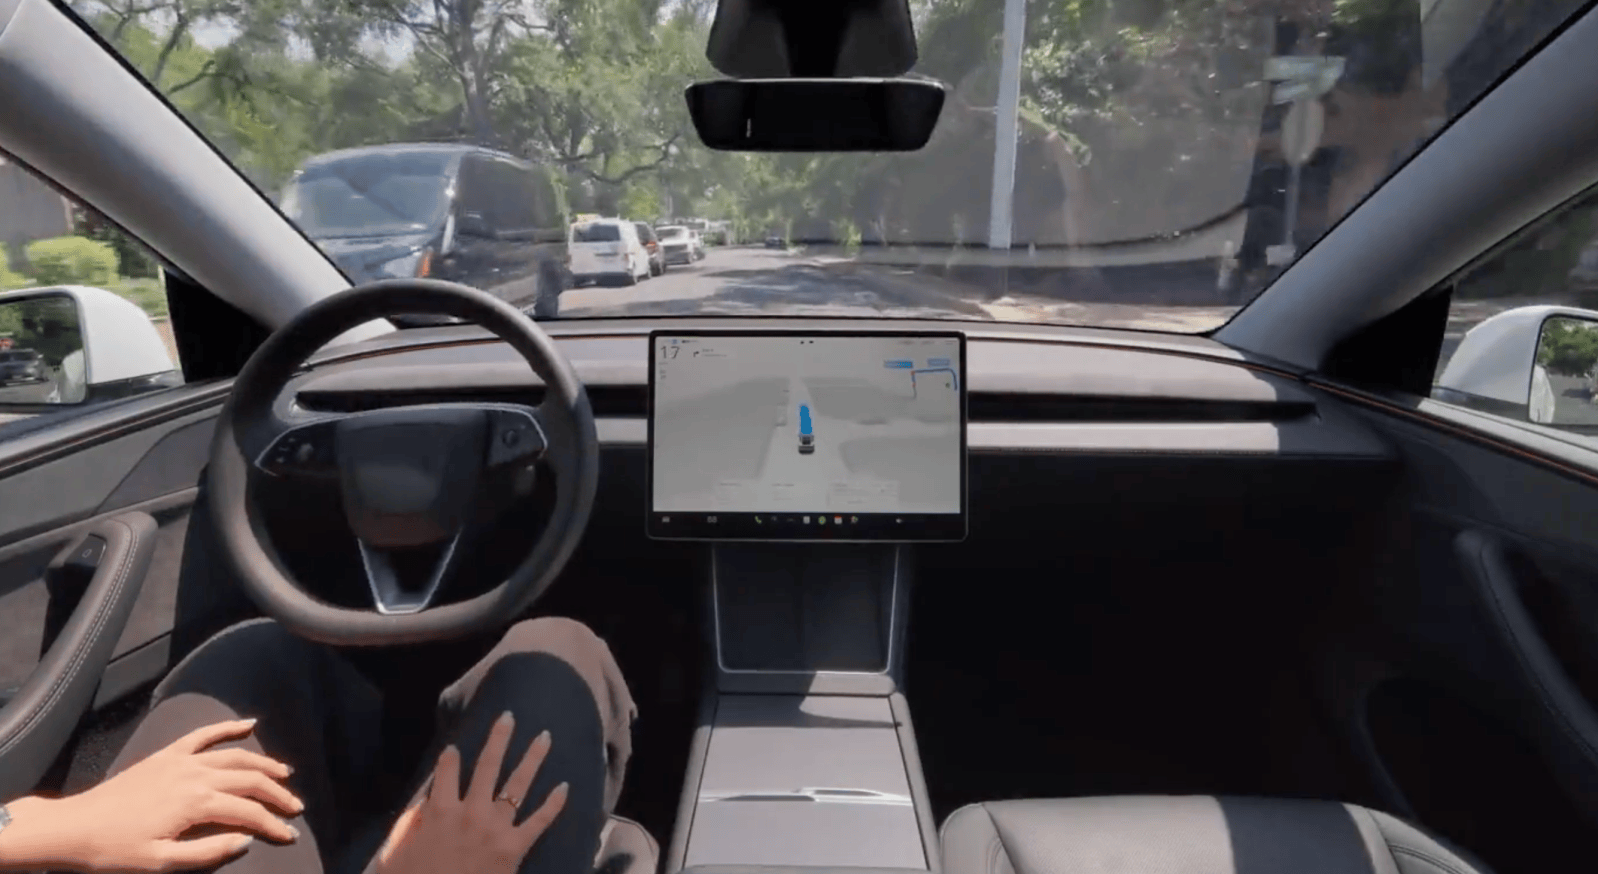
Tesla가 속도 제한, 주차, 경로 선택 문제를 해결하기 위해 완전자율주행(Full Self-Driving, FSD)용 자체 지도를 구축하고 있다고 Electrek이 처음 보도했습니다. 이번 변화는 Tesla가 이전까지 카메라와 AI만으로 해결할 수 있다고 강조했던 작업에 지도 레이어를 더하는 한편, 주주가 FSD의 문제점으로 지적한 사안에도 대응합니다.
Tesla의 AI 부문 부사장 Ashok Elluswamy는 차량 전체가 함께 학습한 정보를 활용하는 AI 기반 지도·내비게이션 아키텍처를 설명했습니다. 이 시스템은 외부 업체의 지도에 의존하는 대신 운전자 개개인의 선호도를 학습하고 음성 명령에 반응하도록 설계됐습니다.
Tesla는 과거에도 고정밀 지도를 구축하려 했습니다. 2015년에는 고객 차량의 데이터를 활용해 지도를 만들기 시작했다고 Fortune에 밝혔습니다. 2019년 Autonomy Day에서 Elon Musk는 고정밀 차선 지도를 비판하며, 이에 의존하면 자율주행 시스템이 매우 취약해진다고 말했습니다. Tesla는 내비게이션 지도를 계속 사용해 왔으므로, 라이선스를 받아 쓰는 대신 자체 지도를 구축하는 것이 그 자체로 모순은 아닙니다.
Tesla가 해결하려는 문제는 FSD가 여전히 제대로 파악하지 못하는 정보, 특히 속도 제한과 관련이 있습니다. 지난달 벨기에의 한 도로 안전 단체는 브뤼셀에서 시험한 30 km/h 구역 중 55%에서 FSD가 제한 속도를 초과해 주행했으며, 평균 속도는 44 km/h였다고 밝혔습니다. 해당 구역 대부분에서 차량 화면에는 제한 속도가 50 km/h로 표시됐습니다. NHTSA는 약 1,000대의 Model Y와 Cybercab을 대상으로, Tesla 로보택시가 운영 중인 스쿨존에서 과속한다는 주장에 대한 조사 착수 여부를 검토하고 있습니다.
Tesla의 접근 방식은 차량 전체를 활용해 지도를 만든다는 점에서 Waymo와도 공통점이 있습니다. Waymo는 서비스 시작 전에 센서가 장착된 차량으로 도시 지도를 만들고, 차량이 주행하면서 해당 지도를 갱신합니다. Waymo 차량은 라이다를 사용하지만, Tesla는 센티미터급 HD 지도를 구축한다고 밝히지는 않았습니다. 두 회사의 공통점은 자율주행 시스템용 지도에 차량 전체의 데이터를 활용한다는 것이지, 지도 구축 방식이 똑같다는 뜻은 아닙니다.
Elluswamy는 FSD v15가 운행의 시작과 종료를 처리하기 시작하고, 이후 수개월에 걸쳐 내비게이션, 주차, 목적지 처리 기능을 추가로 맡게 될 것이라고 말했습니다.