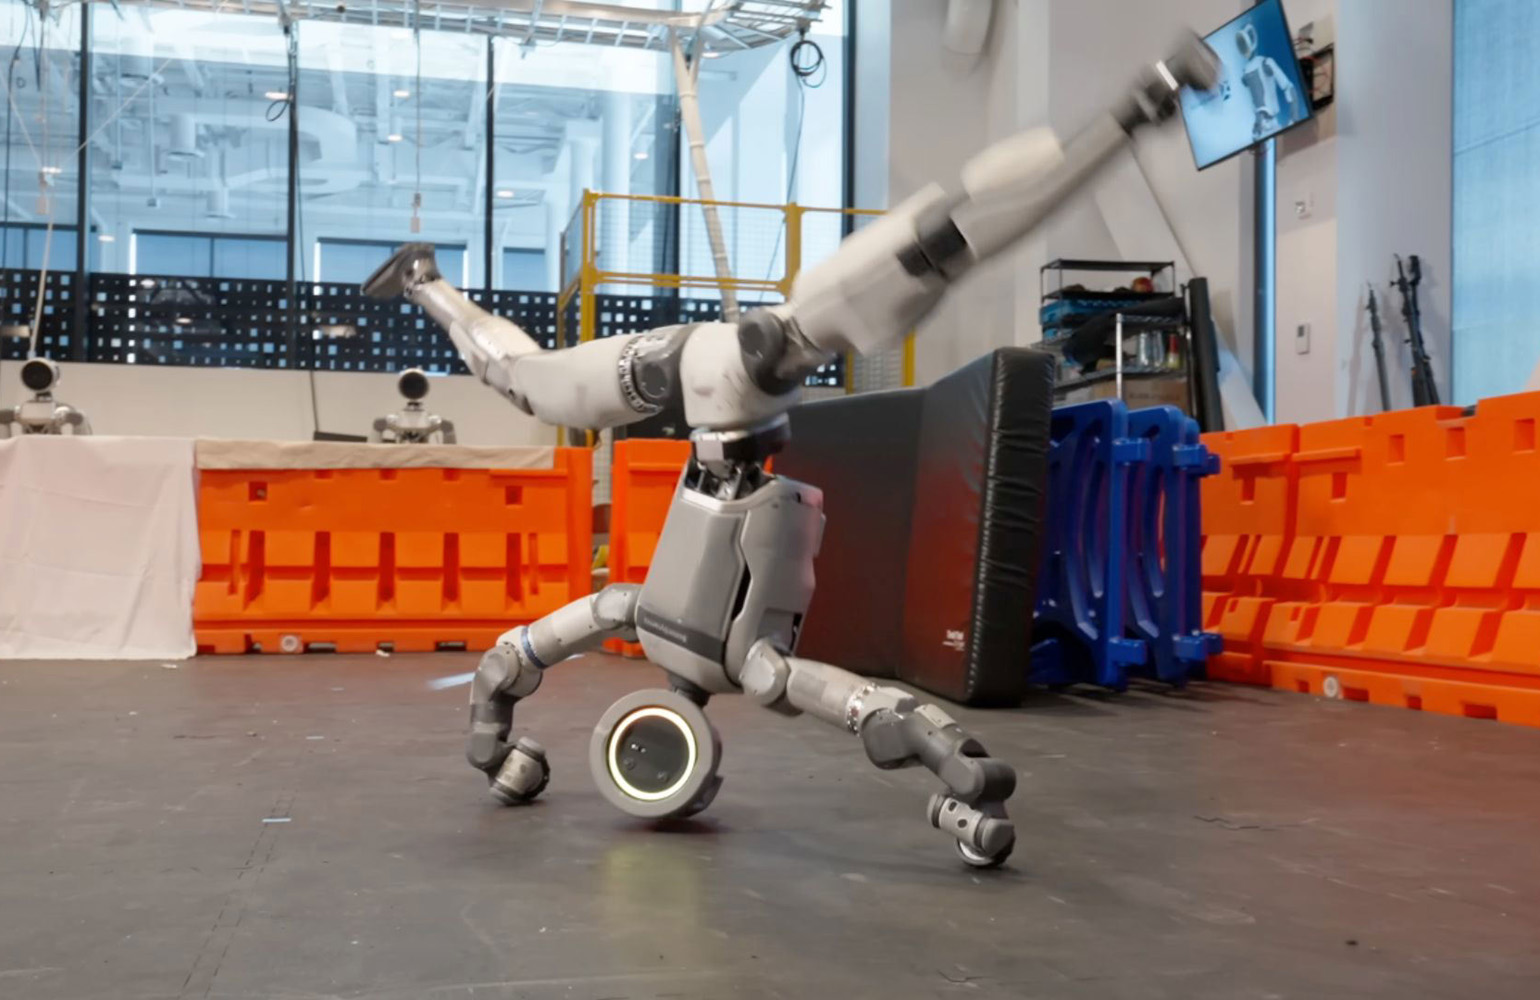
Vishay Precision Group의 혁신 담당 이사 Ron Zukerman은 로봇 제조사가 특정 작업 공정에 맞춰 설계해야 한다고 주장합니다. 이 주장은 Therobotreport가 처음 보도했습니다. 그의 사례에 따르면 자동차 커넥터를 정밀하게 삽입하는 데 적합한 센서와 하드웨어 구성은 반복적인 팔레트 적재에 필요한 장비와 크게 다를 수 있습니다. 반면 사람을 기준으로 설계된 기존 시설에서는 사람과 호환되는 형태가 유용할 수 있습니다.
자동차 핀을 삽입해야 하는 이족 보행 로봇은 20 µm의 간극과 5 N의 체결력이 필요한 작업을 수행해야 합니다. 핀이 휘기 전에 걸림을 감지하려면 접촉력 분해능이 0.1 N 미만이어야 하고, 제어 대역폭도 충분히 빨라야 합니다. 반면 대량 팔레트 적재에는 높은 가반 하중, 구조적 강성, 그리고 기준 기계적 드리프트 없이 1 million cycles를 견디는 능력이 필요합니다.
절충형 단일 힘 센서는 정밀 삽입을 어렵게 하면서도 지속적인 중량물 취급에 필요한 내구성을 확보하지 못할 수 있습니다. 따라서 로봇의 형태는 두 가지 제약, 즉 작업과 건물에 따라 결정되어야 합니다.
Zukerman은 접촉력을 ±0.2 N로 유지하는 계산 방식을 적용한 테스트에서 커넥터 불량 폐기율이 1.2%에서 0.5%로 낮아졌으며, 조립 라인당 연간 약 $450,000의 비용 절감이 예상된다고 말합니다. 그는 변형률 기반 센싱을 뒤늦게 자재 명세서에 추가하는 대신, 처음부터 시스템 설계에 포함해야 한다고 주장합니다.
그린필드 부지는 특정 작업에 맞춰 설계할 수 있습니다. Zukerman에 따르면 이런 환경에서는 특수 목적의 비인간형 로봇이 단위 경제성, 속도, 에너지 효율 면에서 거의 언제나 더 우수하며, 다리형 로봇과 바퀴형 로봇도 맡은 작업을 더 안정적으로 수행합니다.
반면 기존 브라운필드 공장에는 좁은 통로, 계단, 그레이팅 바닥, 사람을 위해 설계된 출입구가 있을 수 있습니다. 이런 환경에서는 사람과 호환되는 형태를 선택해 수백만 달러가 드는 시설 개조를 피할 수 있습니다.
상업적 실현 가능성은 안정적인 가동에도 달려 있습니다. 전체 로봇 플릿은 온도 변화가 있는 상황에서도 교대조당 최소 10,000 cycles per shift를 견뎌야 하며, 드리프트는 사실상 허용되지 않습니다. Zukerman은 개입 간 평균 시간, 작업 단위당 비용, 재배치 시간, 가동 시간당 안전 사고 건수를 가치 평가 지표로 꼽습니다.
그는 한 번의 시연보다 두 번째 발주가 사업적 효용을 더 잘 보여주는 시험대라고 말합니다.