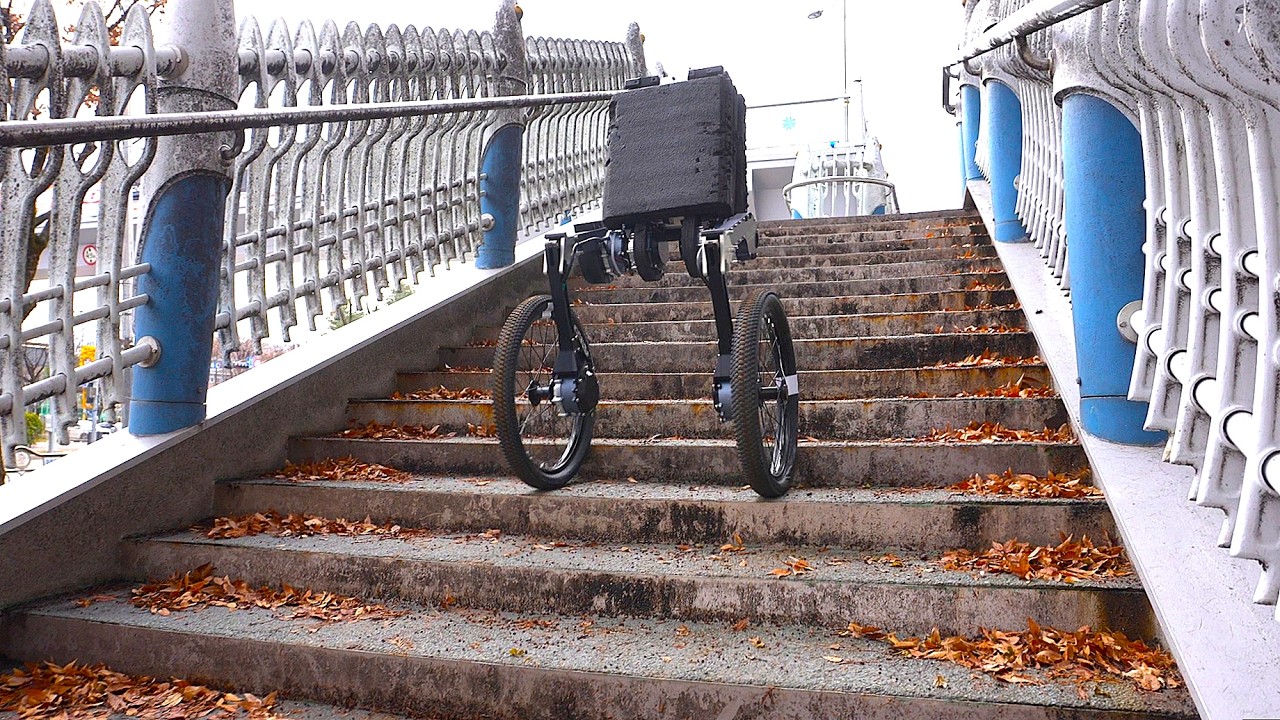
Arxiv에 처음 소개된 논문은 20-inch 휠을 장착한 자체 개발 이족 보행 로봇 RAIWAY와, 불규칙하고 단절된 지형을 주행하기 위한 접촉 정보 기반 제어기를 소개한다. 이 과제는 접촉이 주된 역할을 한다. 이러한 형태의 이동에서는 바퀴와 지형의 국소적인 상호작용을 직접 계측하기 어렵고, 지형의 형태만으로는 모든 상황을 설명할 수 없다.
이 프레임워크는 시뮬레이션에서 얻을 수 있는 접촉 정보를 활용해 다중 접촉 상황을 잠재 표현으로 압축한다. 실제 운용 시에는 접촉 센서 없이 고유수용감각 정보만으로 제어기가 이 표현을 실시간 추론한다.
실험은 급경사, 자갈 지면, 스터드가 박힌 표면, 바위 지형 등에서 진행됐다. RAIWAY는 야외 계단에서도 연속으로 올라가는 모습을 보였으며, 시험한 계단의 단높이는 최대 15 cm였다.
RAIWAY 플랫폼에서 제안된 제어기는 까다로운 실내외 환경 전반에 걸쳐 접촉 정보 기반 메커니즘이 없는 기준 제어기보다 뛰어난 성능을 보였다. 이번 연구는 시뮬레이션 정보를 활용한 제어를 실제 지면과 계단에서 시험하고, 해당 플랫폼에서 성능을 비교했다는 점에서 의미가 있다.
저자는 남경민, 이지성, 최동혁, 박정수, 김우진, 황보제민이다. 논문은 2026년 10월 23일 제출됐으며, 8페이지와 그림 7개로 구성됐다. IEEE Robotics and Automation Letters (RA-L)에 게재가 승인됐다.