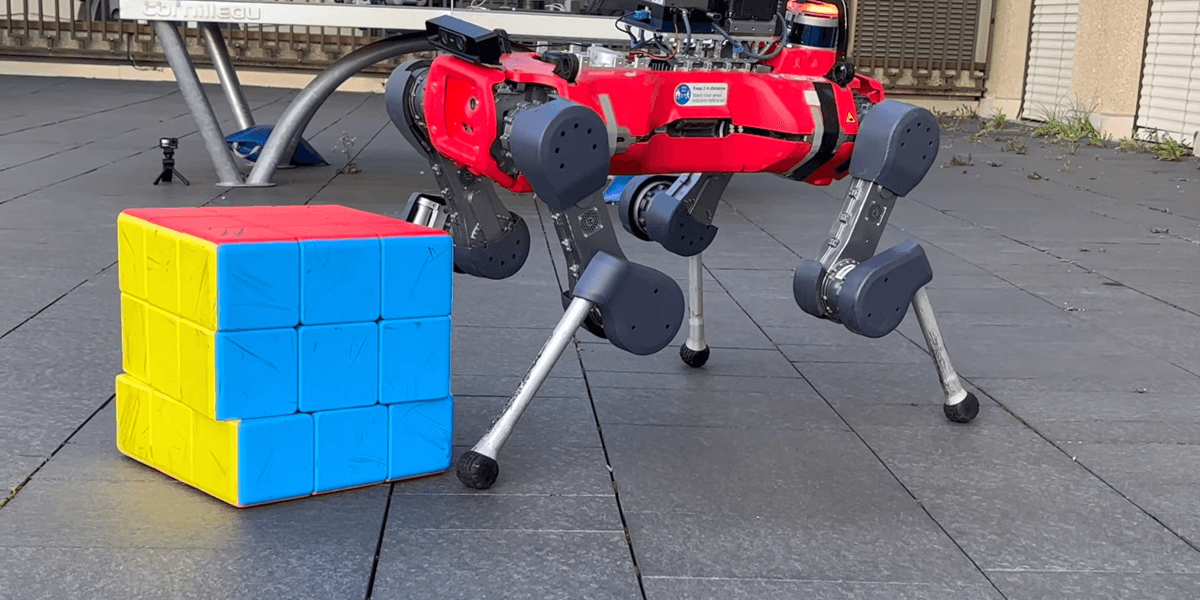
사족 보행 로봇이 발만 사용해 거대 루빅스 큐브를 자율적으로 푸는 영상이 공개됐다. 이 영상은 Spectrum이 처음 보도했다. Reflex는 시각 기반의 반응형 전신 제어를 위한 3단계 프레임워크다. 움직이는 목표물의 움직임을 예측한 뒤 약 1초 안에 전신으로 대응해야 하는 이 기능은 휴머노이드 로봇에 여전히 구현하기 어렵다.
Reflex는 단계별로 기능을 학습하고, 물체 동역학을 간결하게 표현해 각 단계를 연결한다. 목표 동작에는 테니스공 받아쳐 보내기, 떨어지는 컵 잡기, 지나가는 카트를 피해 비켜서기, 트럭에서 짐을 내리며 던진 상자 받기 등이 포함된다.
KAIST Humanoid v0.9는 탑재된 시각 피드백을 활용해 최대 35 kg의 물체를 밀고, 최대 20 kg의 물체를 들어 올리며 “KAIST” 글자를 배열한다. DRCD Lab이 휴머노이드를 개발했으며, 로봇 팔은 이를 위해 협력한 RAILAB이 개발했다.
AthenaZero에는 힘줄 구동 방식의 세 손가락 로봇 손이 두 개 장착돼 있다. 손을 가볍게 유지하기 위해 각 손가락은 로봇 몸통에 있는 모터로 구동된다. 손가락끼리 맞물려 달걀이나 망치처럼 크기가 다른 물체를 잡을 수 있다. 손은 약 80 milliseconds 만에 닫히며, 정확도가 높은 기압 센서를 갖춰 물체를 섬세하게 다룰 수 있다.
이번 모음에서는 발만으로 큐브를 푸는 로봇과 물체를 밀고, 들어 올리고, 잡는 사례를 함께 소개한다.
생체 하이브리드 관련 연구에서는 실험실에서 배양한 골격근과 부드러운 3D 프린팅 지지체를 결합해 센티미터 규모의 생체 액추에이터를 제작했다. 근육과 지지체를 함께 최적화한 결과, 액추에이터의 가동 범위는 비슷한 조직 부피를 가진 기존 시스템보다 최대 11x 더 넓어졌다.
SuperMimic은 단일 GPU에서 3 hours 학습한 뒤, 128 GPUs를 사용해 7 days 학습한 최신 동작 추적 기준 모델보다 높은 성능을 보인다. GPU-hours를 1000× 넘게 줄였으며, 벤치마크 동작 129,514개 중 25개에서 실패했다. 기준 모델의 실패 횟수는 179회였다. GPU 두 개로 9.8 hours 학습한 뒤에는 실패가 전혀 없었다.