사족보행 로봇 컨트롤러, 엔드이펙터 궤적으로 팔과 베이스 조율

사족보행 로봇 컨트롤러, 엔드이펙터 궤적으로 팔과 베이스 조율

실시간•11월 15일 오전 12:30•2분 읽기•
Carlos Mendez
Carlos Mendez

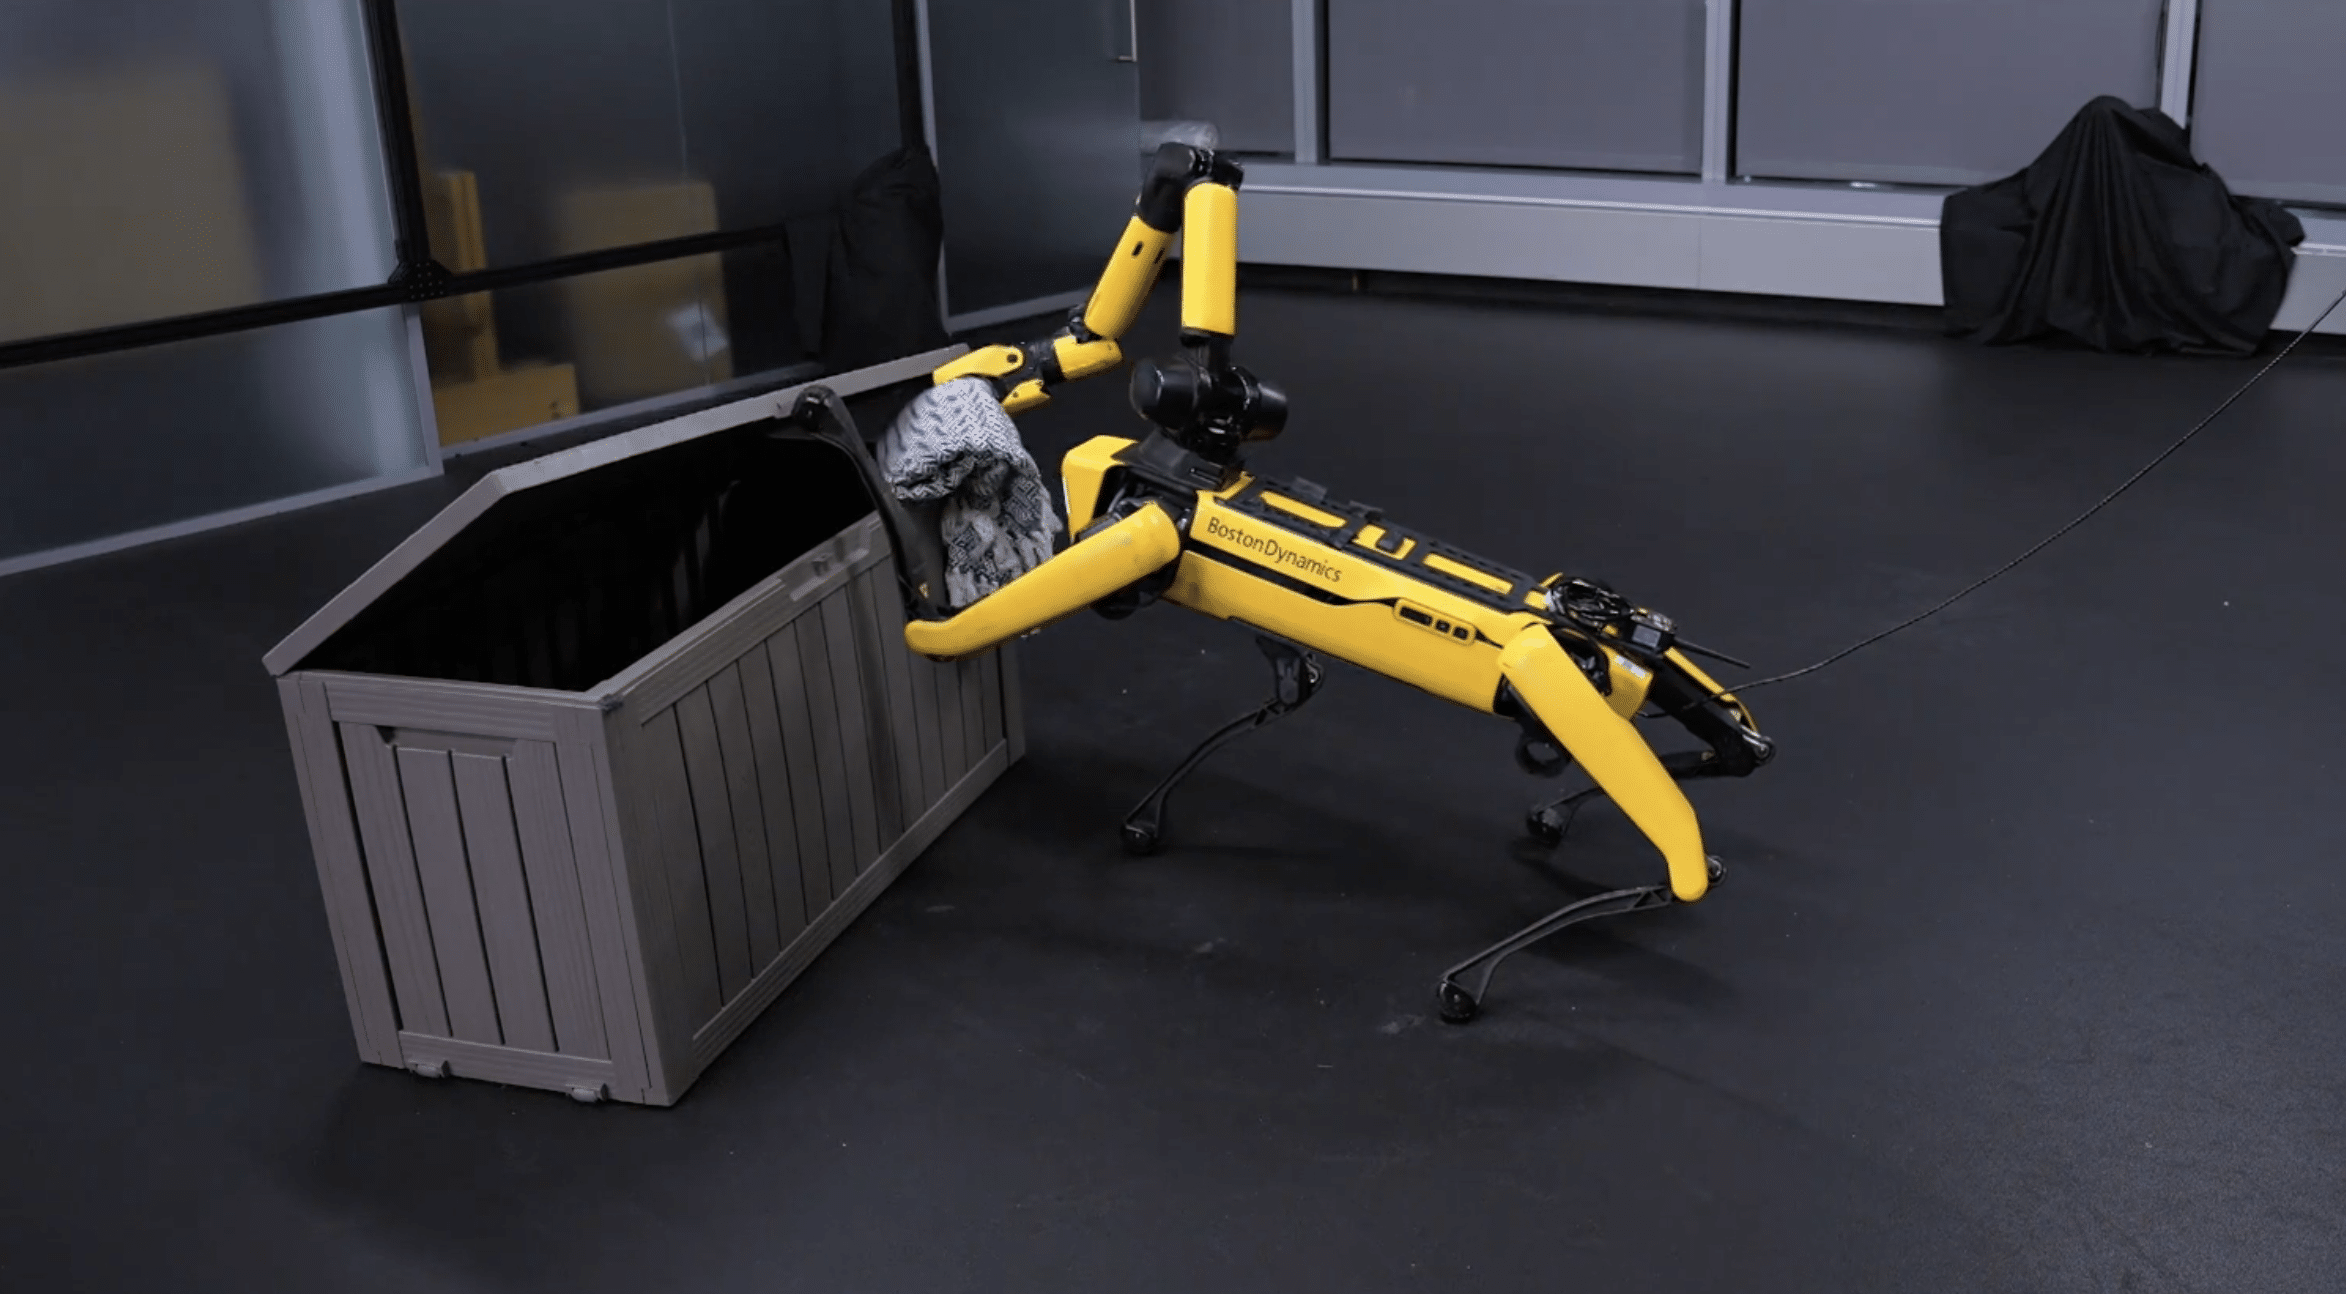
PolyMorphWBC는 6-DoF 장착형 팔 4개 계열에서 엔드이펙터 궤적을 바탕으로 사족보행 로봇의 팔과 베이스를 조율해 도달 범위를 확장하는 조작을 수행합니다. 이 연구는 Arxiv에 처음 보고됐습니다. 컨트롤러는 베이스와 팔이 움직임을 어떻게 나눠 수행할지 결정해야 하며, 그 방식은 장착된 팔의 형태에 따라 달라집니다. 이를 통해 초기 고정 베이스 도달 범위를 넘어서는 짧은 시간 범위의 조작 궤적을 실행할 수 있습니다.

작업 수준의 입력은 원하는 조작 동작을 지정하되 팔과 이동 베이스가 이를 어떻게 구현할지는 정하지 않는 짧은 시간 범위의 엔드이펙터(EE) 궤적입니다. 궤적 조건화 조정기는 미리 주어진 EE 목표값을 활용해 베이스의 움직임을 결정합니다. 팔별 역기구학(IK)은 현재 목표를 추적하고, 동결된 보행 백엔드는 그 결과로 나온 움직임을 실행합니다.

PolyMorphWBC는 팔이 달라도 재사용할 수 있도록 Unified Robot Description Format (URDF)에서 도출한 형태 조건화와 온라인 잔차 렌치 피드백을 활용합니다. 고정 베이스 도달 범위 안팎의 구조화된 궤적과 절차적으로 생성된 팔을 사용해 학습했습니다.

IsaacLab에서 미학습 궤적과 팔 형태에 대한 완료율은 93.95%였으며, 위치 오차는 2.30cm, 방향 오차는 4.81°였습니다. UMI-on-Legs와 비교한 MuJoCo 평가에서는 도달 범위 내·확장 도달 범위 궤적 4종에서 엔드이펙터 위치 오차를 69–72%, 방향 오차를 91–97% 줄였습니다.

결과에는 궤적 오차 측정과 실제 픽앤플레이스 시연이 함께 제시됐습니다. 실제 Go2–ARX5 시스템에서 PolyMorphWBC는 pi_0의 EE 궤적을 사용해 언어 조건부 확장 도달 범위 픽앤플레이스를 시연했으며, 비전-언어-액션(VLA) 모델이 생성한 베이스 명령은 사용하지 않았습니다.

OpenAI의 ChatGPT Wallet, 승인받아 구매하는 Dots 에이전트 지원

OpenAI가 ChatGPT Wallet을 출시합니다. Dots 에이전트가 사용자의 카드로 상품을 구매할 수 있는 기능으로, The Verge가 처음 보도했습니다. 초기 서비스는 미국 청구지 주소를 등록한 만 18세 이상 미국 ChatGPT Pro 구독자에게만 제공되며, 결제할 때마다 사용자의 승인과 보안 확인이 필요합니다.

미국에서 발급된 American Express, Chase, Mastercard, Visa 카드 중 지원되는 카드를 추가할 수 있습니다. 카드를 지갑에 등록하면 Dots 에이전트가 프롬프트에 따라 구매를 진행할 수 있지만, 결제할 때마다 사용자에게 확인을 받아야 합니다. OpenAI 지원 페이지에 따르면 Face ID나 지문 스캔 같은 생체 인증도 구매할 때마다 필요합니다.

사용자가 구매 내역을 확인하고 승인하면 ChatGPT Wallet은 신용카드 정보를 결제 토큰으로 대체합니다. OpenAI는 탭 결제, Apple Pay 또는 Google Wallet과 유사한 방식으로 실제 카드 정보가 Dots 에이전트나 결제 대금을 받는 사업자에게 공유되지 않는다고 밝혔습니다.

현재 구매는 모두 사용자의 승인을 받아야 합니다. OpenAI는 향후 사용자가 사전 설정한 규칙에 따라 구매를 위임할 수 있도록 할 계획입니다. 규칙에는 지출 한도, 구매 카테고리 또는 기간이 포함될 수 있으며, 사용자는 해당 조건에 맞는 구매를 미리 승인할 수 있습니다.

일부 소매업체가 AI 에이전트를 제한하거나 차단하므로 지갑이 모든 곳에서 작동하지 않을 수 있습니다. Amazon은 올해 초 Meta의 Muse 에이전트를 차단했습니다. OpenAI는 웹사이트가 에이전트를 실수로 차단하지 않도록 해야 하며, 결제 및 위험 관리 시스템은 에이전트가 진행한 정당한 구매를 식별할 수 있어야 한다고 밝혔습니다.