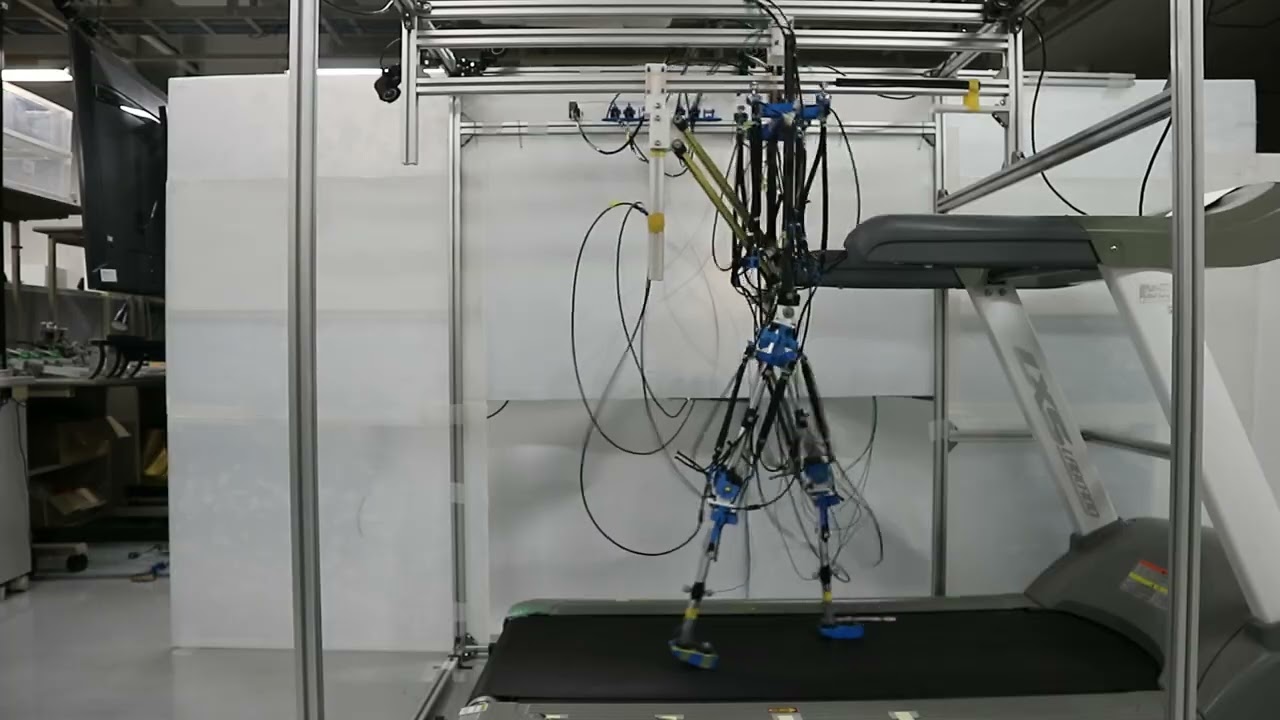
도호쿠대학교 연구진이 사람의 무릎반사와 유사한 반응을 재현하는 전자장치 없는 반사 모듈을 개발했습니다. 이 모듈은 상위 제어 시스템과 함께 작동해 로봇의 이족 보행을 구현했으며, 이 소식은 Techxplore가 처음 보도했습니다. 이 설계는 인공 근육을 감시하는 전자 센서에 의존하는 대신, 로봇의 물리적 구조 안에 감지·연산·구동 기능을 담았습니다. 전자 센서는 시스템 복잡도와 연산 부담, 전력 소비를 늘릴 수 있습니다.
이 모듈은 인공 근육이 정해진 임계값 이상으로 늘어나면 이를 기계적으로 감지하고, 이에 반응해 근육을 수축시킵니다. 사람의 근육에 있는 감각 기관인 근방추에서 착안한 이 장치는 활성화 임계값도 조절할 수 있습니다.
연구진은 근골격 로봇에서 슬개건 반사를 재현했습니다. 사람의 경우 슬개골 아래를 두드리면 대퇴사두근이 수축합니다.
보행을 구현하기 위해 상위 제어 시스템은 움직임의 단계에 따라 모듈의 활성화 임계값을 조절했습니다. 그 결과 로봇은 이족 보행을 구현했습니다.
근골격 로봇의 반사 기능은 일반적으로 전자 센서로 인공 근육의 상태를 감시합니다. 이런 부품은 시스템 복잡도와 연산 부담, 전력 소비를 늘릴 수 있습니다. 이 모듈은 대신 물리적 구조 안에 감지·연산·구동 기능을 통합합니다.
이러한 역할 분담으로 로봇의 기계적 구조가 근육의 신장에 반응하고, 상위 시스템은 보행 단계에 따른 조정을 담당합니다. 이 접근법은 시스템 복잡도와 연산 부담, 전력 소비를 줄인 근골격 로봇 개발의 토대가 될 수 있습니다.
연구진은 더 많은 인공 근육을 갖춘 로봇을 개발하기 위해 기계식 반사 모듈과 최소한의 전자 제어를 결합할 계획입니다.