Tufts University와 Harvard의 Wyss Institute 연구진이 살아 있는 개구리 세포로 스스로 움직이는 로봇을 만들었다. 이 로봇은 신경계를 스스로 연결한다. 실리콘도, 코드도, 액추에이터도 필요 없다. Advanced Science에 게재된 이 "뉴로봇"은 기존 로봇공학과 근본적으로 다른 방향을 보여준다. 생물학을 모방하는 기계를 설계하는 대신, 이제 과학자들은 생물학 그 자체로 기계를 만들고 있다.
목차
뉴로봇이란 무엇이며 어떻게 작동하는가?
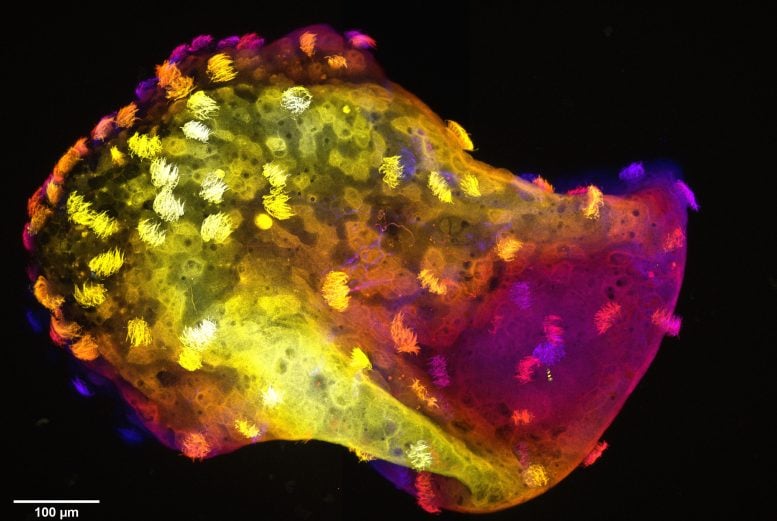
뉴로봇은 살아 있는 생물학적 세포만으로 만들어진 자기조직화 로봇이다. 유전공학이나 외부 지지체 없이 뉴런을 포함한 세포들이 스스로 연결되어 기능성 회로를 형성한다. 뇌 오가노이드나 랩온어칩 시스템과 달리 뉴로봇은 주변 환경을 이동하며, 전기적 신경 신호를 눈으로 확인할 수 있는 물리적 행동과 직접 연결한다.
뉴로봇의 계보는 Tufts University 생물학자 Michael Levin과 동료들이 2020년 PNAS 논문에서 처음 소개한 제노봇으로 거슬러 올라간다. 초기 제노봇은 개구리에서 유래한 구조 세포로 만들어졌다. 이 세포에는 섬모라는 털 모양의 돌기가 있었는데, 섬모는 미세한 표면 부속기관으로 리드미컬하게 움직이며 추진력을 만들어 물속에서 헤엄치게 했다. 제노봇은 가벼운 손상을 스스로 회복하기도 했다. 일부는 주변에 흩어진 줄기세포를 쓸어 모아 복제하기까지 했다.
그러나 제노봇의 근본적인 한계는 행동이 사실상 기계적이었다는 점이다. 내부의 정보 처리보다는 해부학적 구조와 물리 법칙이 행동을 결정했다. 화학적 신호를 감지하고 과거 경험의 흔적을 남길 수는 있었지만, 이는 박테리아나 균류, 원생생물도 할 수 있는 일이다. 제노봇에는 생물 전체의 신호를 통합하고 행동을 유연하게 조정할 수 있는 신경계가 없었다.
뉴로봇은 바로 이 간극을 메운다. 부분적으로 분화된 줄기세포에서 성숙한 뉴런이 구조 조직과 함께 자라나 생물체 전반에 가지를 뻗은 전기화학적 신호 전달망을 형성한다. 이러한 신경 구조는 측정 가능한 방식으로 행동을 바꾼다. 뉴로봇은 정지해 있는 시간이 더 짧고, 단순히 반복되는 궤적 대신 고리와 나선에 가까운 경로를 그리며 움직인다. 신경 활성 약물에도 뚜렷하게 반응한다.
이번 연구에 참여한 Harvard Wyss Institute의 신경공학자 Haleh Fotowat은 이렇게 말한다. "이 시스템과 그 능력을 이해하는 일은 아직 매우 초기 단계입니다. 하지만 뉴로봇이 어떻게 자기조직화하는지 이해하게 되면, 그 위에 원하는 기능을 설계하기 시작할 수 있을 겁니다."
뉴로봇은 기존 로봇과 어떻게 다른가?
기존 로봇 아키텍처와의 차이는 극명하며, 철학적으로도 도발적이다.
| 구분 | 기존 로봇(예: 휴머노이드) | 뉴로봇 |
|---|---|---|
| 기반 물질 | 실리콘, 금속, 폴리머 | 살아 있는 생물학적 세포 |
| 구동 방식 | 전기 모터, 유압 | 섬모(생물학적 털 모양 구조) |
| 제어 시스템 | 프로그래밍된 소프트웨어 / 학습된 AI 모델 | 스스로 연결된 신경 회로 |
| 감지 | 외부 센서(카메라, LiDAR, IMU) | 분산된 생물학적 신호 통합 |
| 수리 | 외부 유지보수 필요 | 가벼운 손상은 스스로 회복 |
| 에너지원 | 외부 배터리 / 충전 인프라 | 주변 배양액의 영양분 대사 |
| 프로그래밍 | 명시적 코드 또는 학습된 가중치 | 조건화 / 유도 학습 |
| 현재 크기 | 센티미터에서 미터 단위 | 1mm 이하~약 1mm |
현재 산업용 로봇과 휴머노이드 로봇 설계를 떠받치는 모든 전제, 즉 단단한 액추에이터와 프로그래밍 가능한 제어기, 분리된 센서가 이곳에는 없다. 뉴로봇은 컴퓨팅 스택 위에서 작동하지 않는다. 뉴로봇 자체가 컴퓨팅 스택이다.
Binghamton University의 복잡계 연구자 Carlos Gershenson은 이를 간단히 설명한다. "이 생명체들은 자연적으로 생겨난 것이 아닙니다. 천연 세포로 만들어졌지만, 세포를 배열한 것은 우리입니다."
이 구분은 매우 중요하다. 기존의 Physical AI는 학습된 소프트웨어 지능을 공학적으로 설계한 하드웨어 몸체에 결합한다. 반면 뉴로봇은 지능과 몸체를 하나의 연속된 생물학적 시스템으로 합쳐버린다.
현재 뉴로봇이 실제로 할 수 있는 일
로봇공학이 품은 야심과 비교하면 현재 뉴로봇의 능력은 아직 걸음마 단계다. 하지만 출발점만큼이나 중요한 것은 앞으로의 방향이다.
신경계가 추가되면서 신경계가 없는 생물학적 기계와는 질적으로 다른 행동이 나타났다. 뉴로봇은 더 적극적으로 주변을 탐색하고, 더 복잡한 이동 패턴을 보이며, 약물에 따라 행동이 달라진다. 이는 신경 신호가 단순히 움직임과 함께 나타나는 것이 아니라 실제로 움직임을 유발한다는 점을 뒷받침한다. 이전 세대 제노봇으로는 확인할 수 없었던 전기적 활동과 물리적 행동의 연결이다.
Levin과 Fotowat을 비롯한 연구팀은 이제 "앤트로봇"에 인간 신경세포를 도입할 계획이다. 앤트로봇은 개구리 조직이 아니라 인간 폐 세포로 만든 변형 모델이다. 이는 뉴로봇 프레임워크를 완전한 인간 생물학적 맥락으로 확장하는 시도다. 장기적으로는 University of Vermont의 로봇공학자 Josh Bongard가 말한 것처럼, "폭탄 냄새를 맡도록 훈련된 개"와 비슷하게 유도 학습을 통해 특정 작업을 수행하도록 이 생물체를 조건화하는 것이 목표다.
다만 진지하게 주목해야 할 중요한 단서가 있다. 현재의 시연 수준과 실제 배치 가능한 기술 사이에는 엄청난 간극이 존재한다. 이 생물체는 현미경적 크기이며 수명이 짧고, 제한된 수중 환경에서만 작동한다. 신경 회로가 스스로 조직되기는 하지만, 아직 원하는 행동을 필요할 때마다 안정적으로 유도할 수는 없다. 뉴로봇의 자기조직화를 이해하는 과학이 먼저 정립되어야 이를 설계하는 과학으로 나아갈 수 있다.
실험실에서 현실 세계로 가는 길
이 기술에 대한 초기 상업적 투자는 규모가 작고 목표도 적절하게 한정되어 있다. Levin과 Bongard가 공동 창업하고 CEO Naimish Patel이 이끄는 스타트업 Fauna Systems는 첫 시장으로 환경 감지를 겨냥한다. 구체적으로는 양식장 모니터링, 폐수 분석, 오염물질 탐지다.
핵심 가치는 신호 통합에 있다. 단일 화학 센서가 하나의 분석 대상 물질을 감지한다면, 살아 있는 생물체는 중금속 농도, pH 변화, 농업 유출수의 흔적 등 동시에 발생하는 수십 가지 환경 스트레스 요인을 통합해 하나의 측정 가능한 행동 반응으로 나타낸다. 폴란드에는 이미 여러 도시가 센서를 연결한 민물 홍합을 살아 있는 수질 감시 장치로 활용하고 있다. 제노봇은 이 개념을 더 높은 민감도와 특이도로 확장할 가능성이 있다.
중요한 점은 Fauna의 단기 제품 로드맵이 뉴로봇이 아니라 1세대 제노봇을 중심으로 한다는 사실이다. Patel은 "현재는 충족되지 않은 상업적 수요와 새롭게 부상하는 기술 역량이 만나는 지점을 찾고 있습니다"라고 말한다. 뉴로봇의 신경 복잡성은 여전히 연구 과제다. 상용화에 더 가까운 것은 이보다 단순한 생물학적 기계다.
그러나 이번 연구가 암시하는 로드맵은 훨씬 더 야심 찬 방향을 가리킨다. 생물학적 신경 조직과 공학적 제어 인프라를 결합한 사이보그 시스템이다. 살아 있는 신경계의 적응력과 전자 부품의 정밀성을 하나로 묶는 시스템이 될 수 있다.
로봇공학에 의미하는 것
뉴로봇이 이번 10년 안에 공장의 휴머노이드 로봇이나 협동로봇을 대체할 가능성은 없다. 하지만 장기적으로 "로봇 하드웨어"가 무엇을 의미하는지에 대한 질문을 다시 던진다.
Boston Dynamics부터 Figure AI, Unitree에 이르기까지 현재 물리적 로봇공학에 대한 모든 투자 논리는 하나의 전제 위에 서 있다. 올바른 아키텍처란 실리콘 지능을 공학적으로 설계한 기계 시스템에 구현하는 것이라는 전제다. 뉴로봇 연구는 몸체와 액추에이터, 지능을 모두 만들어내는 대신 자라게 하는 평행 경로가 존재할 수 있음을 보여준다.
로봇공학 엔지니어에게 당장 실용적인 활용도는 제한적이지만, 연구 가치는 높다. 뉴로봇은 단순한 신경망이 어떻게 복잡하고 협응된 행동을 만들어내는지 연구할 수 있는 모델 시스템이다. 이는 기존 로봇의 제어 아키텍처를 설계하는 방식과 직접 연결되는 질문이다. 생물학적 조직화에서 나타나는 창발 현상을 이해하면 인공 시스템을 개선할 설계 원칙을 얻을 수 있다.
유연하고 순응적인 재료로 로봇을 만들어 생물학적 환경과 더 안전하게 상호작용하게 하는 체화 AI와 소프트 로보틱스 연구자들에게 뉴로봇은 일종의 실증 사례다. 1mm도 되지 않는 생물학적 기계가 어떤 공학적 구조물도 없이 방향성 있는 이동을 수행할 수 있다는 사실을 보여주기 때문이다.
Levin이 제기한 더 근본적인 질문은 다음과 같다. "형태와 기능은 애초에 어디에서 비롯되는가? 진화한 것도 아니고 공학적으로 설계된 것도 아니라면, 이런 패턴은 어디에서 오는가?" 이 질문은 발생생물학과 신경과학, 로봇공학이 만나는 지점에 놓여 있다. 그리고 언젠가 밝혀질 답은 실험실을 훨씬 넘어선 의미를 갖게 될 것이다.
자주 묻는 질문
뉴로봇이란 무엇인가?
뉴로봇은 살아 있는 생물학적 세포를 조립해 만든 현미경적 로봇이다. 여기에는 스스로 연결되어 기능성 회로를 형성하는 뉴런도 포함된다. 유전공학이나 외부 지지체 없이 Tufts University와 Harvard의 Wyss Institute 연구진이 개발했으며, 2025년 Advanced Science에 연구 결과가 게재됐다. 뉴로봇은 내부에서 생성된 전기화학적 신호를 통해 헤엄치고 주변을 탐색하며 환경에 반응할 수 있다.
뉴로봇은 뇌 오가노이드와 어떻게 다른가?
뇌 오가노이드는 뇌 발달과 질병을 모델링하기 위해 배양한 3차원 신경 조직 덩어리다. 스스로 움직이거나 주변 환경과 상호작용하지는 않는다. 반면 뉴로봇은 자유롭게 헤엄치는 생물체로, 신경 활동이 실제 이동과 직접 연결된다. 따라서 자기조립된 신경계와 관찰 가능하고 제어 가능한 움직임을 결합한 최초의 생물학적 기계라 할 수 있다.
뉴로봇은 무엇으로 만들어지는가?
현재 뉴로봇은 개구리(Xenopus) 세포로 만든다. 추진력을 만드는 섬모를 생성하는 구조 세포와, 부분적으로 분화된 줄기세포에서 성숙하는 뉴런이 포함된다. 연구진은 현재 인간 신경세포를 포함하는 "앤트로봇"을 개발하고 있으며, 이는 이 플랫폼을 완전한 인간 생물학적 맥락으로 확장할 수 있다.
어떤 현실 세계 응용 분야가 추진되고 있는가?
뉴로봇 연구자인 Michael Levin과 Josh Bongard가 공동 창업한 상업 스타트업 Fauna Systems는 우선 환경 감지를 목표로 삼고 있다. 양식장 모니터링, 폐수 분석, 오염물질 탐지가 대상이다. 여러 환경 신호를 동시에 통합하는 생물학적 능력을 활용하는 분야다. 정밀 조직 복구와 같은 의료 응용은 장기적인 연구 목표다.
뉴로봇은 안전 또는 윤리적 위험을 초래하는가?
뉴로봇은 유전자변형생물체가 아니다. DNA를 바꾸지 않고 기존 세포 유형을 조립해 만든다. 단순한 식염수 환경에서 며칠에서 몇 주 정도만 생존하며, 통제된 실험실 환경 밖에서는 살아남을 수 없다. 다만 스스로 조립된 신경계를 가진 생물체의 도덕적 지위에 관한 윤리적 질문은 연구 공동체에서 활발히 논의되고 있다.
뉴로봇은 언제 상용화되는가?
단기 상용화는 신경 성분이 없는 더 단순한 1세대 제노봇의 환경 감지 응용을 중심으로 진행될 예정이다. Fauna Systems가 현재 이러한 제품을 개발하고 있다. 기능성 신경계를 갖춘 뉴로봇은 여전히 연구 단계의 기술이다. 뉴로봇 기반 제품의 구체적인 상용화 일정은 발표되지 않았다.
이제 로봇공학계는 피할 수 없는 질문과 마주했다. 생물학이 신경계와 액추에이터, 몸체를 동시에 자기조립할 수 있다면, 공학적으로 만든 하드웨어의 장기적 한계는 어디까지인가?
뉴로봇은 아직 이 질문에 대한 답이 아니다. 하지만 지금까지 나온 증거 가운데 이 질문을 던질 가치가 있다고 가장 강력하게 보여주는 사례인 것은 분명하다.