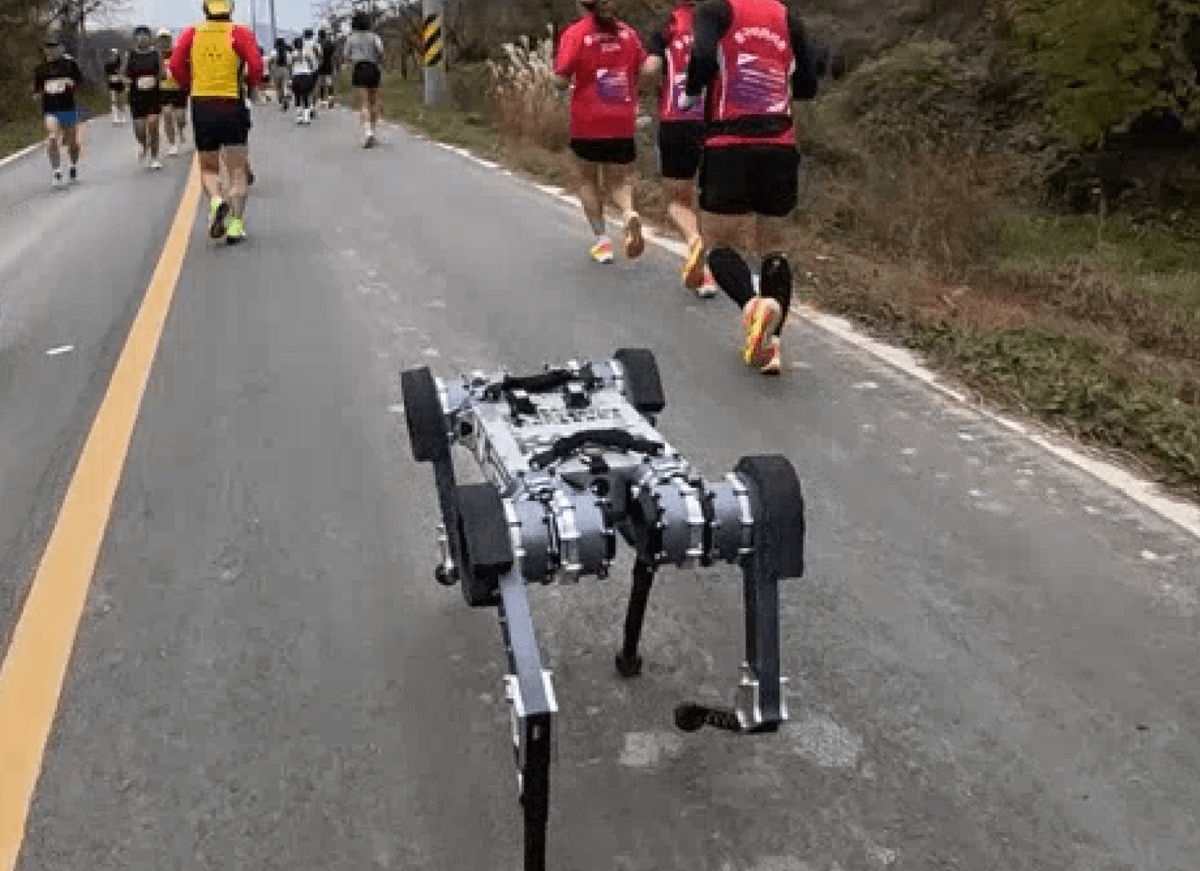

KAIST 연구팀이 배터리 한 번 충전으로 상주 마라톤을 완주하는 RAIBO2를 시연했다고 Techxplore가 처음 보도했다. 최근 4족 로봇의 주행 거리가 약 20킬로미터에 그쳤다는 점에서 이번 시연은 의미가 크다. 운용 거리가 늘어나면 산악 지역이나 재난 현장에서 구조 활동을 지원할 수 있는 보행 로봇의 활용도가 높아질 수 있기 때문이다.
이 4족 로봇은 인간 참가자들과 함께 코스를 달리며 4시간 19분 만에 완주했다. 평균 속도는 초속 2.64미터(시속 5.9마일)였으며, 코스에는 고도 차가 286미터(938피트)에 이르는 구간과 미끄러운 지형도 포함됐다.
보행 로봇은 몸체를 지탱하고 걸음을 내디딜 때마다 발생하는 에너지 손실을 보충하기 위해 끊임없이 에너지를 소비해야 한다. 바퀴로 움직이는 로봇과 달리 최근 4족 로봇의 주행 거리가 약 20킬로미터에 머문 이유도 여기에 있다.
RAIBO2는 하드웨어와 소프트웨어를 함께 개선해 이 주행 거리 문제에 대응한다. 경량 다리와 최적화한 모터 구동 회로를 적용했으며, 머신러닝으로 보행 패턴을 학습하고 보강했다. 이를 통해 에너지 손실을 줄이고 충전 없이 이동할 수 있는 거리를 늘리는 것이 설계 목표다.
마라톤을 마친 뒤 RAIBO2의 소비 전력은 1,280와트시였고, 평균 총 운송 비용은 0.25로 측정됐다. 총 운송 비용은 로봇의 무게를 고려해 이동 중 소비한 에너지를 나타내는 지표다. 논문 저자들은 RAIBO2가 인간의 기준값인 0.37보다 낮은 운송 비용을 기록한 최초의 4족 로봇이라고 주장한다.
이번 시연은 두 가지 측면에서 효율성을 입증했다. 한 번 충전으로 마라톤 거리를 주행했다는 점과, 인간 기준보다 낮은 운송 비용을 달성했다는 점이다. RAIBO2의 배터리 총 용량은 2,016Wh였으며, 연구진은 배터리가 약 25킬로미터(16마일)를 더 주행할 수 있는 수준으로 남아 있었다고 추정했다.
RAIBO2는 기존 4족 로봇보다 배터리 1회 충전당 약 3배 더 먼 거리를 이동한다. 이번 연구는 산악 지역이나 재난 현장에서 구조 활동을 지원할 가능성이 있는 보행 로봇의 운용 범위와 활용도를 넓히는 것을 목표로 한다.