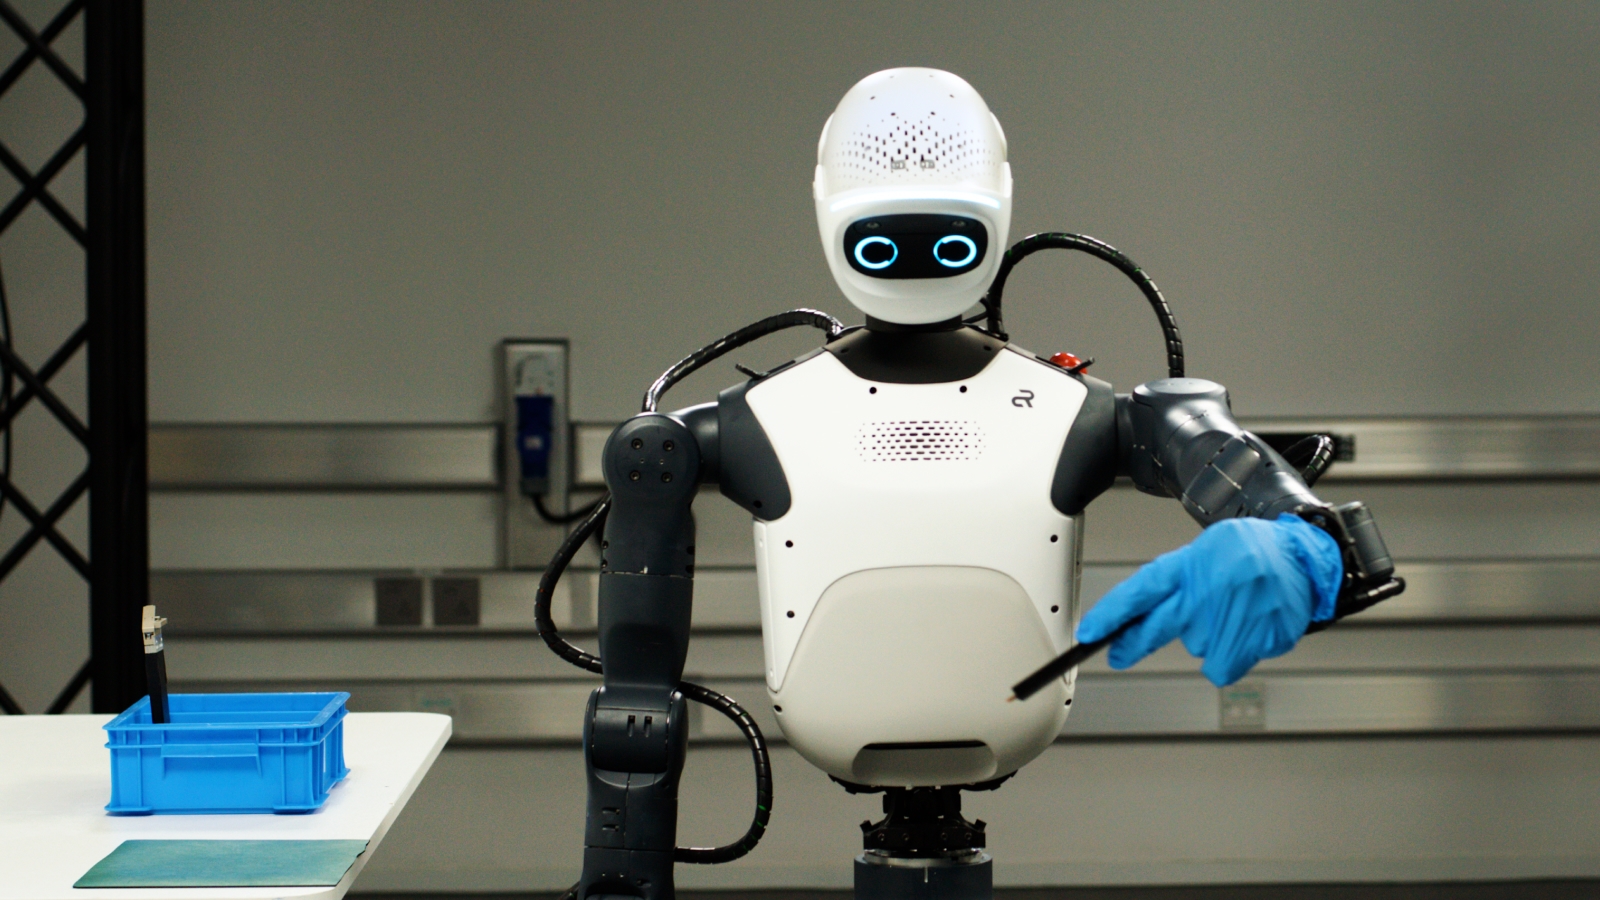
Humanoid는 차세대 휴머노이드 로봇용 고성능 로봇 엣지 런타임을 개발하기 위해 Nvidia와의 협력을 확대하고 있습니다. 이 소식은 Roboticsandautomationnews가 처음 보도했습니다. 이 시스템은 센서 데이터를 처리하고 기기 내에서 AI를 실행하며, 인식·추론·제어를 조율해 로봇이 물리적 환경에 실시간으로 대응하도록 설계됐습니다.
개발 구성에는 온보드 컴퓨팅용 Nvidia Jetson Thor, Nvidia Isaac OS, Nvidia Holoscan Sensor Bridge, Holoscan SDK가 포함됩니다. Humanoid는 물리적 로봇에 모델을 배포하기 전에 Nvidia Isaac Lab과 Nvidia Isaac Sim을 사용해 모델을 학습하고 시뮬레이션하며, 이를 실제 환경에서의 작동과 연결하고 있습니다.
Jetson Thor는 아키텍처의 핵심 요소입니다. Humanoid는 온보드 컴퓨터 두 대를 하나의 시스템으로 통합하면서도 컴퓨팅 성능을 유지했으며, 향후 성능 여력을 추가로 확보할 가능성도 있습니다. CPU와 GPU가 통합 메모리를 공유하면 불필요한 데이터 이동과 지연 시간이 줄어들고, 워크로드가 컴퓨팅 리소스를 공유하는 방식도 간소화됩니다.
Holoscan Sensor Bridge는 로봇 센서에서 AI 모델로 이어지는 데이터 경로를 단축합니다. 카메라 데이터를 GPU가 직접 접근할 수 있는 메모리에 배치해 데이터 복사와 CPU 부하를 줄이고, 인식·추론·제어 전반에서 지연 시간을 낮출 수 있습니다.
개방형 결정론적 런타임 프레임워크인 Isaac OS는 여러 로봇 워크로드를 조율하는 GPU 네이티브 런타임을 제공합니다. 멀티기가비트 이더넷은 센서 데이터와 명령·제어 신호에 최대 100Gb의 대역폭을 지원합니다. 두 기술을 함께 적용하면 하드웨어와 소프트웨어의 복잡성을 줄이고 플랫폼의 개발·테스트·확장을 더욱 쉽게 할 수 있습니다.
Humanoid의 기술 스택은 배포 전 학습과 시뮬레이션을 로봇 작동 중 온보드 컴퓨팅에 연결하며, Jetson Thor는 컴퓨터 두 대를 통합하면서 컴퓨팅 성능을 유지합니다. Humanoid가 플랫폼을 발전시키고 실제 환경의 더욱 복잡한 작업에 대응할 차세대 로봇을 준비하는 동안 양사는 협력을 이어갈 예정입니다.