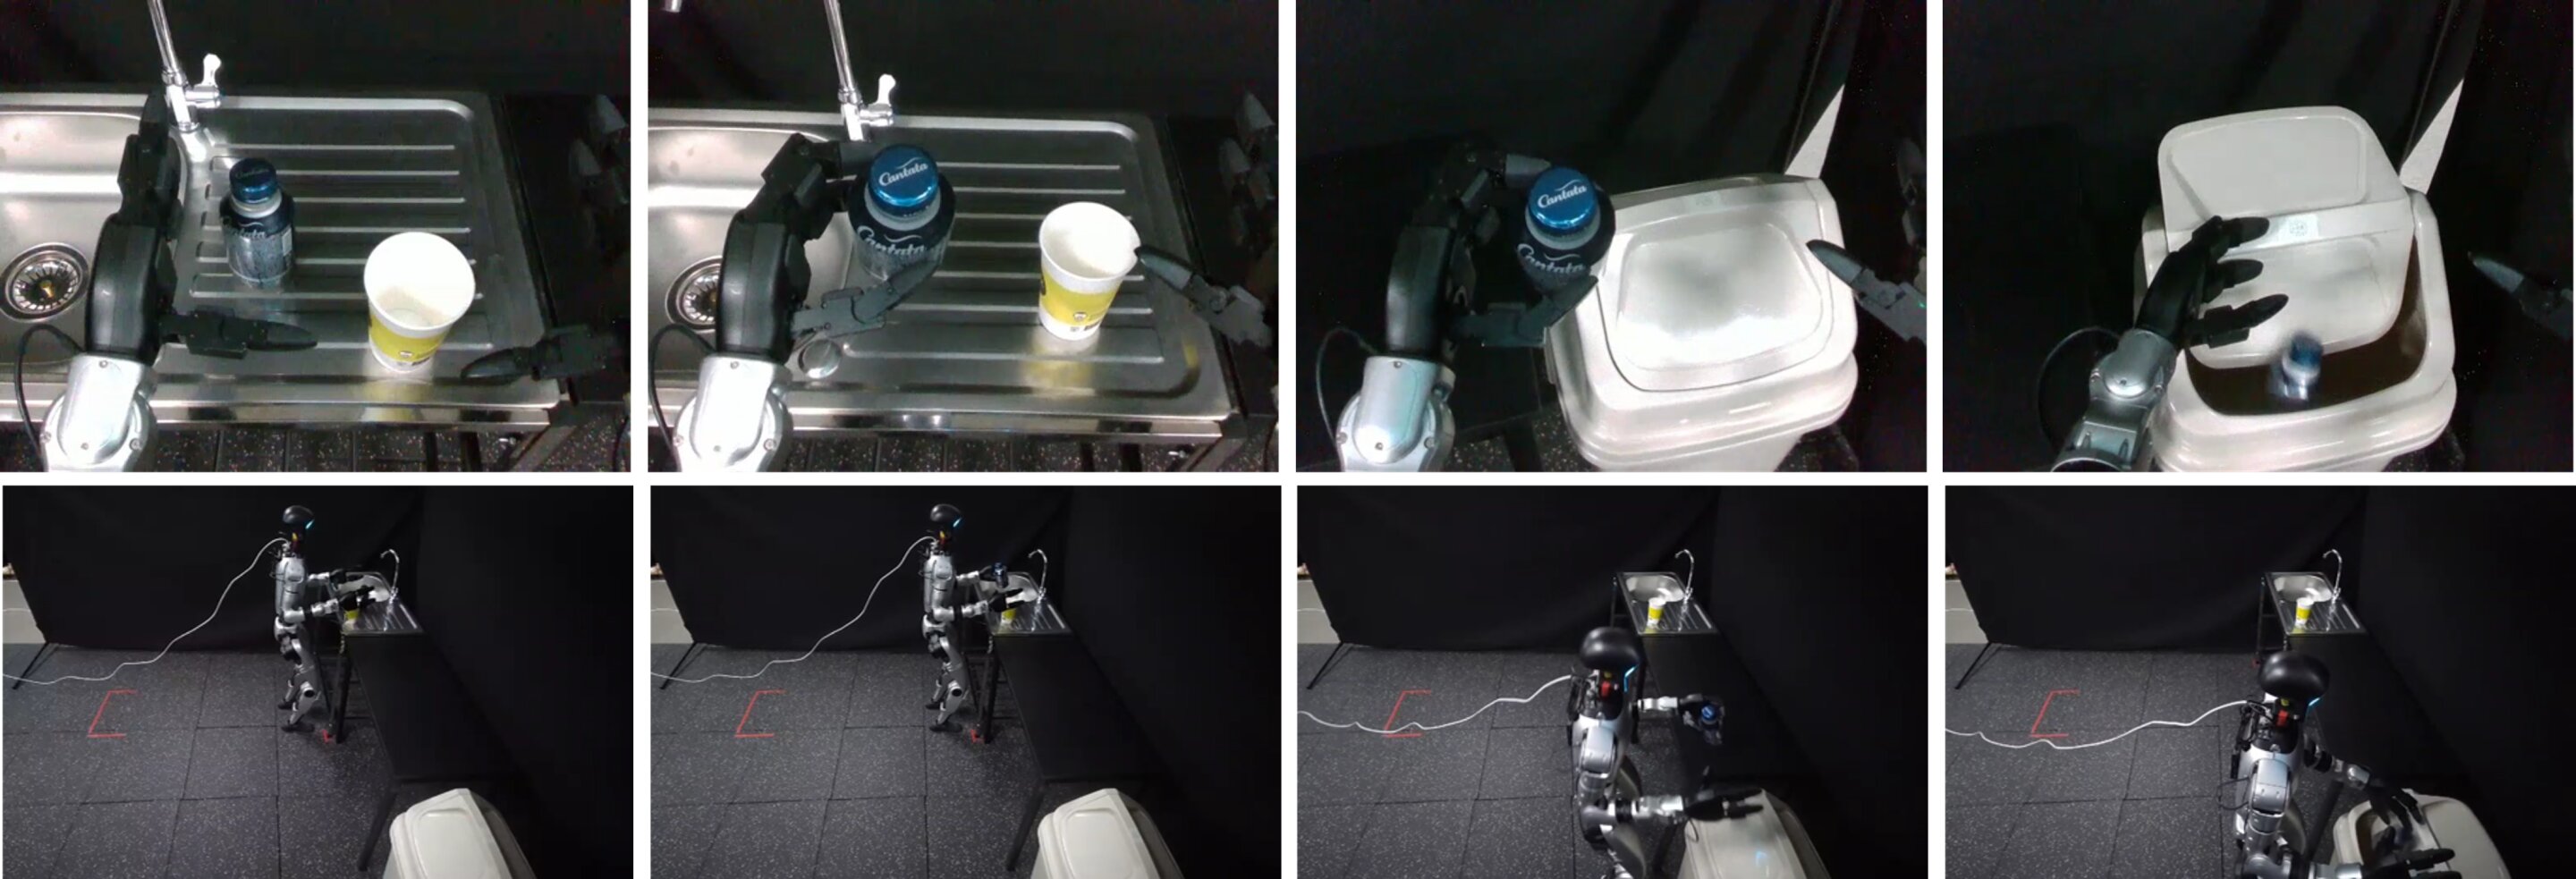
서울대학교 연구진이 각각 따로 시연된 보행과 물체 조작을 연결하는 휴머노이드 AI 시스템 RISE를 개발했다고 Techxplore가 처음 보도했습니다. 테스트에서 RISE는 행동 간 전환을 보여주는 시연 없이도 여러 단계로 구성된 과제를 수행했습니다. 실제 로봇에서 평균 성공률 50.0%를 기록해 GR00T 기반 기준 모델의 30.0%를 앞섰습니다.
RISE는 서울대학교 오성회 교수가 이끄는 연구팀이 개발했습니다. 시각 및 언어 입력을 해석하는 공유 모델에 여러 행동 전문가와 이들을 조율하는 메타 컨트롤러를 결합한 시스템입니다.
학습 과정에서는 현재 행동을 더 정확히 예측하는 전문가에게 더 큰 책임과 영향력을 부여합니다. 이를 통해 사전에 역할을 정하지 않아도 전문가들이 이동이나 물체 조작에 특화될 수 있습니다. 실행 중에는 전문가별 가중치의 변화로 현재 행동이 끝나고 다음 사전 정의 과제를 시작할 시점을 파악합니다.
전체 동작 시퀀스를 수집하는 일은 보행, 물체 집기, 내려놓기를 따로 기록하는 것보다 어렵습니다. 중간 단계에서 실패하면 시연이 완성되지 않을 수 있기 때문입니다. 개별 동작만 담은 사례로는 모델이 언제 한 행동을 멈추고 다음 행동을 시작해야 하는지도 알 수 없습니다.
시뮬레이션 테스트에서는 사과, 병, 컵을 사용하는 2~4단계 과제를 수행했습니다. 여기에는 이동, 물체 집기, 내려놓기를 조합한 시퀀스도 포함됐습니다. RISE의 평균 성공률은 87.3%로, 단일 전문가를 사용하는 GR00T 기반 기준 모델의 73.6%보다 높았습니다.
두 개의 Dex3-1 핸드와 제어 가능한 자유도 43개를 갖춘 실제 Unitree G1에서 RISE는 2단계, 4단계, 최대 5단계 과제의 평균 성공률 50.0%를 기록했습니다. GR00T 기반 기준 모델의 성공률은 30.0%였습니다. 단계 수가 늘어날수록 RISE는 기준 모델보다 더 안정적으로 과제를 수행했습니다.
이 연구는 IROS 2026에 채택됐습니다. 오 교수는 연구팀이 순차적인 이동과 조작을 넘어, 움직이면서 물체를 조작하는 것과 같은 전신 동작으로 접근 방식을 확장할 계획이라고 밝혔습니다.