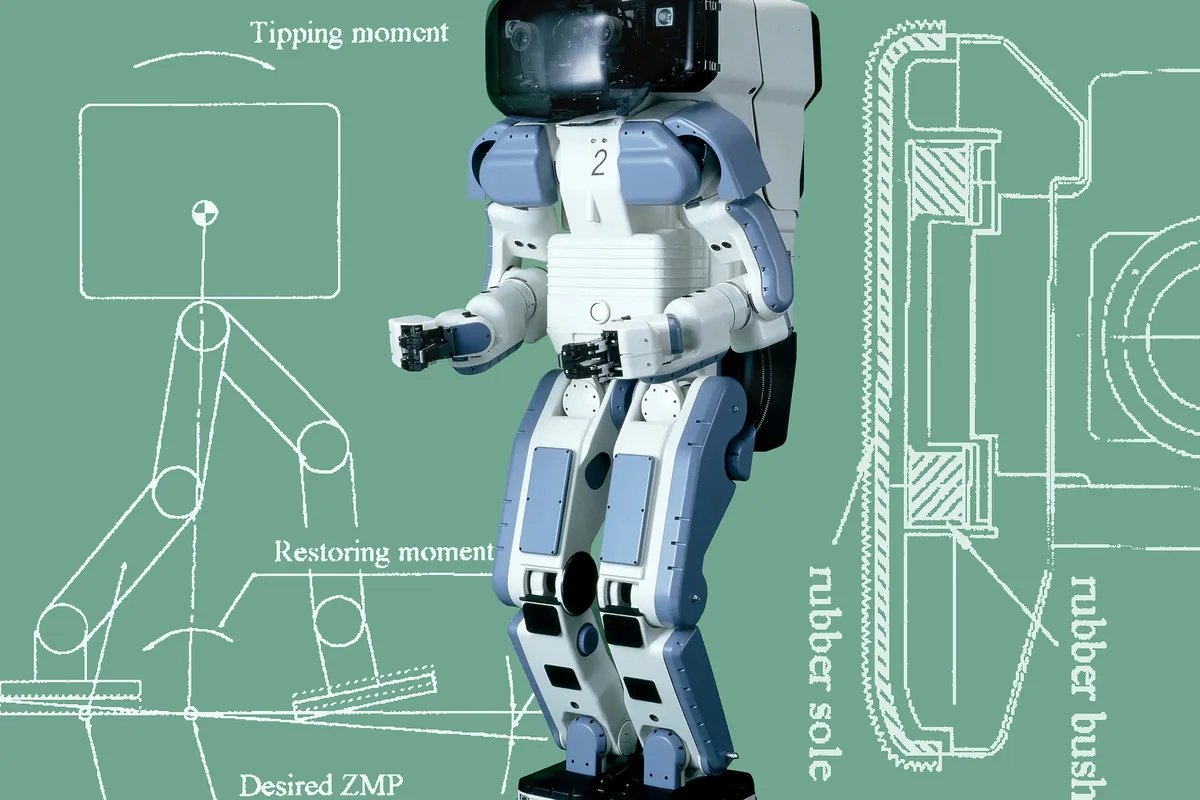
최초로 넘어지지 않고 보행한 자율 이족보행 로봇 Honda P2가 공개된 지 30년 만에 IEEE 마일스톤으로 지정됐다. 이번 지정은 중요한 전환점을 기념한다. P2에 적용된 동적 보행 알고리즘과 온보드 컴퓨팅 아키텍처는 오늘날 시장에 나온 모든 상용 휴머노이드 로봇으로 이어지는 기술 계보의 출발점이 됐다.
최종 업데이트: 2025년 4월
목차
- 이족보행의 첫 번째 진정한 돌파구였던 P2
- Honda는 어떻게 처음부터 보행을 설계했나
- P2에서 ASIMO를 거쳐 상용 휴머노이드 시대로
- 30년의 발전: 실제로 무엇이 달라졌나
- 오늘날 로보틱스 구매자에게 의미하는 것
- 자주 묻는 질문
이족보행의 첫 번째 진정한 돌파구였던 P2
1996년 이전에는 넘어지지 않고 보행할 수 있는 자율 로봇이 없었다. 1973년 제작된 와세다대학교의 WABOT-1을 비롯한 기존 시도는 외부 전원이나 외부 컴퓨터에 의존하거나, 로봇의 무게중심을 항상 발 위에 두는 정적 보행 패턴을 사용했다. 균형이 조금이라도 흐트러지는 순간 기계는 쓰러졌다.
Honda의 Prototype 2는 20년 동안 로봇공학자들을 괴롭혀 온 문제를 해결했다. 키 183cm, 무게 210kg인 P2는 사람이 걷는 것과 같은 제어된 낙하 방식의 동적 보행을 사용했다. 걸음을 내디딜 때마다 안정된 자세로 멈추는 대신, 균형을 계속 조정하며 똑바로 서 있는 방식이었다. 이 모든 과정은 온보드 컴퓨터와 자체 전원만으로, 케이블 연결 없이 자율적으로 이뤄졌다.
이 차이는 생각보다 훨씬 중요하다. 정적 보행은 계산하기 쉽지만 실제 환경에서는 활용하기 어렵다. 걸음과 걸음 사이에 가만히 서 있을 수밖에 없는 로봇은 현실 세계를 돌아다닐 수 없다. 누군가 밀었을 때 균형을 되찾거나, 경사로를 내려가거나, 사람의 보행 속도에 맞추는 일도 불가능하다. 동적 보행은 이 모든 능력을 한꺼번에 열어젖혔다.
IEEE Spectrum에 따르면 IEEE 나고야 지부는 마일스톤 후보 지정에 대한 지지 의견서에서 다음과 같이 밝혔다. “P2는 단순한 기술적 성취가 아니었다. 휴머노이드 로보틱스 분야를 앞으로 밀어붙인 촉매였으며, 로봇이 인간과 의미 있게 상호작용하고 인간을 도울 수 있다는 가능성을 보여줬다.”
Honda는 어떻게 처음부터 보행을 설계했나
Honda의 연구팀인 Kazuo Hirai, Masato Hirose, Yuji Haikawa, Toru Takenaka는 1986년, 겉보기에는 단순한 전제에서 출발했다. 가정 안을 돌아다닐 수 있는 가정용 로봇을 만들자는 것이었다. 그러려면 계단을 오르고, 문을 통과하고, 가구를 피해 이동해야 했다. 당시에는 바로 가져다 쓸 수 있는 해법이 존재하지 않았다.
연구팀은 먼저 자신들의 몸을 모델로 삼아 인간의 생체역학을 직접 연구했다. 그 결과 관절의 위치, 가동 범위, 팔다리 비율에 대한 정밀한 사양을 도출했다. 하지만 현실은 곧 한계를 드러냈다. 인간의 엉덩관절에는 네 개의 관절이 있지만 초기 프로토타입에는 세 개뿐이었다. 인간의 발목은 3자유도를 갖지만 로봇은 두 개만 구현했다. 단순화할 때마다 새로운 불안정성 문제가 생겼고, 연구팀은 이를 하나씩 해결해야 했다.
이 과정을 정리하면 다음과 같다.
| 프로토타입 | 연도 | 주요 성과 |
|---|---|---|
| E0 | 1987 | 이족보행 다리만 구현. 한 걸음에 15초가 걸리는 정적 보행 |
| E1–E3 | 1987–1991 | 동적 보행 알고리즘 개발. E3에서 안정적인 이동 달성 |
| E4–E6 | 1991–1993 | 6축 힘 센서 추가. 실시간 보행 조정 구현 |
| P1 | 1993 | 완전한 휴머노이드 형태 구현. 외부 전원, 191.5cm, 175kg |
| P2 | 1996 | 완전 자율화. 내장 배터리와 컴퓨터, 무선 작동 |
이를 하나로 묶은 돌파구는 각 발목에 장착한 6축 힘 센서와 자세 안정화 제어 시스템이었다. 센서는 지면 반력을 실시간으로 감지해 로컬 컨트롤러로 전달했고, 컨트롤러는 모터 구동부의 위치를 지속적으로 조정했다. 로봇이 지면이 자신을 밀어내는 힘을 느끼고 그에 반응할 수 있게 된 것이다. 기계공학적으로 구현한 고유수용감각에 가까운 시스템이었다.
P2의 온보드 컴퓨터는 실시간 운영체제에서 네 개의 microSPARC II 프로세서를 구동하며 팔, 다리, 관절, 시각 처리를 동시에 제어했다. 20kg 니켈-아연 배터리는 약 15분간 작동할 수 있는 전력을 제공했다. 오늘날 기준으로는 심각한 제약이지만, 이전의 모든 보행 로봇이 전원 케이블을 필요로 했던 1996년에는 혁명적인 성과였다.
P2에서 ASIMO를 거쳐 상용 휴머노이드 시대로
1996년 P2의 공개 시연은 전 세계 로보틱스 연구계에 연쇄적인 반응을 일으켰다. Honda는 1997년 더 가벼운 P3(160cm, 130kg)를 선보였고, 2000년에는 ASIMO를 공개했다. ASIMO는 130cm로 더 작았지만 달리기, 계단 오르기, 얼굴 및 음성 인식이 가능했다. Honda는 연구 임무를 마친 ASIMO를 2022년에 퇴역시켰다.
P2가 실제로 만들어낸 것은 제품군이 아니라 전 세계 기관들의 투자를 촉발한 개념 증명이었다. 1992년 설립된 Boston Dynamics는 P2 시연 이후 몇 년 사이에 자체 이족보행 연구를 시작했다. 2010년대 DARPA의 휴머노이드 로봇 프로그램도 Honda가 개척한 동적 이동 프레임워크를 직접적으로 활용했다. 2010년대 연구용 휴머노이드 가운데 가장 뛰어난 로봇으로 평가받는 Atlas는 P2의 기초 알고리즘에서 이어진 모델 예측 제어와 전신 동역학을 사용했다.
상용화의 전환점은 2020년대 초 찾아왔다. Figure AI, Agility Robotics, 1X Technologies, Apptronik은 모두 창고와 공장에 투입할 이족보행 로봇을 출하하거나 주문받기 시작했다. 2021년 발표된 Tesla의 Optimus 프로그램은 전례 없는 대중의 관심을 끌었다. 이들 프로그램을 관통하는 공통점은 하나다. 모두 30년 전 Honda가 입증한 동적 보행이라는 통찰 위에 세워졌다는 점이다.
30년의 발전: 실제로 무엇이 달라졌나
P2와 2025년 상용 휴머노이드 사이의 격차는 거의 모든 지표에서 확인할 수 있다.
| 기능 | Honda P2 (1996) | 현대 상용 휴머노이드 (2024–25) |
|---|---|---|
| 배터리 지속 시간 | 약 15분 | 일반적으로 4–8시간 |
| 무게 | 210kg | 일반적으로 55–75kg |
| 온보드 AI | 규칙 기반 제어 | 트랜스포머 기반 시각-언어-행동 모델 |
| 손재주 | 기본적인 카트 밀기 | 다지 손 조작, 도구 사용 |
| 비용 | 연구용으로만 제작 | 상용 제품 $150,000–$250,000 |
| 배치 환경 | 실험실 | 자동차, 물류, 경공업 |
달라지지 않은 것도 있다. 기본 물리 법칙은 여전히 같다. 이족보행 로봇은 여전히 넘어지며, 배터리 에너지 밀도는 작동 시간을 제한하는 핵심 요인이다. 비정형 환경에서 미세한 동작 제어가 필요한 정교한 조작은 여전히 매우 어렵다. 통제된 시연과 신뢰할 수 있는 현실 세계 배치 사이의 간극이 현재 상용 휴머노이드 업계가 치열하게 맞서고 있는 지점이다.
기업 가치도 업계의 흐름을 보여준다. Figure AI는 2024년 26억 달러의 기업 가치를 인정받으며 투자금을 유치했다. 1X Technologies는 1억 달러 규모의 Series B 투자를 마무리했다. 불과 5년 전만 해도 상용 카테고리로 존재감이 거의 없었던 휴머노이드 로봇 시장에 벤처 자본이 빠르게 몰리고 있다. 이는 업계가 범용 이족보행 로봇을 수십 년 뒤의 연구 목표가 아니라 가까운 시일 안에 상용화될 기술로 보고 있음을 시사한다.
오늘날 로보틱스 구매자에게 의미하는 것
2025년에 휴머노이드 로봇을 검토하는 구매자에게 P2 30주년은 유용한 기준점을 제공한다. Honda가 1996년에 해결한 핵심 이동 문제는 이제 사실상 해결됐다. 현대의 이족보행 로봇은 안정적으로 걷고, 계단을 오르고, 외부 충격으로 균형이 흐트러졌을 때 회복한다. 이제 남은 과제는 손재주, 작업 일반화, 그리고 여러 해에 걸쳐 운용할 때의 총소유비용이다.
제조 및 물류 분야의 구매자는 P2로 이어지는 기술 계보가 분명히 보여주는 다음 세 가지 기준으로 현재 제품을 평가해야 한다.
- 비정형 환경에서의 동적 안정성 — 젖은 바닥, 고르지 않은 지형, 예상치 못한 접촉을 처리할 수 있는가? P2가 1996년에 이룬 돌파구는 이제 기본 조건이다. 실험실 시연이 아니라 실제 환경 데이터를 요구해야 한다.
- 업무에 맞는 조작 능력 — 배터리 기반 이족보행은 해결됐다. 정교한 조작은 아직 해결되지 않았다. 실제 업무 흐름에 로봇의 손재주 수준이 맞는지 확인해야 한다.
- 소프트웨어 업데이트 경로 — P2의 하드코딩 알고리즘과 달리 현대의 휴머노이드는 무선으로 모델 업데이트를 받는다. 구매 이후 성능 향상에 공급업체의 AI 로드맵이 어떤 의미를 갖는지 파악해야 한다.
직접 제품을 비교하고 있다면 Robot Overflow에서 휴머노이드 로봇 목록을 확인하거나, 이족보행이 필요하지 않은 업무라면 중고 산업용 로봇을 살펴볼 수 있다.
자주 묻는 질문
Honda P2란 무엇이며, 역사적으로 중요한 이유는 무엇인가?
Honda P2(Prototype 2)는 1996년 공개된 자율 휴머노이드 로봇이다. 키 183cm, 무게 210kg인 P2는 이족 동적 보행이 가능한 최초의 로봇이었다. 걸음 사이에 멈춰 서 있는 대신 균형을 계속 조정해 똑바로 서 있었으며, 전원과 컴퓨팅을 모두 로봇 내부에 탑재했다. IEEE는 2025년 4월 P2를 전기·전자공학 역사상 공식 마일스톤으로 지정했다.
Honda P2의 보행 알고리즘은 어떻게 작동했나?
P2는 로봇의 무게중심이 지지하는 발 위에 머무는 대신 계속 앞으로 이동하는 동적 보행을 사용했다. 발목의 6축 힘 센서는 지면 반력을 실시간으로 측정했다. 자세 안정화 제어 시스템은 이 데이터를 로컬 모터 컨트롤러로 전달했고, 컨트롤러는 매 걸음마다 관절 각도를 조정했다. 덕분에 P2는 사람과 비슷한 보행 리듬으로 움직이고 가벼운 외부 충격에도 자동으로 회복할 수 있었다.
Honda P2의 배터리 지속 시간과 온보드 컴퓨팅 사양은 어땠나?
P2는 20kg 니켈-아연 배터리를 탑재해 약 15분간 자율적으로 작동했다. 온보드 컴퓨터에는 실시간 운영체제에서 작동하는 네 개의 microSPARC II 프로세서가 사용됐다. 이 시스템은 팔 제어, 다리 제어, 관절 구동, 두 대의 카메라를 이용한 시각 처리를 동시에 수행했다. 오늘날 기준으로는 상당한 제약이지만, 1996년에는 보행 로봇이 전원 케이블이나 외부 컴퓨터 없이 작동한 최초의 사례였다.
Honda P2는 Boston Dynamics, Figure AI 및 다른 현대 휴머노이드에 어떤 영향을 미쳤나?
P2는 온보드 컴퓨팅만으로 동적 이족보행이 가능하다는 사실을 입증했고, 1990년대 후반과 2000년대에 전 세계적으로 휴머노이드 연구에 대한 지속적인 기관 투자를 촉발했다. DARPA의 로보틱스 프로그램, Boston Dynamics의 Atlas 개발, 2015년부터 2023년 사이 설립된 상용 휴머노이드 스타트업들은 모두 P2가 실현 가능성을 입증한 이동 프레임워크를 토대로 발전했다. 이후 등장한 휴머노이드 프로그램 가운데 P2의 기초적인 시연과 무관한 사례는 사실상 없다.
2025년 상용 휴머노이드 로봇의 가격은 P2 시대와 비교해 어느 정도인가?
Honda P2는 연구용 프로토타입으로만 제작됐으며 상용 가격은 존재하지 않았다. 현재 상용 휴머노이드는 Figure AI, Agility Robotics, Apptronik 제품을 포함해 초기 도입 프로그램 기준으로 대당 약 $150,000~$250,000에 판매된다. 대량 생산이 이뤄지면 가격은 $50,000~$100,000 수준까지 내려갈 것으로 예상된다. 휴머노이드 로봇 시장은 2020년대 초까지 상용 시장으로 존재하지 않았으며, Figure AI는 2024년 투자 라운드에서 26억 달러의 기업 가치를 인정받았다.
휴머노이드 로보틱스에 아직 해결되지 않은 문제는 무엇인가?
P2 이후 30년 동안 발전했지만, 세 가지 핵심 과제는 여전히 상용화 단계에서 해결되지 않았다. 첫째는 배터리 작동 시간이다. 대부분의 제품은 충전 전 4–8시간 작동하는 데 그쳐, 인간 근로자의 전체 교대 근무 시간에 미치지 못한다. 둘째는 비정형 환경에서의 정교한 조작이다. 임의의 물체를 집는 작업은 여전히 안정적이지 않다. 셋째는 작업 일반화다. 로봇을 한 업무 흐름에서 다른 업무 흐름으로 옮기려면 여전히 상당한 재훈련과 통합 작업이 필요하다.
P2가 1996년에 이족보행을 해결했다면, 왜 상용 휴머노이드가 공장 현장에 도입되기까지 30년이 걸렸을까? 이제 그 속도는 정말 빨라지고 있을까?
Honda P2가 IEEE 마일스톤으로 지정된 이유는 완성된 제품이어서가 아니라, 불가능해 보였던 일이 그저 매우 어려운 일일 뿐이라는 사실을 입증했기 때문이다. 1996년 이후 30년 동안 이 개념 증명은 상용 산업으로 발전했고, 이제 휴머노이드 업계는 수십억 달러 규모의 기업 가치를 인정받으며 실제 배치를 시작하고 있다. 앞으로 10년은 휴머노이드 로봇이 1986년 Honda 연구진이 그렸던 가정용 도우미의 비전을 실현할지, 아니면 실험실의 역량과 현실 세계의 신뢰성 사이의 간극이 현재의 투자 열풍이 예상하는 것보다 훨씬 클지를 결정하게 될 것이다.