카네기멜런대학교와 Siemens는 휴머노이드 로봇이 안전하게 멈출 수 있는지 평가하는 방법 PRISM을 개발했다. 이 소식은 Ri가 처음 보도했다. 전원을 차단하면 휴머노이드 로봇이 쓰러져 로봇 자신이나 부딪히는 대상에 피해를 줄 수 있다. 중립 자세로 복귀시키는 방법도 사람이나 장애물 가까이에서, 미끄럽거나 고르지 않은 바닥에서, 또는 물체를 든 상태에서는 안전하지 않을 수 있다.
비상 정지(E-stop) 장치는 로봇 안전의 사실상 표준이며, 많은 로봇에는 크고 쉽게 누를 수 있는 빨간 버튼이 달려 있다. 고정 설치된 산업용 로봇은 E-stop 버튼을 누르면 전원이 차단되고 모든 움직임이 멈춘다. 하지만 휴머노이드 로봇은 균형을 잡고 관절을 제어하려면 전원이 필요하다.
로봇공학 연구자들은 휴머노이드 로봇의 전원을 끄기 전에 중립 자세로 이동시키는 방법을 모색해 왔다. CMU 연구에서 중립 자세는 팔을 아래로 늘어뜨리고 서 있는 상태를 의미했다. 이후 지지용 하네스를 연결하는 등의 조치를 취하면 작업자가 안전하게 전원을 끌 수 있다.
그러나 중립 자세로 복귀시키는 방법 자체도 사람이나 다른 장애물 가까이에서, 미끄럽거나 고르지 않은 바닥에서, 또는 로봇이 물체를 든 상태에서는 위험할 수 있다. 따라서 안전한 정지는 단순히 움직임을 멈추는 것뿐 아니라 주변 상황도 고려해야 하는 문제다.
시뮬레이션을 활용하면 연구자들은 정지를 방해할 수 있는 환경과 동작을 살펴볼 수 있다. 로봇을 손상시키지 않고 드물지만 중요한 상태도 검토할 수 있다. 연구진은 이 방법을 ‘중요도 샘플링 기반 안전 정지 가능성 모니터의 선제적 개선(PRISM)’이라고 이름 붙였다. PRISM은 안전하게 정지할 수 있는 조건과 휴머노이드 로봇이 안전하게 멈추지 못할 수 있는 안전 한계 범위를 정의한다.
현재 PRISM은 사람이 로봇을 제어하는 상황을 위해 설계됐다. 휴머노이드 로봇을 모니터링하고 안전하게 정지하지 못할 수 있을 때 작업자에게 경고한다. 프로젝트 책임자인 로봇공학 박사과정 학생 Yifan Sun은 휴머노이드 로봇이 언젠가는 이 방법을 직접 활용해 위험도가 높은 상황을 파악하고, 안전 한계 범위를 벗어나는 상황을 피하거나 그 시간을 최소화할 수 있을 것이라고 말했다.
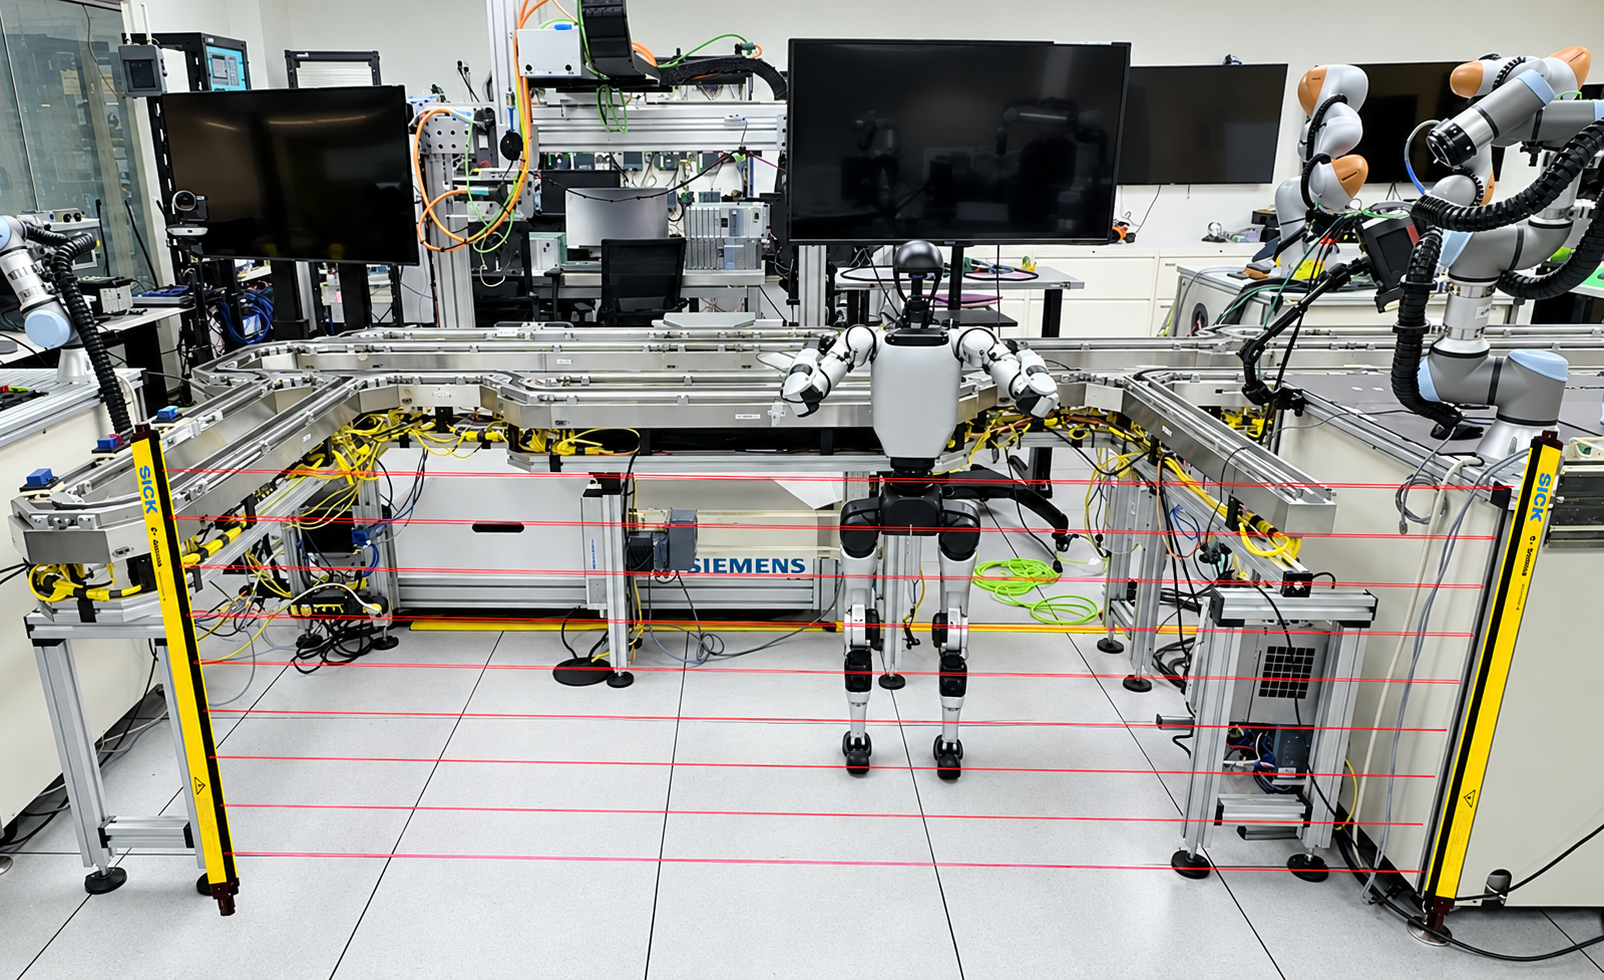
Siemens는 키가 4피트가 조금 넘는 상용 로봇을 이용해 PRISM을 시연했다. 연구진은 PRISM이 선제적인 안전 모니터링을 가능하게 하며, Siemens가 특히 관심을 두는 페일세이프 동작 인증에도 도움이 될 수 있음을 확인했다.
이번 연구는 2026년 9월 27일부터 10월 1일까지 피츠버그에서 열리는 IROS 2026, 국제 지능형 로봇 및 시스템 학회에서 발표될 예정이다.