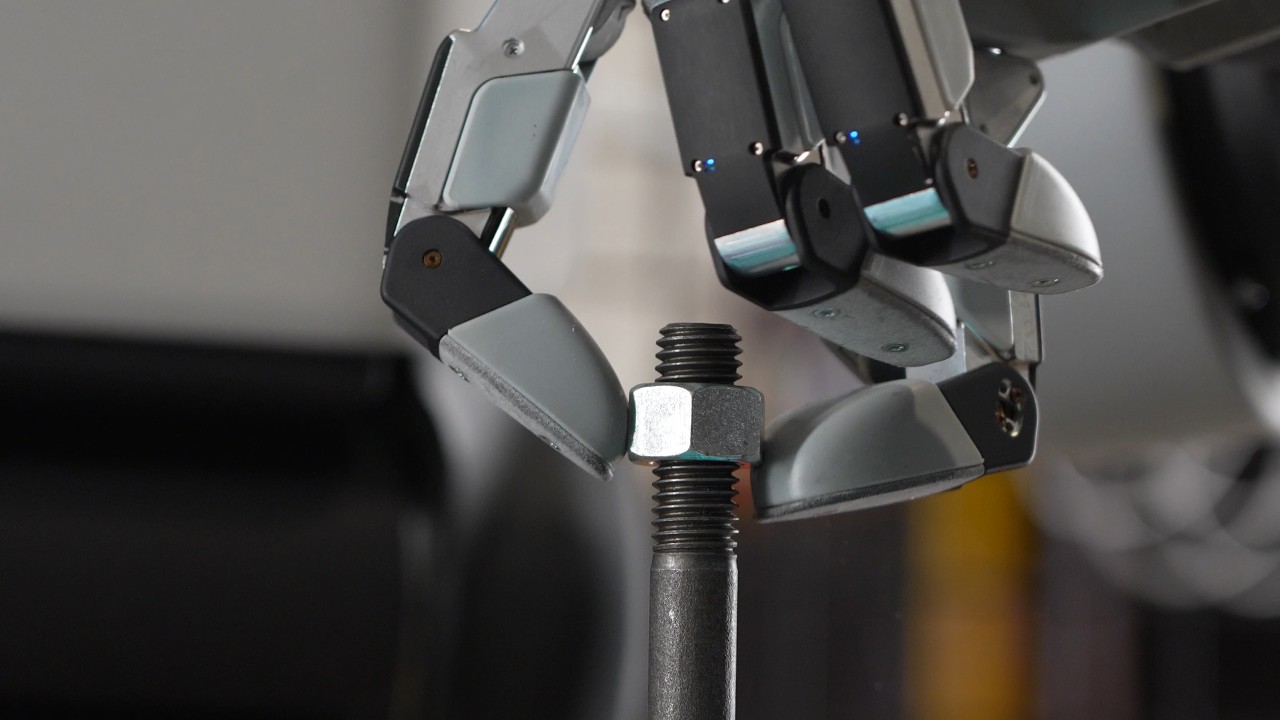
Boston Dynamics가 Atlas 휴머노이드용 4개 손가락, 13자유도 손을 공개했다. 도구 사용과 대량 생산을 고려해 설계된 이 손은 Therobotreport가 처음 보도했다. 기존 모델의 7자유도 손에 비해 자유도를 13으로 늘렸으며, 다양한 물체를 쥐는 것보다 물체를 조작하고 도구를 사용하는 데 초점을 맞췄다.
이전 Atlas 손은 7자유도로 다양한 물체를 잡는 데 중점을 뒀지만, 새 손은 물체를 조작하는 데 초점을 맞췄다. 엄지는 4자유도이며 나머지 손가락 3개는 각각 3자유도다.
Atlas 기계 엔지니어 Dylan Thrush는 새끼손가락을 추가해 얻는 민첩성과 작업 능력이 자유도 3개, 크기, 전력 소비, 액추에이터 복잡성을 더할 만큼의 가치가 없다고 팀이 판단했다고 말했다. 설계가 마무리되기 전 Zachary Jackowski는 팀원들에게 하루 동안 새끼손가락과 약지를 테이프로 붙인 채 지내 보고, 할 수 없었던 일이 무엇인지 알려 달라고 했다. 팀은 로봇 손에 새끼손가락이 필요하지 않다는 데 의견을 모았다.
이 손은 엄지 끝을 다른 손가락의 길이 방향으로 움직이고 손가락 폭을 가로질러 미끄러뜨릴 수 있으며, 엄지와 다른 손가락 하나 사이로 집거나 세 손가락으로 받치는 파지를 할 수 있다. 제시된 기능은 손안에서 물체의 방향을 바꾸고 미끄러짐을 복구하는 것부터, 드릴, 전동 토크 드라이버, 그라인더, 네일건, 용접 토치 등 방아쇠를 누르는 도구를 다루는 것까지 다양하다.
관절은 단일 액추에이터 유형을 사용하는 직접 구동 방식이며, 액추에이터는 완전히 밀폐돼 있어 취약한 케이블이 관절을 가로지르지 않는다. 손의 크기는 큰 사람 손과 비슷하다. Boston Dynamics는 여러 고유한 구동 기술을 적용해 이전 손과 비슷한 강도를 유지했다고 밝혔다. 손끝과 손바닥에는 촘촘한 압력 촉각 센서가 있어 미세한 접촉 신호를 감지한다.
Boston Dynamics는 시뮬레이션에서의 강화 학습이 정교한 조작에 필수적이라고 보고 있다. 회사에 따르면 사람의 시연은 시각적 복잡성을 담아내지만, 웨어러블 장치는 빠르고 민첩한 조작에 필요한 고속 폐루프 제어와 힘 조절을 포착하지 못한다. 강성 구동과 역구동 가능한 전달계에 더해 코깅과 마찰을 보정하는 제어 기술의 발전으로 손의 동역학을 높은 충실도로 시뮬레이션할 수 있다고 회사는 밝혔다. Boston Dynamics는 초기 결과에서 동적 작업의 시뮬레이션-실제 전이가 유망하게 나타났다고 말했다. 도메인 무작위화를 적용한 시뮬레이션에서 학습한 동작은 피드백으로 고속 액추에이터 고유감각 정보만 사용해 실제 하드웨어에서 실행된다.