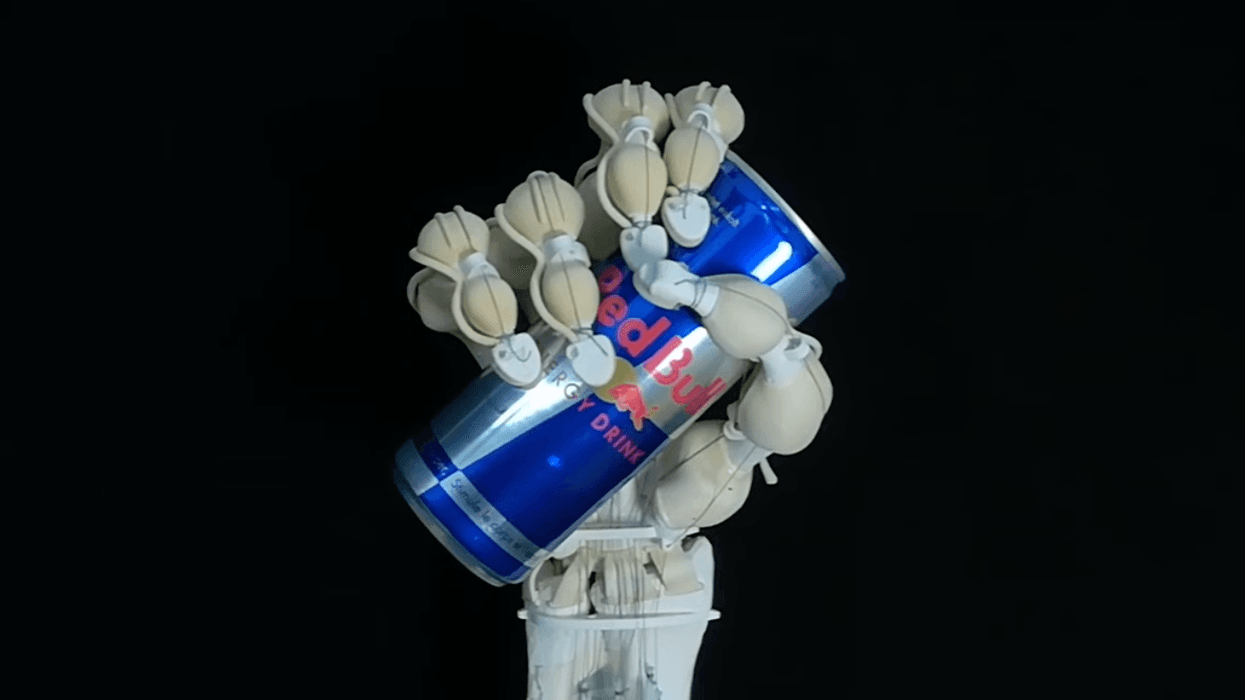
ETH Zurich의 Soft Robotics Lab이 단 한 번의 3D 프린팅 공정으로 생체모방 로봇 손을 제작했다. 단단한 골격, 유연한 관절낭, 인공 힘줄, 내장형 촉각 센서를 하나의 구조에 통합한 방식이다. 휴머노이드 로봇 상용화의 가장 큰 걸림돌로 꼽히는 정교한 조작 능력에 정면으로 대응하기 위해, 인간의 손이 뛰어난 성능을 내는 기계적 구조를 그대로 재현했다.
목차
- 정교한 조작이 휴머노이드 로보틱스의 가장 어려운 과제인 이유
- ETH Zurich의 생체모방 손은 실제로 어떻게 작동하나
- 이번 주 로보틱스 연구계의 다른 주요 동향
- 휴머노이드 로봇 구매자에게 의미하는 것
- 자주 묻는 질문
정교한 조작이 휴머노이드 로보틱스의 가장 어려운 과제인 이유
휴머노이드 로봇 엔지니어에게 상용화의 가장 큰 격차가 어디에 있느냐고 물으면, 답은 거의 언제나 같다. 손이다. 이동 능력은 상당 부분 해결됐다. Boston Dynamics가 10여 년 전 LittleDog 같은 플랫폼으로 이를 입증했다. 하지만 휴머노이드가 모양이 일정하지 않은 물체를 집거나, 깨지기 쉬운 부품을 다루거나, 정밀하게 조절된 악력을 가해야 하는 순간 성능은 급격히 떨어진다.
핵심 문제는 기계 구조에 있다. 대부분의 상용 로봇 손은 서보 모터나 공압 실린더 같은 강체 액추에이터를 사용한다. 설계와 제작은 단순해지지만, 생물학적 손이 지닌 섬세함은 희생된다. 인간의 손은 여러 층으로 이루어진 시스템 덕분에 놀라운 동작 범위를 확보한다. 힘을 전달하는 단단한 뼈 구조, 부드러운 움직임을 만드는 유연한 힘줄, 충격을 수동적으로 흡수하는 관절낭, 그리고 실시간으로 제어 루프를 완성하는 분산형 촉각 센서가 그것이다. 이 네 가지 특성 중 두 가지만 하나의 제작 시스템에 구현해도, 지금까지는 값비싼 다단계 조립 공정이 필요했다.
이 격차는 상업적으로도 중요하다. 휴머노이드 산업을 추적하는 분석가들은 비정형 환경에서 사람 크기의 물체를 다루는 능력, 즉 조작 성능을 물류센터와 창고, 경공업 현장 도입의 핵심 관문으로 꾸준히 지목해 왔다. 손이 개선되지 않는 한 휴머노이드는 비싼 이동형 카메라에 머물 수밖에 없다.
ETH Zurich의 생체모방 손은 실제로 어떻게 작동하나
ETH Zurich의 Soft Robotics Lab(SRL)은 하나의 연속적인 3D 프린팅 공정으로 제작한 로봇 손에 관한 연구를 발표했다. 이 손은 기능적으로 구분되는 네 가지 재료 시스템을 통합한다. 단단한 골격 구조, 인간 관절을 둘러싼 섬유 조직과 유사한 유연한 관절낭, 동작을 구동하는 인공 힘줄, 그리고 손가락 끝 표면에 직접 내장한 인쇄형 촉각 센서다.
IEEE Spectrum에 따르면 전체 설계는 IEEE Xplore의 동료 심사 논문에 자세히 소개돼 있다. SRL은 이 연구가 기능적 재현을 통해 ‘자연의 운동학적 구조’에 대한 이해를 넓힌다고 설명한다.
이번 연구에서 진정으로 중요한 기술적 기여는 단일 프린팅 방식이다. 여러 재료를 사용하는 3D 프린팅, 즉 하나의 출력 작업에서 서로 다른 종류의 폴리머를 적층하는 기술은 이미 수년 전부터 존재했다. 그러나 인간 손에 가까운 복잡한 기하 구조 안에 연성 영역과 경성 영역, 센서 채널까지 결합해 중단 없이 한 번에 출력한 것은 의미 있는 진전이다. 이 방식은 연성·경성 하이브리드 시스템의 성능을 떨어뜨리던 조립 오차를 없앤다. 관절낭과 힘줄의 배선 경로, 센서 인터페이스가 모두 골격과 함께 출력되기 때문에 각각의 위치와 형태가 골격에 대해 정확하게 맞아떨어진다.
힘줄 구동 구조
힘줄 구동 방식은 모터나 인공 근육이 각 관절에 직접 장착되는 대신 손 내부에 배치된 케이블을 당겨 움직이는 구조다. 덕분에 손가락 관절 자체는 가늘고 가볍게 유지할 수 있다. 대신 제어는 더 어려워진다. 힘줄의 경로는 비선형적인 힘 전달을 만들고, 인공 힘줄의 유연성 때문에 액추에이터 입력과 손끝에 가해지는 힘 사이의 관계를 단순한 모델로 표현하기 어렵다.
여기서는 줄인형을 떠올리면 이해하기 쉽다. 줄을 당기면 인형의 손이 오므라들지만, 정확한 위치는 줄의 장력과 경로, 그리고 ‘관절’의 뻣뻣한 정도에 따라 달라진다. 물론 줄인형에는 피드백이 없다는 점에서 비유는 한계가 있다. ETH의 로봇 손은 내장형 촉각 센서로 이 제어 루프를 완성해 접촉력과 손끝 변형에 관한 실시간 데이터를 제어기에 제공한다.
| 기능 | 기존 로봇 손 | ETH 생체모방 손 |
|---|---|---|
| 구동 방식 | 관절에 장착한 다이렉트 드라이브 서보 | 힘줄로 연결된 인공 근육 |
| 관절 유연성 | 강체 / 고정식 | 유연한 관절낭(수동적 유연성) |
| 촉각 감지 | 외장형 또는 없음 | 출력 과정에서 내장한 인쇄형 센서 |
| 제조 방식 | 다단계 조립 | 연속 단일 3D 프린팅 공정 |
| 생체 유사도 | 낮음 | 높음(골격 + 힘줄 + 관절낭 + 센서) |
이번 주 로보틱스 연구계의 다른 주요 동향
ETH의 로봇 손 외에도 이번 주 로보틱스 연구계에서는 주목할 만한 소식이 여럿 나왔다.
휴머노이드 성능 표준을 논의한 NIST: 미국 국립표준기술연구소(NIST)의 로보틱스 프로그램 매니저 Kamel Saidi가 Humanoids Summit에서 공식 성능 벤치마크가 휴머노이드 도입을 어떻게 앞당길 수 있는지 발표했다. 이는 과소평가되기 쉬운 병목이다. 신뢰성, 조작 정확도, 안전성을 평가할 표준화된 지표가 없으면 구매자는 휴머노이드 로봇 fleet에 자본을 투입하기 어렵다. NIST의 참여는 업계가 시연 단계에서 벗어나 성숙해지고 있음을 보여준다.
Agility Robotics는 향후 발표를 예고하는 회고 영상을 공개했다. Amazon 창고를 비롯해 상업적 도입 사례가 확인된 몇 안 되는 휴머노이드 공급업체라는 점에서 주목할 만하다.
도쿄대학교 DRAGON Lab은 두 가지 연구 방향을 동시에 선보였다. 복잡한 환경을 이동하는 부유형 베이스 관절 로봇의 궤적 계획 방법과, 연구소 최초의 수중 플랫폼인 생체모방 로봇 물고기다. 물고기는 휴머노이드와 직접 맞닿은 주제는 아니지만, 궤적 계획 연구는 비정형 공간에서의 이동 조작에 직접적으로 연결된다.
NTNU의 OmniPlanner는 공중·지상·수중 로봇을 위한 통합 경로 계획 시스템을 선보였다. 지하 광산, 평형수 탱크, 잠수함 격납고 등을 포함한 환경에서 검증된 시스템이다. 이 정도 신뢰성의 다중 영역 자율성은 연구실을 넘어 검사 로보틱스 전반에서 중요한 의미를 갖는다.
ARISE 프로젝트는 FZI, ETH Zurich, University of Zurich, University of Bern, University of Basel이 협력한 연구로, 야외 환경에서 협력형 자율 다중 로봇 팀을 시연했다. 달 탐사 임무를 목표로 개발된 센서 융합 및 협업 알고리즘은 지상의 다중 로봇 창고 시스템에도 직접 활용될 가능성이 있다.
역사적 기록: 새롭게 확인된 1897년 Georges Méliès의 영화 Gugusse and the Automaton이 지금까지 알려진 것 중 가장 오래된 휴머노이드 로봇의 영화 속 묘사로 공식 확인됐다. Library of Congress가 영상을 보존했고 Gizmodo가 이를 소개했다. 반도체가 등장하기 50년 전부터 인간형 로봇에 대한 꿈이 존재했다는 사실을 보여주는 흥미로운 사례다.
휴머노이드 로봇 구매자에게 의미하는 것
현재 휴머노이드 플랫폼을 검토하는 기업이라면 ETH Zurich의 연구를 이번 분기의 구매 결정이 아니라, 앞으로 2~4년 동안 지켜볼 연구-제품화 파이프라인으로 보는 편이 적절하다. Agility, Unitree, Fourier Intelligence 등의 상용 휴머노이드는 현재 기능은 갖췄지만 한계가 있는 손을 탑재한다. 일반적으로 4~6 degrees of freedom 수준으로, 인간 손의 21~25 degrees of freedom에는 크게 못 미친다.
단일 출력 생체모방 방식이 연구실 시제품에서 대량 생산 가능한 부품으로 발전한다면 비용 구조를 크게 바꿀 수 있다. 손을 다단계로 조립하는 작업은 비싸다. 이를 출력 후 바로 배치하는 공정으로 줄이면, 맞춤 제작에 의존하는 현재 방식보다 정교한 엔드 이펙터의 비용을 한 자릿수 이상 낮출 가능성이 있다.
지금 구매자가 참고할 실용적인 기준:
- 사용 사례가 반복적인 정형 파지(규격이 정해진 물체의 픽 앤 플레이스)라면 현재 상용 로봇 손으로도 충분하다. 페이로드, 사이클 타임, 소프트웨어 스택을 중심으로 플랫폼을 평가하면 된다.
- 모양이 일정하지 않은 물체의 정교한 조작이 필요하다면 현재로서는 맞춤형 엔드 이펙터 통합을 고려하거나, 차세대 하드웨어가 나올 18~36개월을 기다려야 한다.
- 조작이 핵심인 작업에서는 교체형 엔드 이펙터를 지원하는 협동로봇(cobot) 플랫폼이 단기적으로 가장 유연한 선택이다.
현재 상용 제품과 연구 동향을 비교하려면 중고 협동로봇 판매 제품을 살펴보거나 Robot Overflow에서 휴머노이드 로봇을 둘러볼 수 있다.
자주 묻는 질문
생체모방 로봇 손이란 무엇인가? 생체모방 로봇 손은 단단한 골격 요소, 유연한 관절, 힘줄 기반 구동, 촉각 감지 등 인간 손의 구조적·기계적 특성을 재현한 로봇 손이다. ETH Zurich의 로봇 손은 이 네 가지 시스템을 하나의 3D 프린팅 공정에 통합해 다단계 조립을 없애고 부품 간 기하학적 일관성을 높였다는 점에서 주목받는다.
휴머노이드 로봇에서 정교한 조작이 어려운 이유는 무엇인가? 사람 수준의 손재주를 구현하려면 21~25 degrees of freedom를 동시에 제어하고, 밀리초 단위의 실시간 촉각 피드백을 처리하며, 수십 가지 물체 형태에 맞춰 악력의 유연성을 조절해야 한다. 여기에 인간 손 크기에 들어갈 만큼 작은 액추에이터 시스템도 필요하다. 대부분의 상용 로봇 손은 이 요구사항 중 두세 가지를 포기하고 나머지를 달성한다. 네 가지를 모두 수용하면서도 비용과 신뢰성을 만족시키는 일은 여전히 해결되지 않은 공학적 과제다.
힘줄 구동 방식은 로봇 손의 다이렉트 드라이브와 어떻게 다른가? 다이렉트 드라이브 시스템은 각 관절에 모터나 액추에이터를 하나씩 배치하므로 손끝이 무겁고 부피가 커진다. 힘줄 구동 시스템은 손바닥이나 팔뚝에 배치한 모터에서 케이블을 손가락 구조 내부로 통과시킨다. 덕분에 손가락을 가늘고 가볍게 만들 수 있다. 대신 힘줄의 늘어남과 경로의 기하 구조가 비선형성을 만들어, 정교한 모델링이나 센서 기반 보정이 필요하다.
생체모방 손 기술은 언제 상용 휴머노이드 플랫폼에 적용될까? 로봇 하드웨어 분야에서는 학술적 돌파구가 상용 제품에 통합되기까지 일반적으로 3~7년이 걸린다. 현재 휴머노이드 투자가 빠르게 늘고 있고, 정교한 손을 겨냥한 스타트업을 포함해 엔드 이펙터를 개발하는 기업도 많다는 점을 고려하면, 1세대 상용 생체모방 손이 등장하기까지 2~4년이 걸릴 가능성은 있다. 다만 확정된 전망은 아니다.
휴머노이드 로봇에는 어떤 성능 표준이 개발되고 있나? NIST는 조작 정확도, 이동 신뢰성, 인간-로봇 상호작용 안전성을 포함하는 휴머노이드 로봇 성능의 공식 벤치마크를 개발하고 있다. NIST의 로보틱스 프로그램 매니저 Kamel Saidi는 최근 Humanoids Summit에서 이 주제로 발표했다. 표준화된 지표는 기업이 대규모로 로봇을 조달하기 위한 전제 조건이다. 객관적으로 플랫폼을 비교하고 계약서에 의미 있는 성능 SLA를 명시하려면 공통 기준이 필요하다.
정교한 조작은 수십 년간 로보틱스 업계의 고질적인 병목이었다. 단일 출력 생체모방 방식이 마침내 제조 경제성을 바꿀 수 있을까, 아니면 통합의 복잡성이 단지 상위 공정으로 이동한 것에 불과할까?
ETH Zurich의 생체모방 손은 생물학적 조작 능력과 공학적 조작 능력 사이의 격차를 좁히려는 시도 가운데 구조적으로 가장 완성도 높은 사례 중 하나다. 진짜 핵심은 설계의 생체 유사성만이 아니다. 그러한 유사성을 실제로 제조 가능한 형태로 구현할 가능성을 보여줬다는 점이 더 중요하다. 휴머노이드 붐에는 더 나은 손이 필요하다. 이런 연구가 바로 그 손을 현실로 가져오는 과정이다.