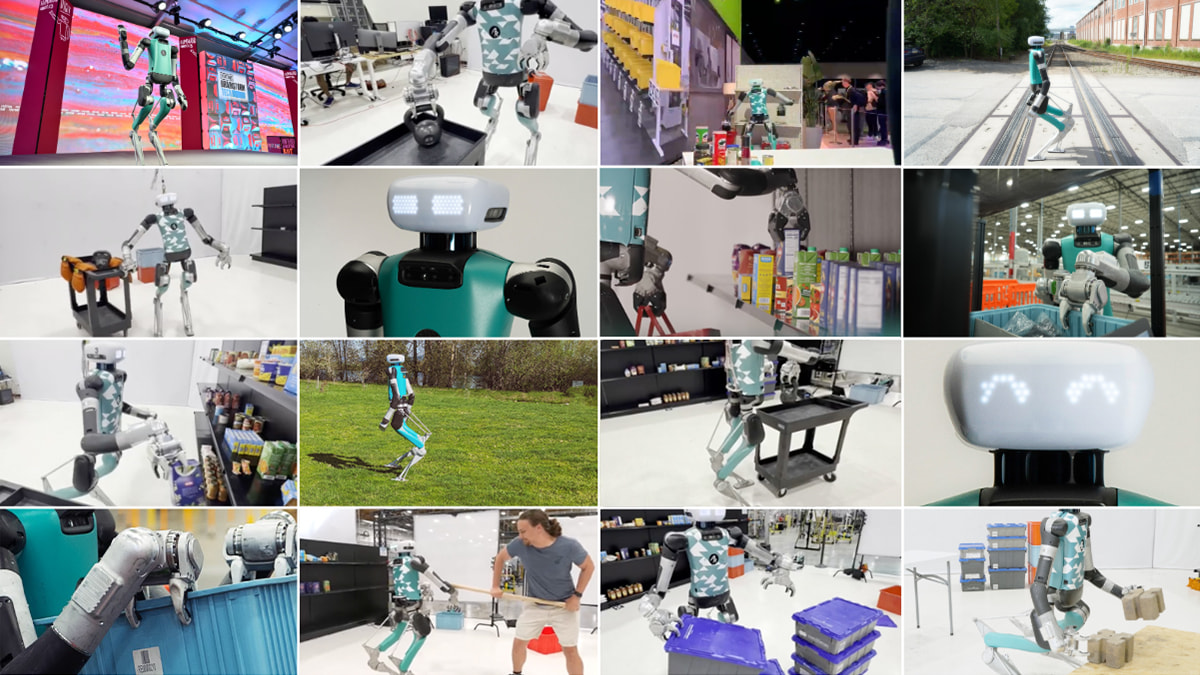
Archon Robotics의 Anchor 1은 가장 엄격한 실제 환경 글로벌 점수 산정 조건에서 기존의 모든 제어기보다 추적 오차를 30%에서 80%까지 줄였다고 Arxiv가 처음 보도했습니다. 이 벤치마크는 다양한 전신 협응 과제에서 정밀도, 지속적인 실행 안정성, 도달 가능성을 측정하며, 작은 오차도 실패로 이어질 수 있습니다.
휴머노이드 제어기는 점점 더 다양한 운동 기술을 습득해 왔지만, 이러한 능력을 정밀하고 안정적인 전신 조작으로 구현하는 일은 여전히 어렵습니다. 이런 능력을 체계적으로 평가하기 위해 벤치마크와 함께 Anchor 1이 소개됐습니다.
Anchor 1은 보정된 희소 모션 참조를 사용해 온라인 관절 공간 리타게팅 없이 작업에 필요한 인간 동작의 구조를 보존합니다. 이를 통해 정밀 제어에 필요한 운동학적 자유도를 확보합니다. 오프라인 선별 과정에서는 로봇 동작을 해당 참조와 짝지어 학습 데이터 분포를 안정적이고 물리적으로 타당한 전신 협응에 맞게 구성합니다.
명시적 오차 피드백을 동작 인코딩과 분리해 제어 정밀도를 높이는 동시에 유연한 명령 인터페이스를 지원합니다. 이 벤치마크는 다양한 전신 협응 과제에서 정밀도, 지속적인 실행 안정성, 도달 가능성을 평가합니다.
시뮬레이션과 하드웨어 평가에서 모든 평가 트랙에 걸쳐 정밀도와 안정성이 향상됐습니다. 가장 엄격한 조건에서도 더 적은 선행 입력을 사용하고 리타게팅 없이 추적 오차를 줄였습니다.
제어기와 벤치마크는 문제의 서로 다른 측면을 다룹니다. 하나는 제어 방법이고, 다른 하나는 이를 체계적으로 평가하는 방법입니다. 후속 실험에서는 동일한 배포 파이프라인을 사용해 원격 조작 데이터 수집 효율을 높이고 작업 성공률도 향상할 수 있음을 확인했습니다.