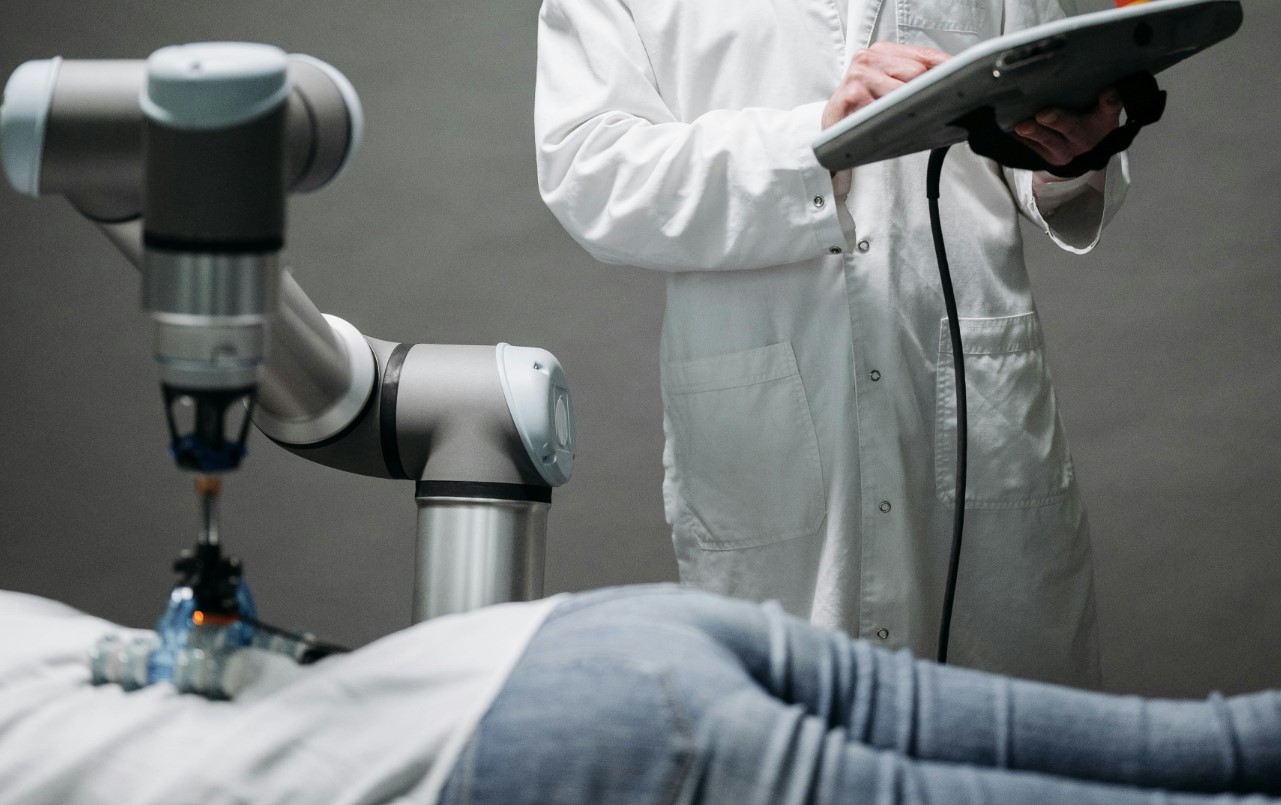
수술 로봇은 긴 절개와 사람 손의 떨림을 없앴지만, 그만큼 중요한 감각 하나를 빼앗아 갔다. 바로 외과의의 촉각이다. EU 지원 연구 컨소시엄 PALPABLE은 광섬유 센싱과 AI를 활용해 촉각 정보를 실시간으로 복원하는 소프트 로봇 손끝을 개발하고 있다. 첫 시제품은 2026년 3월경 외과의에게 제공될 예정이다.
- 수술 로봇은 왜 촉각을 잃었나
- PALPABLE 손끝은 실제로 어떻게 작동하나
- 임상적 중요성: 종양 경계와 한 번에 끝내는 수술
- 촉각의 공백이 수술 로봇 가치 평가에 미치는 영향
- 로보틱스에 의미하는 것
- 자주 묻는 질문
수술 로봇은 왜 촉각을 잃었나
개복 수술에서 로봇 보조 최소침습 수술로 전환하면서 입원 기간 단축, 조직 손상 감소, 회복 속도 향상 등 환자에게 분명한 이점이 생겼다. 하지만 의료계가 불가피한 대가로 받아들여 온 근본적인 감각 결손도 함께 발생했다.
30년간 대장암 환자를 치료해 온 토리노대학교의 Alberto Arezzo 교수는 문제의 출발점을 1990년대 복강경 수술로의 전환에서 찾는다. 손가락을 대신해 긴 기구가 들어오면서 조직을 눌러 상태를 느끼는 촉진이 불가능해졌다. 로봇 시스템은 이 문제를 한층 더 심화시켰다.
Arezzo 교수는 Horizon EU Research and Innovation Magazine에 “로봇 수술에서는 촉각 피드백이 사실상 사라져 있습니다. 이 연구가 중요한 이유가 바로 여기에 있습니다”라고 말했다.
임상적 여파는 결코 작지 않다. 종양은 대체로 주변의 건강한 조직보다 단단하고 덜 유연하다. 숙련된 외과의라면 개복 수술 중 손끝으로 구분할 수 있는 차이지만, 로봇 기구를 통해 수술할 때는 완전히 사라진다. 이런 촉각 신호가 없으면 외과의는 시각 정보에만 의존해야 한다. 조직을 구분해야 하는 순간에는 시각만으로는 충분한 정보를 얻기 어렵다.
PALPABLE 손끝은 실제로 어떻게 작동하나
PALPABLE 프로브는 부드럽고 유연한 실리콘 팁 안에 광섬유 센서를 삽입한다. 조직을 누를 때 발생하는 기계적 변형을 빛 신호의 변화로 바꾸고, AI 소프트웨어가 이를 해석해 조직의 경도를 지도로 보여주는 방식이다.
원리는 다음과 같다. 실리콘 돔이 조직에 닿아 눌리면 형태가 변한다. 이 변형은 팁 내부를 지나는 머리카락 굵기의 광섬유 케이블을 통과하는 빛의 세기와 파장을 바꾼다. Hellenic Mediterranean University의 Georgios Violakis 박사는 이 기술이 한 지점의 접촉만으로 “가해진 힘의 방향과 크기를 모두 지도화한다”고 설명한다.
이는 구조물 상태 모니터링과 정확히 맞닿아 있는 원리다. 같은 광섬유 센싱 기술은 수십 년 동안 항공기 날개, 초고층 빌딩, 원자로 부품의 미세한 움직임을 감지하는 데 사용돼 왔다. 작은 변형이 안전과 직결되는 구조물들이다. PALPABLE 팀은 동일한 물리 원리를 훨씬 작은 규모에 적용한다. 다리의 밀리미터 단위 휨을 감지하는 대신, 종양 경계가 압박에 저항하는 서브밀리미터 수준의 차이를 감지하는 것이다. 다만 출력 단계에서는 차이가 있다. 교량 센서는 통과·실패처럼 이진적인 상태를 알려주지만, 수술 프로브는 실시간 의사결정에 활용할 수 있는 연속적이고 공간적으로 구분된 경도 변화를 제공해야 한다.
결과는 색으로 구분된 시각적 지도로 외과의의 콘솔에 표시된다. 손가락으로 느끼던 정보를 눈으로 해석할 수 있는 형태로 바꾸는 것이다.
| 구성 요소 | 참여 기관 | 역할 |
|---|---|---|
| 소프트 멤브레인 설계 | Queen Mary University of London (UK) | 손끝 구조 및 변형 역학 |
| 기능성 필름 | Fraunhofer Institute (Germany) | 광학 감응층 제작 |
| 경도 시각화 소프트웨어 | University of Essex (UK) | 실시간 촉각 매핑 인터페이스 |
| AI 촉각 매핑 | Bendabl / Tech Hive Labs (Greece) | 신호 해석 및 시각적 출력 |
| 임상 통합 | University of Turin (Italy) / Hadassah Medical Centre (Israel) | 수술 검증 및 활용 사례 정의 |
실험실 검증을 마친 뒤 2026년 3월경 첫 시제품을 외과의가 시험할 예정이다. 전체 연구 프로그램은 2026년 말까지 진행된다.
임상적 중요성: 종양 경계와 한 번에 끝내는 수술
종양 절제 경계를 정확히 설정하는 일은 수술에서 가장 중요한 정밀도 문제 중 하나다. 촉각 피드백 복원이 가장 즉각적인 효과를 낼 수 있는 분야이기도 하다.
위·식도 질환의 최소침습 및 로봇 수술을 전문으로 하는 예루살렘 Hadassah Medical Centre의 Gadi Marom 박사는 문제를 단도직입적으로 설명한다. “그런 일은 다시 하고 싶지 않습니다. 한 번에 끝내야 합니다.” 여기서 말하는 ‘그런 일’은 재수술이다. 첫 수술에서 종양을 완전히 제거하지 못해, 경계를 잘못 판단한 결과 남은 암을 다시 제거하는 수술을 뜻한다.
조직을 너무 많이 제거하면 신체 기능이 손상된다. 반대로 너무 적게 제거하면 남은 암세포가 증식할 수 있다. 특히 식도 수술은 복잡한 경우 이미 8시간이 걸리는 수술이다. 경계를 잘못 판단했을 때의 대가는 매우 크다. Marom 박사는 경도 매핑 도구가 향후 식도 전체를 제거하지 않고도 작은 식도 종양을 절제할 수 있게 해줄 것으로 기대한다. 현재는 수술 중 절제 경계를 확인하기 어렵기 때문에 제한돼 있는 수술 방식이다.
더 큰 의미는 촉각 AI가 단순히 외과의의 작업 환경을 개선하는 기능에 그치지 않는다는 데 있다. 환자 치료 결과에 직접 영향을 미치는 정밀 수술 도구인 것이다.
촉각의 공백이 수술 로봇 가치 평가에 미치는 영향
촉각 피드백의 부재는 현세대 수술 로봇의 한계로 잘 알려져 있으며, 신규 시스템과 중고 시스템을 평가하는 구매자와 의료기관의 판단에도 영향을 주기 시작했다.
로봇 수술의 대표 플랫폼인 da Vinci Surgical System은 최초 FDA 승인을 받은 이후부터 힘 피드백이 없다는 비판을 꾸준히 받아왔다. CMR Surgical의 Versius와 Medtronic의 Hugo 같은 후발 시스템 역시 실질적인 촉각 기능 없이 출시됐다. 이는 단순한 누락이 아니다. 멸균 환경의 수술 기구 끝부분에 정확한 촉각 센싱을 통합하는 일은 실제로 매우 어려운 엔지니어링 과제였다.
그 결과 중고 수술 로봇 시장에서는 감가상각이 두 갈래로 나뉘는 양상이 나타나고 있다.
| 시스템 세대 | 촉각 기능 | 신품 대비 일반적인 중고 시장 할인율 |
|---|---|---|
| da Vinci Si / Xi (current gen) | 없음 | 35–55% |
| da Vinci SP | 없음 | 25–40% |
| Emerging systems (post-2026) | 부분 지원 / 시제품 | 미정 — 프리미엄 예상 |
촉각 피드백이 없는 시스템은 조직 구분의 중요도가 상대적으로 낮은 대량·저난도 수술, 예를 들어 담낭 절제술과 탈장 수술에 점점 더 집중되고 있다. 반면 절제 경계의 정밀도가 중요한 종양 수술과 재건 수술에서는 촉각의 공백이 가장 크게 드러난다.
PALPABLE 시제품이 성공적으로 검증되고 규제 승인 단계로 나아간다면, 기존 로봇 플랫폼에 장착할 수 있는 최초의 촉각 보조 장치가 될 수 있다. 이는 이미 설치된 시스템의 유효 수명을 연장하고 잔존 가치를 바꿀 가능성이 있다. 중고 산업용 로봇이나 수술 자동화 시스템을 평가하는 기관이라면 이 developments를 면밀히 지켜볼 필요가 있다.
로보틱스에 의미하는 것
PALPABLE 프로젝트는 물리적 AI, 즉 기계 지능이 세계와 직접 상호작용하는 물리적 과정을 매개하는 시스템이 지금까지 가장 까다로운 환경 중 하나로 진입하고 있다는 분명한 신호다.
수술 로보틱스는 정밀도와 결과의 상관관계가 가장 극단적인 분야에 속한다. 센서는 종양 경계와 건강한 조직을 구분할 만큼 정확해야 한다. 멸균 수술 환경 안에서 작동해야 한다. 또한 지연 없이 임상적으로 활용 가능한 결과를 내놓는 AI 시스템에 실시간 정보를 전달해야 한다. 이 세 가지를 동시에 충족하는 일은 산업 자동화의 거의 모든 과제보다 어려운 엔지니어링 문제다.
여기서 특히 중요한 것은 센싱 아키텍처다. 단단한 로드셀에 의존하는 대신, 유연한 소프트 로봇 구조 안에 광섬유 힘 센싱을 삽입하는 접근법은 조작 로보틱스 전반에서 점점 더 많이 활용되고 있다. 수술 분야에서 소프트 로보틱스가 성숙하면 그 기반이 되는 센싱 및 AI 해석 기술 스택은 의수, 재활 로봇, 전자제품 제조 현장에서 섬세한 부품을 다루는 촉각 피드백 코봇 등 인접 분야로 확장될 것이다.
휴머노이드 로봇과 정교한 조작 기술을 지켜보는 사람들에게 PALPABLE의 손끝 힘 센싱 접근법은 차세대 로봇 손이 대규모로 필요로 하게 될 핵심 센싱 기술의 전형적인 사례다.
자주 묻는 질문
PALPABLE 프로젝트란 무엇이며, 누가 지원하나?
PALPABLE은 EU의 Horizon Programme을 통해 지원받는 유럽 다기관 연구 컨소시엄이다. University of Turin (Italy), Hadassah Medical Centre (Israel), Hellenic Mediterranean University (Greece), Queen Mary University of London (UK), University of Essex (UK), Fraunhofer Institute (Germany), 그리고 두 곳의 그리스 기술 기업에서 엔지니어와 외과의가 참여한다. 프로젝트는 2026년 말까지 진행된다.
로봇 손끝은 조직의 경도를 어떻게 감지하나?
이 장치는 사람 머리카락 굵기 정도의 광섬유 케이블을 부드러운 실리콘 돔 안에 삽입한다. 돔이 조직에 닿으면 변형되고, 그 결과 광섬유를 통과하는 빛의 세기와 파장이 달라진다. AI 소프트웨어는 이러한 빛 신호의 변화를 해석해 색으로 구분된 경도 지도를 만들고, 이를 외과의의 콘솔에 실시간으로 표시한다.
PALPABLE 시제품은 언제 환자에게 시험되나?
첫 시제품은 실험실 검증을 거쳐 2026년 3월경 외과의가 시험할 예정이었다. 전체 환자 임상시험은 2026년 말까지 진행되는 프로그램의 일부다. 규제 승인과 상용화 일정은 아직 발표되지 않았다.
현재 수술 로봇에는 왜 촉각 피드백이 없나?
정확한 힘 센싱을 수술 규모의 멸균 환경과 기구 끝부분에 통합하는 일은 기술적으로 매우 어렵다. 기존 힘 센서는 임상에 사용하기에는 너무 크거나 비싸고, 정밀도가 충분하지 않았다. Hellenic Mediterranean University의 Panagiotis Polygerinos 교수는 기반 기술 자체는 이전에도 존재했지만, “그때는 기술 비용이 훨씬 높고 정밀도도 낮아 임상에 적용하기 어려웠다”고 설명한다.
촉각 피드백은 수술 로봇 시장 가격에 어떤 영향을 줄 수 있나?
da Vinci Si와 Xi를 비롯한 현세대 수술 로봇은 촉각 기능이 없으며, 중고 시장에서 신품 가격 대비 35–55% 할인된 가격에 거래되고 있다. 시제품 촉각 보조 장치가 기존 플랫폼과 호환되는 것으로 입증된다면, 이미 로봇 수술 인프라에 투자한 의료기관의 시스템 수명을 연장하고 잔존 가치를 지지할 수 있다.
이 기술은 수술 외 분야에도 활용될 수 있나?
그렇다. PALPABLE에 사용된 광섬유 힘 센싱 아키텍처는 의수, 재활 로봇, 취약하거나 고가인 부품을 다루는 산업용 코봇 등 정교한 로봇 조작 전반에 직접 적용할 수 있다. 수술 환경은 가장 까다로운 검증 무대이므로, 이곳에서 검증된 기술은 상대적으로 위험이 낮은 조작 작업에도 쉽게 이전될 수 있다.
촉각 센싱이 수술 로봇의 표준이 된다면, 현세대 da Vinci 시스템을 업그레이드할지 판단하는 기관의 계산은 달라질까?
PALPABLE 컨소시엄은 최소침습 수술과 촉각 피드백 사이의 오랜 절충이 물리 법칙이 아니라 엔지니어링 문제라는 점을 보여주고 있다. 첫 시제품은 이미 외과의 시험 단계에 들어갔으며, 소프트 로보틱스·광섬유 센싱·AI 해석으로 구성된 아키텍처는 여러 플랫폼에 적용할 수 있다. 수술 로보틱스에서 사라졌던 감각이 머지않아 다시 돌아올지도 모른다.